
Запустите один и тот же LiDAR-блок в течение полного дня, и облако точек расскажет историю, которую никто не вносит в технический паспорт. Чистое на рассвете. Приемлемое к середине утра. Усеянное фантомными точками к полудню.
Ничего не изменилось в лазере. Ничего не изменилось в цели. Взошло солнце.
Исследование 2023 года в Прикладные науки привело цифры для этой проблемы и, что более полезно, создало аппаратное обеспечение, которое исправляет её в реальном времени, а не очищает её в программном обеспечении после. Это стоит прочитать, если вы интегрируете LiDAR в что-либо, работающее на открытом воздухе — результаты переосмысливают, что на самом деле означает спецификация “порога обнаружения”.
Содержание
Фоновый шум LiDAR — это нежелательный фототок, генерируемый, когда окружающий свет — в основном солнечный — достигает приёмника вместе с лазерным отражением. Он повышает уровень шума, заставляя устанавливать более высокий порог обнаружения и создавая ложные точки в облаке. Адаптивное управление порогом на основе принципов постоянной частоты ложных тревог (CFAR) подавляет его, регулируя порог в соответствии с измеренным шумом в реальном времени.
Что именно исследовалось в статье
Работа называется Адаптивный метод подавления фонового шума лидара на основе порогового обнаружения, авторы Цзян, Чжу, Цзян, Се, Лю и Ван, опубликована в Прикладные науки в 2023 году.
Предпосылка проста. Приёмники LiDAR устанавливают порог обнаружения: любой импульс выше него считается отражением, всё, что ниже, игнорируется. Установите его слишком низко — и шум вызовет ложные срабатывания. Установите слишком высоко — и настоящие слабые отражения от удалённых или тёмных целей будут пропущены. Большинство систем выбирают один порог и мирятся с ним.
Проблема в том, что шум, который порог должен отсекать, не постоянен. Он следует за солнцем. Порог, настроенный в 8 утра, неверен в полдень, а порог, настроенный в полдень, выбрасывает дальность ночью.
Ответ авторов — непрерывно измерять шум в аппаратном обеспечении и перемещать порог в соответствии с ним, сохраняя постоянной частоту ложных тревог, а не постоянным порог. Это идея CFAR, заимствованная из радаров и применённая к фронтенду с подсчётом фотонов.
Откуда исходит шум
Общий ток шума на приёмнике LiDAR — это сумма вкладов: дробовый шум сигнала, дробовый шум фонового оптического излучения, темновой ток детектора, тепловой шум и входной шум усилителя.
В лаборатории, ночью или в помещении темновой ток и тепловые члены доминируют, и они стабильны. Вы можете спроектировать под них один раз.
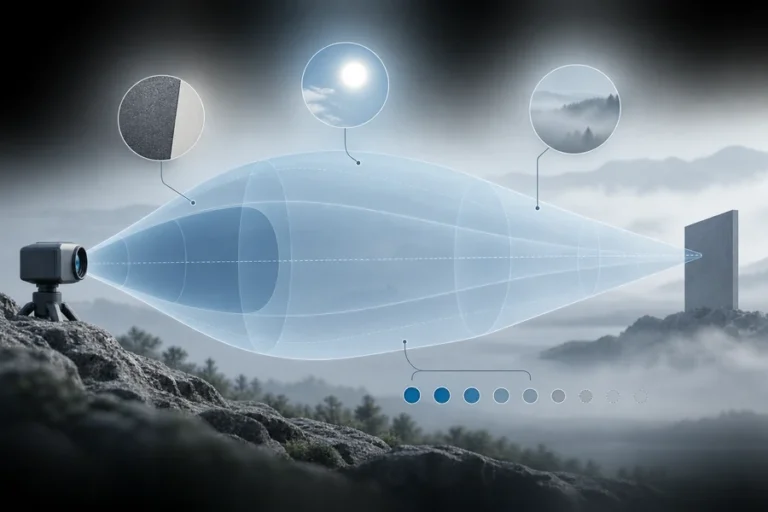
На открытом воздухе при дневном свете дробовый шум фонового оптического излучения берёт верх. Солнечный свет достигает детектора несколькими путями — напрямую, рассеиваясь в атмосфере и отражаясь от самой цели — и каждый из этих фотонов создаёт носители заряда в APD точно так же, как фотон сигнала. Детектор не может их различить. Приходит флуктуирующий фототок, чья статистика масштабируется с принятой фоновой мощностью.
Это важная асимметрия. Фоновый шум — это не фиксированный штраф, который вы вычитаете один раз. Это переменная, которая колеблется на порядки между полуночью и полуднем, и каждый последующий параметр, зависящий от уровня шума, колеблется вместе с ней.
Порог, ложные тревоги и сделка, от которой никому не уйти
Шум приёмника хорошо моделируется как гауссовский. Это даёт чёткую связь между тем, где вы устанавливаете порог, и тем, как часто один только шум пересекает его.
В статье вероятность ложной тревоги выражается через функцию ошибок:
P_f = ½ − ½ · erf( V_T / (√2 · V̄_n) )
где V_T — пороговое напряжение, а V̄_n — среднеквадратичное напряжение шума.
Структура этого выражения важнее алгебры. Частоту ложных тревог задаёт не порог в вольтах — а отношение порога к шуму. Поднимите порог — и ложные тревоги резко упадут. Но поднимите шум при фиксированном пороге — и ложные тревоги вырастут так же резко.
Вот почему приёмник с фиксированным порогом ведёт себя так по-разному в разное время суток. Инженер установил напряжение. Физика навязывает отношение.
Что прямо указывает на решение: держите постоянным отношение, а не напряжение. Измеряйте шум, масштабируйте порог под него, и частота ложных тревог перестанет двигаться, даже когда условия меняются. Это управление с постоянной частотой ложных тревог.
Измерение шума достаточно быстро, чтобы это имело значение
Знать, что делать, легко. Сделать это внутри периода обнаружения импульса — это инженерия.
Постобработка в программном обеспечении может идентифицировать и удалять шумовые точки из облака, и многие системы делают именно это. Но она работает после сбора данных, в порядке миллисекунд, и может только удалить записанное — она не может восстановить реальное отражение, потерянное из-за слишком высокого порога, и не может предотвратить насыщение приёмника шумом в первую очередь.
Подход статьи полностью аппаратный. Две части выполняют работу.
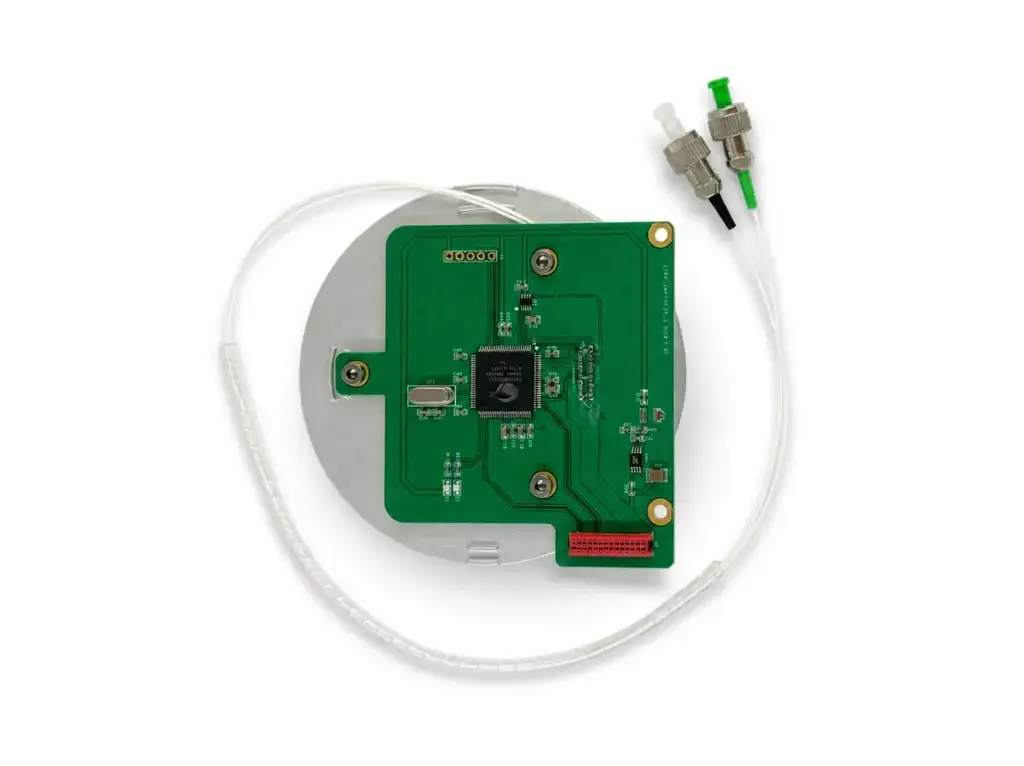
Динамический компаратор заменяет обычный непрерывный компаратор в пути обнаружения. Обычные конструкции считают пересечения шума. Этот использует предусилитель, питающий защёлкивающийся компаратор, что позволяет измерять не только, сколько шумовых импульсов происходит, но и как долго длится каждый. Добавление длительности импульса к количеству импульсов даёт гораздо лучшую оценку фактического уровня шума за короткое окно наблюдения — что важно, потому что у вас очень мало времени для наблюдения.
Каскадная сеть регулировки порога берёт эту оценку шума и перемещает порог, с коррекцией на основе ЦАП для точности шагов. Поскольку это аппаратный путь, а не цикл процессора, каждая регулировка завершается в течение одного периода обнаружения импульса.
Этот тайминг — вся суть. Система не реагирует на условия с миллисекундной задержкой. Она отслеживает их.
Экспериментальные результаты
Авторы протестировали систему на 1550 нм с приёмником APD, оптическим полосовым фильтром 20 нм, приёмной апертурой 50 мм и полем зрения примерно ±35° по горизонтали на 30° по вертикали. Они сравнили три режима работы — традиционный фиксированный порог, режим быстрой настройки и полный адаптивный режим — измеряя долю шумовых точек в результирующем облаке точек в разное время суток.
Главный результат: в полдень традиционный режим с фиксированным порогом дал долю шума 0.08%, а адаптивный режим — 0.012%. Это снижение более чем на 80%.
Закономерность в течение дня так же поучительна, как и пиковое значение. Все три режима выглядят в целом одинаково ранним утром, когда фон низкий и подавлять почти нечего. Разрыв увеличивается по мере подъёма солнца. К полудню — в худшем случае, который обычно определяет, можно ли развернуть систему, — подход с фиксированным порогом даёт примерно в шесть-семь раз больше шума, чем адаптивный.
Два момента, на которые стоит обратить внимание при интерпретации. Полуденные цифры взяты из аннотации и являются точными. Промежуточные утренние значения считываются с графика результатов и должны рассматриваться как приблизительные. А процент шумовых точек — это метрика уровня системы: она зависит от сцены, дальности и отражательной способности, поэтому абсолютные числа не перенесутся напрямую на ваше оборудование. Форма результата — перенесётся.
Что это означает, если вы интегрируете LiDAR
Из этого вытекает несколько практических моментов, применимых далеко за пределами конкретной схемы, которую собрали авторы.
Спецификация порога обнаружения без указания условий фона неполна. Если поставщик указывает порог или частоту ложных срабатываний, спросите, какой уровень фона предполагается. Число бессмысленно без этого, поскольку физика определяется соотношением.
Тестируйте в полдень, а не когда вам удобно. Полдень на фоне яркого неба — худший случай для любого оптического приёмника. Приёмочные испытания, запланированные на время, когда полигон свободен, будут систематически завышать характеристики системы.
Аппаратное и программное подавление шума решают разные задачи. Постобработка удаляет записанные шумовые точки. Адаптивная пороговая обработка предотвращает ошибку порога с самого начала, что также защищает слабые реальные отражения, которые слишком высокий фиксированный порог отбросил бы. Они хорошо дополняют друг друга; ни одно не заменяет другое.
Оптическая фильтрация — первая линия обороны, и она ограничивает ваш лазер. Полосовой фильтр на 20 нм в этом эксперименте отсекает большую часть солнечного спектра до того, как он достигнет детектора. Более узкий — лучше, но только если излучение лазера остается в полосе пропускания во всем рабочем диапазоне температур. Источник, который смещается за пределы фильтра при −30 °C, дает потерю чувствительности, которая выглядит точно как неисправность приемника.
Этот последний момент — то, где такое исследование связано с выбором источника. Адаптивное управление порогом справляется с шумом, которого нельзя избежать; стабильная, строго заданная длина волны излучения уменьшает, сколько шума вообще достигает детектора. Наша команда характеризует длину волны излучения, энергию импульса и задержку от триггера до излучения во всем рабочем окне именно для того, чтобы фильтр приемника и бюджет порога могли быть спроектированы на основе реальных цифр — та же логика, что стоит за источниками, которые мы создаем для работы по LiDAR и 3D-картографированию и более широкой линейки источников для дальномерных лазеров .
Выбор длины волны сдвигает начальную точку. Солнечная облученность ниже около 1,5 мкм, чем вблизи 900 нм, а атмосферное поглощение водяным паром снижает ее еще больше. Система на 1550 нм начинает с меньшим фоновым шумом до запуска любой пороговой логики — отчасти поэтому авторы построили свой испытательный стенд на этой длине волны, и отчасти поэтому безопасные для глаз LiDAR сходятся к ней.
Часто задаваемые вопросы
Что вызывает фоновый шум в LiDAR?
Окружающий свет — в основном солнечный — достигающий детектора вместе с лазерным отражением. Он приходит напрямую, рассеивается атмосферой и отражается от цели. Детектор преобразует эти фотоны в фототок неотличимо от сигнальных фотонов, повышая уровень шума.
Что такое CFAR в обнаружении LiDAR?
Постоянная частота ложных тревог: стратегия управления, которая регулирует порог обнаружения пропорционально измеренному шуму, так что вероятность ложной тревоги остается фиксированной при изменении условий. Заимствовано из радаров, заменяет фиксированное пороговое напряжение фиксированным отношением порога к шуму.
Почему LiDAR работает хуже в полдень?
Солнечный фон достигает пика, поэтому уровень шума приемника максимален. С фиксированным порогом больше шума пересекает его, и появляются ложные точки; повышение порога для компенсации отбрасывает слабые отражения от дальних или темных целей. В любом случае эффективная производительность падает.
Достаточно ли программного подавления шума?
Оно помогает, но действует после захвата. Оно не может восстановить реальные отражения, уже отклоненные слишком высоким порогом, и не улучшает чувствительность обнаружения. Аппаратная адаптивная пороговая обработка устраняет причину; программная фильтрация устраняет то, что прошло.
Насколько реалистично улучшение?
В статье сообщается о коэффициенте шума облака точек 0,012% в адаптивном режиме против 0,08% с традиционным фиксированным порогом в полдень — снижение более чем на 80%. Абсолютные значения зависят от сцены, дальности и оборудования, поэтому рассматривайте это как указание на достижимую величину, а не как переносимую спецификацию.
Делает ли более узкий оптический фильтр адаптивную пороговую обработку ненужной?
Нет. Узкий полосовой фильтр уменьшает, сколько фона достигает детектора, но не может устранить внутриполосные солнечные фотоны, а его сужение увеличивает риск того, что лазер сместится за пределы полосы пропускания при изменении температуры. Эти две техники дополняют друг друга.
Если вы указываете источник LiDAR
Сторона приемника в этой проблеме хорошо документирована и, как показывает эта статья, активно улучшается. Сторона излучателя задает граничные условия: сколько энергии можно передавать в пределах ограничений безопасности для глаз, насколько точно можно задать фильтр приемника и закрывается ли весь бюджет на холодном конце рабочего диапазона.
Пришлите нам ваши фоновые условия, отражательную способность цели и температурный диапазон, и наши инженеры проработают варианты источников вместе с вами — включая данные о стабильности длины волны, которые понадобятся для вашего фильтра и пороговой конструкции. Вы также можете ознакомиться с нашим процесс тестирования и квалификации если хотите увидеть, как эти цифры получаются.
Ссылки
- Jiang, Y.; Zhu, J.; Jiang, C.; Xie, T.; Liu, R.; Wang, Y. — Адаптивный метод подавления фонового шума лидара на основе порогового обнаружения. Прикладные науки 2023, 13(6), 3772. Открытый доступ, CC BY 4.0.
- Википедия — Постоянная частота ложных тревог
- Международная электротехническая комиссия — IEC 60825-1, Безопасность лазерной продукции