Два оптических датчика могут оба выдавать миллиметры и при этом решать разные задачи. Устройство, выбранное из одной линейки точности, может отказать, когда цель наклоняется, рабочая дистанция меняется, отражённый луч проходит через защитное окно или хост ожидает расстояние быстрее, чем приёмник может его подтвердить.
Это несоответствие создаёт работу по перепроектированию на позднем этапе интеграции. Полезный вопрос не в том, какая технология лучше сама по себе, а в том, какая измеряемая наблюдаемая величина остаётся надёжной внутри вашей цели, геометрии, скорости и окружающей среды.
При выборе между триангуляционным датчиком и датчиком времени пролёта выбирайте триангуляцию для контролируемого измерения смещения или профиля на близкой дистанции, когда важны тонкие изменения положения. Выбирайте ToF, когда системе требуется большая рабочая дистанция или более широкий диапазон измерений. В любом случае проверьте реальную цель, угол, окно, окружающее освещение, скорость и поведение при передаче данных до фиксации конструкции.
Триангуляция против датчика времени пролёта: решающее различие
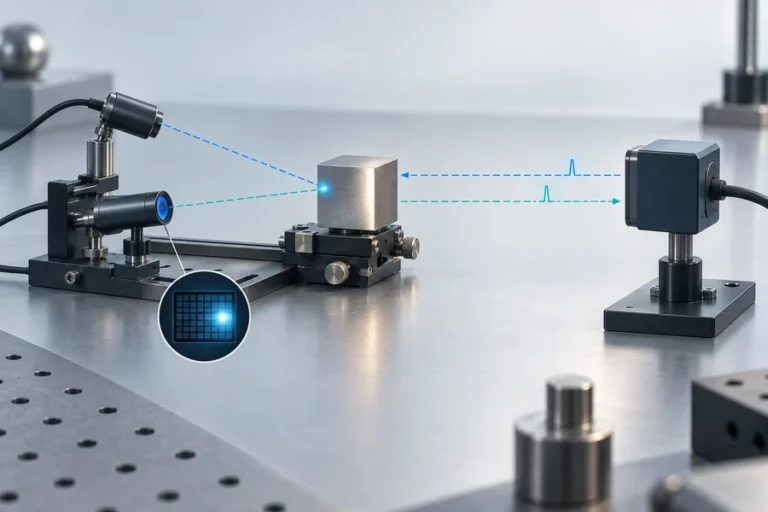
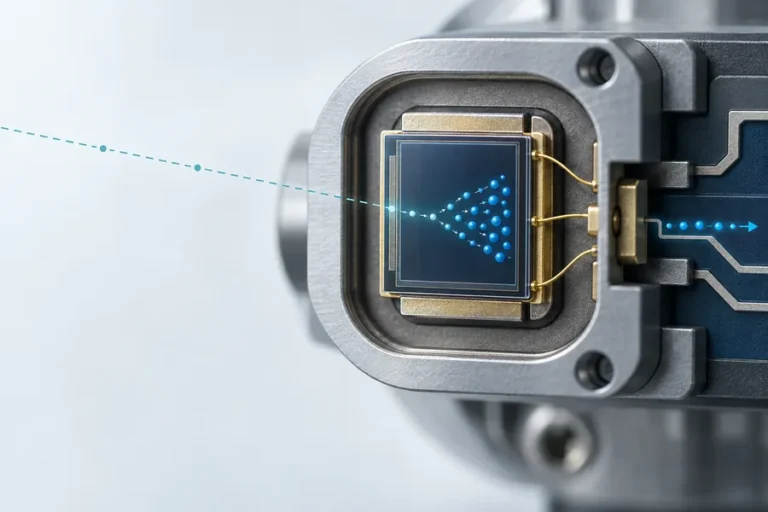
Лазерный триангуляционный датчик проецирует пятно на цель и наблюдает отражённое пятно через приёмник, смещённый относительно излучателя. При перемещении цели угол отражения меняется, поэтому пятно попадает в другую позицию на приёмнике PSD, CCD или CMOS. Калибровка преобразует эту позицию изображения в расстояние или смещение.
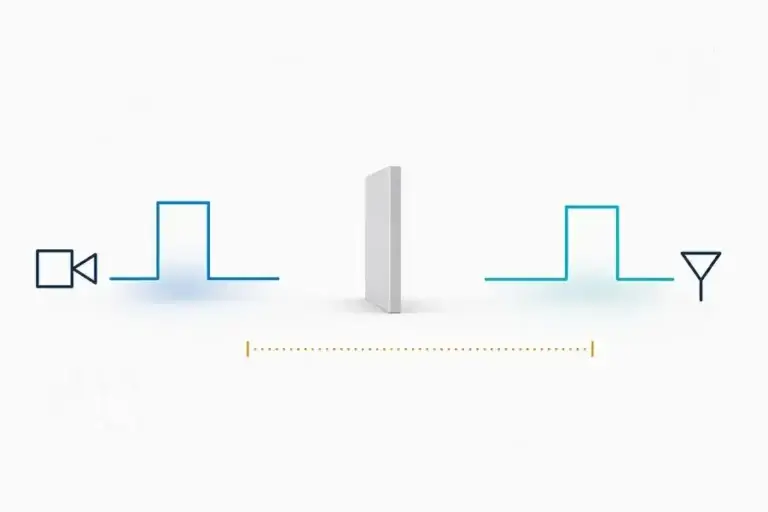
Датчик расстояния времени пролёта измеряет вместо этого временную величину. В прямом ToF приёмник определяет задержку между излучением и возвратом; основное соотношение — d = cΔt / 2, где коэффициент два учитывает путь туда и обратно. Косвенный ToF оценивает расстояние по фазовому сдвигу модулированного сигнала. Наше руководство по измерение расстояния по времени пролета подробнее объясняет цепочку измерения дальности.
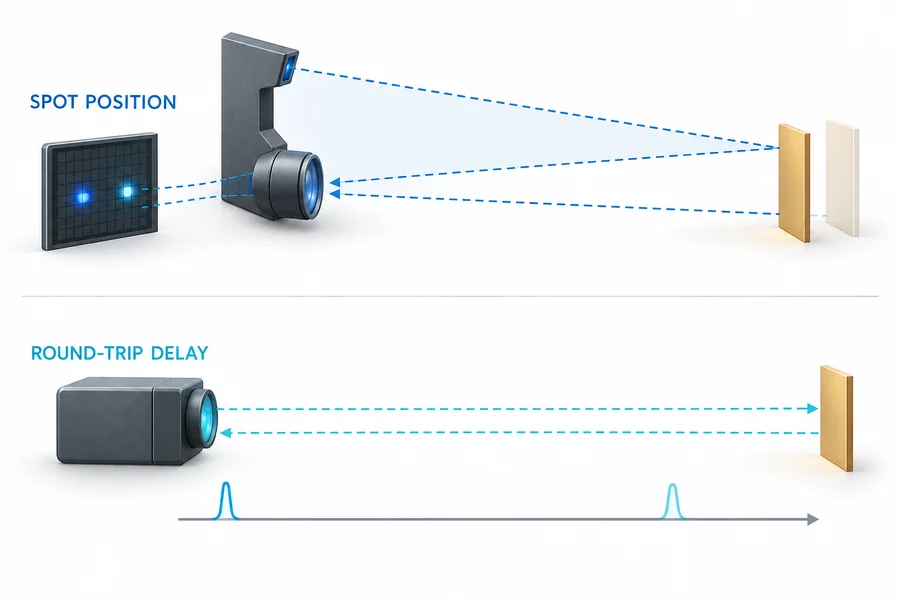
Это различие определяет аппаратную часть. Триангуляции нужна известная база между излучателем и приёмником и достаточное угловое изменение в пределах её диапазона измерений. ToF нужны передатчик, приёмник, электроника синхронизации или фазы и обработка сигнала, способная отделить действительный возврат от шума и конкурирующих путей. Ни одна из архитектур не определяется только лазером.
Не сводите все устройства ToF к одному классу. Прямые и косвенные реализации имеют разные ограничения по неоднозначности, синхронизации, модуляции и обработке. Мы отдельно сравниваем эти архитектуры в прямой ToF против косвенного ToF.
Сравнивайте характеристики, не смешивая термины измерений
Привычное краткое описание гласит, что триангуляция обеспечивает более точное измерение на близкой дистанции, а ToF охватывает большее расстояние. Это полезная отправная точка, а не спецификация для покупки. Компактные устройства ToF могут работать на короткой дистанции, а триангуляционные системы можно строить для разных рабочих дистанций. Точный результат зависит от оптики, детектора, калибровки, цели, экспозиции, обработки и метода испытаний.
Разделяйте эти термины:
- Диапазон измерений — это интервал, в пределах которого поставщик заявляет, что датчик может выдавать данные при определённых условиях.
- Точность сравнивает сообщённый результат с прослеживаемым эталоном или заявленным истинным значением.
- Повторяемость описывает разброс при многократном измерении одного и того же условия.
- Разрешение — это наименьшее сообщаемое или обнаруживаемое изменение; оно не доказывает абсолютную точность.
- Время отклика или частота дискретизации описывает, когда становятся доступны новые данные, но фильтрация и усреднение могут изменить задержку.
- Размер пятна и поле приёмника определяют, какая часть сцены может влиять на результат.
| Фактор выбора | Лазерная триангуляция | Время пролета |
|---|---|---|
| Измеряемая наблюдаемая величина | Позиция возвратного пятна на формирующем изображение элементе | Задержка импульса или фаза модуляции |
| Типичная сильная сторона | Тонкие изменения смещения или профиля в контролируемой рабочей зоне | Измерение расстояния в более широком диапазоне рабочей дистанции или дальности |
| Зависимость от геометрии | Требуется стабильная база и чёткие линии обзора излучателя/приёмника | Требуется перекрытие полей передатчика/приёмника и отделимый обратный путь |
| Типичный риск цели | Угол поверхности, зеркальное отражение, переходы через края, перекрытие, вариация цвета или текстуры | Слабый возврат, фоновый свет, многолучёвость, отражения от окна, частичное перехватывание луча |
| Проверка по паспортным данным | Рабочая дистанция, диапазон, линейность, повторяемость, форма пятна, условия дискретизации | Условия дальности, определение цели, правило действительного возврата, режим обновления, неоднозначность и фильтрация |
| Лучший результат проверки | Необработанное смещение плюс индикатор сигнала/качества | Необработанное расстояние плюс статус, идентичность возврата, достоверность или код недействительности, где доступно |
Когда два паспорта используют разные цели или фильтрацию, числа не являются напрямую сопоставимыми. Запрашивайте цель, расстояние, угол, освещение, температуру, экспозицию или усреднение, условие выборки и критерий успеха для каждого значения. Затем воспроизведите соответствующие условия с помощью контролируемого испытания дальности лазерного дальномера.
Геометрия и поведение цели решают, какой датчик выживет при интеграции
Триангуляция получает чувствительность из геометрии. База и угол приёмника делают движение цели видимым как движение пятна по матрице, но они также создают направленное поле зрения. Ступенька, углубление или передний край могут осветить точку, которую приёмник не видит. Поворот цели может отправить большую часть зеркальной энергии в сторону от принимающей линзы или переместить вытянутое пятно по детектору.
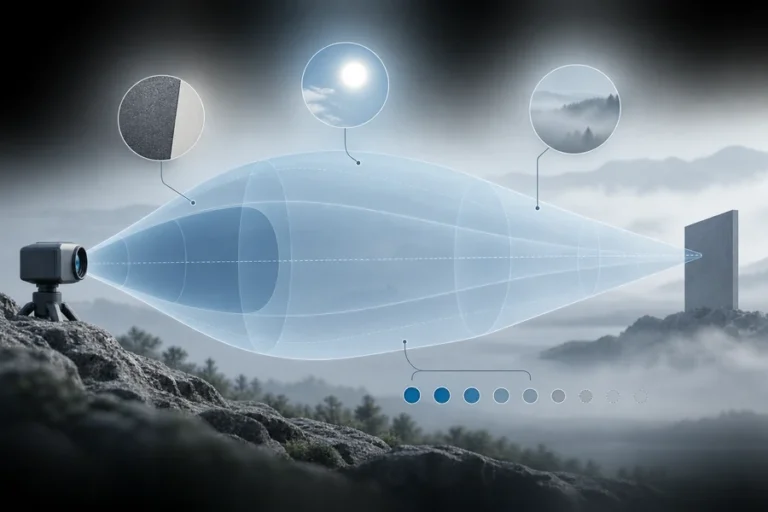
ToF часто компонуется с меньшим расстоянием между осями передачи и приёма, но он не невосприимчив к геометрии. Маленькая или наклонённая цель может вернуть слишком мало энергии. Передний край может смешаться с предполагаемой целью. Близлежащая поверхность корпуса или защитное окно могут создать ранний путь, конкурирующий с желаемым возвратом. Фоновый свет расходует запас приёмника, даже если расстояние вычисляется по синхронизации, а не только по яркости.
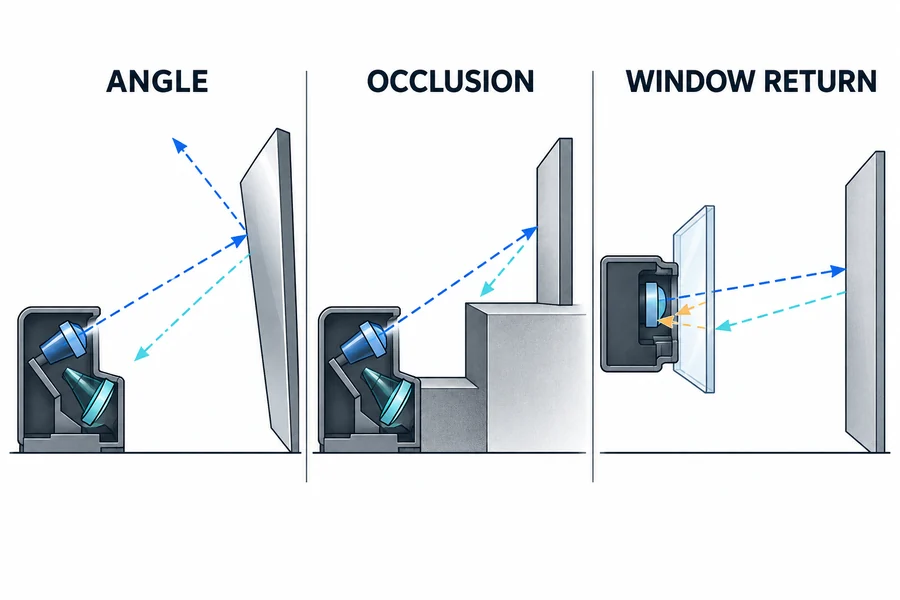
Рассматривайте цель как оптическую границу, а не просто название цвета. Записывайте материал, отделку, размер, кривизну, угол, движение, расстояние, фон, загрязнение и ожидаемую температуру. Наше руководство по отражательной способности цели объясняет, почему видимый внешний вид не является полным описанием отражённого сигнала.
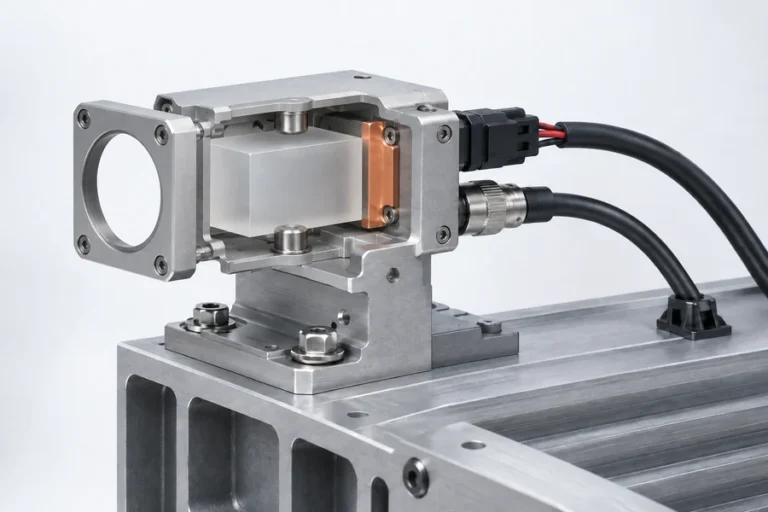
Окно корпуса заслуживает отдельного рассмотрения. Для триангуляции оно должно сохранять как проецируемый путь, так и смещённый вид приёмника на всём рабочем диапазоне. Для ToF оно должно контролировать ближнепольные отражения и предотвращать связь передающего и приёмного путей внутри корпуса. В обоих случаях проверьте установленное окно, покрытие, угол, световую апертуру, чистоту и допусковый стек.
Используйте область применения для выбора архитектуры
Отдавайте предпочтение триангуляции, когда инженерный вопрос касается малого изменения положения внутри контролируемой рабочей зоны: высота, толщина, биение, положение кромки, ступенька или сканируемый профиль поверхности. Это особенно полезно, когда датчик можно жёстко закрепить, представление цели воспроизводимо, а приёмник имеет беспрепятственный обзор.
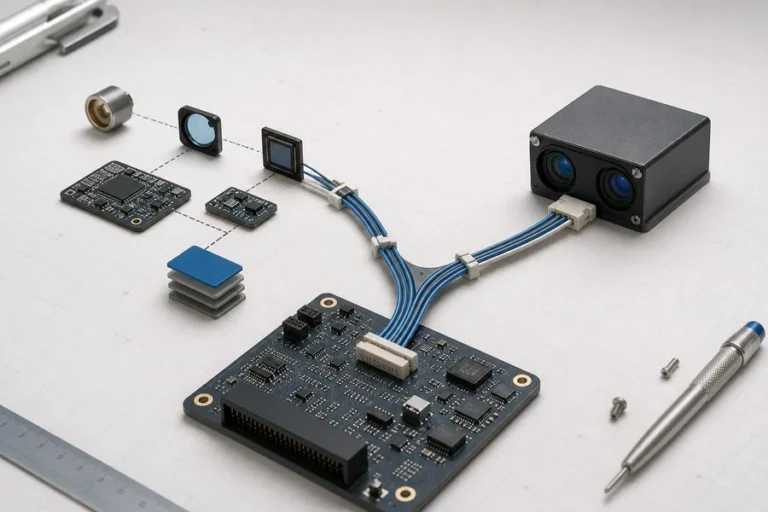
Отдавайте предпочтение ToF, когда вопрос касается абсолютного расстояния на большем или изменяющемся отступе: измерение дальности до строительных конструкций, положение на длинной оси станка, измерение уровня или зазора, либо интеграция в компактный прибор. Модуль лазерного дальномера может объединять передатчик, приёмник, таймирование, обработку и интерфейс с хостом, но готовая система по-прежнему отвечает за крепление, окно, условия цели, программное обеспечение и приёмочные испытания. Текущее семейство модулей лазерных дальномеров Lumexis обеспечивает отправную точку для конкретной модели.
Зона перекрытия не означает, что оба метода будут работать одинаково хорошо. В шортлисте триангуляция против датчика времени пролёта позвольте цели и условиям установки разрешить выбор, когда требуемое расстояние и точность попадают в оба семейства продуктов. Стабильная диффузная поверхность при фиксированном отступе может благоприятствовать триангуляции. Изменяющийся отступ, плотная компоновка вокруг оптических осей или более широкая задача измерения дальности могут благоприятствовать ToF. Прозрачные, сильно зеркальные, очень тёмные или разноуровневые цели требуют тестирования под конкретное применение для любого из методов.
Подтвердите выбор контролируемым сравнением
Начните с одной эталонной цели и одной прослеживаемой установки расстояния или смещения. Зафиксируйте конфигурацию датчика, питание, состояние прогрева, крепление, окно, размер цели, угол, фон, окружающее освещение, настройки фильтра и логирование на хосте. Определите допустимую погрешность, повторяемость, долю недействительных отражений, задержку и поведение при восстановлении до сбора данных.
Затем изменяйте по одному фактору за раз. Полезная последовательность: расстояние, материал цели, угол цели, положение кромки, движение, окружающее освещение, состояние окна, температура и колебания питания. Сохраняйте необработанные значения и поля качества или статуса; одно лишь отфильтрованное расстояние может скрыть пропуски, смены режима и выбросы.
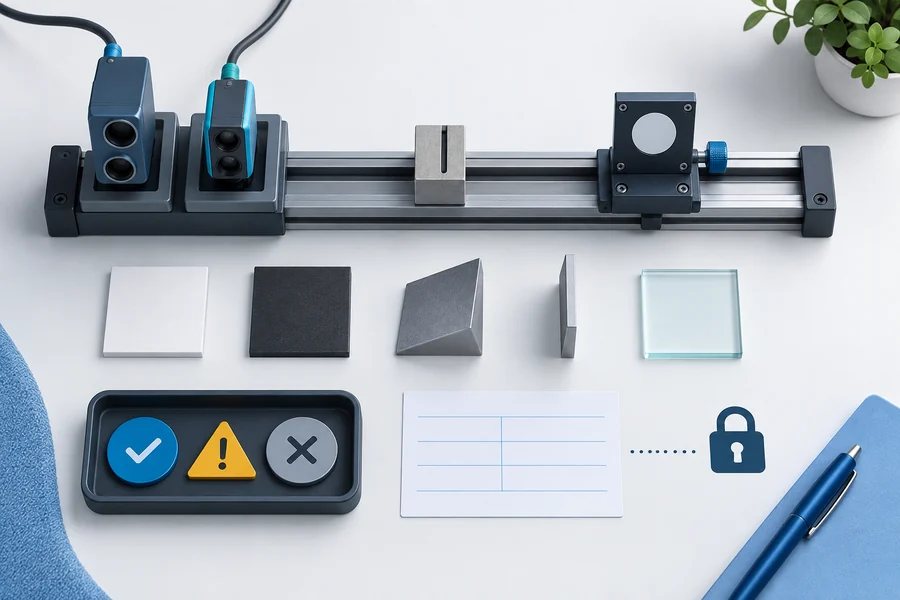
Наконец, повторите важные случаи в корпусе хоста с финальной механикой, питанием, кабелями и программным обеспечением. Компонентный тест поставщика и приёмка установленной системы OEM отвечают на разные вопросы. LUMEXIS инженерные услуги может поддержать выбор модели, оптическую и механическую интеграцию, анализ интерфейсов, планирование валидации и устранение неполадок на предпродажном и послепродажном этапах.
Наш инженерный и коммерческий офис в Уси работает с производственной базой в Тайчжоу площадью 14 000 квадратных метров. Сборка в чистом помещении, контролируемое оптическое юстирование, герметичная упаковка там, где применимо, старение или отбраковка прожигом, термоциклирование и финальное тестирование характеристик помогают превратить проверенную конфигурацию в воспроизводимое производство. Эти возможности поддерживают цепочку доказательств; они не заменяют валидацию в вашем готовом приборе.
Часто задаваемые вопросы
Всегда ли ToF менее точен, чем триангуляция?
Нет. Архитектура предполагает типичные сильные стороны, но результат принадлежит конкретному устройству, диапазону, цели, конфигурации и методу испытаний. Качественный датчик ToF может превзойти неподходящую установку триангуляции в своей предназначенной задаче. Сравнивайте точность и повторяемость в согласованных условиях, а не используйте название семейства как критерий прохождения.
Может ли триангуляция измерять тёмную или глянцевую цель?
Иногда, если достаточно полезного отражения достигает фоточувствительного элемента и датчик может управлять экспозицией или усилением без искажения оценки пятна. Тёмные, глянцевые, текстурированные, прозрачные или сильно наклонённые поверхности могут изменять форму и интенсивность пятна. Тестируйте фактический материал по всему требуемому диапазону углов и расстояний.
Игнорирует ли ToF отражательную способность цели?
Нет. Таймирование определяет расстояние, но приёмнику всё ещё нужно отражение с достаточным качеством сигнала. Отражательная способность, размер цели, угол, отпечаток луча, фоновый свет, атмосфера, апертура приёмника и обработка — всё это влияет на то, можно ли обнаружить и квалифицировать правильное отражение.
Какой метод лучше справляется с наклонными поверхностями?
Универсального победителя нет. Триангуляция явно чувствительна к углу отражения и виду приёмника, тогда как ToF всё ещё зависит от достаточной энергии, возвращающейся в поле приёмника. Сравнивайте фактические углы падения, отделку поверхности, размер пятна, размер цели и ограничения крепления в контролируемом тесте.
Могут ли оба метода работать через защитное окно?
Да, но окно становится частью оптической системы. Проверьте пропускание на рабочей длине волны, покрытие, клин или наклон, толщину, световую апертуру, загрязнение и внутренние отражения. Триангуляция должна сохранять свою смещённую геометрию; ToF должен предотвращать ближнепольные утечки или многолучевость, маскирующие желаемое отражение.
Ссылки
- OMRON, Техническое руководство по датчикам смещения, особенно принцип лазерной триангуляции и обсуждение приёмного элемента.
- ams OSRAM, Измерение времени пролёта с использованием импульсных лазеров, Application Note AN106.
- STMicroelectronics, Принципы времени пролёта, задачи и производительность.
- KEYENCE, Принципы лазерных датчиков позиционного распознавания.
Выбор метода измерения для OEM-проектирования? Отправьте нашим инженерам по применению диапазон расстояний, требуемая точность и повторяемость, материалы и углы целей, частота измерений, оптическое окно, окружающие условия, интерфейс, годовой объём и фиксированные механические ограничения. Мы можем рекомендовать стандартный модуль лазерного дальномера или рассмотреть индивидуальное или private-label требование с собственным объёмом квалификации и сроком поставки.