
Ejecuta la misma unidad LiDAR durante un día completo y la nube de puntos cuenta una historia que nadie pone en la hoja de datos. Limpia al amanecer. Aceptable a media mañana. Salpicada de puntos fantasma al mediodía.
Nada cambió sobre el láser. Nada cambió sobre el objetivo. Salió el sol.
Un estudio de 2023 en Ciencias Aplicadas puso números a este problema y, más útilmente, construyó hardware que lo corrige en tiempo real en lugar de limpiarlo en software después. Vale la pena leerlo si estás integrando LiDAR en cualquier cosa que opere al aire libre: los resultados reformulan lo que una especificación de “umbral de detección” realmente significa.
Tabla de Contenidos
El ruido de fondo del LiDAR es una fotocorriente no deseada generada cuando la luz ambiental — principalmente luz solar — llega al receptor junto con el retorno del láser. Eleva el piso de ruido, forzando un umbral de detección más alto y produciendo puntos falsos en la nube. El control adaptativo de umbral basado en principios de tasa de falsa alarma constante (CFAR) lo suprime ajustando el umbral al ruido medido en tiempo real.
Lo que el artículo realmente estudió
El trabajo se titula Método de supresión adaptativa del ruido de fondo del LiDAR basado en detección de umbral, por Jiang, Zhu, Jiang, Xie, Liu y Wang, publicado en Ciencias Aplicadas en 2023.
La premisa es simple. Los receptores LiDAR establecen un umbral de detección: cualquier pulso por encima de él cuenta como retorno, cualquier cosa por debajo se ignora. Si se establece demasiado bajo, el ruido provoca detecciones falsas. Si se establece demasiado alto, los retornos débiles genuinos de objetivos distantes u oscuros se pierden. La mayoría de los sistemas eligen un umbral y viven con él.
El problema es que el ruido que el umbral pretende rechazar no es constante. Sigue al sol. Un umbral ajustado a las 8 a.m. es incorrecto al mediodía, y un umbral ajustado al mediodía descarta el alcance por la noche.
La respuesta de los autores es medir el ruido continuamente en hardware y mover el umbral para que coincida, manteniendo la tasa de falsa alarma constante en lugar de mantener el umbral constante. Esa es la idea CFAR, tomada del radar y aplicada a un front-end de conteo de fotones.
De dónde viene el ruido
La corriente de ruido total en un receptor LiDAR es una suma de contribuciones: ruido de disparo de señal, ruido de disparo óptico de fondo, corriente oscura del detector, ruido térmico y ruido de entrada del amplificador.
En un laboratorio, de noche o en interiores, los términos de corriente oscura y térmicos dominan y son estables. Puedes diseñar alrededor de ellos una vez.
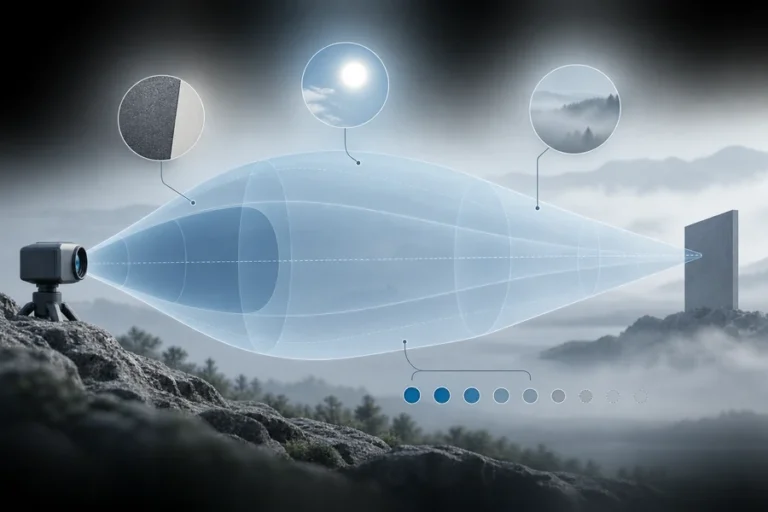
Al aire libre con luz diurna, el ruido de disparo óptico de fondo toma el control. La luz solar llega al detector por varias rutas — directamente, dispersada por la atmósfera y reflejada desde el propio objetivo — y cada uno de esos fotones produce portadores de carga en el APD exactamente como lo haría un fotón de señal. El detector no puede distinguirlos. Lo que llega es una fotocorriente fluctuante cuyas estadísticas escalan con la potencia de fondo recibida.
Esa es la asimetría importante. El ruido de fondo no es una penalización fija que restas una vez. Es una variable que oscila por órdenes de magnitud entre medianoche y mediodía, y cada parámetro posterior que depende del piso de ruido oscila con ella.
Umbral, falsas alarmas y el trade del que nadie escapa
El ruido del receptor está bien modelado como gaussiano. Eso da una relación limpia entre dónde colocas el umbral y con qué frecuencia el ruido solo lo cruza.
El artículo expresa la probabilidad de falsa alarma usando la función de error:
P_f = ½ − ½ · erf( V_T / (√2 · V̄_n) )
donde V_T es el voltaje del umbral y V̄_n es el voltaje de ruido RMS.
La estructura de esa expresión importa más que el álgebra. Lo que establece la tasa de falsa alarma no es el umbral en voltios — es la relación de umbral a ruido. Eleva el umbral y las falsas alarmas caen abruptamente. Pero eleva el ruido manteniendo el umbral fijo y las falsas alarmas suben igual de abruptamente.
Por eso un receptor de umbral fijo se comporta tan diferente en diferentes momentos del día. El ingeniero estableció un voltaje. La física está imponiendo una relación.
Lo que apunta directamente a la solución: mantén la relación constante en lugar del voltaje. Mide el ruido, escala el umbral a él, y la tasa de falsa alarma deja de moverse incluso cuando las condiciones cambian. Eso es control de tasa de falsa alarma constante.
Midiendo el ruido lo suficientemente rápido como para que importe
Saber qué hacer es fácil. Hacerlo dentro de un período de detección de pulso es la ingeniería.
El post-procesamiento de software puede identificar y eliminar puntos de ruido de una nube, y muchos sistemas hacen exactamente eso. Pero se ejecuta después de la adquisición, en el orden de milisegundos, y solo puede eliminar lo que se registró — no puede recuperar un retorno real que se perdió porque el umbral estaba demasiado alto, y no puede evitar que el receptor se sature con ruido en primer lugar.
El enfoque del artículo es completamente en hardware. Dos piezas hacen el trabajo.
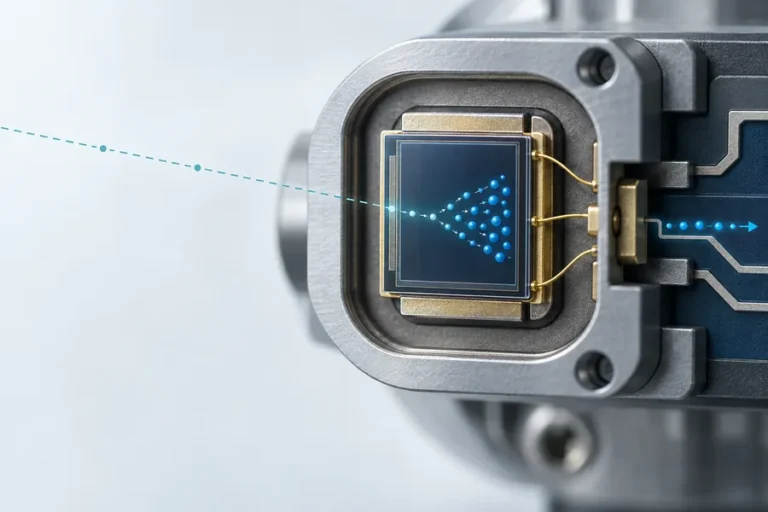
Un comparador dinámico reemplaza el comparador continuo convencional en la ruta de detección. Los diseños convencionales cuentan cruces de ruido. Este usa un pre-amplificador que alimenta un comparador enganchado, lo que le permite medir no solo cuántos pulsos de ruido ocurren sino cuánto dura cada uno. Agregar la duración del pulso al conteo de pulsos da una estimación mucho mejor del nivel de ruido real en una ventana de observación corta — lo que importa, porque tienes muy poco tiempo para observar.
Una red de ajuste de umbral en cascada toma esa estimación de ruido y mueve el umbral, con corrección basada en DAC para mantener los tamaños de paso precisos. Debido a que es una ruta de hardware en lugar de un bucle de procesador, cada ajuste se completa dentro de un solo período de detección de pulso.
Ese tiempo es el punto clave. El sistema no está reaccionando a condiciones de hace un milisegundo. Las está rastreando.
Los resultados experimentales
Los autores probaron un sistema de 1550 nm con un receptor APD, un filtro de paso de banda óptico de 20 nm, una apertura receptora de 50 mm y un campo de visión de aproximadamente ±35° horizontal por 30° vertical. Compararon tres modos de operación — un umbral fijo tradicional, un modo de ajuste rápido y el modo adaptativo completo — midiendo la proporción de puntos de ruido en la nube de puntos resultante en diferentes momentos del día.
El resultado principal: al mediodía, el modo de umbral fijo tradicional produjo una relación de ruido de 0.08%, mientras que el modo adaptativo produjo 0.012%. Eso es una reducción de más del 80%.
El patrón a lo largo del día es tan instructivo como el número máximo. Los tres modos se ven ampliamente similares a primera hora de la mañana, cuando el fondo es bajo y no hay mucho que suprimir. La brecha se amplía a medida que el sol sube. Al mediodía —el peor caso, y el que normalmente define si un sistema es desplegable— el enfoque de umbral fijo es aproximadamente de seis a siete veces más ruidoso que el adaptativo.
Dos cosas a tener en cuenta sobre cómo leer esto. Las cifras del mediodía provienen del resumen y son firmes. Los valores intermedios de la mañana se leen de la figura de resultados y deben tratarse como aproximados. Y un porcentaje de puntos de ruido es una métrica a nivel de sistema —depende de la escena, el alcance y la reflectividad, por lo que los números absolutos no se transferirán directamente a su hardware. La forma del resultado sí lo hará.
Qué significa esto si estás integrando LiDAR
Varios puntos prácticos surgen de esto que se aplican mucho más allá del circuito específico que construyeron los autores.
Una especificación de umbral de detección sin una condición de fondo está incompleta. Si un proveedor cita un umbral o una tasa de falsas alarmas, pregunte qué nivel de fondo asume. El número no tiene sentido sin eso, porque la física se rige por la relación.
Pruebe al mediodía, no cuando le convenga. El mediodía contra un cielo brillante es el peor caso para cualquier receptor óptico. Las pruebas de aceptación programadas para cuando el campo esté libre favorecerán sistemáticamente al sistema.
La supresión de ruido por hardware y por software resuelven problemas diferentes. El post-procesamiento elimina los puntos de ruido que fueron registrados. El umbral adaptativo evita que el umbral sea incorrecto en primer lugar, lo que también protege los retornos débiles genuinos que un umbral fijo demasiado alto habría descartado. Se complementan bien; ninguno sustituye al otro.
El filtrado óptico es la primera línea de defensa, y limita tu láser. El filtro de paso de banda de 20 nm en este experimento rechaza la mayor parte del espectro solar antes de que llegue al detector. Más estrecho es mejor, pero solo si la emisión del láser permanece dentro de la banda de paso en todo el rango de temperatura de operación. Una fuente que se desvía del filtro a −30 °C te produce una pérdida de sensibilidad que parece exactamente una falla del receptor.
Ese último punto es donde un estudio como este se conecta con la selección de la fuente. El control adaptativo de umbral gestiona el ruido que no puedes evitar; una longitud de onda de emisión estable y estrictamente especificada reduce cuánto de ese ruido llega al detector en absoluto. Nuestro equipo caracteriza la longitud de onda de emisión, la energía del pulso y el retardo de disparo a emisión en toda la ventana de operación precisamente para que el filtro del receptor y el presupuesto de umbral puedan diseñarse con números reales, la misma lógica detrás de las fuentes que construimos para trabajo de LiDAR y mapeo 3D y la línea más amplia de fuentes láser de medición de distancia .
La elección de la longitud de onda cambia el punto de partida. La irradiancia solar es menor alrededor de 1.5 µm que cerca de 900 nm, y la absorción de agua atmosférica la reduce aún más. Un sistema de 1550 nm comienza con menos fondo que combatir antes de que se ejecute cualquier lógica de umbral, lo cual es parte de por qué los autores construyeron su banco de pruebas en esa longitud de onda, y parte de por qué el LiDAR seguro para ojos converge allí.
Preguntas frecuentes
¿Qué causa el ruido de fondo en LiDAR?
Luz ambiental, abrumadoramente luz solar, que llega al detector junto con el retorno del láser. Llega directamente, dispersada por la atmósfera y reflejada desde el objetivo. El detector convierte esos fotones en fotocorriente de manera indistinguible de los fotones de señal, elevando el piso de ruido.
¿Qué es CFAR en la detección LiDAR?
Tasa de falsa alarma constante: una estrategia de control que ajusta el umbral de detección en proporción al ruido medido, de modo que la probabilidad de falsa alarma permanezca fija a medida que cambian las condiciones. Tomado del radar, reemplaza un umbral de voltaje fijo con una relación umbral a ruido fija.
¿Por qué el LiDAR funciona peor al mediodía?
El fondo solar está en su pico, por lo que el piso de ruido del receptor es más alto. Con un umbral fijo, más ruido lo cruza y aparecen puntos falsos; elevar el umbral para compensar descarta retornos débiles de objetivos distantes u oscuros. De cualquier manera, el rendimiento efectivo cae.
¿Es suficiente la eliminación de ruido por software?
Ayuda, pero actúa después de la adquisición. No puede recuperar retornos reales ya rechazados por un umbral demasiado alto, y no mejora la sensibilidad de detección. El umbral adaptativo por hardware aborda la causa; el filtrado por software aborda lo que pasó.
¿Cuánta mejora es realista?
El artículo reporta una relación de ruido en la nube de puntos de 0.012% en modo adaptativo versus 0.08% con un umbral fijo tradicional al mediodía, más de 80% de reducción. Las cifras absolutas dependen de la escena, el alcance y el hardware, así que trátalo como una indicación de la magnitud alcanzable en lugar de una especificación portable.
¿Un filtro óptico más estrecho hace innecesario el umbral adaptativo?
No. Un filtro de paso de banda estrecho reduce cuánto fondo llega al detector, pero no puede eliminar los fotones solares dentro de la banda, y estrecharlo aumenta el riesgo de que el láser se desvíe fuera de la banda de paso con la temperatura. Las dos técnicas son complementarias.
Si está especificando una fuente LiDAR
El lado del receptor de este problema está bien documentado y, como muestra este artículo, mejorando activamente. El lado del emisor establece las condiciones límite: cuánta energía puedes transmitir bajo los límites de seguridad ocular, cuán estrictamente se puede especificar el filtro del receptor y si todo el presupuesto aún se cierra en el extremo frío de tu rango de operación.
Envíanos tus condiciones de fondo, reflectividad del objetivo y envolvente de temperatura, y nuestros ingenieros trabajarán contigo en las opciones de fuente , incluidos los datos de estabilidad de longitud de onda que tu diseño de filtro y umbral necesitará. También puedes revisar nuestra proceso de prueba y calificación si quieres ver cómo se producen esos números.
Referencias
- Jiang, Y.; Zhu, J.; Jiang, C.; Xie, T.; Liu, R.; Wang, Y. — Método de supresión adaptativa del ruido de fondo del LiDAR basado en detección de umbral. Ciencias Aplicadas 2023, 13(6), 3772. Acceso abierto, CC BY 4.0.
- Wikipedia — Tasa de falsa alarma constante
- Comisión Electrotécnica Internacional — IEC 60825-1, Seguridad de productos láser