
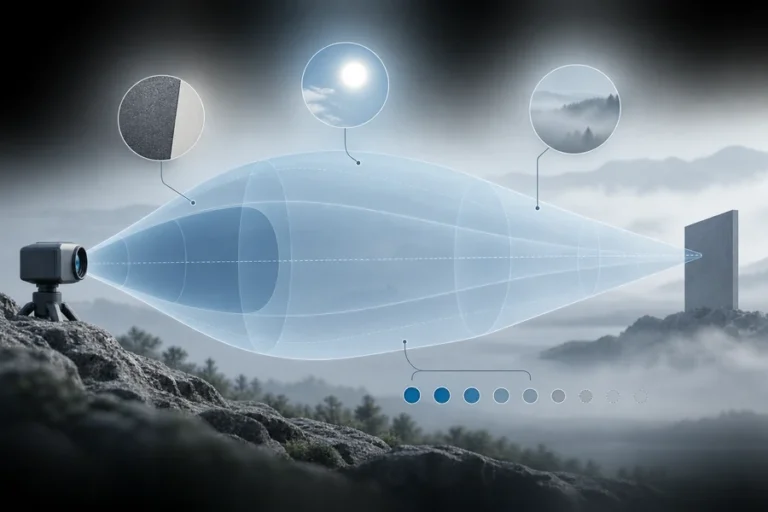
Betreiben Sie dasselbe LiDAR-Gerät über einen ganzen Tag, und die Punktwolke erzählt eine Geschichte, die niemand ins Datenblatt schreibt. Sauber bei Tagesanbruch. Akzeptabel am späten Vormittag. Gesprenkelt mit Phantompunkten bis Mittag.
Nichts am Laser änderte sich. Nichts am Ziel änderte sich. Die Sonne ging auf.
Eine Studie aus dem Jahr 2023 in Angewandte Wissenschaften bezifferte dieses Problem und, nützlicher noch, baute Hardware, die es in Echtzeit behebt, anstatt es hinterher in der Software zu bereinigen. Es lohnt sich zu lesen, wenn Sie LiDAR in etwas integrieren, das im Freien arbeitet – die Ergebnisse definieren neu, was eine Spezifikation zur “Erkennungsschwelle” tatsächlich bedeutet.
Inhaltsverzeichnis
LiDAR-Hintergrundrauschen ist unerwünschter Fotostrom, der entsteht, wenn Umgebungslicht – meist Sonnenlicht – zusammen mit der Laser-Rückkehr den Empfänger erreicht. Es erhöht das Rauschfundament, erzwingt eine höhere Erkennungsschwelle und erzeugt falsche Punkte in der Wolke. Eine adaptive Schwellenwertsteuerung auf Basis des Prinzips der konstanten Falschalarmrate (CFAR) unterdrückt dies, indem sie die Schwelle in Echtzeit an das gemessene Rauschen anpasst.
Was das Paper tatsächlich untersucht hat
Die Arbeit trägt den Titel Adaptive Suppression Method of LiDAR Background Noise Based on Threshold Detection, von Jiang, Zhu, Jiang, Xie, Liu und Wang, veröffentlicht in Angewandte Wissenschaften im Jahr 2023.
Die Prämisse ist einfach. LiDAR-Empfänger setzen eine Erkennungsschwelle: Jeder Puls darüber zählt als Rückkehr, alles darunter wird ignoriert. Zu niedrig gesetzt, lösen Rauschsignale Fehlerkennungen aus. Zu hoch gesetzt, werden echte schwache Rückkehrsignale von entfernten oder dunklen Zielen verpasst. Die meisten Systeme wählen eine Schwelle und leben damit.
Das Problem ist, dass das Rauschen, das die Schwelle abweisen soll, nicht konstant ist. Es folgt der Sonne. Eine um 8 Uhr morgens abgestimmte Schwelle ist mittags falsch, und eine mittags abgestimmte Schwelle wirft nachts Reichweite weg.
Die Antwort der Autoren ist, das Rauschen kontinuierlich in der Hardware zu messen und die Schwelle entsprechend zu verschieben, sodass die Falschalarmrate konstant bleibt, anstatt die Schwelle konstant zu halten. Das ist die CFAR-Idee, vom Radar übernommen und auf eine photonenzählende Frontend-Stufe angewendet.
Woher der Lärm kommt
Der gesamte Rauschstrom an einem LiDAR-Empfänger ist eine Summe von Beiträgen: Signal-Schrotrauschen, optisches Hintergrund-Schrotrauschen, Detektor-Dunkelstrom, thermisches Rauschen und Eingangsrauschen des Verstärkers.
Im Labor, nachts oder in Innenräumen dominieren Dunkelstrom- und thermische Terme, und sie sind stabil. Man kann einmalig darum herum konstruieren.
Im Freien bei Tageslicht übernimmt das optische Hintergrund-Schrotrauschen. Sonnenlicht erreicht den Detektor auf mehreren Wegen – direkt, an der Atmosphäre gestreut und vom Ziel selbst reflektiert – und jedes dieser Photonen erzeugt Ladungsträger in der APD genau wie ein Signalphoton. Der Detektor kann sie nicht unterscheiden. Was ankommt, ist ein fluktuierender Fotostrom, dessen Statistik mit der empfangenen Hintergrundleistung skaliert.
Das ist die wichtige Asymmetrie. Hintergrundrauschen ist keine feste Strafe, die man einmal abzieht. Es ist eine Variable, die zwischen Mitternacht und Mittag um Größenordnungen schwankt, und jeder nachgelagerte Parameter, der vom Rauschfundament abhängt, schwankt mit.
Schwelle, Fehlalarme und der Handel, dem niemand entkommt
Empfängerrauschen ist gut als Gaußsch modelliert. Das ergibt eine klare Beziehung zwischen dem Ort der Schwelle und der Häufigkeit, mit der Rauschen allein sie überschreitet.
Das Papier drückt die Falschalarmwahrscheinlichkeit mit der Fehlerfunktion aus:
P_f = ½ − ½ · erf( V_T / (√2 · V̄_n) )
wobei V_T die Schwellenspannung und V̄_n die RMS-Rauschspannung ist.
Die Struktur dieses Ausdrucks ist wichtiger als die Algebra. Was die Falschalarmrate bestimmt, ist nicht die Schwelle in Volt – es ist das Verhältnis von Schwelle zu Rauschen. Erhöhen Sie die Schwelle, fallen Falschalarme steil ab. Aber erhöhen Sie das Rauschen bei fester Schwelle, und Falschalarme steigen ebenso steil an.
Deshalb verhält sich ein Empfänger mit fester Schwelle zu verschiedenen Tageszeiten so unterschiedlich. Der Ingenieur setzte eine Spannung. Die Physik erzwingt ein Verhältnis.
Was direkt auf die Lösung zeigt: Halten Sie das Verhältnis konstant, nicht die Spannung. Messen Sie das Rauschen, skalieren Sie die Schwelle darauf, und die Falschalarmrate hört auf zu schwanken, selbst wenn sich die Bedingungen ändern. Das ist eine Steuerung mit konstanter Falschalarmrate.
Rauschen schnell genug messen, um relevant zu sein
Zu wissen, was zu tun ist, ist einfach. Es innerhalb einer Pulsdetektionsperiode umzusetzen, ist die Ingenieurskunst.
Software-Nachbearbeitung kann Rauschpunkte aus einer Wolke identifizieren und entfernen, und viele Systeme tun genau das. Aber sie läuft nach der Erfassung, in der Größenordnung von Millisekunden, und sie kann nur entfernen, was aufgezeichnet wurde – sie kann keine echte Rückkehr zurückgewinnen, die verloren ging, weil die Schwelle zu hoch lag, und sie kann nicht verhindern, dass der Empfänger überhaupt auf Rauschen sättigt.
Der Ansatz des Papiers ist vollständig in Hardware. Zwei Komponenten leisten die Arbeit.
Ein dynamischer Komparator ersetzt den herkömmlichen kontinuierlichen Komparator im Detektionspfad. Herkömmliche Designs zählen Rauschüberschreitungen. Dieser verwendet einen Vorverstärker, der einen verriegelten Komparator speist, wodurch er nicht nur messen kann, wie viele Rauschpulse auftreten, sondern wie lange jeder einzelne dauert. Das Hinzufügen der Pulsdauer zur Pulanzahl ergibt eine viel bessere Schätzung des tatsächlichen Rauschpegels über ein kurzes Beobachtungsfenster – was wichtig ist, weil Sie sehr wenig Zeit zum Beobachten haben.
Ein kaskadiertes Schwellenanpassungsnetzwerk nimmt diese Rauschschätzung und verschiebt die Schwelle, mit DAC-basierter Korrektur, um die Schrittgrößen genau zu halten. Da es ein Hardware-Pfad ist und keine Prozessorschleife, erfolgt jede Anpassung innerhalb einer einzigen Pulsdetektionsperiode.
Dieses Timing ist der springende Punkt. Das System reagiert nicht auf Bedingungen von vor einer Millisekunde. Es verfolgt sie.
Die experimentellen Ergebnisse
Die Autoren testeten ein 1550-nm-System mit einem APD-Empfänger, einem optischen Bandpassfilter von 20 nm, einer Empfangsöffnung von 50 mm und einem Sichtfeld von etwa ±35° horizontal mal 30° vertikal. Sie verglichen drei Betriebsmodi – eine traditionelle feste Schwelle, einen schnellen Anpassungsmodus und den vollständigen adaptiven Modus – indem sie den Anteil der Rauschpunkte in der resultierenden Punktwolke zu verschiedenen Tageszeiten maßen.
Das Hauptergebnis: Mittags erzeugte der traditionelle Modus mit fester Schwelle ein Rauschverhältnis von 0.08%, während der adaptive Modus 0.012%. erzeugte. Das ist eine Reduktion von mehr als 80%.
Das Muster über den Tag hinweg ist ebenso aufschlussreich wie der Spitzenwert. Alle drei Modi sehen am frühen Morgen weitgehend ähnlich aus, wenn der Hintergrund gering ist und es nicht viel zu unterdrücken gibt. Die Kluft wird größer, je höher die Sonne steigt. Bis zum Mittag – dem schlechtesten Fall, der normalerweise darüber entscheidet, ob ein System einsatzfähig ist – ist der Ansatz mit fester Schwelle etwa sechs- bis siebenmal verrauschter als der adaptive.
Zwei Dinge sind erwähnenswert, wie dies zu lesen ist. Die Mittagswerte stammen aus der Zusammenfassung und sind belastbar. Die dazwischenliegenden Morgenwerte sind aus der Ergebnisfigur abgelesen und sollten als Näherungswerte betrachtet werden. Und ein Prozentsatz von Rauschpunkten ist eine systemweite Kennzahl – sie hängt von Szene, Reichweite und Reflektivität ab, daher lassen sich die absoluten Zahlen nicht direkt auf Ihre Hardware übertragen. Die Form des Ergebnisses wird es.
Was das bedeutet, wenn Sie LiDAR integrieren
Mehrere praktische Punkte ergeben sich daraus, die weit über die spezifische Schaltung hinausgehen, die die Autoren gebaut haben.
Eine Detektionsschwellen-Spezifikation ohne Hintergrundbedingung ist unvollständig. Wenn ein Lieferant eine Schwelle oder eine Fehlalarmrate angibt, fragen Sie, welcher Hintergrundpegel angenommen wird. Die Zahl ist ohne diese Angabe bedeutungslos, da die Physik durch das Verhältnis bestimmt wird.
Testen Sie mittags, nicht wenn es Ihnen gerade passt. Mittag gegen einen hellen Himmel ist der schlechteste Fall für jeden optischen Empfänger. Abnahmetests, die angesetzt werden, wann immer der Bereich frei ist, werden das System systematisch schmeichelhafter darstellen.
Hardware- und Software-Rauschunterdrückung lösen unterschiedliche Probleme. Nachbearbeitung entfernt aufgenommene Rauschpunkte. Adaptives Thresholding verhindert von vornherein einen falschen Schwellenwert und schützt so auch die schwachen echten Rückkehrsignale, die ein zu hoch angesetzter fester Schwellenwert verworfen hätte. Sie ergänzen sich gut; keines ersetzt das andere.
Optische Filterung ist die erste Verteidigungslinie und begrenzt Ihren Laser. Das 20-nm-Bandpassfilter in diesem Experiment weist den Großteil des Sonnenspektrums ab, bevor es den Detektor überhaupt erreicht. Schmaler ist besser – aber nur, wenn die Laseremission über den gesamten Betriebstemperaturbereich innerhalb des Passbands bleibt. Eine Quelle, die bei −30 °C vom Filter abdriftet, beschert Ihnen einen Empfindlichkeitsverlust, der genau wie ein Empfängerfehler aussieht.
Dieser letzte Punkt ist der Ort, an dem eine solche Studie mit der Quellenauswahl verbunden ist. Adaptive Schwellenwertsteuerung verwaltet das Rauschen, das Sie nicht vermeiden können; eine stabile, eng spezifizierte Emissionswellenlänge reduziert, wie viel davon den Detektor überhaupt erreicht. Unser Team charakterisiert Emissionswellenlänge, Pulsenergie und Trigger-zu-Emissions-Verzögerung über das gesamte Betriebsfenster, damit das Filter- und Schwellenwertbudget des Empfängers auf Basis realer Zahlen ausgelegt werden kann – dieselbe Logik hinter den Quellen, die wir für LiDAR- und 3D-Kartierungs und die breitere Entfernungsmessung-Laserquellen Produktlinie bauen.
Die Wellenlängenwahl verschiebt den Ausgangspunkt. Die Sonneneinstrahlung ist bei etwa 1,5 µm geringer als nahe 900 nm, und atmosphärische Wasserabsorption reduziert sie weiter. Ein 1550-nm-System startet mit weniger Hintergrund, den es bekämpfen muss, bevor irgendeine Schwellenwertlogik läuft – das ist ein Grund, warum die Autoren ihren Testaufbau bei dieser Wellenlänge gebaut haben, und ein Grund, warum augensicheres LiDAR dort konvergiert.
Häufig gestellte Fragen
Was verursacht Hintergrundrauschen in LiDAR?
Umgebungslicht – überwiegend Sonnenlicht – erreicht den Detektor neben der Laser-Rückkehr. Es kommt direkt an, wird von der Atmosphäre gestreut und vom Ziel reflektiert. Der Detektor wandelt diese Photonen ununterscheidbar von Signalphotonen in Photostrom um und erhöht so den Rauschpegel.
Was ist CFAR in der LiDAR-Erkennung?
Constant false alarm rate: eine Steuerstrategie, die den Erkennungsschwellenwert proportional zum gemessenen Rauschen anpasst, sodass die Falschalarmwahrscheinlichkeit bei sich ändernden Bedingungen fest bleibt. Aus der Radartechnik übernommen, ersetzt sie eine feste Schwellenspannung durch ein festes Schwellen-zu-Rausch-Verhältnis.
Warum ist LiDAR mittags schlechter?
Der solare Hintergrund ist auf seinem Höhepunkt, daher ist der Rauschpegel des Empfängers am höchsten. Mit einem festen Schwellenwert überschreitet mehr Rauschen ihn und falsche Punkte erscheinen; das Anheben des Schwellenwerts zur Kompensation verwirft schwache Rückkehrsignale von entfernten oder dunklen Zielen. In beiden Fällen sinkt die effektive Leistung.
Reicht Software-Entrauschung aus?
Sie hilft, wirkt aber nach der Erfassung. Sie kann echte Rückkehrsignale, die bereits durch einen zu hoch gesetzten Schwellenwert abgelehnt wurden, nicht wiederherstellen und verbessert die Erkennungsempfindlichkeit nicht. Hardware-adaptives Thresholding adressiert die Ursache; Software-Filterung adressiert das, was durchgekommen ist.
Wie viel Verbesserung ist realistisch?
Das Papier berichtet ein Punktwolken-Rauschverhältnis von 0,0121 % im adaptiven Modus gegenüber 0,08 % mit einem traditionellen festen Schwellenwert mittags – eine Reduktion um über 80 %. Absolute Werte hängen von Szene, Reichweite und Hardware ab, daher behandeln Sie dies als Hinweis auf die erreichbare Größenordnung und nicht als übertragbare Spezifikation.
Macht ein schmaleres optisches Filter adaptives Thresholding überflüssig?
Nein. Ein schmales Bandpassfilter reduziert, wie viel Hintergrund den Detektor erreicht, kann aber In-Band-Solarphotonen nicht eliminieren, und das Verengen erhöht das Risiko, dass der Laser über der Temperatur außerhalb des Passbands driftet. Die beiden Techniken sind komplementär.
Wenn Sie eine LiDAR-Quelle angeben
Die Empfängerseite dieses Problems ist gut dokumentiert und, wie dieses Papier zeigt, aktiv in der Verbesserung. Die Emitterseite setzt die Randbedingungen: wie viel Energie Sie unter Augensicherheitsgrenzen senden dürfen, wie eng das Filter des Empfängers spezifiziert werden kann und ob das gesamte Budget am kalten Ende Ihres Betriebsbereichs noch aufgeht.
Senden Sie uns Ihre Hintergrundbedingungen, Zielreflektivität und Temperaturhülle, und unsere Ingenieure erarbeiten mit Ihnen die Quellenoptionen – einschließlich der Wellenlängen-Stabilitätsdaten, die Ihr Filter- und Schwellenwertdesign benötigen wird. Sie können auch unseren Test- und Qualifizierungsprozess einsehen, wenn Sie sehen möchten, wie diese Zahlen erzeugt werden.
Referenzen
- Jiang, Y.; Zhu, J.; Jiang, C.; Xie, T.; Liu, R.; Wang, Y. — Adaptive Suppression Method of LiDAR Background Noise Based on Threshold Detection. Angewandte Wissenschaften 2023, 13(6), 3772. Open Access, CC BY 4.0.
- Wikipedia — Konstante Falschalarmrate
- Internationale Elektrotechnische Kommission — IEC 60825-1, Sicherheit von Laserprodukten