
قم بتشغيل نفس وحدة LiDAR على مدار يوم كامل وستروي سحابة النقاط قصة لا يضعها أحد في ورقة البيانات. نظيفة عند الفجر. مقبولة في منتصف الصباح. مرقطة بنقاط شبحية بحلول الظهيرة.
لم يتغير شيء في الليزر. لم يتغير شيء في الهدف. أشرقت الشمس.
دراسة عام 2023 في العلوم التطبيقية وضعت أرقامًا على هذه المشكلة، والأهم من ذلك، بنت عتادًا يصلحها في الوقت الفعلي بدلاً من تنظيفها في البرمجيات لاحقًا. يستحق القراءة إذا كنت تدمج LiDAR في أي شيء يعمل في الهواء الطلق — فالنتائج تعيد صياغة معنى مواصفة “حد الكشف” فعليًا.
جدول المحتويات
ضوضاء الخلفية في LiDAR هي تيار ضوئي غير مرغوب فيه يتولد عندما يصل الضوء المحيط — غالبًا ضوء الشمس — إلى المستقبل إلى جانب عودة الليزر. يرفع أرضية الضوضاء، مما يجبر على حد كشف أعلى وينتج نقاطًا خاطئة في السحابة. التحكم التكيفي في العتبة القائم على مبادئ معدل الإنذار الكاذب الثابت (CFAR) يقمعها عن طريق ضبط العتبة وفقًا للضوضاء المقاسة في الوقت الفعلي.
ما الذي درسته الورقة فعليًا
العمل بعنوان طريقة القمع التكيفي لضوضاء الخلفية في LiDAR بناءً على كشف العتبة, ، بقلم جيانغ، وتشو، وجيانغ، وشي، وليو، ووانغ، نُشر في العلوم التطبيقية في 2023.
الفرضية بسيطة. مستقبلات LiDAR تحدد عتبة كشف: أي نبضة فوقها تُعتبر عودة، وأي شيء تحتها يُتجاهل. اضبطها منخفضة جدًا وتسبب الضوضاء كشوفات خاطئة. اضبطها عالية جدًا وتُفقد العوائد الضعيفة الحقيقية من أهداف بعيدة أو داكنة. معظم الأنظمة تختار عتبة واحدة وتتعايش معها.
المشكلة أن الضوضاء التي تهدف العتبة إلى رفضها ليست ثابتة. إنها تتبع الشمس. عتبة مضبوطة في الساعة 8 صباحًا خاطئة عند الظهيرة، وعتبة مضبوطة عند الظهيرة تتخلص من المدى في الليل.
إجابة المؤلفين هي قياس الضوضاء باستمرار في العتاد وتحريك العتبة لمطابقتها، مع إبقاء معدل الإنذار الكاذب ثابتًا بدلاً من إبقاء العتبة ثابتة. هذه هي فكرة CFAR، المستعارة من الرادار والمطبقة على واجهة أمامية لعدّ الفوتونات.
من أين يأتي الضجيج
إجمالي تيار الضوضاء في مستقبل LiDAR هو مجموع مساهمات: ضوضاء طلقة الإشارة، وضوضاء طلقة الخلفية البصرية، والتيار المظلم للكاشف، والضوضاء الحرارية، وضوضاء دخل المضخم.
في المختبر، أو في الليل، أو في الداخل، تهيمن المصطلحات الحرارية والتيار المظلم وهي مستقرة. يمكنك التصميم حولها مرة واحدة.
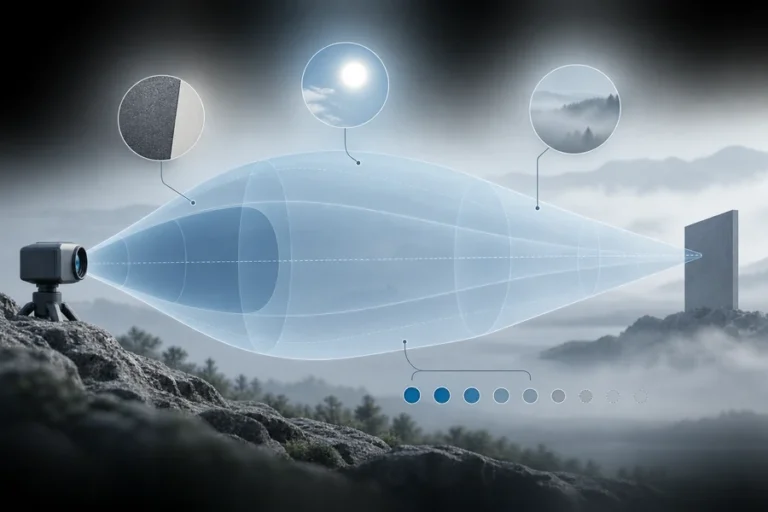
في الهواء الطلق أثناء النهار، تسيطر ضوضاء طلقة الخلفية البصرية. يصل ضوء الشمس إلى الكاشف عبر عدة مسارات — مباشرة، ومبعثرًا عن الغلاف الجوي، ومنعكسًا من الهدف نفسه — وكل فوتون من تلك الفوتونات ينتج حاملات شحنة في APD تمامًا كما يفعل فوتون الإشارة. لا يمكن للكاشف التمييز بينها. ما يصل هو تيار ضوئي متقلب تتدرج إحصاءاته مع قوة الخلفية المستقبلة.
هذا هو التباين المهم. ضوضاء الخلفية ليست عقوبة ثابتة تطرحها مرة واحدة. إنها متغير يتأرجح بمراتب حجمية بين منتصف الليل ومنتصف النهار، وكل معلمة لاحقة تعتمد على أرضية الضوضاء تتأرجح معها.
العتبة، والإنذارات الكاذبة، والمقايضة التي لا يهرب منها أحد
ضوضاء المستقبل مُنمذجة جيدًا كتوزيع غاوسي. وهذا يعطي علاقة واضحة بين مكان وضع العتبة وكم مرة تعبرها الضوضاء وحدها.
تعبر الورقة عن احتمال الإنذار الكاذب باستخدام دالة الخطأ:
P_f = ½ − ½ · erf( V_T / (√2 · V̄_n) )
حيث V_T هو جهد العتبة وV̄_n هو جهد الضوضاء الجذري التربيعي (RMS).
بنية هذا التعبير أهم من الجبر. ما يحدد معدل الإنذار الكاذب ليس العتبة بالفولت — بل النسبة بين العتبة والضوضاء. ارفع العتبة وتنخفض الإنذارات الكاذبة بحدة. لكن ارفع الضوضاء مع إبقاء العتبة ثابتة وتصعد الإنذارات الكاذبة بحدة مماثلة.
لهذا يتصرف مستقبل ذو عتبة ثابتة بشكل مختلف جدًا في أوقات مختلفة من اليوم. المهندس ضبط جهدًا. الفيزياء تفرض نسبة.
وهذا يشير مباشرة إلى الإصلاح: أبقِ النسبة ثابتة بدلاً من الجهد. قس الضوضاء، وقسّم العتبة عليها، ويتوقف معدل الإنذار الكاذب عن التحرك حتى مع تغير الظروف. هذا هو التحكم في معدل الإنذار الكاذب الثابت.
قياس الضوضاء بسرعة كافية لتكون ذات أهمية
معرفة ما يجب فعله سهل. القيام به داخل فترة كشف النبضة هو الهندسة.
المعالجة اللاحقة في البرمجيات يمكنها تحديد وإزالة نقاط الضوضاء من السحابة، والعديد من الأنظمة تفعل ذلك بالضبط. لكنها تعمل بعد الالتقاط، بترتيب ميلي ثانية، ولا يمكنها إلا إزالة ما تم تسجيله — لا يمكنها استعادة عودة حقيقية فُقدت لأن العتبة كانت مرتفعة جدًا، ولا يمكنها منع المستقبل من التشبع على الضوضاء في المقام الأول.
نهج الورقة بالكامل في العتاد. قطعتان تقومان بالعمل.
مقارن ديناميكي يحل محل المقارن المستمر التقليدي في مسار الكشف. التصاميم التقليدية تعدّ عبورات الضوضاء. هذا يستخدم مضخمًا أوليًا يغذي مقارنًا مقفلًا، مما يسمح له بقياس ليس فقط عدد نبضات الضوضاء ولكن مدة استمرار كل واحدة. إضافة مدة النبضة إلى عدد النبضات يعطي تقديرًا أفضل بكثير لمستوى الضوضاء الفعلي خلال نافذة مراقبة قصيرة — وهذا مهم، لأن لديك وقتًا قليلًا جدًا للمراقبة.
شبكة ضبط عتبة متتالية تأخذ ذلك التقدير للضوضاء وتحرك العتبة، مع تصحيح قائم على DAC للحفاظ على دقة أحجام الخطوات. ولأنه مسار عتاد وليس حلقة معالج، يكتمل كل ضبط خلال فترة كشف نبضة واحدة.
هذا التوقيت هو النقطة كلها. النظام لا يتفاعل مع ظروف من ميلي ثانية مضت. إنه يتتبعها.
نتائج التجارب
اختبر المؤلفون نظامًا بطول موجة 1550 نانومتر مع مستقبل APD، ومرشح نطاق بصري بعرض 20 نانومتر، وفتحة استقبال 50 ملم، ومجال رؤية يبلغ تقريبًا ±35° أفقيًا و30° عموديًا. قارنوا ثلاثة أوضاع تشغيل — عتبة ثابتة تقليدية، ووضع ضبط سريع، والوضع التكيفي الكامل — بقياس نسبة نقاط الضوضاء في سحابة النقاط الناتجة في أوقات مختلفة من اليوم.
النتيجة الرئيسية: عند الظهيرة، أنتج وضع العتبة الثابتة التقليدي نسبة ضوضاء تبلغ 0.08%, ، بينما أنتج الوضع التكيفي 0.012%. هذا تخفيض يزيد عن 80%.
النمط عبر اليوم مفيد تمامًا مثل الرقم الأقصى. تبدو الأوضاع الثلاثة متشابهة إلى حد كبير في الصباح الباكر، عندما تكون الخلفية منخفضة ولا يوجد الكثير لقمعه. تتسع الفجوة مع ارتفاع الشمس. بحلول منتصف النهار — وهي الحالة الأسوأ، والتي تحدد عادةً ما إذا كان النظام قابلاً للنشر — يكون نهج العتبة الثابتة أكثر ضجيجًا بنحو ست إلى سبع مرات من النهج التكيفي.
هناك أمران جديران بالملاحظة حول كيفية قراءة هذا. أرقام منتصف النهار مأخوذة من الملخص وهي ثابتة. قيم الصباح المتوسطة مقروءة من شكل النتائج ويجب التعامل معها على أنها تقريبية. ونسبة نقاط الضجيج هي مقياس على مستوى النظام — تعتمد على المشهد والمدى والانعكاسية، لذا لن تنتقل الأرقام المطلقة مباشرة إلى أجهزتك. أما الشكل للنتيجة فسينتقل.
ما يعنيه هذا إذا كنت تدمج تقنية LiDAR
تظهر عدة نقاط عملية من هذا تنطبق بما يتجاوز الدائرة المحددة التي بناها المؤلفون.
مواصفات عتبة الكشف دون شرط خلفية غير مكتملة. إذا ذكر مورد عتبة أو معدل إنذار كاذب، اسأل عن مستوى الخلفية الذي يفترضه. الرقم بلا معنى بدونه، لأن الفيزياء تحكمها النسبة.
اختبر عند منتصف النهار، وليس في وقت يناسبك. منتصف النهار ضد سماء مشرقة هو الحالة الأسوأ لكل مستقبل بصري. اختبار القبول المقرر في أي وقت يكون فيه الميدان متاحًا سيجعل النظام يبدو أفضل بشكل منهجي.
الأجهزة والبرمجيات لقمع الضوضاء تحل مشاكل مختلفة. المعالجة اللاحقة تزيل نقاط الضوضاء التي تم تسجيلها. العتبة التكيفية تمنع العتبة من أن تكون خاطئة من البداية، مما يحمي أيضًا الإشارات الحقيقية الضعيفة التي كانت عتبة ثابتة مرتفعة جدًا ستتجاهلها. إنهما يتكاملان جيدًا؛ لا يحل أحدهما محل الآخر.
الترشيح البصري هو خط الدفاع الأول، وهو يقيّد الليزر الخاص بك. نطاق المرور البالغ 20 نانومتر في هذه التجربة يرفض معظم الطيف الشمسي قبل أن يصل إلى الكاشف أصلًا. الأضيق أفضل — ولكن فقط إذا بقيت انبعاثات الليزر داخل نطاق المرور عبر نطاق درجة حرارة التشغيل الكامل. مصدر ينحرف عن المرشح عند −30 درجة مئوية يمنحك فقدان حساسية يبدو تمامًا مثل عطل في المستقبل.
هذه النقطة الأخيرة هي حيث يتصل هذا النوع من الدراسات باختيار المصدر. التحكم التكيفي في العتبة يدير الضوضاء التي لا يمكنك تجنبها؛ طول موجة انبعاث مستقر ومحدد بدقة يقلل من مقدار ما يصل إلى الكاشف أصلًا. فريقنا يحدد خصائص طول موجة الانبعاث، وطاقة النبضة، وتأخير الإطلاق إلى الانبعاث عبر نافذة التشغيل الكاملة بدقة حتى يمكن تصميم ميزانية المرشح والعتبة للمستقبل بناءً على أرقام حقيقية — نفس المنطق وراء المصادر التي نبنيها لـ أعمال LiDAR والخرائط ثلاثية الأبعاد وخط مصدر ليزر المدى الأوسع.
اختيار طول الموجة يغير نقطة البداية. الإشعاع الشمسي أقل حول 1.5 ميكرومتر منه بالقرب من 900 نانومتر، وامتصاص الماء في الغلاف الجوي يقلله أكثر. نظام 1550 نانومتر يبدأ بخلفية أقل لمواجهتها قبل تشغيل أي منطق عتبة — وهو جزء من سبب بناء المؤلفين لمنصة الاختبار الخاصة بهم عند هذا الطول الموجي، وجزء من سبب تقارب ليدار الآمن للعين هناك.
الأسئلة الشائعة
ما الذي يسبب الضوضاء الخلفية في ليدار؟
الضوء المحيط — overwhelmingly ضوء الشمس — الذي يصل إلى الكاشف بجانب إشارة الليزر العائدة. يصل مباشرة، ومبعثرًا بواسطة الغلاف الجوي، ومنعكسًا من الهدف. يحول الكاشف تلك الفوتونات إلى تيار ضوئي بشكل لا يمكن تمييزه عن فوتونات الإشارة، مما يرفع مستوى الضوضاء الأساسي.
ما هو CFAR في كشف ليدار؟
معدل الإنذار الكاذب الثابت: استراتيجية تحكم تضبط عتبة الكشف بما يتناسب مع الضوضاء المقاسة، بحيث يبقى احتمال الإنذار الكاذب ثابتًا مع تغير الظروف. مستعار من الرادار، يستبدل جهد عتبة ثابت بنسبة عتبة إلى ضوضاء ثابتة.
لماذا يكون أداء ليدار أسوأ عند الظهيرة؟
الخلفية الشمسية في ذروتها، لذا يكون مستوى الضوضاء الأساسي للمستقبل في أعلى مستوياته. مع عتبة ثابتة، يعبر المزيد من الضوضاء وتظهر نقاط كاذبة؛ رفع العتبة للتعويض يتجاهل الإشارات الضعيفة من أهداف بعيدة أو داكنة. في كلتا الحالتين، ينخفض الأداء الفعلي.
هل إزالة الضوضاء البرمجية كافية؟
إنها تساعد، لكنها تعمل بعد الالتقاط. لا يمكنها استعادة الإشارات الحقيقية التي رُفضت بالفعل بواسطة عتبة مضبوطة على مستوى مرتفع جدًا، ولا تحسن حساسية الكشف. العتبة التكيفية للأجهزة تعالج السبب؛ التصفية البرمجية تعالج ما مرّ.
ما مقدار التحسين الواقعي؟
يذكر البحث نسبة ضوضاء سحابة نقاط تبلغ 0.01% في الوضع التكيفي مقابل 0.08% مع عتبة ثابتة تقليدية عند الظهيرة — انخفاض يزيد عن 80%. الأرقام المطلقة تعتمد على المشهد والمدى والأجهزة، لذا تعامل مع هذا كمؤشر على الحجم القابل للتحقيق وليس كمواصفة قابلة للنقل.
هل يجعل مرشح بصري أضيق العتبة التكيفية غير ضرورية؟
لا. نطاق مرور ضيق يقلل من مقدار الخلفية التي تصل إلى الكاشف، لكنه لا يمكنه القضاء على فوتونات الشمس داخل النطاق، وتضييقه يزيد من خطر انجراف الليزر خارج نطاق المرور مع درجة الحرارة. التقنيتان متكاملتان.
إذا كنت تقوم بتحديد مصدر LiDAR
جانب المستقبل في هذه المشكلة موثق جيدًا، وكما يظهر هذا البحث، يتحسن بنشاط. جانب الباعث يحدد الشروط الحدودية: مقدار الطاقة التي يمكنك إرسالها ضمن حدود سلامة العين، ومدى دقة تحديد مرشح المستقبل، وما إذا كانت الميزانية الكاملة لا تزال مغلقة عند الطرف البارد من نطاق التشغيل الخاص بك.
أرسل لنا ظروف الخلفية الخاصة بك، وانعكاسية الهدف، ونطاق درجة الحرارة، و سيعمل مهندسونا معك على خيارات المصدر — بما في ذلك بيانات استقرار طول الموجة التي سيحتاجها تصميم المرشح والعتبة الخاص بك. يمكنك أيضًا مراجعة عملية الاختبار والتأهيل إذا كنت تريد رؤية كيفية إنتاج تلك الأرقام.
المراجع
- جيانغ، واي؛ تشو، جي؛ جيانغ، سي؛ شيه، تي؛ ليو، آر؛ وانغ، واي — طريقة القمع التكيفي لضوضاء الخلفية في LiDAR بناءً على كشف العتبة. العلوم التطبيقية 2023, 13(6), 3772. وصول مفتوح، CC BY 4.0.
- ويكيبيديا — معدل الإنذار الكاذب الثابت
- اللجنة الكهروتقنية الدولية — IEC 60825-1، سلامة منتجات الليزر