
Гражданская авиационная дальнометрия
Лазерная дальнометрия БПЛА: начните с измерительной задачи
Lumexis разрабатывает компактный модуль на 1535 нм модули лазерных дальномеров для гражданского авиационного дистанционного зондирования, измерения высоты рельефа, дистанционного контроля инфраструктуры, точечной дальнометрии с камерой и научного профилирования поверхности.
Lumexis разрабатывает и производит компактные модули лазерных дальномеров на 1535 нм для гражданских авиационных измерительных систем. Наши модули предоставляют инженерам по полезной нагрузке прямой канал измерения времени пролета, который может поддерживать измерение высоты рельефа, дистанционный контроль инфраструктуры, точечную дальнометрию с камерой и научное профилирование поверхности.
Начните с измерительной задачи, а не с максимального значения дальности.
Для быстрого подбора модуля определите:
- требуется ли выходной результат в виде наклонной дальности, вертикальной высоты или геопривязанной точки поверхности;
- нормальное и максимальное расстояние от датчика до поверхности;
- материал поверхности, уклон, растительность, влажность и ожидаемый угол падения;
- доступные масса, габариты, средняя мощность и пиковая мощность;
- требуемая частота измерений, точность временных меток и поведение при недействительных показаниях;
- доступные датчики хоста для определения положения, ориентации, угла наведения и юстировки камеры.
Быстрый маршрут: Отправьте в Lumexis ваш диапазон высот, тип поверхности, бюджет полезной нагрузки и интерфейс хоста.
Начните с задачи авиационного измерения
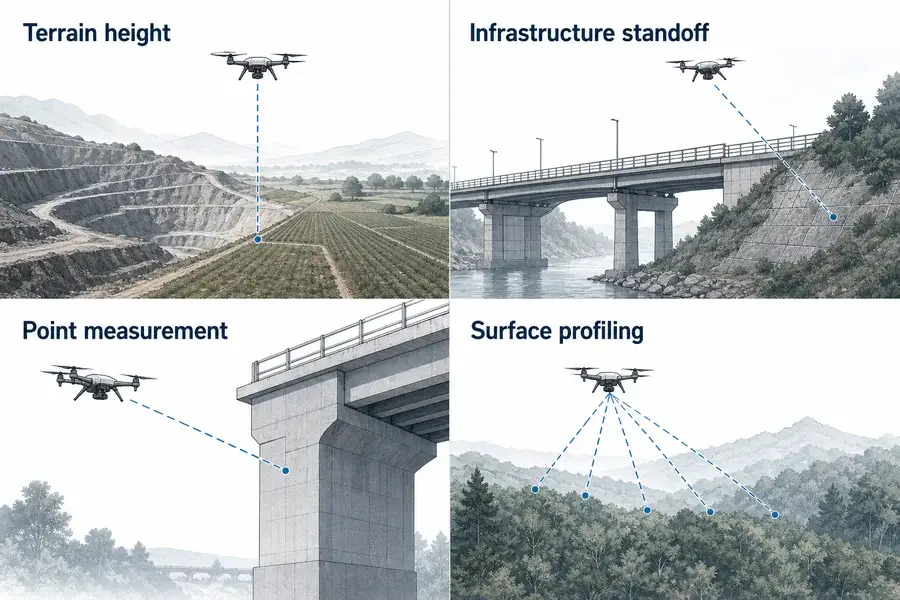
Соответствие приложению
Согласуйте оптический источник с реальной задачей измерения
Четыре гражданских авиационных приложения лазерной дальнометрии: высота рельефа, дистанционный контроль инфраструктуры, точечное измерение и профилирование поверхности.
| Применение | Выходной сигнал, который может поддерживать канал дальности | Что должен добавить хост | Начните запрос предложения с |
|---|---|---|---|
| Измерение высоты рельефа | Расстояние до освещенного рельефа или сооружения | Компенсация ориентации для вертикальной высоты; логика рельефа при измерении над поверхностью непосредственно под платформой | диапазон высот, тип поверхности, наклон платформы, частота, масса |
| Инспекция гражданской инфраструктуры | Дистанция до элемента моста, склона, вышки, придорожного сооружения или крупного объекта | Юстировка камеры или угла наведения; выбор цели; положение платформы при необходимости координат | размер цели, материал, угол, максимальная дистанция, вибрация |
| Точечное измерение с камерой | Дальность вдоль линии визирования камеры или карданного подвеса | Внутренние параметры камеры, юстировка камеры и дальномера, положение и ориентация платформы | поле зрения, допуск на юстировку, временная метка, интерфейс |
| Научное дистанционное зондирование | Повторные выборки дальности вдоль известной траектории | GNSS/IMU, синхронизация времени, калиброванная геометрия крепления, регистрация данных | траектория, интервал выборки, отклик поверхности, система координат |
| Профилирование поверхности | Серия возвратов дальности вдоль заданных направлений обзора | Сканирующий или наводящий механизм и обработка, присваивающая угол и позу каждой выборке | геометрия сканирования, угловой энкодер, частота, перекрытие, калибровка |
Одноточечный дальномер хорошо подходит, когда
- системе требуется одно абсолютное расстояние вдоль известного направления обзора;
- полезная нагрузка уже содержит камеру, карданный подвес, приемник GNSS, IMU или угловой энкодер;
- низкая масса и низкая средняя мощность важнее плотного облака точек на выходе;
- частота измерений 1–10 Гц подходит для требуемого рабочего процесса обновления и регистрации;
- цель представляет собой участок рельефа или гражданское сооружение, достаточно большое для перехвата полезного следа луча.
Выберите сканирующий LiDAR, когда
- основным результатом является плотное 2D или 3D облако точек с каждого прохода;
- высокая плотность импульсов и широкое угловое покрытие являются фундаментальными требованиями;
- структура полога или несколько вертикальных ярусов должны разрешаться систематически;
- сантиметровая точность картографирования требуется от полностью интегрированной съёмочной полезной нагрузки.
Модуль лазерного дальномера, лазерный высотомер и сканирующий LiDAR — все измеряют оптическое время пролёта, но они не являются взаимозаменяемыми продуктами. Правильный выбор зависит от выходных данных, геометрии выборки и цепочки калибровки — а не только от длины волны.
Сопоставьте модуль Lumexis с ограничениями по дальности и полезной нагрузке
Для гражданских БПЛА масса, габариты, приёмная апертура, мощность, минимальная дальность и интерфейс связи часто исключают неподходящие варианты раньше, чем максимальная дальность.
Значения дальности ниже являются эталонными целевыми значениями, а не гарантированными высотами полёта. Они привязаны к цели 2,3 × 2,3 м с отражательной способностью не менее 0,3 при условиях видимости, указанных в исходной спецификации. Широкий участок местности, тёмная крыша, влажная поверхность, полог, наклонный склон, загрязнённое окно или нестабильная линия визирования могут дать другую рабочую дальность.
| Модель Lumexis | Дальность по эталонной цели | Приёмная апертура | Расходимость пучка | Минимальная дальность | Точность | Частота | Максимальные габариты | Масса | Типичная средняя мощность при 1 Гц |
|---|---|---|---|---|---|---|---|---|---|
| 1535-LXCJ0300 | ≥3,2 км* | Φ16 мм | ≤0,6 мрад | ≤15 м | ≤±1 м | 1–10 Гц | 48 × 21 × 31 мм | 33 ± 1 г | ≤0,8 Вт |
| 1535-LXCJ0500 | ≥5 км** | Φ16 мм | Подтверждается конфигурацией | ≤15 м | ≤±1 м | 1–10 Гц | 50 × 23 × 33,5 мм | ≤40 г | ≤1 Вт |
| 1535-LXCJ0600 | ≥6 км** | Φ21 мм | ≤0,3 мрад | ≤20 м | ≤±1 м | 1–10 Гц | 65 × 40 × 28 мм | ≤55 г | ≤1 Вт |
| 1535-LXCJ0700 | ≥7 км** | Φ25 мм | ≤0,3 мрад | ≤30 м | ≤±1 м | 1–10 Гц | 65 × 46 × 32 мм | ≤72 г | ≤1,3 Вт |
| 1535-LXCJ0800 | ≥8 км** | Φ25 мм | ≤0,3 мрад | ≤30 м | ≤±1 м | 1–10 Гц | 65 × 46 × 32 мм | ≤72 г | ≤1,3 Вт |
* Эталонная видимость источника ≥12 км.
** Эталонная видимость источника ≥20 км.
Платформы Lumexis с большей дальностью доступны вплоть до класса эталонной цели 15 км. Они используют большие приёмные апертуры и корпуса, поэтому инженер по полезной нагрузке должен выбирать их только тогда, когда реальная наклонная дальность и требование запаса по обратному сигналу оправдывают дополнительные размеры и массу.
Практическая логика выбора
Выберите 1535-LXCJ0300 в первую очередь когда проверенный рабочий диапазон соответствует его целевым и видимым условиям и наименьшая указанная масса является приоритетом.
Перейдите к 1535-LXCJ0500 или 0600 когда бюджет обратного сигнала от цели требует большего запаса по дальности, а полезная нагрузка может принять больший габарит или апертуру.
Рассмотрите класс 0700 или 0800 для большего наклонного отстояния до крупных гражданских сооружений или измерения поверхности на большей высоте, после проверки массы, стабильности наведения, апертуры окна и фактического обратного сигнала от поверхности.
Не добавляйте запас по дальности вслепую. Более крупный модуль может израсходовать ёмкость полезной нагрузки, не исправив ошибку, вызванную ориентацией, несоответствием временных меток, несовпадением осей, углом цели или неподходящей поверхностью.
Что измеряет модуль: наклонную дальность
Импульсный лазерный дальномер излучает короткий оптический импульс и измеряет время прохождения до обнаруженного обратного сигнала от поверхности:
R = cΔt / 2
где:
- (R) — односторонняя наклонная дальность;
- (c) — скорость света в среде распространения;
- (Δ t) — измеренный интервал прохождения туда и обратно;
- коэффициент два учитывает исходящий и возвратный пути.
Этот результат — расстояние вдоль направления измерения. Это не автоматически высота над землёй, высота над уровнем моря или координата карты.
Наклонная дальность не всегда вертикальная высота
Инженерная визуализация
Посмотрите, как источник вписывается в полный прибор
Геометрическая схема, показывающая наклонную дальность, вертикальную составляющую, ориентацию платформы и уклон местности.
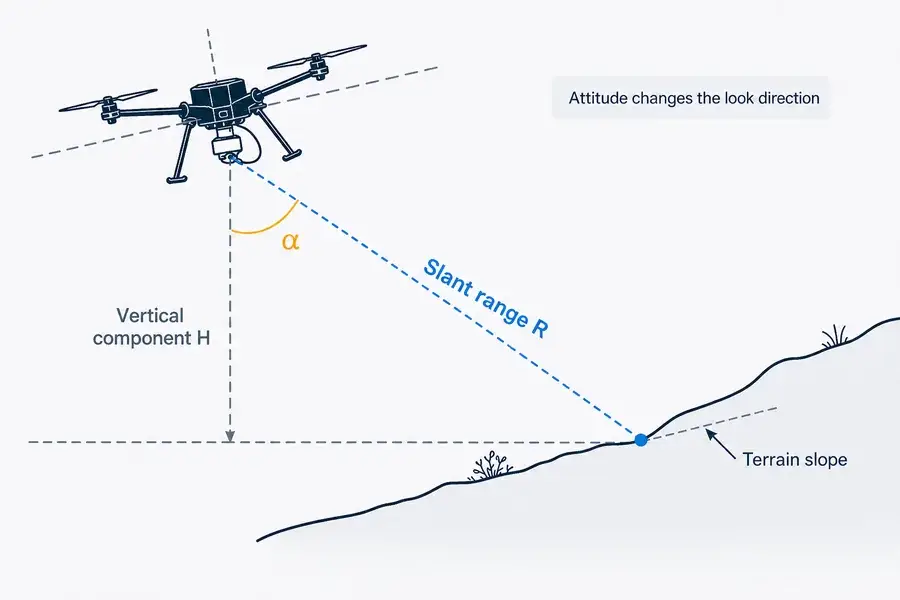
Если (α) — угол между измеренным направлением визирования и местной вертикалью, вертикальное расстояние между датчиком и освещённой точкой местности равно:
H = R cos α
Это простое соотношение полезно, но оно не решает полную задачу воздушного измерения.
- Если модуль направлен точно в местный надир, (α) стремится к нулю, а (H) стремится к (R).
- Если платформа кренится или тангажирует, пока модуль закреплён на корпусе, направление визирования меняется вместе с платформой.
- Если подвес направляет модуль в сторону от надира, угол подвеса должен входить в преобразование.
- Если луч попадает в склон в стороне от точки непосредственно под платформой, (H) — вертикальное расстояние до освещённой точки, а не обязательно высота платформы над местностью непосредственно под ней.
- Если требуемый выход — высота, система также должна знать положение датчика и опорный datum.
При малых углах разница между дальностью и высотой может выглядеть умеренной, но угловая неопределённость создаёт горизонтальное смещение пятна и может стать значительной вертикальной ошибкой над наклонной местностью. Бюджет ошибок должен включать качество ориентации IMU, угол установки дальномера относительно IMU, угол подвеса или энкодера, структурный изгиб и временное согласование.
От одного значения дальности к точке поверхности
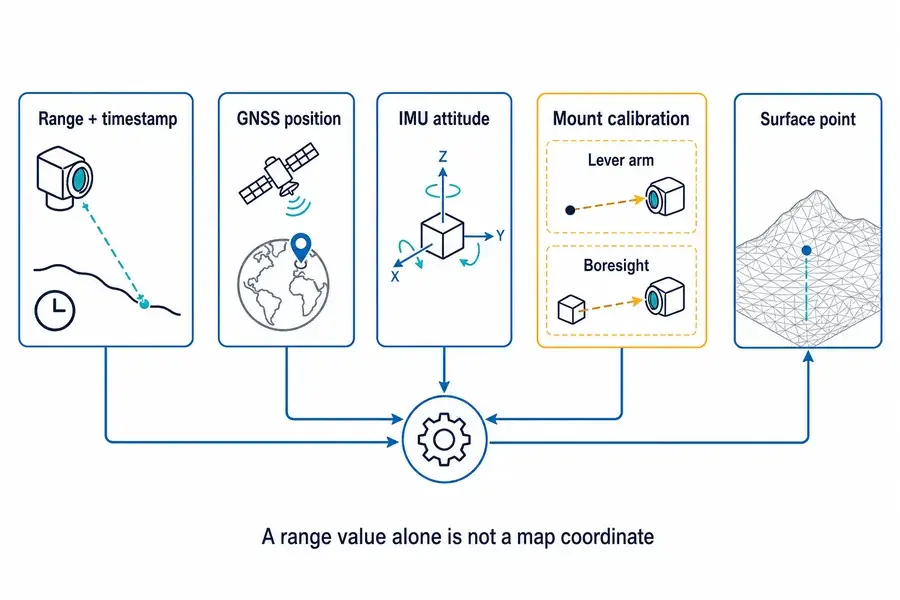
Принцип измерения
Свяжите оптическое измерение с геометрией системы
Схема прохождения сигнала, показывающая дальность и временную метку, позицию GNSS, ориентацию IMU, плечо рычага и несовпадение осей, вносящие вклад в точку поверхности.
В упрощённой системе координат картографирования:
pповерхность = pдатчик + Ruобзор
где:
- (pдатчик) — положение оптического центра датчика в системе координат картографирования;
- (R) — измеренная наклонная дальность;
- (uобзор) — единичный вектор, описывающий направление измерения в той же системе координат;
- (pцель) — это освещённая точка поверхности.
Сложным термином обычно является (uобзор). Он должен быть получен из:
- оптической оси дальномера;
- его фиксированного вращения визирной оси относительно IMU или рамы полезной нагрузки;
- любого угла подвеса или сканера;
- крена, тангажа и курса платформы на момент измерения;
- выбранного соглашения о локальных или глобальных координатах.
Позиция сенсора также требует большего, чем координата GNSS. Смещение от опорной точки GNSS/IMU до оптического центра дальномера — плечо рычага—должно быть измерено в определённой системе координат корпуса и преобразовано с учётом ориентации. Рабочие процессы обработки воздушных данных NOAA и опубликованные исследования UAS-LiDAR определяют обработку GNSS/IMU, смещения плеча рычага, калибровку визирной оси, перекрывающиеся линии и синхронизацию как ключевые части геопривязки.12
Синхронизация времени — это геометрический параметр
На движущейся платформе отсчёт дальности с неверной временной меткой получает неверную позицию и ориентацию. Поэтому полезная спецификация интерфейса должна охватывать:
- когда создаётся временная метка дальности;
- представляет ли она триггер, излучение, обнаружение или передачу пакета;
- поведение часов хоста и модуля;
- задержку и вариацию от команды до измерения;
- задержку последовательной передачи;
- стратегию синхронизации по времени GNSS или импульсу в секунду;
- как помечаются недействительные, устаревшие или пропущенные измерения.
Для точечного измерения регистрируйте необработанную дальность, состояние достоверности, время модуля, время получения хостом, позицию платформы, ориентацию платформы, угол подвеса и ревизию конфигурации. Сохраняйте достаточно информации для пересчёта координат после улучшения калибровки.
Возврат от поверхности определяет, полезна ли дальность
Измерительный отклик
Интерпретируйте оптический отклик в контексте применения
Сравнение условий возврата от диффузной земли, растительности, гладкой воды и наклонных поверхностей для воздушного измерения дальности.
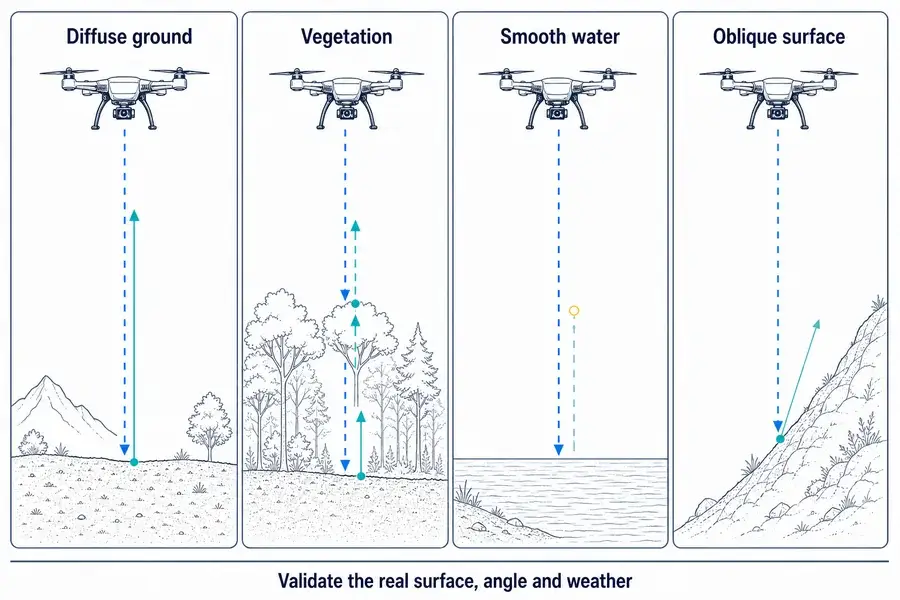
Диффузная земля и гражданские сооружения
Сухая почва, камень, бетон, окрашенные поверхности и кровля могут возвращать разное количество энергии на 1535 нм. Текстура, влажность, загрязнение и угол падения имеют значение. Не применяйте суждение по видимому цвету, такое как “светлые поверхности всегда измеряются на большем расстоянии”, без валидации для конкретной длины волны.
Растительность
Одиночный импульс может взаимодействовать с пологом, ветвями, подлеском и землёй. Модуль с логикой многоцелевого или первого/последнего возврата может предоставить полезные возможности, но одноканальный точечный канал 1–10 Гц не заменяет прибор с разрешением формы сигнала или высокоплотным сканированием, когда структура полога является требованием к продукту. Воздушные исследования USGS показывают, почему методы первого возврата, последнего возврата и полной формы сигнала отвечают на разные вопросы о растительности.3
Гладкая вода и влажные поверхности
Ближний инфракрасный и коротковолновый инфракрасный диапазоны не должны представляться как батиметрическое измерение. Поглощение водой, угол поверхности, состояние волн, мутность и зеркальное отражение могут создавать слабые, прерывистые или отсутствующие возвраты. Зелёный батиметрический LiDAR использует другую стратегию длины волны для проникновения в воду.4
Наклонные склоны и поверхности сооружений
Наклонная поверхность может перенаправить большую часть отражённой энергии в сторону от приёмника. Проецируемое пятно также растягивается по поверхности, и дальность может изменяться в пределах этого пятна. Проверяйте максимальный угол падения, ожидаемый в реальной траектории, а не только перпендикулярную панель на стенде.
Атмосфера и внешнее окно
Туман, дождь, пыль, аэрозоли, конденсат и загрязнение уменьшают полезный возврат или создают нежелательное ближнее обратное рассеяние. Потери происходят как на исходящем, так и на возвратном пути. Тестируйте полную полезную нагрузку с её финальным внешним окном; результат стенда с голым модулем не включает пропускание окна, внутреннее отражение, загрязнение или юстировку корпуса.
Расходимость пучка определяет наземное пятно
Для оценки в дальней зоне с использованием полной угловой расходимости:
d ≈ Rθ
где (d) — приблизительный диаметр пятна, (R) — наклонная дальность, а (θ) — полный угловой расходимости в радианах.
Примеры:
- на 500 м, 0,6 мрад соответствует приблизительному пятну 0,30 м;
- на 1 000 м, 0,6 мрад соответствует приблизительному пятну 0,60 м;
- на 1 000 м, 0,3 мрад соответствует приблизительному пятну 0,30 м.
Это геометрические оценки, а не приёмочные значения. Начальный диаметр пучка, профиль пучка, фокус, оптическая аберрация, турбулентность, вибрация и блуждание пучка опущены.
Для измерения высоты рельефа большее пятно может усреднять или смешивать возвраты от растительности, камней, краёв крыш или наклонной земли. Для точечного измерения с помощью камеры более узкий пучок может улучшить заполнение цели, но он также требует более точной юстировки камеры относительно лазера и более стабильного наведения.
При наклонном угле падения (β) пятно растягивается вдоль поверхности. В идеальном геометрическом приближении длинный размер увеличивается примерно как (1/cosβ). Реальное поведение возврата также зависит от рассеяния поверхностью и геометрии приёмника, поэтому используйте это только как проектный ориентир.
Почему 1535 нм полезен — и что он не гарантирует
Дальномер на 1535 нм обычно объединяет эрбиевое стекло импульсный источник с приёмником, рассчитанным на диапазон 1,5 мкм. Эта архитектура может поддерживать компактное измерение на большие расстояния и предлагает иной режим взаимодействия с глазами по сравнению с более короткими ближними инфракрасными длинами волн.
Однако:
- длина волны не устанавливает класс лазера готовой полезной нагрузки;
- лазерная безопасность зависит от доступного излучения, свойств импульса, частоты повторения, апертуры, расходимости, геометрии экспозиции, защитного корпуса и применимого метода испытаний;
- внешнее оптическое окно хоста может изменить доступный пучок;
- утверждение о модуле не должно автоматически переноситься на интегрированный продукт.
Lumexis должна публиковать официальное заявление о классе лазера только тогда, когда точная производственная конфигурация имеет подтверждающую документацию о соответствии.
Контрольный список интеграции для гражданской бортовой полезной нагрузки
Механическое крепление и выставление по оси
- Определите оптический центр модуля и базы оптической оси.
- Крепите к жесткой, воспроизводимой конструкции полезной нагрузки без деформации оптики.
- Измерьте плечо рычага от навигационной опорной точки до оптического центра.
- Откалибруйте поворот оси визирования между дальномером и IMU, камерой или рамой подвеса.
- Проверьте совмещение до и после воздействия вибрации и температуры.
- Проложите кабели так, чтобы они не создавали изменяющийся крутящий момент на модуль или крепление.
Вибрация и движение платформы
Измерительный тракт должен оставаться на заданной поверхности во время излучения и приема. Проверьте:
- вибрацию, связанную с ротором, и структурные резонансы;
- полосу стабилизации подвеса;
- синхронизацию камеры с роллинг-шаттером, если дальность сопряжена с изображением;
- интерполяцию ориентации на временной метке дальности;
- размытие движения и смещение признаков в камере;
- структурный изгиб между навигационным датчиком и дальномером.
Рейтинг вибрации в спецификации компонента не доказывает точность координат после интеграции. Полезная нагрузка должна подтвердить как функциональную выживаемость, так и сохраненное совмещение.
Мощность
- Подбирайте шину по пиковой мощности, а не только по среднему значению.
- Проверьте напряжение на модуле во время излучения, включая падение на кабеле и разъеме.
- Охарактеризуйте состояния запуска, включения, ожидания и непрерывного измерения дальности.
- Проверьте, влияет ли коммутационный шум на IMU, приемник GNSS, камеру или радио.
- Регистрируйте напряжение и ток питания во время наземных и летных испытаний.
Связь
Платформы Lumexis поддерживают RS422 или TTL в зависимости от конфигурации.
- RS422 полезен, когда длина кабеля и электрические помехи оправдывают дифференциальную передачу сигнала.
- TTL требует подтвержденных логических уровней, общей земли, длины кабеля и совместимости с хостом.
- Подтвердите контролируемую ревизию протокола, скорость передачи, форматирование команд, тайм-аут, поведение при включении и коды ошибок.
- Определите, что делает хост после недопустимой дальности, тайм-аута, возврата вне диапазона или потери связи.
Оптическое окно и бленда
Окно хоста является частью оптической системы.
- Используйте материал и покрытие с подтвержденным пропусканием около 1535 нм.
- Обеспечьте отдельные световые апертуры для трактов передачи и приема, когда это требуется выбранным модулем.
- Держите окно достаточно близко, чтобы избежать обрезания, соблюдая механический допуск.
- Наклоняйте и экранируйте окно только после оценки паразитных отражений и смещения оси.
- Контролируйте конденсацию, пыль, водяную пленку, царапины, перелив клея и повреждение покрытия.
- Перепроверьте максимальную и минимальную дальность с окончательным окном и корпусом.
Тепловая среда
Бортовые корпуса подвергаются солнечной нагрузке, воздушному потоку, внутреннему теплу, быстрым изменениям высоты и холодному отстою. Проверьте:
- температуру корпуса модуля, а не только окружающего воздуха;
- дрейф совмещения между дальномером, IMU и камерой;
- время запуска после холодного отстоя;
- поведение питания и достоверность измерений по температуре;
- риск конденсации при переходах.
План наземной и летной валидации
Настольная интеграция
- проверьте питание, включение, команды, форматирование ответов и обработку отказов;
- подтвердите поведение временных меток и задержку измерений;
- установите базы между модулем и полезной нагрузкой;
- испытайте репрезентативные диффузные цели за пределами указанной минимальной дальности;
- use controlled procedures for close or highly reflective surfaces.
2. Outdoor ground test
- install the final window, baffle, mount, cable, and power system;
- measure known targets with different material, size, angle, and distance;
- test background light and expected visibility conditions;
- compare first, last, and multi-target behavior where available;
- record invalid and missing returns instead of filtering them silently.
3. Static pointing and calibration
- survey reference surfaces or targets;
- measure lever arms in the chosen body frame;
- determine camera/rangefinder and rangefinder/IMU boresight;
- verify optical-axis stability after handling and thermal cycling;
- lock the coordinate definitions and sign conventions.
4. Low-risk airborne engineering test
- begin over a controlled, open civil test area with simple surfaces;
- log raw range, timestamp, GNSS, attitude, gimbal angle, power, and validity;
- compare opposite-direction and crossing passes over common surfaces;
- examine range dropouts over vegetation, water, edges, and slopes;
- check whether data latency or attitude interpolation creates spatial offsets.
5. Acceptance test
Define pass/fail criteria for:
- valid-measurement rate by surface and distance;
- range bias and repeatability;
- vertical-height or point-coordinate error after the full transformation;
- boresight stability before and after environmental exposure;
- invalid-reading behavior;
- power, thermal, and communication margin.
The acceptance metric should match the output promised to the customer. A ±1 m module range specification and a finished-system vertical or coordinate accuracy are different quantities.
What to send Lumexis for a module recommendation
Скопируйте этот контрольный список в ваш запрос:
- application: terrain height, civil structure standoff, point measurement, or surface profiling;
- required output: slant range, vertical height, relative clearance, or surface coordinate;
- normal and maximum sensor-to-surface distance;
- minimum distance during takeoff, handling, or close inspection;
- surface types, reflectivity estimate, slope, vegetation, moisture, and expected angle;
- platform type and maximum roll, pitch, angular rate, and vibration environment;
- available module dimensions, mass, receive aperture, and mounting orientation;
- average and peak-power limits and supply voltage;
- required rate, latency, timestamp accuracy, and data logging format;
- GNSS, IMU, camera, gimbal, scanner, or encoder already in the payload;
- RS422 or TTL preference and cable length;
- optical-window material, coating, thickness, position, and clear apertures;
- operating temperature, humidity, contamination, and weather envelope;
- prototype quantity, annual volume, and target programme timing.
CTA: Discuss a civil UAV laser ranging solution with Lumexis
Lumexis — прецизионные лазерные источники, созданные для реального мира.
Часто задаваемые вопросы
Может ли лазерный дальномерный модуль измерять высоту БПЛА?
Он измеряет наклонную дальность до освещённой поверхности. Когда направление измерения известно относительно местной вертикали, система может рассчитать вертикальное расстояние до этой точки поверхности. Высота над рельефом непосредственно под платформой может потребовать дополнительной геометрии рельефа, когда луч отклонён от надира.
Лазерный дальномерный модуль — это то же самое, что лазерный высотомер?
Лазерный альтиметр — это система, предназначенная для определения высоты или отметки поверхности по лазерной дальности. Модуль дальномера обеспечивает канал измерения расстояния; ведущему устройству могут потребоваться данные об ориентации, положении, калибровке крепления, синхронизации и логике обработки поверхности, чтобы преобразовать этот канал в альтиметрию.
Может ли один модуль Lumexis создать 3D-карту?
Само по себе нет. Одноточечный модуль измеряет вдоль одного направления обзора за раз. Хост может комбинировать повторные образцы дальности с известными углами и положением платформы, но плотное картографирование обычно требует сканирующей архитектуры LiDAR с гораздо более высокой плотностью выборки.
Какой модель Lumexis лучше всего подходит для легкого гражданского БПЛА?
Начните с наименьшего модуля, чьи проверенные целевые и экологические условия охватывают реальный диапазон наклонной дальности. В текущей таблице платформ модуль 1535-LXCJ0300 имеет наименьшую указанную массу — 33 ± 1 г. Выбор по-прежнему зависит от отражения от поверхности, минимальной дальности, наведения, мощности и запаса по интеграции.
Почему диапазон может быть допустимым, в то время как рассчитанная высота неверна?
Модуль может правильно измерять наклонную дальность, в то время как хост применяет неверную ориентацию, временную метку, угол подвеса, плечо рычага, угол визирования или систему координат. Точность дальности и точность геопривязки относятся к разным частям бюджета ошибок.
Как крен и тангаж влияют на лазерную альтиметрию?
Они поворачивают направление измерения, закреплённое на корпусе, от местной вертикали. Ведущая платформа должна использовать ориентацию платформы в момент измерения. На наклонной местности угловая ошибка также может сместить освещённую точку по горизонтали на другую высоту поверхности.
Что происходит над растительностью?
Импульс может возвращаться от полога, ветвей, подлеска или земли. Функции первого/последнего или многоцелевого возврата могут помочь идентифицировать различные отражения, но низкоскоростной одноточечный модуль не предоставляет ту же информацию о пологе, что и полноформатный или плотный сканирующий прибор.
Будет ли 1535 нм измерять сквозь воду?
Не указывайте модуль на 1535 нм в качестве батиметрического датчика. Поглощение воды и отражение от поверхности могут привести к слабым или отсутствующим сигналам. Лидар, проникающий в воду, обычно использует другую стратегию длины волны и системную архитектуру.
Что следует перетестировать после добавления окна полезной нагрузки?
Повторно проверьте минимальное и максимальное рабочее расстояние, целевую частоту успешного считывания, направление оси, поведение при фоновом освещении, температуру, загрязнение и поведение при ложных отражениях с финальным окном, блендой, креплением, кабелем и системой питания.
Является ли 1535 нм автоматически безопасным в готовой полезной нагрузке?
Нет. Длина волны — лишь один из параметров. Классификация готового продукта зависит от доступного излучения и применимого метода измерения. Официальное заявление требует доказательств для точной производственной конфигурации.
Технические ссылки
External technical and application sources
Additional application context
- Геологическая служба США, “What Is LiDAR?,” Time-of-Flight point measurement and airborne scanning context.
- Геологическая служба США, “The Feasibility of Using Lidar-Derived Digital Elevation Models for Gravity Data Reduction,” laser scanner, GNSS, and IMU as the main airborne collection components.
- NASA Airborne Science Program, “Land, Vegetation and Ice Sensor,” full-waveform laser altimetry, camera integration, and surface-structure applications.
- ASPRS, “Quality Assurance and Quality Control of LiDAR Systems and Derived Data,” mounting parameters, GNSS/IMU direct georeferencing, and laboratory, platform, and in-flight calibration.
- NIST, “User’s Manual for Lidar Target Simulator,” round-trip Time-of-Flight range equation.