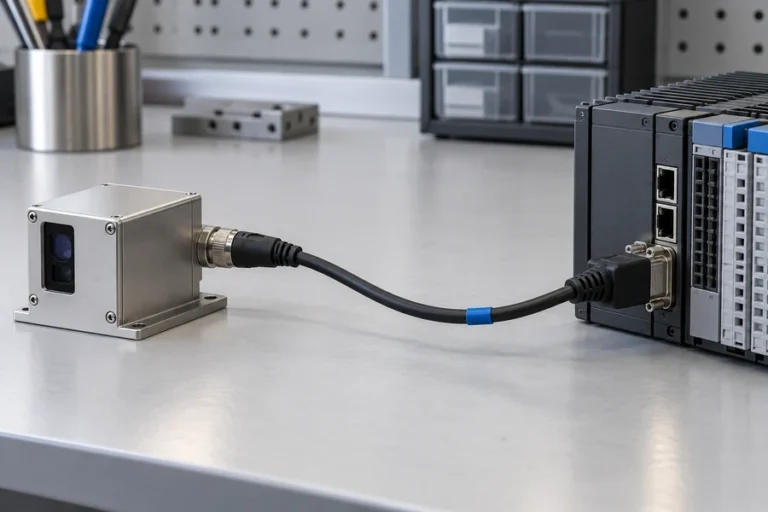
Разъём CAN может создать впечатление, что лазерный дальномер готов к работе в общей машинной сети. Однако разъём не определяет скорость передачи данных, идентификаторы кадров, единицы полезной нагрузки, политику обновления, терминацию, состояние при запуске или поведение при восстановлении. Именно эти недостающие решения часто приводят к потерям времени при интеграции.
A Лазерный дальномер с шиной CAN объединяет модуль измерения дальности с CAN-контроллером и трансивером, что позволяет обмениваться кадрами по дифференциальной многоузловой шине. Надёжная интеграция требует одинаковой конфигурации физического уровня на каждом узле, документированного прикладного протокола, запланированного приоритета и тайминга сообщений, правильной терминации магистрали и логики хоста, которая отбрасывает устаревшие или недействительные данные о дальности.
Интеграция лазерного дальномера с шиной CAN начинается с границы протокола
CAN обеспечивает поведение канального уровня, используемое для передачи кадров и арбитража доступа к общей шине. Он не сообщает производителю оборудования, что означает полезная нагрузка с расстоянием. Поставщик модуля всё ещё должен определить прикладной контракт: какой идентификатор несёт результат измерения дальности, как кодируется полезная нагрузка, какие единицы применяются, как сообщается о недействительных измерениях и какие команды изменяют конфигурацию.
Не предполагайте, что CAN, CANopen и другие протоколы верхнего уровня взаимозаменяемы. Модуль может использовать необработанные кадры Classical CAN, CAN FD, CANopen или протокол конкретного поставщика. Продукты, использующие один и тот же трансивер, всё равно могут иметь несовместимый битовый тайминг, идентификаторы, полезные нагрузки или управление сетью.
Зафиксируйте эти пункты до выпуска проекта хоста:
- физический интерфейс, формат кадра и битовый тайминг;
- план идентификаторов и приоритетов;
- полезные нагрузки команд, статуса, данных о дальности и диагностики;
- правила обновления, тайм-аута, запуска, конфигурации и восстановления.
Наши Сравнение интерфейсов модулей лазерных дальномеров помогает командам решить, когда общая сеть CAN подходит лучше, чем UART, RS-232 или RS-422. Этот архитектурный выбор следует делать исходя из установленного жгута проводов, количества узлов, требований к таймингу и рабочего процесса обслуживания.
Планируйте приоритет сообщений исходя из системного дедлайна
CAN использует побитовый арбитраж, когда более одного узла начинают передачу. Узел отслеживает шину во время отправки своего идентификатора. Если он передаёт рецессивный бит, но считывает доминантный бит, он прекращает конкуренцию и становится приёмником; кадр с более высоким приоритетом продолжает передачу, не разрушаясь. В Classical CAN побеждает численно меньшее поле арбитража.
Этот механизм полезен, но он не делает каждое сообщение своевременным. Обновление данных о дальности всё ещё может быть задержано трафиком с более высоким приоритетом, длинными кадрами, повторными попытками передачи или перегруженным расписанием. Поэтому план идентификаторов должен отражать системные дедлайны, а не принадлежность подразделению или произвольную последовательность нумерации.
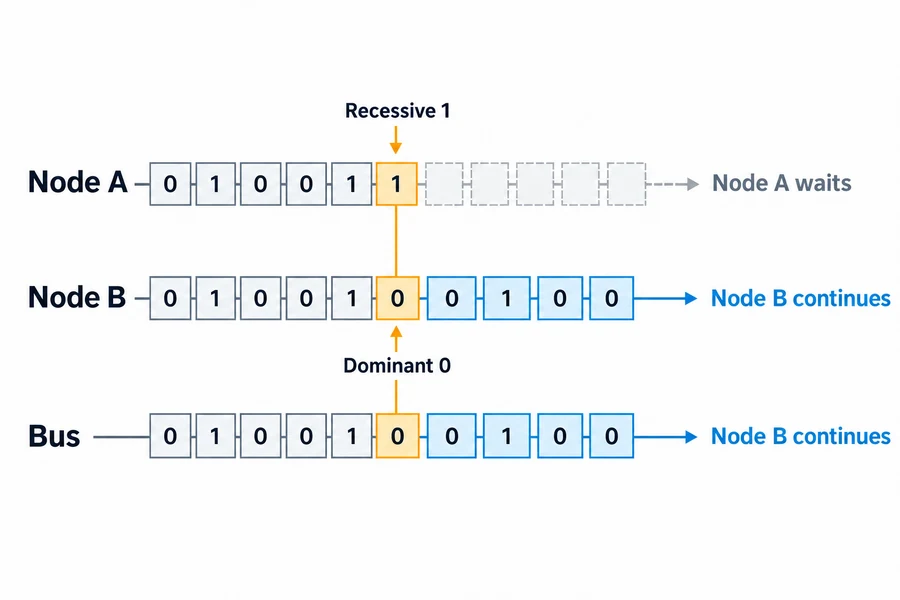
Для каждого сообщения о дальности определите максимально допустимый возраст у потребителя. Учитывайте время на получение, обработку, постановку в очередь, арбитраж, передачу, разбор и реакцию приложения. Измеряйте задержку в худшем случае на всей сети, а не только на тихом стенде с одним узлом.
Избегайте назначения каждому важному сообщению наивысшего приоритета. Это просто переносит задержку на другую функцию и может лишить трафик с более низким приоритетом доступа к шине. Составьте проверенную карту идентификаторов с владельцами, периодами, дедлайнами, длинами полезной нагрузки и ожидаемой загрузкой шины. Зарезервируйте диагностический трафик, чтобы он не мог неожиданно доминировать над данными измерений во время неисправности.
Определите контракт данных о дальности за пределами восьми байтов полезной нагрузки
Приёмнику необходимо знать, являются ли данные о расстоянии свежими, действительными, находящимися в диапазоне и связанными с ожидаемым режимом. Практичный контракт включает значение, масштаб, статус, индикатор свежести и любое документированное состояние цели, которое поддерживает модуль.
Не изобретайте поле качества, если выпущенный модуль его не предоставляет. Вместо этого определите правила на стороне хоста вокруг документированных состояний и тайминга. Тайм-аут, кадр запуска, результат вне диапазона, внутренняя неисправность или ответ на конфигурацию не должны передаваться дальше как обычное расстояние.
Зафиксируйте эти пункты протокола в документе интерфейса под контролем версий:
- идентификатор, формат кадра и длина данных;
- порядок байтов, знаковость, масштаб, смещение и единицы;
- передача по запросу, периодическая, событийная или смешанная;
- подтверждения, отрицательные ответы и представление неисправностей;
- поведение при тайм-ауте, перезапуске, дублировании кадров и совместимости.
Этот контракт должен находиться рядом с оптическими, механическими, электрическими и тепловыми средствами управления в процессе интеграции модуля лазерного дальномера. Действительный кадр шины не является доказательством того, что оптическое измерение действительно, а действительного измерения недостаточно, если хост не может определить, когда оно было получено.
Используйте терминированную магистраль и контролируйте каждый отвод
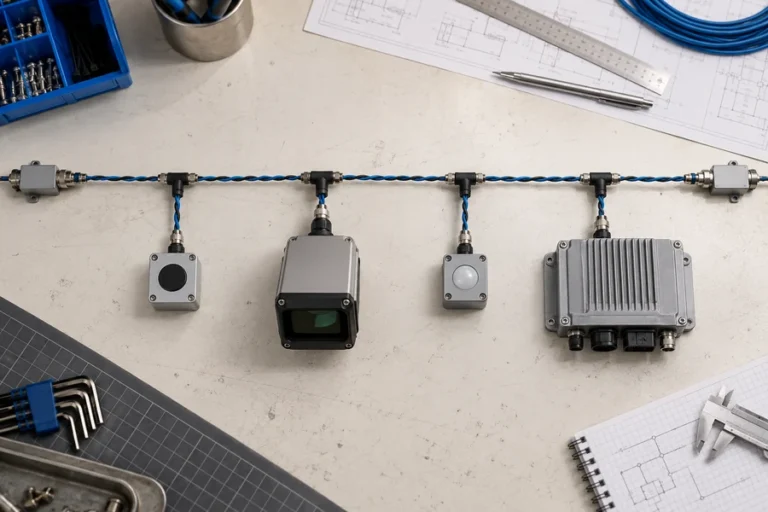
Высокоскоростной CAN обычно прокладывается как линейная магистраль с терминацией на двух физических концах. Microchip и NI описывают распространённую схему как номинальную терминацию 120 Ом на каждом конце дифференциальной шины 120 Ом. Эти два резистора выглядят как примерно 60 Ом между CAN_H и CAN_L, когда сеть обесточена, при условии, что никакая другая нагрузка не изменяет показание.
Слово “конец” относится к физическому кабелю, а не к первому и последнему узлу в программном обеспечении. Промежуточные узлы подключаются через отводы, которые добавляют задержку распространения и риск отражений. Делайте их короткими в соответствии с выбранной скоростью передачи данных и рекомендациями по трансиверу; не превращайте магистраль в звезду ради удобства жгута проводов.
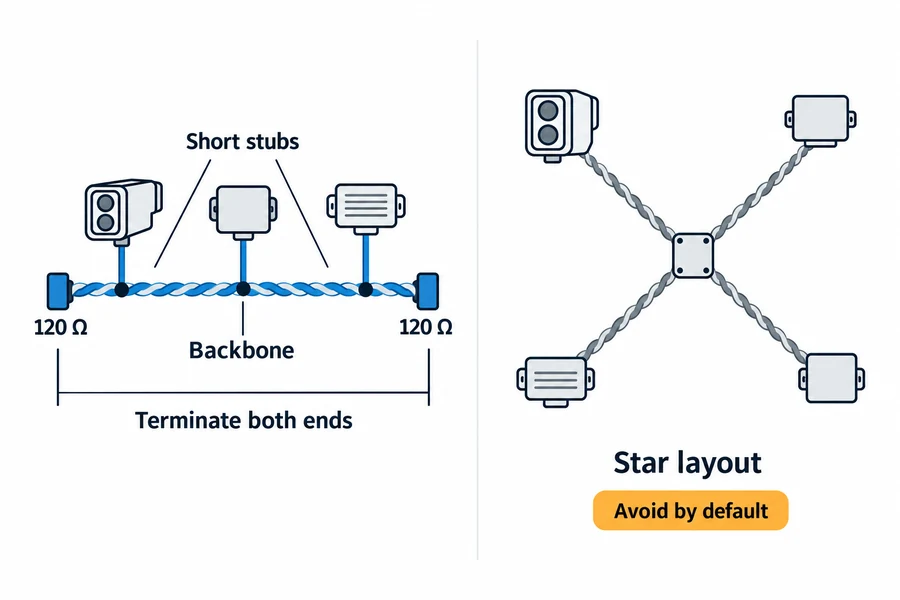
Рассматривайте встроенную терминацию как элемент конфигурации. Если модуль включает переключаемый резистор, документируйте, включён ли он для каждой позиции установки. Образец на стенде с двумя узлами может работать с включённой внутренней терминацией, а затем перегрузить производственную сеть, когда он установлен как средний узел.
Выбирайте кабель, разъёмы, заземление, защиту и стратегию синфазного сигнала как систему. Следуйте техническому описанию выбранного трансивера и электрическим требованиям хоста, а не копируйте типовую схему.
Согласуйте битовый тайминг и управление сетью на каждом узле
Все узлы должны использовать совместимую битовую синхронизацию. Одной номинальной скорости недостаточно; конфигурация контроллера также зависит от тактового генератора, временных квантов, сегментов распространения и фазы, ширины прыжка синхронизации и точки выборки. Используйте метод производителя компонента и проверьте фактический состав контроллеров и трансиверов.
Если модуль использует CANopen или другой верхний уровень, согласуйте идентификаторы узлов, конфигурацию сообщений, запуск, супервизию и переходы состояний. Руководство SICK по датчику расстояния с CANopen разделяет сетевую скорость передачи данных и отображение данных процесса и временные параметры событий, что иллюстрирует необходимость отдельных средств управления для физической связи и прикладного значения.
Для протокола конкретного поставщика запросите такой же уровень ясности. Результат должен включать таблицу идентификаторов, определения на уровне байтов, поведение состояний, сохранение конфигурации, ответы на ошибки и хотя бы один проверенный обмен. Исходный код полезен, но он не должен быть единственной спецификацией.
Проектируйте поведение при устаревших данных и отказах до нормальной работы
Хост должен знать, что происходит, когда дальномер перестаёт публиковать данные, повторяет старый кадр, перезапускается, сообщает об ошибке или покидает шину. Определите таймер устаревания данных на стороне потребителя. Когда он истекает, пометьте измерение как недоступное и явно передайте это состояние. Не удерживайте последнее значение дальности бесконечно, как будто оно актуально.
Разделите три домена отказов: непригодный оптический результат, нарушение кадра или полезной нагрузки и отказ сетевой связи. Каждый требует отдельной диагностической записи и ответственного за восстановление.
Контроллеры CAN включают обнаружение ошибок и поведение ограничения, но восстановление системы остаётся решением приложения. Укажите, восстанавливается ли модуль автоматически, требует ли команды хоста или требует цикла питания после состояния bus-off. Определите, как хост отличает восстановление от нового измерения и как быстро остальная машина может снова доверять узлу.
Проверяйте на конечной сети, а не только через USB-адаптер
Начните с контролируемой двухузловой конфигурации для подтверждения полярности, терминации, битовой синхронизации, идентификаторов и декодирования полезной нагрузки. Затем перейдите к магистрали, представляющей производственную среду, с окончательным кабелем, количеством узлов, питанием и заземлением. Добавляйте реалистичный трафик и внесение отказов только в рамках документированного плана испытаний.
Используйте электрические и протокольные доказательства. Проверьте сопротивление без питания, исследуйте дифференциальные сигналы подходящими пробниками, записывайте счётчики ошибок и захватывайте кадры. Проверьте возраст данных, единицы измерения, недопустимые состояния, подтверждения, перезапуск, тайм-аут и сохранение конфигурации.
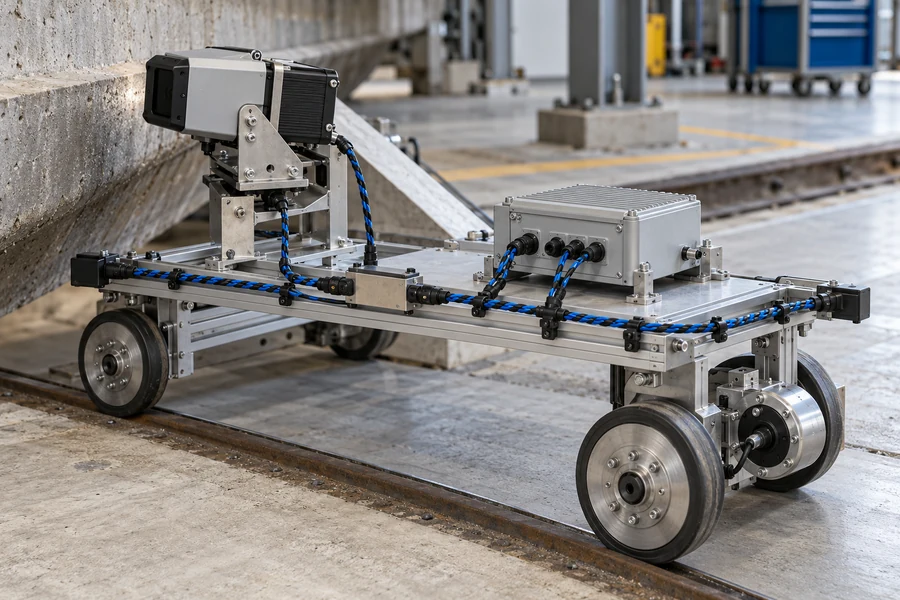
Наконец, повторите критические случаи при требуемых температурных и электрических условиях с использованием выпущенной прошивки и жгута проводов. руководство по испытаниям дальномера объясняет, как превратить условия испытаний и критерии приёмки в сопоставимые доказательства вместо набора успешных демонстраций.
Когда интерфейс CAN — правильный выбор
CAN полезен, когда лазерный дальномер должен совместно использовать надёжную дифференциальную сеть с несколькими контроллерами или сенсорными узлами, а также когда важны детерминированный приоритет сообщений, диагностика и управляемое восстановление. Он менее привлекателен для одного короткого внутреннего соединения с минимальными программными накладными расходами или когда у хоста нет CAN-контроллера и более широкая система не получает выгоды от его добавления.
Прикладные инженеры Lumexis поддерживают выбор модуля, определение интерфейса, интеграцию, валидацию и устранение неполадок. Наш офис в Уси работает с производственной базой в Тайчжоу площадью 14 000 квадратных метров, где электроника, прошивка, оптико-механическое проектирование, сборка в чистых помещениях, прожиг и финальное тестирование обеспечивают воспроизводимые поставки для OEM.
Руководство по интеграции семейство модулей лазерных дальномеров Lumexis обеспечивает отправную точку для обсуждения дальности, длины волны, огибающей, мощности и интерфейса. Стандартные продукты могут быть отгружены в течение трёх дней при подтверждённой доступности. Нестандартные конфигурации и проекты под частной маркой требуют отдельно рассмотренного объёма работ и срока через наш инженерную службу.
Часто задаваемые вопросы
Определяет ли CAN формат данных лазерного дальномера?
Нет. CAN определяет передачу кадров, арбитраж, обработку ошибок и связанное поведение канала. Прикладной протокол модуля определяет идентификаторы, байты полезной нагрузки, единицы измерения, значения состояния, команды и тайминг. Запросите выпущенный документ протокола для точного модуля и версии прошивки.
CANopen — это то же самое, что CAN?
CANopen — это протокол верхнего уровня, построенный на CAN. Дальномер с «сырым» CAN и дальномер с CANopen могут использовать схожие трансиверы, оставаясь несовместимыми на прикладном уровне. Подтвердите протокол верхнего уровня, профиль, отображение объектов, конфигурацию узла и поведение управления сетью.
Где должны располагаться терминальные резисторы CAN?
Для типичной высокоскоростной линейной сети CAN терминация должна находиться на двух физических концах магистрали. Промежуточные узлы не должны добавлять полную терминацию, если только одобренная топология специально этого не требует. Проверьте сеть без питания и задокументируйте любую переключаемую внутреннюю терминацию.
Могут ли несколько дальномеров совместно использовать одну сеть CAN?
Да, если каждый узел имеет совместимый битовый тайминг и непротиворечивый план идентификаторов или узлов, а совокупный трафик соответствует требованиям по задержке и загрузке шины. Хост также должен различать каждый источник измерений и обрабатывать отсутствующие или устаревшие данные по каждому узлу.
Что должно происходить, когда данные о дальности перестают поступать?
Потребитель должен аннулировать измерение после определённого максимального возраста, пометить его как недоступное и следовать политике управляемого восстановления системы. Он не должен повторно использовать последнее действительное расстояние как новое показание. Регистрируйте состояние шины, состояние протокола и статус модуля отдельно.
Ссылки
- CAN в автоматизации, Глоссарий терминов CAN от CiA.
- Microchip Technology, Обсуждение физического уровня CAN, AN228.
- NXP Semiconductors, Рекомендации по применению высокоскоростных CAN-трансиверов, Rev. 01.50.
- SICK, Руководство по эксплуатации DL100 Pro CANopen, 2023.
Отправьте наш инженерной команде целевую и диапазонную огибающую, формат CAN, битовый тайминг, карту идентификаторов, контракт полезной нагрузки, количество узлов, топологию жгута, бюджет мощности, рабочую среду и план валидации. Мы можем рекомендовать стандартный модуль, подтвердить трёхдневную отгрузку для доступной стандартной конфигурации или рассмотреть нестандартное/частномарочное требование с прикладным инженером.