
LiDAR и 3D-картографирование
Лазерные источники для LiDAR: проектирование на основе требуемого облака точек
Lumexis разрабатывает компактные импульсные лазерные источники на 1535 нм и 1550 нм для гражданских авиационных, мобильных, наземных и промышленных LiDAR-систем. Выбирайте источник на основе полного бюджета передачи, приёма, синхронизации и картографирования, а не только по пиковой мощности.
Начните с требуемого облака точек, а не с максимального значения пиковой мощности
Lumexis разрабатывает компактные импульсные лазерные источники на 1535 нм и 1550 нм для авиационных, мобильных, наземных и промышленных LiDAR-систем. Наша платформа сочетает наносекундные импульсы, внешнее управление синхронизацией, волоконную доставку и компактную упаковку, чтобы помочь командам системных разработчиков создавать воспроизводимые 3D-измерения на основе стабильного оптического источника.
Лазерный источник для LiDAR следует выбирать, отталкиваясь от конечных требований к измерениям. Прежде чем сравнивать модели, определите:
- поверхность и диапазон отражательной способности;
- требуемую рабочую дистанцию и запас по возвращаемому сигналу;
- скорость платформы, высоту или дистанцию до объекта;
- схему сканирования, поле зрения и угловую дискретизацию;
- требуемое количество точек в секунду и шаг наземных точек;
- точность дальности и абсолютную точность картографирования;
- детектор, апертуру приёмника и оптическую полосу пропускания;
- электрические, тепловые, механические интерфейсы и интерфейсы синхронизации.
Пиковая мощность, длительность импульса и частота повторения важны, но ни одна из этих характеристик сама по себе не определяет дальность, плотность точек или точность картографирования. Правильный источник — тот, который закрывает полный бюджет передачи–приёма–синхронизации, соответствуя при этом платформе-носителю.
Семейства источников Lumexis для этого решения
- Импульсные волоконные лазерные источники на 1535 нм и 1550 нм для высокоскоростного сканирования и плотного 3D-сбора данных.
- Лазерные источники на эрбиевом стекле на 1535 нм для компактных передатчиков с более низкой частотой и отдельных архитектур зондирования с низкой скоростью.
- Интегрированные лазерные дальномерные модули когда системе требуется разреженный канал дальности, а не сырой лазерный источник.
Быстрое правило выбора: Начните с импульсных волоконных лазеров когда сканеру требуются десятки тысяч или миллионы излучаемых импульсов в секунду. Рассмотрите источники на эрбиевом стекле, когда компактная генерация импульсов и более низкие частоты повторения важнее плотного сбора точек. Выберите интегрированный дальномерный модуль, когда носителю нужны данные о дальности, а не подсистема передатчика.
Согласуйте приложение, прежде чем согласовывать лазер
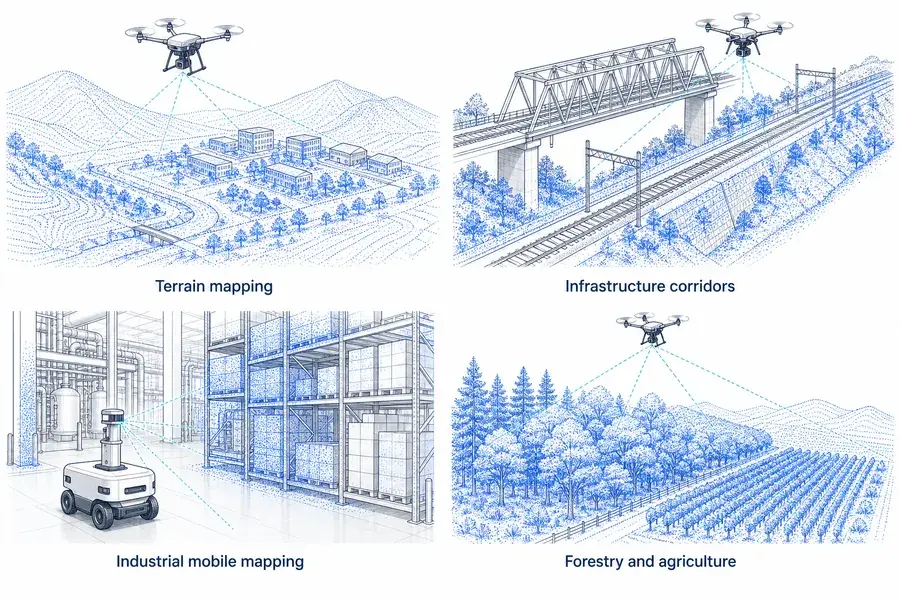
Соответствие приложению
Согласуйте оптический источник с реальной задачей измерения
Четыре класса LiDAR-приложений: картографирование рельефа, инфраструктурные коридоры, промышленное мобильное картографирование, лесное хозяйство и сельское хозяйство
Картографирование рельефа и топографии
Авиационное картографирование и картографирование с беспилотных платформ преобразует измерения дальности в геопривязанные точки высот. Лазер должен обеспечивать желаемую дискретизацию вдоль и поперёк траектории без создания чрезмерной неоднозначности, энергопотребления или тепловой нагрузки. Компактный импульсный волоконный лазер на 1,5 мкм — отличная отправная точка для топографического картографирования, где приёмник спроектирован вокруг детектирования на основе InGaAs.
Инфраструктурные коридоры
Обследования железных дорог, автомобильных дорог, мостов, линий электропередачи и коммунальных коридоров сочетают движение транспортного средства с быстрым сканированием. Здесь надёжное поведение триггера, стабильная синхронизация импульсов и механическая интеграция могут быть так же важны, как и сырая пиковая мощность. Более высокие частоты импульсов могут добавить выборки вдоль узких объектов, но итоговый шаг точек всё равно зависит от скорости транспортного средства, схемы сканирования, поля зрения и перекрытия.
Промышленные и мобильные 3D-измерения
Мобильные роботы, автоматизированные инспекционные платформы и промышленные сканеры часто работают на более коротких дистанциях, но требуют компактной упаковки, предсказуемой синхронизации и низких затрат на интеграцию. Лазер с большей пиковой мощностью, чем может использовать приёмник, может добавить тепловую и электрическую нагрузку без улучшения итоговых данных.
Лесное хозяйство, сельское хозяйство и экологическое зондирование
Растительность и неровные природные поверхности создают распределённые многоуровневые отражения. Форма импульса, полоса пропускания приёмника и обработка определяют, разделяет ли система полог, ветви и землю. Короткий оптический импульс помогает сохранить временную детализацию, но проникновение в растительность — это полное свойство системы, а не характеристика лазерного источника.
Удалённый мониторинг инфраструктуры
Наземные и стационарные сканеры могут измерять штабели, склоны, фасады и структурные изменения. Эти системы могут обменивать вес платформы на большие апертуры, более строгий тепловой контроль или более длительное время выдержки. Поэтому источник следует выбирать под архитектуру прибора, а не копировать из авиационной конструкции.
Где это решение не является естественной отправной точкой
Чёткие границы приложений экономят время разработки:
- Батиметрическое картографирование: батиметрический LiDAR с проникновением в воду обычно использует зелёные длины волн. Источник на 1,5 мкм предназначен для топографических архитектур и архитектур с поверхностным отражением, а не как прямая замена батиметрическому передатчику.
- Полная картографическая полезная нагрузка: лазерный источник создаёт оптический импульс. Он не обеспечивает сканирование, детектирование отражений, данные GNSS/INS, генерацию облака точек или калибровку сам по себе.
- Когерентное измерение ветра: доплеровский ветровой LiDAR имеет другие требования к ширине линии, когерентности и приёмнику, чем прямое времяпролётное 3D-картографирование.
- Гарантия работы в любую погоду: туман, облака, дождь, пыль и влажные или темные поверхности изменяют распространение и силу возвратного сигнала. Выбор длины волны не устраняет необходимость проверки в реальных условиях.
Выберите правильную границу продукта
| Что требуется от хост-системы | Рекомендуемая отправная точка Lumexis | Почему |
|---|---|---|
| Высокочастотная оптическая импульсная последовательность для сканирующего LiDAR | Импульсный волоконный лазер 1535/1550 нм | Регулируемая высокая частота повторения, наносекундные импульсы, внешний триггер и волоконная доставка |
| Компактный передатчик с более низкой частотой для отдельных измерительных приборов | Эрбиево-стеклянный лазерный источник 1535 нм | Компактная архитектура источника с дискретными вариантами энергии импульса |
| Значения дальности из интегрированного канала | Лазерный дальномерный модуль 1535 нм | Передатчик, приемник и электроника измерения дальности уже объединены |
| Полное геопривязанное облако точек | Лазерный источник плюс сканер, приемник, электроника синхронизации и навигационные датчики | Дальность должна сочетаться с направлением обзора, положением, ориентацией и калибровкой |
Это различие предотвращает распространенное несоответствие при закупках. Импульсный лазерный источник — это не дальномер, а дальномер — не картографическая полезная нагрузка. Lumexis может поддержать выбор источника и согласование интерфейсов, тогда как системный интегратор владеет полной архитектурой сканера, приемника, навигации и обработки.
Платформа импульсного волоконного лазера Lumexis
Следующая таблица предназначена для первичного сопоставления. Итоговые значения и интерфейсы должны быть подтверждены для выбранной рабочей точки и производственной конфигурации.
| Модель | Длина волны | Класс пиковой мощности* | Диапазон частоты повторения | Длительность импульса | Класс средней мощности | Питание | Корпус | Рабочая температура |
|---|---|---|---|---|---|---|---|---|
| 1535-LXMC1.2кВт | 1535 нм | 1,2 кВт | 100–2000 кГц | 2,5–3,5 нс | 1,2 Вт | 9–13 В | 55 × 55 × 16 мм | от −40 до +75 °C |
| 1550-LXMC1.6кВт | 1550 нм | 1,6 кВт | 100–2000 кГц | 2,5–3,5 нс | 2,1 Вт | 9–13 В | 50 × 70 × 19 мм | от −40 до +75 °C |
| 1550-LXMC3кВт | 1550 нм | 3 кВт | 50–2000 кГц | 3–5 нс | 2,0 Вт | 9–13 В | 50 × 70 × 19 мм | от −40 до +75 °C |
*Пиковая мощность зависит от рабочей точки. Не следует предполагать, что она остается постоянной во всем диапазоне частоты повторения.
Практическое первичное сопоставление
- Выбор 1535-LXMC1.2кВт когда конструкция отдает приоритет квадратному корпусу 55 мм, работе на 1535 нм и частоте импульсов от 100 кГц до 2 МГц.
- Выбор 1550-LXMC1.6кВт когда приемник центрирован на 1550 нм и система выигрывает от более высокого класса средней мощности в корпусе 50 × 70 мм.
- Выбор 1550-LXMC3кВт когда требуется больший запас возвратного сигнала на импульс и более широкий импульс 3–5 нс совместим с бюджетом синхронизации и пространственного разрешения.
1535 нм или 1550 нм?
Обе длины волны находятся в диапазоне чувствительности распространенных InGaAs-приемников, но окончательный выбор следует делать на системном уровне. Проверьте чувствительность детектора на точной длине волны, доступность интерференционных фильтров, потери в волокне и покрытиях, атмосферные условия, предпочтения в цепочке поставок и любые работы по соответствию требованиям для конкретной длины волны. Разница в 15 нм не заменяет расчет энергетического бюджета линии связи.
Как лазерный импульс становится геопривязанной 3D-точкой
Архитектура системы
Проверьте полную оптическую и измерительную цепочку
Цепочка системы LiDAR от импульсного лазерного источника через передающую оптику, сканер, возврат от поверхности, InGaAs-детектор и электронику синхронизации до геопривязанного облака точек
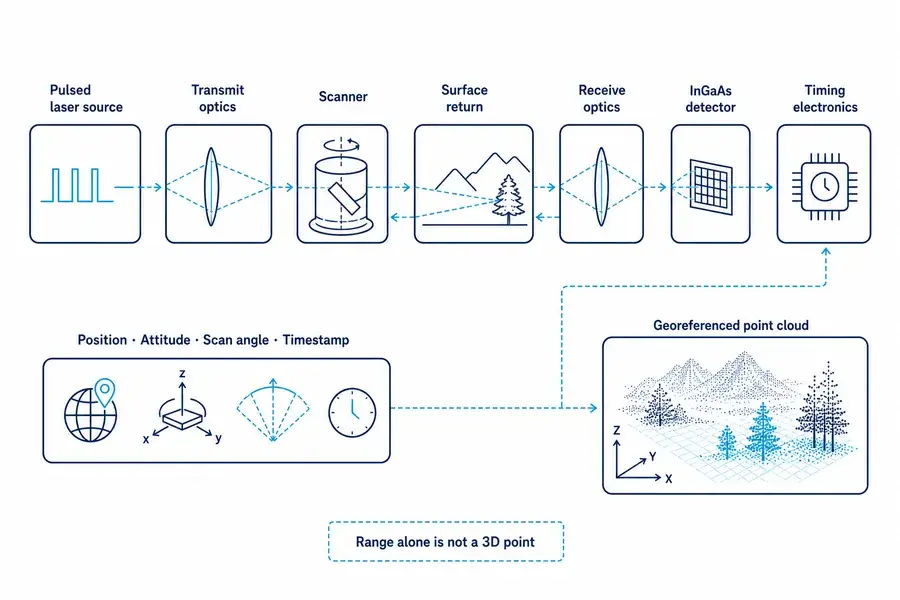
В прямом времяпролетном LiDAR прибор измеряет задержку между передачей импульса и обнаружением возврата:
R = cΔt / 2
где (R) — дальность, (c) — скорость света и (Δ t) — время прохождения туда и обратно.
Дальность — лишь одна часть 3D-точки. Картографической системе также необходимы направление обзора сканера, положение датчика, ориентация платформы и общая временная метка. Упрощенное преобразование выглядит так:
pповерхность = pдатчик + Ruобзор
Производственный расчет также включает смещения плеч рычагов, юстировку оси визирования, координатные преобразования, временные смещения и калибровочные члены. Вот почему отличная точность однократного измерения дальности может сосуществовать с плохой точностью абсолютного облака точек, если цепочка навигации или юстировки слабая.
Четыре параметра лазера, которые необходимо оценивать вместе
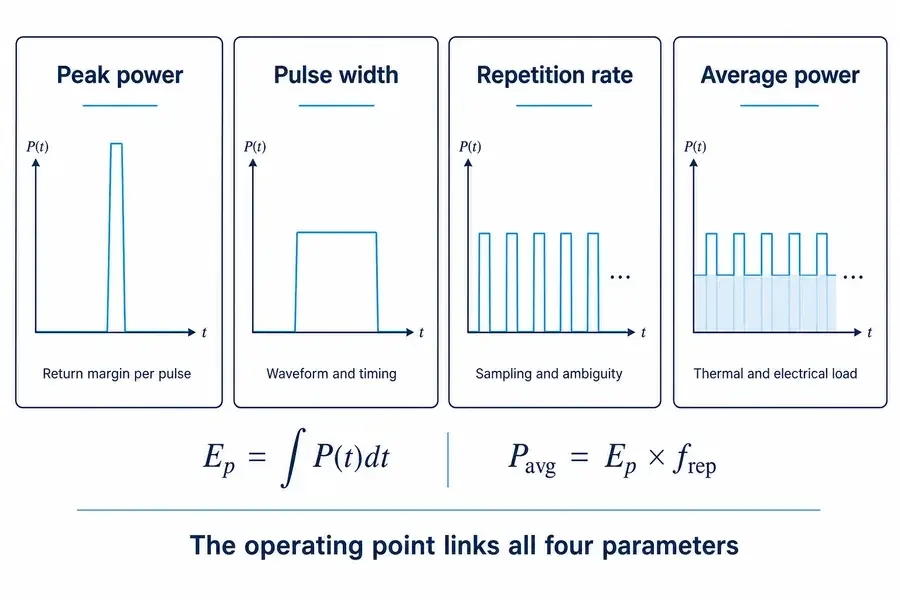
Взаимодействие параметров
Оцените связанные параметры в рабочей точке
Инженерная схема, объясняющая, как пиковая мощность, ширина импульса, частота повторения и средняя мощность влияют на импульсную систему LiDAR
Пиковая мощность: запас возвратного сигнала на импульс
Более высокая пиковая мощность может увеличить количество фотонов, испускаемых за короткий импульс, и улучшить запас обратного сигнала, но только в пределах возможностей передающей оптики, приёмника, доступной энергии импульса и рабочей точки. Это не является прямой характеристикой дальности.
Принимаемый сигнал также зависит от:
- эффективности передающей оптики и расходимости пучка;
- размера освещённого пятна на расстоянии;
- отражательной способности и ориентации поверхности;
- пропускания атмосферы;
- площади приёмной апертуры и поля зрения;
- полосы пропускания фильтра и чувствительности детектора;
- шума детектора, фонового света и порога принятия решения.
Поэтому сравнение двух источников только по пиковой мощности является неполным.
Ширина импульса: форма сигнала и синхронизация
Более короткий импульс может обеспечить более точное временное разрешение, но достижимая точность по дальности также зависит от полосы пропускания детектора, отношения сигнал/шум, электроники синхронизации, поведения порога и алгоритма оценки. Реальные импульсы не являются идеальными прямоугольниками, поэтому следует указывать, как измеряются ширина импульса и пиковая мощность.
Для идеального прямоугольного импульса:
Ep ≈ Pпикτp
Идеальный прямоугольный импульс 1,2 кВт, 3 нс соответствует примерно 3,6 мкДж. Импульс 3 кВт, 3 нс соответствует примерно 9 мкДж. Это пояснительные расчёты, а не гарантированные значения энергии импульса изделия: фактическое значение представляет собой интеграл измеренной формы сигнала.
Частота повторения: дискретизация и неоднозначность
Большее количество испускаемых импульсов может обеспечить больше измерений в секунду, но только если приёмник, электроника синхронизации, сканер и процессор способны их обработать. Более высокая частота повторения также сокращает время до следующего импульса и может создавать проблемы сопоставления импульса с обратным сигналом.
Для идентичных некодированных импульсов полезным первоначальным ограничением является:
Rбез неодн. ≈ c / (2fповтор)
| Частота повторения импульсов | Простая первоначальная однозначная дальность |
|---|---|
| 100 кГц | примерно 1 499 м |
| 500 кГц | примерно 300 м |
| 2 МГц | примерно 75 м |
Эта таблица не является заявлением о дальности изделия. Стробирование, кодирование, ступенчатая синхронизация импульсов, контекст сканирования и обработка сигналов могут управлять неоднозначностью, но они должны быть заложены в конструкцию системы.
Средняя мощность: электрическая и тепловая реальность
Средняя оптическая мощность связывает энергию импульса и частоту повторения:
Pсредн. = Epfповтор
При высоких частотах следования импульсов средняя мощность, эффективность преобразования и режим работы определяют потребление электроэнергии и тепловыделение. Наивысший класс пиковой мощности может быть недоступен при максимальной частоте повторения. Запросите карту рабочих точек или подтвердите требуемое сочетание частоты следования импульсов, пиковой мощности, ширины импульса и температуры, прежде чем фиксировать конструкцию.
Частота точек — это не плотность точек, и ни то, ни другое не является точностью
Эти термины часто сжимаются в одно маркетинговое число, но они описывают разные вещи:
- Частота повторения импульсов — это то, как часто источник испускает импульсы.
- Частота измерения — это сколько действительных измерений дальности формирует приёмник.
- Частота точек — это сколько точек попадает в поток данных после обнаружения и фильтрации.
- Плотность точек — это пространственное распределение принятых точек по поверхности.
- Точность — это насколько точно эти координаты точек представляют их истинные положения.
Для простой системы с одним обратным сигналом частота действительных точек не может превышать частоту принятых измерений. Обработка нескольких обратных сигналов может создать несколько точек из одного переданного импульса, тогда как пропущенные обнаружения могут снизить результат ниже частоты испускаемых импульсов.
Плотность точек затем зависит от частоты точек, скорости платформы, высоты или дистанции от объекта, частоты сканирования, поля зрения, расстояния между линиями, перекрытия и видимости поверхности. Удвоение частоты повторения лазера не обязательно удваивает равномерную плотность на земле.
Точность картографирования — это полная цепочка калибровки
Цепочка точности
Рассматривайте точность как полный результат калибровки
Цепочка точности LiDAR-картографирования, показывающая временную привязку дальности, угол сканера, положение GNSS, ориентацию IMU, вынос плеча, выверку осей и синхронизацию часов
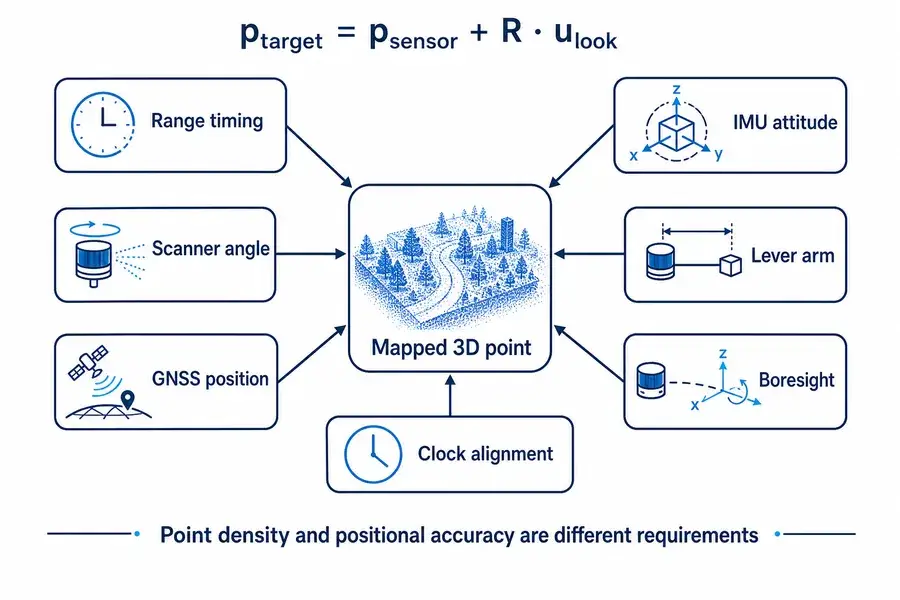
Инженерный бюджет точности должен разделять как минимум:
- Ошибка дальности: форма импульса, шум детектора, временное разрешение и смещение оценки.
- Угловая ошибка: точность энкодера сканера, поведение зеркала и оптическая юстировка.
- Ошибка положения: качество решения GNSS и размещение антенны.
- Ошибка ориентации: неопределённость крена, тангажа и курса от инерциальной системы.
- Ошибка плеча рычага: неопределённость между началом навигации и оптической точкой отсчёта.
- Ошибка визирования: угловое рассогласование между сканером и навигационными системами координат.
- Ошибка временной синхронизации: задержка и смещение часов среди источника, сканера, приёмника и навигационных датчиков.
- Ошибка калибровки и обработки: координатные преобразования, уравнивание полос и классификация.
Угловые ошибки и ошибки ориентации растут с расстоянием. Например, угловая ошибка 0,01° даёт примерно 17 см поперечного смещения на 1 км до добавления других ошибок. Именно поэтому абсолютная точность картографирования не может быть выведена из ширины лазерного импульса.
Оптическая и приёмная интеграция
Детектор и фильтр
Детекторы InGaAs обычно используются для систем прямого детектирования на 1,5 мкм. Подтвердите чувствительность на выбранной длине волны, активную площадь, усиление, полосу пропускания, избыточный шум, поведение при насыщении и температурную зависимость. Оптический фильтр должен балансировать подавление фона с допуском по длине волны лазера, сдвигом угла падения и дрейфом рабочей температуры.
Доставка пучка
Волоконный выход упрощает прокладку, но системе всё ещё нужны определённый соединитель, спецификация модового поля или сердцевины, числовая апертура, требование к поляризации и минимальный радиус изгиба. Коллиматор и апертура сканера задают диаметр и расходимость передаваемого пучка. Проверьте пиковую оптическую интенсивность на каждом торце волокна, покрытии и оптической поверхности.
Поле зрения приёмника
Узкое поле зрения приёмника снижает фоновый свет, но повышает чувствительность к юстировке. Более широкое поле допускает большую угловую ошибку и рассеянный свет. Согласуйте его с расходимостью передачи, ошибкой наведения сканера, вибрацией платформы и геометрией работы от ближней до дальней зоны.
Поведение в ближней зоне
Запас по дальности приёма не гарантирует работу на короткой дистанции. Насыщение приёмника, оптические перекрёстные помехи, восстановление детектора и минимальная задержка стробирования могут определять минимальную рабочую дистанцию. Испытайте как ближайшую высокоотражающую поверхность, так и самую дальнюю тёмную поверхность.
Электрическая, временная, тепловая и механическая интеграция
Внешний триггер и синхронизация
Определите уровни напряжения триггера, полярность фронта, ширину импульса, входной импеданс, максимальную частоту, поведение при включении и состояния ошибок. Что ещё важнее, укажите задержку от входного триггера до оптического излучения и её изменение в зависимости от температуры, напряжения, частоты повторения и от экземпляра к экземпляру при производстве. Стабильная задержка и низкая вариация снижают нагрузку на калибровку.
Архитектура питания
Указанный диапазон питания 9–13 В поддерживает компактные конструкции хост-устройств, но системный инженер должен подтвердить пусковой ток, мощность в установившемся режиме, допуск по пульсациям, заземление, защиту и переходные процессы для выбранной рабочей точки. Подбирайте кабели и преобразователи для реального импульсного режима, а не только по номинальному напряжению.
Тепловой путь
Номинальная температура окружающей среды не определяет допустимую температуру основания в каждом корпусе. Смоделируйте тепловой поток от корпуса лазера в хост-устройство, учтите солнечную нагрузку и сниженную конвекцию там, где это актуально, и проверьте самый горячий продолжительный импульсный режим. Стабильный тепловой интерфейс поддерживает воспроизводимую длину волны, синхронизацию и оптический выход.
Механическая база и прокладка волокна
Используйте контролируемую монтажную базу, соответствующую предварительную затяжку крепежа и защищённый выход волокна. Избегайте принуждения волокна компенсировать допуски корпуса или вибрацию. Подтвердите доступ к соединителю, радиус изгиба, разгрузку натяжения и процедуру обслуживания перед финализацией корпуса.
План квалификации, построенный вокруг рабочей точки
Эффективная оценка источника должна воспроизводить реальные условия системы:
| Тест | Что записать | Почему это важно |
|---|---|---|
| Оптический выход в зависимости от частоты повторения | форма сигнала, ширина импульса, пиковая мощность и средняя мощность | Подтверждает рабочую карту |
| Синхронизация в зависимости от температуры | задержка от триггера до оптического выхода и её вариация | Защищает калибровку дальности |
| Стабильность длины волны и спектра | центральная длина волны и дрейф | Проверяет совместимость детектора и фильтра |
| Длительная импульсная программа | стабильность выхода, электрическая нагрузка и температура корпуса | Выявляет тепловые пределы |
| Низко- и высокоотражающие поверхности | вероятность обнаружения, смещение и ложные возвраты | Проверяет реальный запас линии |
| Ближние и дальние сцены | насыщение, восстановление, неоднозначность и пропущенные возвраты | Проверяет полное окно дальности |
| Условия солнечного освещения и низкого фона | уровень шума и порог обнаружения | Проверяет подавление фона |
| Вибрация и конфигурация прокладки | оптическая стабильность и состояние волокна | Проверяет интеграцию с хостом |
| Запуск калибровки облака точек | выравнивание полос, повторяемость и абсолютные проверки | Связывает производительность источника с конечным результатом |
Квалификация должна использовать предполагаемый детектор, оптику, тайминг сканера, навигационные датчики и цепочку обработки. Только измерение мощности на стенде не может квалифицировать картографическую полезную нагрузку.
Что включить в ваш запрос коммерческого предложения
Отправьте эти входные данные, чтобы получить полезную предварительную рекомендацию:
| Категория | Информация для предоставления |
|---|---|
| Применение | воздушное, мобильное, наземное, роботизированное или промышленное сканирование |
| Сцена | типы поверхностей, минимальная ожидаемая отражательная способность и условия окружающей среды |
| Геометрия | минимальная и максимальная дистанция, высота или вынос, поле зрения |
| Цель по данным | точек в секунду, расстояние между точками, скорость покрытия и количество отражений |
| Производительность | точность по дальности, абсолютная точность и вероятность обнаружения |
| Синхронизация | диапазон частоты повторения, формат триггера, допустимая задержка и вариация |
| Приёмник | тип детектора, апертура, полоса пропускания фильтра и поле зрения приёмника |
| Оптический интерфейс | длина волны, разъём, волокно и требования к коллимированному пучку |
| Ограничения хоста | питание, бюджет мощности, габариты, целевая масса и тепловой интерфейс |
| Валидация | температура, вибрация, срок службы и ожидания по производственным испытаниям |
Когда некоторые входные данные неизвестны, сначала укажите скорость платформы, дистанцию картографирования, желаемое расстояние между точками и выбор детектора. Этих четырёх значений обычно достаточно для выявления наиболее рискованных допущений.
Часто задаваемые вопросы
Является ли импульсный волоконный лазер на 1550 нм автоматически лучшим для LiDAR дальнего действия?
Нет. Это может быть сильная архитектура источника, но рабочий диапазон зависит от энергии импульса, расходимости пучка, апертуры, отражательной способности поверхности, атмосферы, характеристик детектора, фонового света и критериев обнаружения. Сравните полные бюджеты линии связи в требуемой рабочей точке.
Означает ли частота повторения 2 МГц два миллиона отображаемых точек в секунду?
Не обязательно. Это означает до двух миллионов испущенных импульсов в секунду при данной настройке источника. Действительная частота точек зависит от обнаружения и обработки отражений, а пространственная плотность точек также зависит от сканера и движения платформы.
Можно ли использовать максимальную пиковую мощность при максимальной частоте повторения?
Не предполагайте так. Пиковая мощность, энергия импульса, средняя мощность и частота повторения связаны между собой. Подтвердите точную необходимую комбинацию, включая длительность импульса и температуру, до выпуска конструкции.
Какая модель лучше всего подходит для 3D-картографирования?
Универсальной лучшей модели не существует. Источник класса 1,2 кВт подходит для компактных конструкций на 1535 нм; источник класса 1,6 кВт поддерживает системы на 1550 нм с более высоким классом средней мощности; а источник класса 3 кВт добавляет запас по импульсу там, где его длительность импульса и рабочая карта соответствуют требованиям. Требования к приёмнику и сканеру определяют окончательный выбор.
Может ли модуль дальномера Lumexis генерировать облако точек?
Он может предоставлять измерения расстояния хосту, но система картографирования также должна знать направление обзора, положение датчика, ориентацию и время для каждого измерения. Плотное сканирование обычно начинается с импульсного лазерного источника, а также сканера и приёмника.
Какая информация необходима для настройки источника?
Укажите длину волны, диапазон частоты повторения, оптическую мощность в требуемой рабочей точке, ширину импульса, поведение триггера, волоконный или свободнопространственный интерфейс, питание, огибающую, диапазон температур и условия валидации. Затем Lumexis сможет оценить оптические, электрические и механические варианты.
Создайте источник вокруг измерения
Надёжная конструкция LiDAR начинается с облака точек, проходит в обратном порядке через навигацию, тайминг и детектирование и только затем фиксирует рабочую точку лазера. Lumexis поддерживает команды OEM компактными импульсными источниками 1,5 µm, инженерной коммуникацией и анализом конфигурации для гражданских, промышленных и исследовательских картографических систем.
Обсудите ваши требования к лазерному источнику LiDAR с нашей инженерной командой.
Пожалуйста, укажите предполагаемое окно дистанции, цель по частоте точек, концепцию сканера, тип приёмника и ограничения хоста.
Lumexis — прецизионные лазерные источники, созданные для реального мира.
Технические ссылки
- NOAA National Geodetic Survey: Что такое LIDAR? — генерация облака точек из дальности, угла сканирования, положения и ориентации; различие топографической и батиметрической длины волны.
- U.S. Geological Survey: Что такое данные лидара? — основы активного дистанционного зондирования и трёхмерного облака точек.
- U.S. Geological Survey: Базовая спецификация лидара, редакция A 2025 года — текущая структура сбора и качества топографических данных.
- U.S. Geological Survey: Уровни качества топографических данных — плотность импульсов и вертикальная позиционная точность как отдельные компоненты качества.
- Hamamatsu Photonics: InGaAs APD для LiDAR — репрезентативная спектральная характеристика и контекст детектора 1,5 µm.
- Li et al., Sensors: Влияние формы лазерного импульса на точность измерения дальности — влияние формы импульса, отношения сигнал/шум и оценки на времяпролётное измерение дальности.
- Lee et al., Sensors: Импульсное кодирование для устранения неоднозначности дальности — неоднозначность сопоставления импульсов и подходы кодирования при более высоких частотах повторения.