
Zwei optische Sensoren können beide Millimeter ausgeben und dennoch unterschiedliche Probleme lösen. Ein Gerät, das aus einer Genauigkeitslinie gewählt wurde, kann versagen, wenn das Ziel kippt, sich der Abstand ändert, der Rückweg ein Schutzfenster durchquert oder der Host eine Entfernung schneller erwartet, als der Empfänger sie qualifizieren kann.
Diese Diskrepanz erzeugt spät in der Integration Nacharbeit. Die nützliche Frage ist nicht, welche Technologie isoliert betrachtet besser ist, sondern welche Messgröße innerhalb Ihres Ziels, Ihrer Geometrie, Geschwindigkeit und Umgebung zuverlässig bleibt.
Bei der Entscheidung zwischen Triangulation und Time-of-Flight-Sensor wählen Sie Triangulation für kontrollierte Nahbereichs-Verschiebungs- oder Profilmessung, wenn feine Positionsänderungen wichtig sind. Wählen Sie ToF, wenn das System einen größeren Abstand oder eine breitere Entfernungsabdeckung benötigt. Validieren Sie in beiden Fällen das tatsächliche Ziel, den Winkel, das Fenster, das Umgebungslicht, die Geschwindigkeit und das Meldeverhalten vor dem Design-Freeze.
Triangulation vs. Time-of-Flight-Sensor: der entscheidende Unterschied
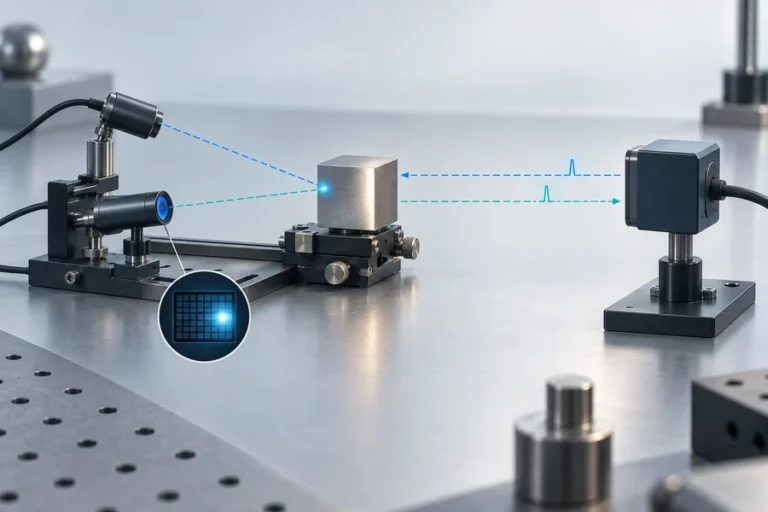
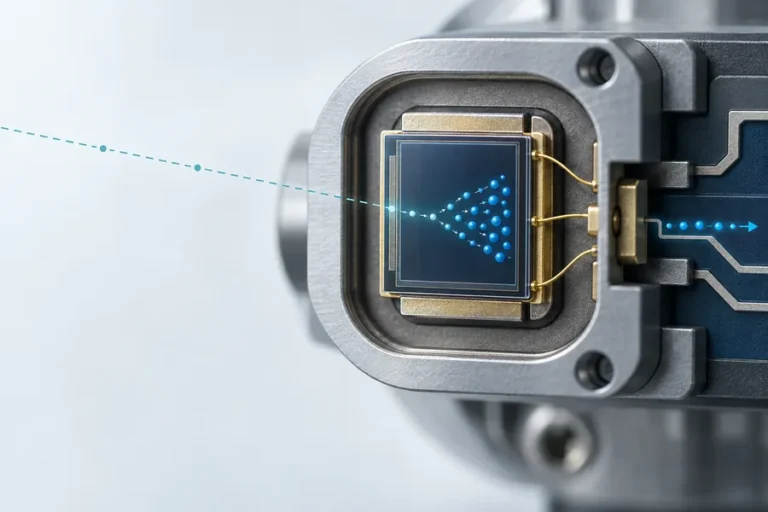
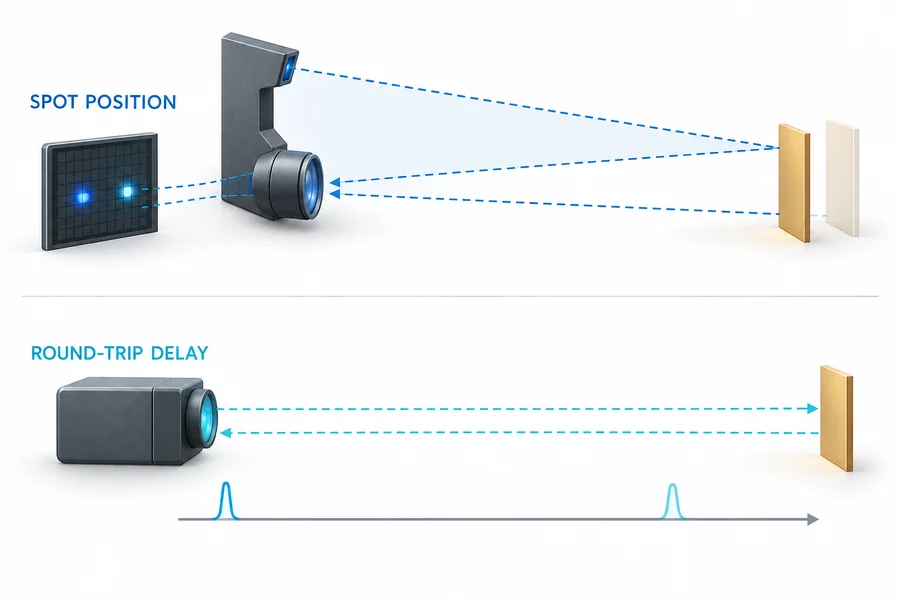
Ein Laser-Triangulationssensor projiziert einen Punkt auf das Ziel und betrachtet den reflektierten Punkt durch einen Empfänger, der vom Emitter versetzt ist. Wenn sich das Ziel bewegt, ändert sich der Rückstrahlwinkel, sodass der Punkt an einer anderen Position auf einem PSD-, CCD- oder CMOS-Empfänger landet. Die Kalibrierung wandelt diese Bildposition in Entfernung oder Verschiebung um.
Ein Time-of-Flight-Entfernungssensor misst stattdessen eine zeitliche Größe. Bei direktem ToF identifiziert der Empfänger die Verzögerung zwischen Emission und Rückkehr; die grundlegende Beziehung ist d = cΔt / 2, wobei der Faktor zwei den Hin- und Rückweg berücksichtigt. Indirektes ToF schätzt die Entfernung aus der Phasenverschiebung eines modulierten Signals. Unser Leitfaden zu Laufzeit-Entfernungsmessung erklärt die Entfernungskette ausführlicher.
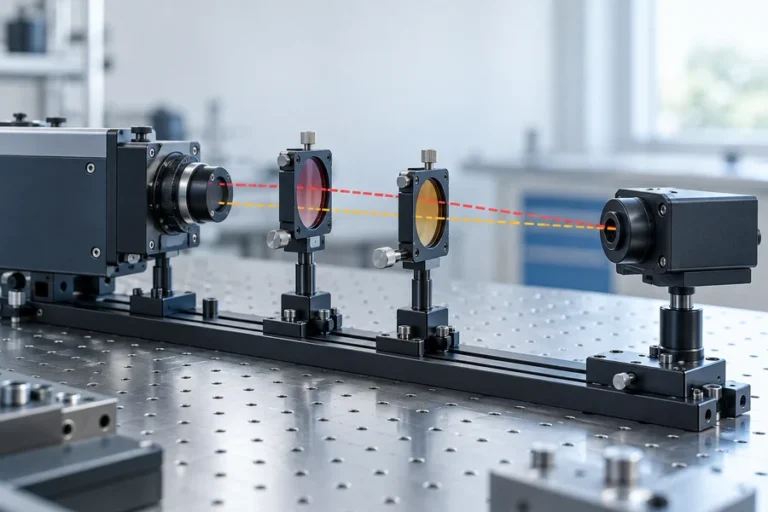
Diese Unterscheidung prägt die Hardware. Triangulation benötigt eine bekannte Emitter-zu-Empfänger-Basislinie und ausreichende Winkeländerung über ihren Messbereich. ToF benötigt einen Sender, Empfänger, Timing- oder Phasenelektronik und Signalverarbeitung, die eine gültige Rückkehr von Rauschen und konkurrierenden Pfaden trennen kann. Keine der beiden Architekturen wird allein durch den Laser definiert.
Fassen Sie nicht jedes ToF-Gerät in einer Klasse zusammen. Direkte und indirekte Implementierungen haben unterschiedliche Mehrdeutigkeits-, Timing-, Modulations- und Verarbeitungsbeschränkungen. Wir vergleichen diese Architekturen separat in direktes ToF versus indirektes ToF.
Vergleichen Sie die Spezifikationen, ohne Messbegriffe zu vermischen
Die geläufige Kurzformel besagt, dass Triangulation eine feinere Nahbereichsmessung bietet, während ToF mehr Entfernung abdeckt. Das ist ein nützlicher Ausgangspunkt, keine Kaufspezifikation. Kompakte ToF-Geräte können im Kurzbereich arbeiten, und Triangulationssysteme können für unterschiedliche Abstände gebaut werden. Das genaue Ergebnis hängt von Optik, Detektor, Kalibrierung, Ziel, Belichtung, Verarbeitung und Testmethode ab.
Halten Sie diese Begriffe getrennt:
- Messbereich ist das Intervall, über das der Lieferant angibt, dass der Sensor unter definierten Bedingungen Daten liefern kann.
- Genauigkeit vergleicht das gemeldete Ergebnis mit einer rückführbaren Referenz oder einem angegebenen wahren Wert.
- Ein konsistenter Offset von einer vertrauenswürdigen Referenz beschreibt die Streuung, wenn dieselbe Bedingung wiederholt gemessen wird.
- Wie eng wiederholte Ergebnisse unter denselben Bedingungen gruppiert sind ist die kleinste gemeldete oder erkennbare Änderung; sie beweist keine absolute Genauigkeit.
- Reaktionszeit oder Abtastrate beschreibt, wann neue Daten verfügbar werden, aber Filterung und Mittelung können die Latenz verändern.
- Spotgröße und Empfängerfeld bestimmen, welcher Teil der Szene das Ergebnis beeinflussen kann.
| Auswahlfaktor | Laser-Triangulation | Flugzeit |
|---|---|---|
| Gemessene Messgröße | Position des Rückkehrspots auf einem Bildgebungselement | Pulsverzögerung oder Modulationsphase |
| Typische Stärke | Feine Verschiebungs- oder Profiländerungen in einem kontrollierten Arbeitsbereich | Entfernungsmessung über einen breiteren Abstand oder Entfernungsbereich |
| Geometrieabhängigkeit | Erfordert eine stabile Basislinie und freie Sichtlinien von Emitter/Empfänger | Erfordert Überlappung der Sender-/Empfängerfelder und einen trennbaren Rückweg |
| Häufiges Zielrisiko | Oberflächenwinkel, spiegelnde Rückkehr, Kantenübergänge, Verdeckung, Farb- oder Texturvariation | Schwache Rückkehr, Hintergrundlicht, Mehrwegeausbreitung, Fensterreflexionen, teilweise Strahlunterbrechung |
| Datenblattprüfung | Abstand, Spannweite, Linearität, Wiederholbarkeit, Spotform, Abtastbedingungen | Bereichsbedingungen, Zieldefinition, Gültigkeitsregel für Rückkehr, Aktualisierungsmodus, Mehrdeutigkeit und Filterung |
| Beste Validierungsausgabe | Rohverschiebung plus Signal-/Qualitätsindikator | Rohentfernung plus Status, Rückkehridentität, Konfidenz oder Ungültigkeitscode, sofern verfügbar |
Wenn zwei Datenblätter unterschiedliche Ziele oder Filterungen verwenden, sind die Zahlen nicht direkt vergleichbar. Fragen Sie nach Ziel, Entfernung, Winkel, Beleuchtung, Temperatur, Belichtung oder Mittelung, Probenbedingung und Erfolgskriterium hinter jedem Wert. Reproduzieren Sie dann die relevanten Bedingungen mit einem kontrollierten Laser-Entfernungsmesser-Reichweitentest.
Geometrie und Zielverhalten entscheiden, welcher Sensor die Integration übersteht
Triangulation leitet die Empfindlichkeit aus der Geometrie ab. Die Basislinie und der Empfängerwinkel machen Zielbewegungen als Spotbewegung auf dem Array sichtbar, erzeugen aber auch ein gerichtetes Sichtfeld. Eine Stufe, eine Vertiefung oder eine Vordergrundkante kann einen Punkt beleuchten, den der Empfänger nicht sehen kann. Das Drehen des Ziels kann den größten Teil der spiegelnden Energie von der Empfängerlinse weg lenken oder einen langgestreckten Spot über den Detektor bewegen.
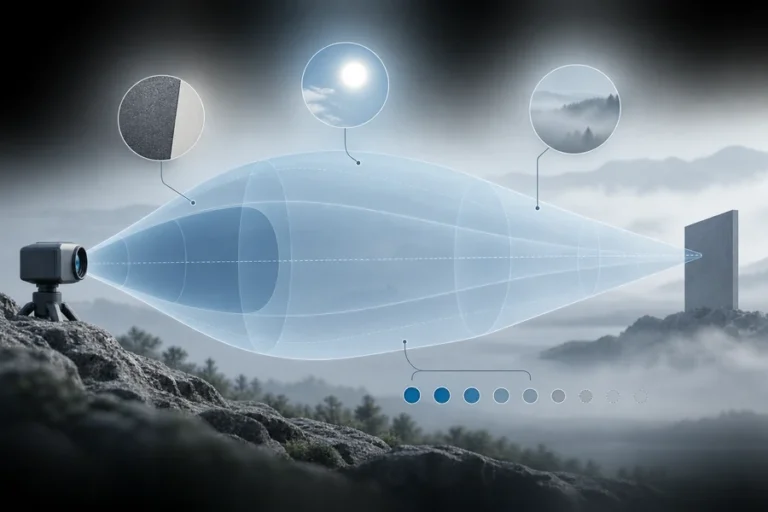
ToF wird oft mit kleinerem Abstand zwischen Sende- und Empfangsachsen angeordnet, ist aber nicht immun gegen Geometrie. Ein kleines oder schräges Ziel kann zu wenig Energie zurückwerfen. Eine Vordergrundkante kann sich mit dem beabsichtigten Ziel vermischen. Eine nahe Gehäuseoberfläche oder ein Schutzfenster kann einen frühen Pfad erzeugen, der mit der gewünschten Rückkehr konkurriert. Hintergrundlicht verbraucht Empfängermarge, obwohl die Entfernung aus dem Timing und nicht allein aus der Helligkeit berechnet wird.
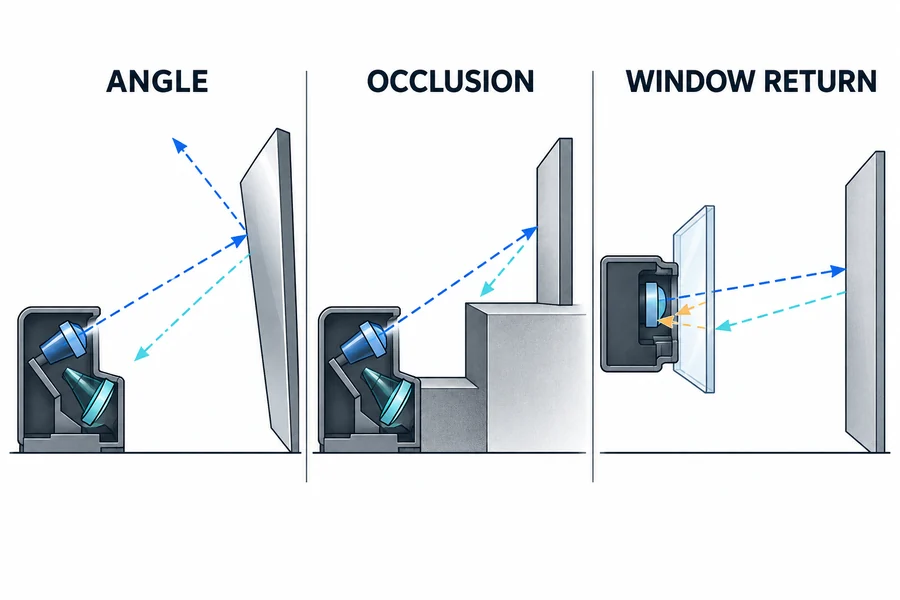
Behandeln Sie das Ziel als optische Grenze, nicht nur als Farbnamen. Erfassen Sie Material, Oberfläche, Größe, Krümmung, Winkel, Bewegung, Entfernung, Hintergrund, Kontamination und erwartete Temperatur. Unser Zielreflektivitätsleitfaden erklärt, warum das sichtbare Erscheinungsbild keine vollständige Beschreibung des Rückstrahls ist.
Das Host-Fenster verdient eine eigene Überprüfung. Für die Triangulation muss es sowohl den projizierten Pfad als auch die versetzte Empfängeransicht über die gesamte Arbeitsspanne erhalten. Für ToF muss es Nahfeldreflexionen kontrollieren und verhindern, dass sich Sende- und Empfangspfad im Gehäuseinneren koppeln. In beiden Fällen sind das installierte Fenster, die Beschichtung, der Winkel, die freie Apertur, die Sauberkeit und der Toleranzstapel zu überprüfen.
Verwenden Sie die Anwendung, um die Architektur zu wählen
Bevorzugen Sie die Triangulation, wenn die technische Fragestellung eine kleine Positionsänderung innerhalb eines kontrollierten Arbeitsbereichs ist: Höhe, Dicke, Rundlauf, Kantenposition, Stufe oder ein gescanntes Oberflächenprofil. Sie ist besonders nützlich, wenn der Sensor starr montiert werden kann, die Target-Präsentation wiederholbar ist und der Empfänger eine ungehinderte Sicht hat.
Bevorzugen Sie ToF, wenn die Fragestellung der absolute Abstand über einen größeren oder sich ändernden Abstand ist: Entfernungsmessung zu Bauwerken, Position auf einer langen Maschinenachse, Niveau- oder Abstandsmessung oder Integration in ein kompaktes Instrument. Ein Laser-Entfernungsmesser-Modul kann Sender, Empfänger, Timing, Verarbeitung und Host-Schnittstelle kombinieren, aber das fertige System verantwortet weiterhin die Halterung, das Fenster, die Target-Bedingungen, die Software und den Abnahmetest. Die aktuelle Lumexis Laser-Entfernungsmesser-Modulfamilie bietet den modellspezifischen Ausgangspunkt.
Eine Überlappungszone bedeutet nicht, dass beide Methoden gleich gut funktionieren. Bei einer Auswahl zwischen Triangulation und Time-of-Flight-Sensor sollte das Target und die Installation den Ausschlag geben, wenn die erforderliche Entfernung und Präzision in beide Produktfamilien fallen. Eine stabile diffuse Oberfläche bei festem Abstand kann die Triangulation begünstigen. Ein sich ändernder Abstand, eine enge Verpackung um die optischen Achsen oder eine breitere Entfernungsaufgabe kann ToF begünstigen. Transparente, stark spiegelnde, sehr dunkle oder gemischt tiefe Targets erfordern anwendungsspezifische Tests für beide Methoden.
Validieren Sie die Wahl mit einem kontrollierten Vergleich
Beginnen Sie mit einem Referenzziel und einem rückverfolgbaren Abstands- oder Verschiebungsaufbau. Fixieren Sie die Sensorkonfiguration, die Versorgung, den Aufwärmzustand, die Halterung, das Fenster, die Target-Größe, den Winkel, den Hintergrund, das Umgebungslicht, die Filtereinstellungen und die Host-Protokollierung. Definieren Sie akzeptable Fehler, Wiederholbarkeit, Ungültigkeits-Rücklaufrate, Latenz und Wiederherstellungsverhalten, bevor Sie Daten sammeln.
Ändern Sie dann jeweils einen Faktor. Eine nützliche Reihenfolge ist Entfernung, Target-Material, Target-Winkel, Kantenposition, Bewegung, Umgebungslicht, Fensterzustand, Temperatur und Versorgungsschwankung. Bewahren Sie Rohwerte und Qualitäts- oder Statusfelder auf; eine gefilterte Entfernung allein kann Aussetzer, Moduswechsel und Ausreißer verbergen.
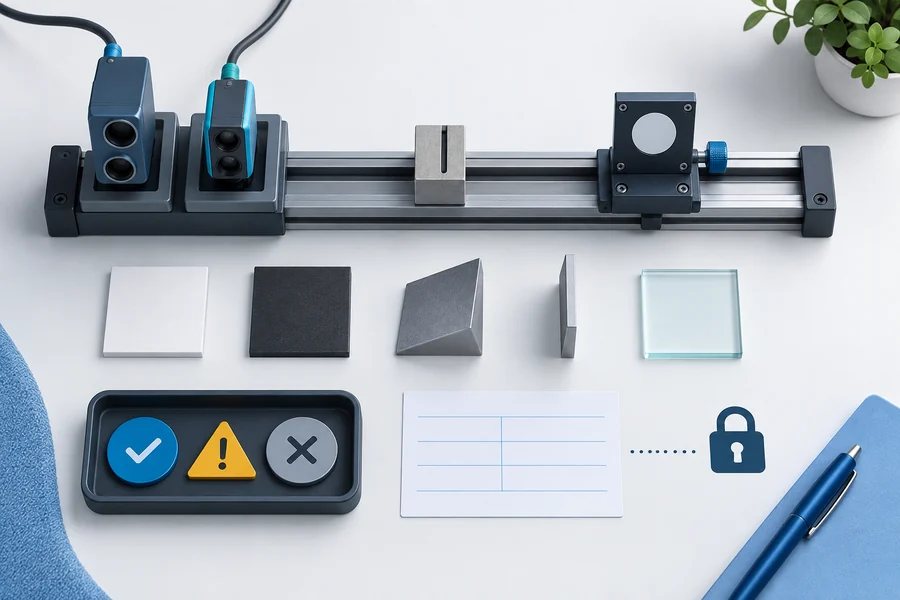
Wiederholen Sie schließlich die wichtigen Fälle im Host-Gehäuse mit finaler Mechanik, Stromversorgung, Verkabelung und Software. Der Komponententest des Lieferanten und die Abnahme des installierten Systems durch den OEM beantworten unterschiedliche Fragen. LUMEXIS Engineering-Dienstleistungen kann bei der Modellauswahl, der optischen und mechanischen Integration, der Schnittstellenprüfung, der Validierungsplanung und der Fehlerbehebung über die Pre-Sales- und After-Sales-Phasen hinweg unterstützen.
Unser Ingenieur- und Vertriebsbüro in Wuxi arbeitet mit einem 14.000 Quadratmeter großen Fertigungsstandort in Taizhou zusammen. Reinraummontage, kontrollierte optische Ausrichtung, hermetische Verpackung, wo anwendbar, Alterungs- oder Burn-in-Screening, Temperaturwechsel und abschließende Leistungstests helfen, eine validierte Konfiguration in eine wiederholbare Produktion zu überführen. Diese Fähigkeiten unterstützen die Beweiskette; sie ersetzen nicht die Validierung in Ihrem fertiggestellten Instrument.
Häufig gestellte Fragen
Ist ToF immer weniger genau als Triangulation?
Nein. Die Architektur legt typische Stärken nahe, aber das Ergebnis gehört zu einem bestimmten Gerät, Bereich, Target, einer Konfiguration und einer Testmethode. Ein hochwertiger ToF-Sensor kann einen ungeeigneten Triangulationsaufbau in seiner vorgesehenen Aufgabe übertreffen. Vergleichen Sie Genauigkeit und Wiederholbarkeit unter gleichen Bedingungen, anstatt den Familiennamen als Erfolgskriterium zu verwenden.
Kann Triangulation ein dunkles oder glänzendes Target messen?
Manchmal, wenn genügend nutzbarer Rückstrahl das Abbildungselement erreicht und der Sensor die Belichtung oder Verstärkung steuern kann, ohne die Spot-Schätzung zu verfälschen. Dunkle, glänzende, strukturierte, transparente oder stark angewinkelte Oberflächen können Spot-Form und -Intensität verändern. Testen Sie das tatsächliche Material über den erforderlichen Winkel- und Entfernungsbereich.
Ignoriert ToF die Target-Reflektivität?
Nein. Das Timing bestimmt die Entfernung, aber der Empfänger benötigt weiterhin einen Rückstrahl mit ausreichender Signalqualität. Reflektivität, Target-Größe, Winkel, Strahlquerschnitt, Hintergrundlicht, Atmosphäre, Empfänger-Apertur und Verarbeitung beeinflussen alle, ob der korrekte Rückstrahl erkannt und qualifiziert werden kann.
Welche Methode handhabt angewinkelte Oberflächen besser?
Es gibt keinen universellen Sieger. Die Triangulation ist ausdrücklich empfindlich gegenüber dem Rückstrahlwinkel und der Empfängeransicht, während ToF weiterhin von genügend Energie abhängt, die innerhalb des Empfängerfelds zurückkehrt. Vergleichen Sie die tatsächlichen Einfallswinkel, die Oberflächenbeschaffenheit, die Spot-Größe, die Target-Größe und die Montagebeschränkungen in einem kontrollierten Test.
Können beide Methoden durch ein Schutzfenster arbeiten?
Ja, aber das Fenster wird Teil des optischen Systems. Überprüfen Sie Wellenlängentransmission, Beschichtung, Keil oder Neigung, Dicke, freie Apertur, Kontamination und interne Reflexionen. Die Triangulation muss ihre versetzte Geometrie erhalten; ToF muss Nahfeld-Leckage oder Mehrwegeausbreitung verhindern, die den gewünschten Rückstrahl maskieren könnten.
Referenzen
- OMRON, Technischer Leitfaden für Verschiebungssensoren, insbesondere das Laser-Triangulationsprinzip und die Diskussion des Empfängerelements.
- ams OSRAM, Time-of-Flight-Messung mit Pulslasern, Anwendungsnote AN106.
- STMicroelectronics, Time-of-Flight-Prinzipien, Herausforderungen und Leistung.
- KEYENCE, Prinzipien von Lasersensoren des Typs Positionserkennung.
Auswahl einer Messmethode für ein OEM-Design? Senden Sie unsere Applikationsingenieure der Entfernungsbereich, die erforderliche Genauigkeit und Wiederholbarkeit, Target-Materialien und -Winkel, die Messrate, das optische Fenster, die Umgebungsbedingungen, die Schnittstelle, das jährliche Volumen und feste mechanische Beschränkungen. Wir können ein Standard-Laser-Entfernungsmesser-Modul empfehlen oder eine kundenspezifische oder Private-Label-Anforderung mit eigenem Qualifikationsumfang und eigener Vorlaufzeit prüfen.