
LiDAR & 3D-Kartierung
LiDAR-Laserquellen: Aufbau um die geforderte Punktwolke
Lumexis entwickelt kompakte gepulste Laserquellen bei 1535 nm und 1550 nm für zivile luftgestützte, mobile, terrestrische und industrielle LiDAR-Systeme. Wählen Sie die Quelle aus dem vollständigen Sende-, Empfangs-, Zeitsteuerungs- und Kartierungsbudget – nicht allein aus der Spitzenleistung.
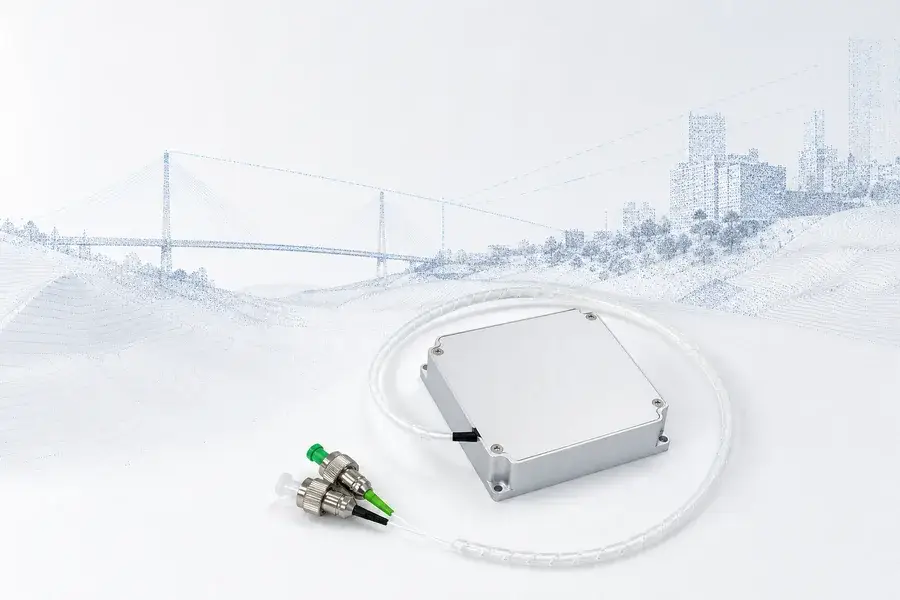
Beginnen Sie mit der geforderten Punktwolke – nicht mit der größten Spitzenleistungszahl
Lumexis entwickelt kompakte gepulste Laserquellen bei 1535 nm und 1550 nm für luftgestützte, mobile, terrestrische und industrielle LiDAR-Systeme. Unsere Plattform kombiniert Nanosekunden-Pulse, extern gesteuerte Zeitsteuerung, Faserübertragung und kompakte Bauweise, um Systemteams dabei zu helfen, wiederholbare 3D-Messungen um eine stabile optische Quelle herum aufzubauen.
Eine LiDAR-Laserquelle sollte rückwärts aus der endgültigen Messanforderung ausgewählt werden. Bevor Sie Modelle vergleichen, definieren Sie:
- die Oberfläche und den Reflexionsbereich;
- die erforderliche Betriebsentfernung und den Rücklauf-Spielraum;
- Plattformgeschwindigkeit, Flughöhe oder Stand-off-Distanz;
- Scannermuster, Sichtfeld und Winkelsampling;
- erforderliche Punkte pro Sekunde und Bodenpunktabstand;
- Entfernungspräzision und absolute Kartierungsgenauigkeit;
- Detektor, Empfängeröffnung und optische Bandbreite;
- elektrische, thermische, mechanische und Zeitsteuerungsschnittstellen.
Spitzenleistung, Pulsbreite und Wiederholrate sind wichtig, aber keiner dieser Faktoren allein bestimmt Reichweite, Punktdichte oder Kartierungsgenauigkeit. Die richtige Quelle ist diejenige, die das vollständige Sende-Empfangs-Zeitsteuerungsbudget schließt und gleichzeitig zur Host-Plattform passt.
Lumexis-Quellenfamilien für diese Lösung
- Gepulste Faserlaserquellen bei 1535 nm und 1550 nm für Hochraten-Scanning und dichte 3D-Erfassung.
- Erbium-Glas-Laserquellen bei 1535 nm für kompakte Sender mit niedrigerer Rate und ausgewählte Niedrigraten-Sensorarchitekturen.
- Integrierte Laser-Entfernungsmesser-Module wenn das System einen spärlichen Distanzkanal anstelle einer rohen Laserquelle benötigt.
Schnelle Auswahlregel: Beginnen Sie mit gepulsten Faserlasern wenn der Scanner Zehntausende bis Millionen emittierter Pulse pro Sekunde benötigt. Ziehen Sie Erbium-Glas-Quellen in Betracht, wenn kompakte Pulserzeugung und niedrigere Wiederholraten wichtiger sind als dichte Punkterfassung. Wählen Sie ein integriertes Entfernungsmesser-Modul, wenn der Host Distanzdaten benötigt, nicht ein Sender-Subsystem.
Passen Sie die Anwendung an, bevor Sie den Laser anpassen
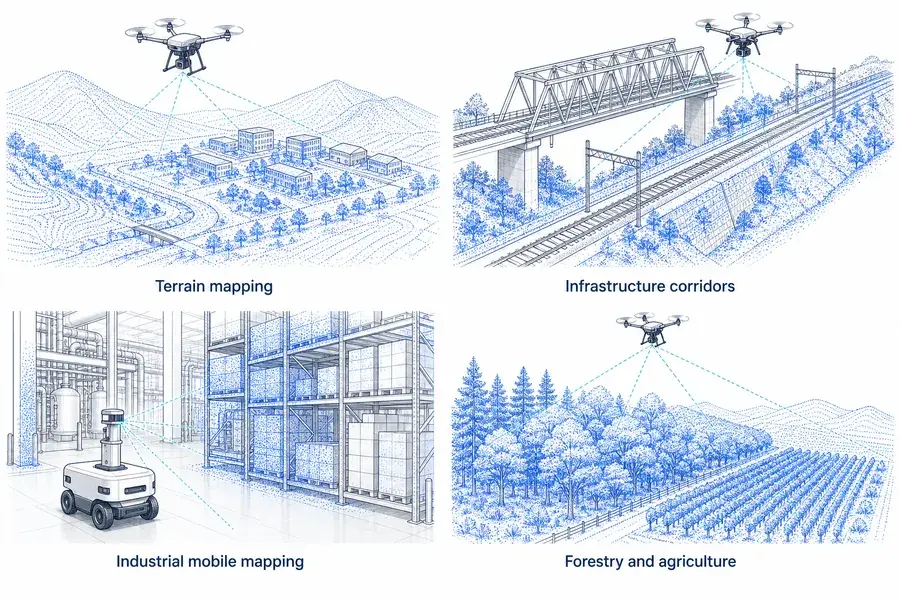
Anwendungseignung
Passen Sie die optische Quelle an die reale Messaufgabe an
Vier LiDAR-Anwendungsklassen: Geländekartierung, Infrastrukturkorridore, industrielles mobiles Mapping sowie Forst- und Landwirtschaft
Gelände- und topografische Kartierung
Luftgestützte und unbemannte Plattformkartierung wandelt Entfernungsmessungen in georeferenzierte Höhenpunkte um. Der Laser muss das gewünschte Sampling entlang und quer zur Flugbahn unterstützen, ohne übermäßige Mehrdeutigkeit, Leistungsaufnahme oder thermische Belastung zu erzeugen. Ein kompakter gepulster 1,5-µm-Faserlaser ist ein starker Ausgangspunkt für topografische Kartierung, wenn der Empfänger um InGaAs-Detektion ausgelegt ist.
Infrastrukturkorridore
Bahn-, Straßen-, Brücken-, Stromleitungs- und Versorgungskorridorvermessungen kombinieren Fahrzeugbewegung mit schnellem Scannen. Hier können zuverlässiges Triggerverhalten, stabile Pulszeitsteuerung und mechanische Integration ebenso wichtig sein wie rohe Spitzenleistung. Höhere Pulsraten können Proben entlang schmaler Objekte hinzufügen, aber der endgültige Punktabstand hängt weiterhin von Fahrzeuggeschwindigkeit, Scanmuster, Sichtfeld und Überlappung ab.
Industrielle und mobile 3D-Messung
Mobile Roboter, automatisierte Inspektionsplattformen und industrielle Scanner arbeiten oft bei kürzeren Distanzen, erfordern jedoch kompakte Bauweise, vorhersehbare Synchronisation und geringen Integrationsaufwand. Ein Laser mit mehr Spitzenleistung, als der Empfänger nutzen kann, kann thermische und elektrische Belastung hinzufügen, ohne die endgültigen Daten zu verbessern.
Forstwirtschaft, Landwirtschaft und Umweltmessung
Vegetation und unebene natürliche Oberflächen erzeugen verteilte, mehrstufige Rückläufe. Pulsform, Empfängerbandbreite und Verarbeitung bestimmen, ob das System Baumkronen, Äste und Boden trennt. Ein kurzer optischer Puls hilft, zeitliche Details zu erhalten, aber Vegetationsdurchdringung ist eine vollständige Systemeigenschaft – keine Spezifikation der Laserquelle.
Fernüberwachung von Infrastruktur
Terrestrische und fest positionierte Scanner können Halden, Hänge, Fassaden und strukturelle Veränderungen messen. Diese Systeme können Plattformgewicht gegen größere Öffnungen, strengere thermische Kontrolle oder längere Verweilzeit eintauschen. Die Quelle sollte daher für die Instrumentenarchitektur gewählt werden, nicht von einem luftgestützten Design kopiert werden.
Wo diese Lösung nicht der natürliche Ausgangspunkt ist
Klare Anwendungsgrenzen sparen Entwicklungszeit:
- Bathymetrische Kartierung: Wasser durchdringendes bathymetrisches LiDAR verwendet üblicherweise grüne Wellenlängen. Eine 1,5-µm-Quelle ist für topografische und Oberflächenrücklauf-Architekturen gedacht, nicht als direkter Ersatz für einen bathymetrischen Sender.
- Eine vollständige Kartierungsnutzlast: Eine Laserquelle erzeugt einen optischen Puls. Sie bietet selbst kein Scannen, keine Rücklauferkennung, keine GNSS/INS-Daten, keine Punktwolken-Erzeugung und keine Kalibrierung.
- Kohärente Windmessung: Doppler-Wind-LiDAR hat andere Linienbreiten-, Kohärenz- und Empfängeranforderungen als direktes Time-of-Flight-3D-Mapping.
- Allwetter-Gewissheit: Nebel, Wolken, Regen, Staub sowie nasse oder dunkle Oberflächen verändern die Ausbreitung und die Stärke des Rückkehrsignals. Die Wahl der Wellenlänge kann die Notwendigkeit einer Umgebungsvalidierung nicht beseitigen.
Wählen Sie die korrekte Produktgrenze
| Was das Host-System benötigt | Empfohlener Lumexis-Ausgangspunkt | Warum |
|---|---|---|
| Ein hochratiger optischer Pulszug für ein scannendes LiDAR | 1535/1550 nm gepulster Faserlaser | Einstellbare hohe Pulswiederholrate, Nanosekundenpulse, externer Trigger und Faserauskopplung |
| Ein kompakter Sender mit niedrigerer Rate für ausgewählte Messinstrumente | 1535 nm Erbium-Glas-Laserquelle | Kompakte Quellenarchitektur mit diskreten Pulsenergieoptionen |
| Distanzwerte aus einem integrierten Kanal | 1535 nm Laser-Entfernungsmesser-Modul | Sende-, Empfangs- und Entfernungsmesselektronik sind bereits kombiniert |
| Eine vollständige georeferenzierte Punktwolke | Laserquelle plus Scanner, Empfänger, Zeitmesselektronik und Navigationssensoren | Die Reichweite muss mit Blickrichtung, Position, Lage und Kalibrierung kombiniert werden |
Diese Unterscheidung verhindert eine häufige Beschaffungsfehlanpassung. Eine gepulste Laserquelle ist kein Entfernungsmesser, und ein Entfernungsmesser ist keine Kartierungsnutzlast. Lumexis kann die Quellenauswahl und Schnittstellenabstimmung unterstützen, während der Systemintegrator die vollständige Scanner-, Empfänger-, Navigations- und Verarbeitungsarchitektur besitzt.
Lumexis-Plattform für gepulste Faserlaser
Die folgende Tabelle dient der ersten groben Abstimmung. Endgültige Werte und Schnittstellen sollten für den ausgewählten Betriebspunkt und die Produktionskonfiguration bestätigt werden.
| Modell | Wellenlänge | Spitzenleistungsklasse* | Pulswiederholratenbereich | Pulsbreite | Durchschnittsleistungsklasse | Versorgung | Gehäuse | Betriebstemperatur |
|---|---|---|---|---|---|---|---|---|
| 1535-LXMC1.2kw | 1535 nm | 1,2 kW | 100–2000 kHz | 2,5–3,5 ns | 1,2 W | 9–13 V | 55 × 55 × 16 mm | −40 bis +75 °C |
| 1550-LXMC1.6kw | 1550 nm | 1,6 kW | 100–2000 kHz | 2,5–3,5 ns | 2,1 W | 9–13 V | 50 × 70 × 19 mm | −40 bis +75 °C |
| 1550-LXMC3kw | 1550 nm | 3 kW | 50–2000 kHz | 3–5 ns | 2,0 W | 9–13 V | 50 × 70 × 19 mm | −40 bis +75 °C |
*Die Spitzenleistung ist betriebspunktabhängig. Sie darf nicht als konstant über den gesamten Pulswiederholratenbereich angenommen werden.
Eine praktische erste grobe Abstimmung
- Wählen 1535-LXMC1.2kw wenn das Design einen quadratischen 55-mm-Fußabdruck, 1535-nm-Betrieb und Pulswiederholraten von 100 kHz bis 2 MHz priorisiert.
- Wählen 1550-LXMC1.6kw wenn der Empfänger auf 1550 nm zentriert ist und das System von einer höheren Durchschnittsleistungsklasse in einem 50 × 70-mm-Gehäuse profitiert.
- Wählen 1550-LXMC3kw wenn mehr Rückkehrmarge pro Puls erforderlich ist und der breitere 3–5-ns-Puls mit dem Zeit- und räumlichen Auflösungsbudget kompatibel ist.
1535 nm oder 1550 nm?
Beide Wellenlängen liegen im Empfindlichkeitsbereich gängiger InGaAs-Empfänger, aber die endgültige Wahl sollte auf Systemebene getroffen werden. Überprüfen Sie die Detektorresponsivität bei der exakten Wellenlänge, die Verfügbarkeit von Interferenzfiltern, Faser- und Beschichtungsverluste, atmosphärische Bedingungen, Präferenzen in der Lieferkette sowie etwaige wellenlängenspezifische Konformitätsarbeiten. Ein Unterschied von 15 nm ersetzt keine Link-Budget-Berechnung.
Wie ein Laserpuls zu einem georeferenzierten 3D-Punkt wird
Systemarchitektur
Überprüfen Sie die vollständige optische und Messkette
LiDAR-Systemkette von der gepulsten Laserquelle über Sendeoptik, Scanner, Oberflächenrückkehr, InGaAs-Detektor und Zeitmesselektronik bis zur georeferenzierten Punktwolke
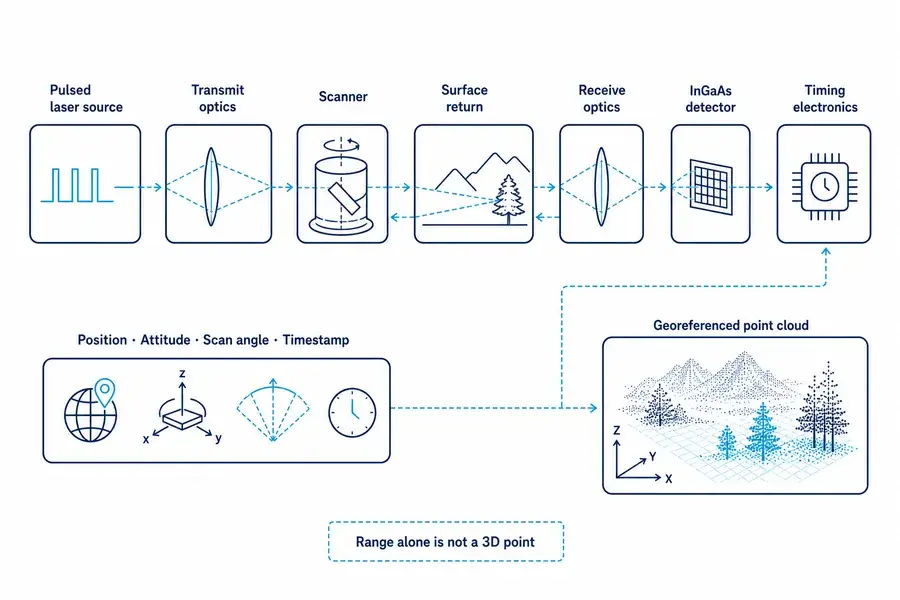
Bei direktem Time-of-Flight-LiDAR misst das Instrument die Verzögerung zwischen Pulssendung und Rückkehrdetektion:
R = cΔt / 2
wobei (R) die Reichweite, (c) die Lichtgeschwindigkeit und (Δ t) die Umlaufzeit ist.
Die Reichweite ist nur ein Teil eines 3D-Punkts. Das Kartierungssystem benötigt auch die Scanner-Blickrichtung, die Sensorposition, die Plattformlage und einen gemeinsamen Zeitstempel. Eine vereinfachte Transformation ist:
pOberfläche = pSensor + RuBlick
Die Produktionsberechnung umfasst auch Hebelarm-Offsets, Boresight-Ausrichtung, Koordinatentransformationen, Zeitversätze und Kalibrierungsterme. Deshalb kann eine hervorragende Einzelpuls-Reichweitengenauigkeit mit einer schlechten absoluten Punktwolken-Genauigkeit koexistieren, wenn die Navigations- oder Ausrichtungskette schwach ist.
Vier Laserparameter, die gemeinsam bewertet werden müssen
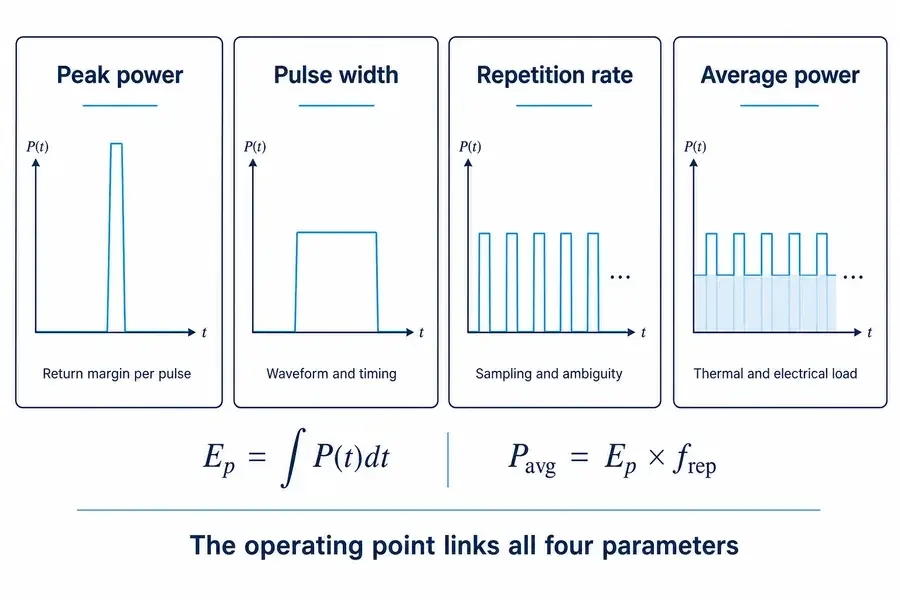
Parameterinteraktion
Bewerten Sie gekoppelte Parameter am Betriebspunkt
Technisches Diagramm, das erklärt, wie Spitzenleistung, Pulslänge, Wiederholrate und Durchschnittsleistung ein gepulstes LiDAR-System beeinflussen
Spitzenleistung: Rücklaufmarge pro Puls
Höhere Spitzenleistung kann die während eines kurzen Pulses ausgesandten Photonen erhöhen und die Rücklaufmarge verbessern, jedoch nur innerhalb der Grenzen der Sendeoptik, des Empfängers, der verfügblichen Pulsenergie und des Arbeitspunkts. Sie ist keine direkte Reichweitenspezifikation.
Das empfangene Signal hängt außerdem ab von:
- optischer Sendeeffizienz und Strahldivergenz;
- beleuchteter Fleckgröße in der Entfernung;
- Oberflächenreflexion und -ausrichtung;
- atmosphärischer Transmission;
- Empfangsöffnungsfläche und Sichtfeld;
- Filterbandbreite und Detektorempfindlichkeit;
- Detektorrauschen, Hintergrundlicht und Entscheidungsschwelle.
Der Vergleich zweier Quellen allein anhand der Spitzenleistung ist daher unvollständig.
Pulslänge: Wellenform und Zeitsteuerung
Ein kürzerer Puls kann eine feinere zeitliche Unterscheidung unterstützen, aber die nutzbare Reichweitengenauigkeit hängt auch von der Detektorbandbreite, dem Signal-Rausch-Verhältnis, der Zeitmesselektronik, dem Schwellenverhalten und dem Schätzalgorithmus ab. Reale Pulse sind keine perfekten Rechtecke, daher sollte spezifiziert werden, wie Pulslänge und Spitzenleistung gemessen werden.
Für einen idealen rechteckigen Puls:
Ep ≈ PSpitzeτp
Ein idealer rechteckiger Puls mit 1,2 kW und 3 ns entspricht ungefähr 3,6 µJ. Ein Puls mit 3 kW und 3 ns entspricht ungefähr 9 µJ. Dies sind erläuternde Berechnungen, keine garantierten Produktpulsenergien: Der tatsächliche Wert ist das Integral der gemessenen Wellenform.
Wiederholrate: Abtastung und Mehrdeutigkeit
Mehr ausgesandte Pulse können mehr Messungen pro Sekunde unterstützen, jedoch nur, wenn Empfänger, Zeitmesselektronik, Scanner und Prozessor diese verarbeiten können. Eine höhere Wiederholrate verkürzt auch die Zeit bis zum nächsten Puls und kann Probleme bei der Zuordnung von Puls zu Rücklauf erzeugen.
Für identische, unkodierte Pulse gilt als nützliche erste Näherung:
Runamb ≈ c / (2frep)
| Pulswiederholrate | Einfache erste eindeutige Reichweite |
|---|---|
| 100 kHz | ungefähr 1.499 m |
| 500 kHz | ungefähr 300 m |
| 2 MHz | ungefähr 75 m |
Diese Tabelle ist keine Produktreichweitenangabe. Gating, Kodierung, versetzte Pulstiming, Scan-Kontext und Signalverarbeitung können Mehrdeutigkeiten bewältigen, müssen jedoch in das System eingeplant werden.
Durchschnittsleistung: elektrische und thermische Realität
Die durchschnittliche optische Leistung verbindet Pulsenergie und Wiederholrate:
Pavg = Epfrep
Bei hohen Pulswiederholraten bestimmen Durchschnittsleistung, Umwandlungseffizienz und Betriebsmodus den elektrischen Bedarf und die Wärmeentwicklung. Die höchste Spitzenleistungsklasse ist möglicherweise nicht bei maximaler Wiederholrate verfügbar. Fragen Sie nach einer Betriebspunktkarte oder bestätigen Sie die erforderliche Kombination aus Pulswiederholrate, Spitzenleistung, Pulslänge und Temperatur, bevor Sie das Design einfrieren.
Punktrate ist nicht Punktdichte – und beides ist nicht Genauigkeit
Diese Begriffe werden oft zu einer einzigen Marketingzahl zusammengefasst, beschreiben jedoch unterschiedliche Dinge:
- Pulswiederholrate gibt an, wie oft die Quelle emittiert.
- Messrate gibt an, wie viele gültige Reichweitenmessungen der Empfänger erzeugt.
- Punktrate gibt an, wie viele Punkte nach Erkennung und Filterung in den Datenstrom gelangen.
- Punktdichte ist die räumliche Verteilung akzeptierter Punkte über einer Oberfläche.
- Genauigkeit gibt an, wie genau diese Punktkoordinaten ihre wahren Positionen darstellen.
Bei einem einfachen Einzelrücklaufsystem kann die gültige Punktrate die akzeptierte Messrate nicht überschreiten. Mehrfachrücklaufverarbeitung kann aus einem gesendeten Puls mehrere Punkte erzeugen, während verpasste Erkennungen das Ergebnis unter die ausgesandte Pulsrate senken können.
Die Punktdichte hängt dann von Punktrate, Plattformgeschwindigkeit, Flughöhe oder Stand-off-Entfernung, Scanfrequenz, Sichtfeld, Zeilenabstand, Überlappung und Oberflächensichtbarkeit ab. Eine Verdopplung der Laserwiederholrate verdoppelt nicht unbedingt die gleichmäßige Bodendichte.
Kartierungsgenauigkeit ist eine vollständige Kalibrierkette
Genauigkeitskette
Behandeln Sie Genauigkeit als vollständiges Kalibrierergebnis
LiDAR-Kartierungsgenauigkeitskette, die Reichweitenzeitmessung, Scannerwinkel, GNSS-Position, IMU-Attitüde, Hebelarm, Boresight und Uhrensynchronisation zeigt
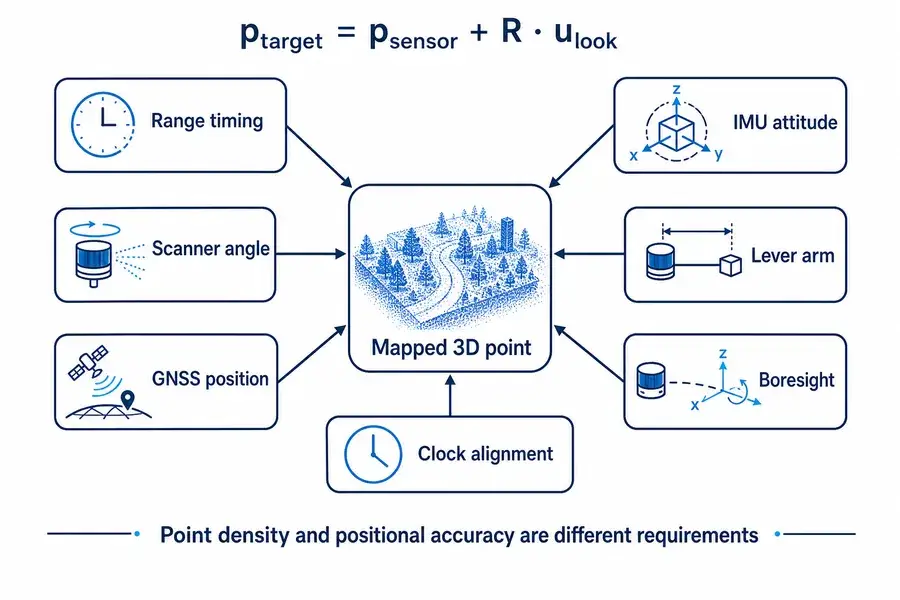
Ein technisches Genauigkeitsbudget sollte mindestens trennen:
- Bereichsfehler: Pulsform, Detektorrauschen, Zeitauflösung und Schätzervorspannung.
- Winkelfehler: Genauigkeit des Scanner-Encoders, Spiegelverhalten und optische Ausrichtung.
- Positionsfehler: GNSS-Lösungsqualität und Antennenplatzierung.
- Lagefehler: Roll-, Nick- und Kurswinkelunsicherheit aus dem Inertialsystem.
- Hebelarmfehler: Unsicherheit zwischen Navigationsursprung und optischem Referenzpunkt.
- Boresight-Fehler: Winkelversatz zwischen Scanner- und Navigationskoordinatensystemen.
- Zeitausrichtungsfehler: Latenz und Taktversatz zwischen Quelle, Scanner, Empfänger und Navigationssensoren.
- Kalibrierungs- und Verarbeitungsfehler: Koordinatentransformationen, Streifenausgleich und Klassifizierung.
Winkel- und Lagefehler wachsen mit der Entfernung. Beispielsweise erzeugt ein Winkelfehler von 0,01° bei 1 km eine Querverschiebung von etwa 17 cm, bevor weitere Fehler hinzukommen. Deshalb kann die absolute Kartierungsgenauigkeit nicht aus der Laserpulsbreite abgeleitet werden.
Optische und Empfängerintegration
Detektor und Filter
InGaAs-Detektoren werden üblicherweise für Direktdetektionssysteme bei 1,5 µm verwendet. Bestätigen Sie die Empfindlichkeit bei der gewählten Wellenlänge, die aktive Fläche, die Verstärkung, die Bandbreite, das Überschussrauschen, das Sättigungsverhalten und die Temperaturabhängigkeit. Der optische Filter sollte die Hintergrundunterdrückung gegen die Laserwellenlängentoleranz, die Einfallswinkelverschiebung und die Betriebstemperaturdrift abwägen.
Strahlzuführung
Faserausgang vereinfacht die Führung, aber das System benötigt dennoch eine definierte Steckverbinder-, Modenfeld- oder Kernspezifikation, numerische Apertur, Polarizationsanforderung und minimalen Biegeradius. Kollimator und Scanner-Apertur legen den übertragenen Strahldurchmesser und die Divergenz fest. Prüfen Sie die optische Spitzenintensität an jeder Faserendfläche, Beschichtung und optischen Oberfläche.
Empfänger-Sichtfeld
Ein schmales Empfänger-Sichtfeld reduziert Hintergrundlicht, erhöht jedoch die Ausrichtungsempfindlichkeit. Ein breiteres Feld akzeptiert mehr Winkelfehler und Streulicht. Passen Sie es an die Senddivergenz, den Scanner-Zeigefehler, die Plattformvibration und die Nah- bis Fern-Betriebsgeometrie an.
Nahfeldverhalten
Eine Rückkehrmarge für große Entfernungen garantiert keine Kurzstreckenleistung. Empfängersättigung, optisches Übersprechen, Detektor-Erholung und minimale Gate-Verzögerung können die minimal nutzbare Entfernung definieren. Testen Sie sowohl die nächstgelegene hochreflektierende Oberfläche als auch die am weitesten entfernte dunkle Oberfläche.
Elektrische, zeitliche, thermische und mechanische Integration
Externer Trigger und Timing
Definieren Sie Triggerspannungspegel, Flankenpolarität, Pulsbreite, Eingangsimpedanz, maximale Rate, Enable-Verhalten und Fehlerzustände. Noch wichtiger ist die Spezifikation der Verzögerung vom Triggereingang bis zur optischen Emission und ihrer Variation über Temperatur, Spannung, Wiederholungsrate und Einheit-zu-Einheit-Produktion. Stabile Latenz und geringe Variation reduzieren den Kalibrierungsaufwand.
Stromversorgungsarchitektur
Der angegebene Versorgungsbereich von 9–13 V unterstützt kompakte Host-Designs, aber der Systementwickler sollte Startstrom, stationäre Leistung, Welligkeitstoleranz, Erdung, Schutz und Transientenverhalten für den gewählten Betriebspunkt bestätigen. Dimensionieren Sie Verkabelung und Wandler für den tatsächlichen Pulsmodus, nicht nur für die Nennspannung.
Thermischer Pfad
Die Umgebungstemperaturbewertung definiert nicht die zulässige Grundplattentemperatur in jedem Gehäuse. Modellieren Sie den Wärmefluss vom Lasergehäuse in den Host, berücksichtigen Sie Solarstrahlung und reduzierte Konvektion, wo relevant, und validieren Sie das heißeste dauerhafte Pulsprogramm. Eine stabile thermische Schnittstelle unterstützt reproduzierbare Wellenlänge, Timing und optische Ausgangsleistung.
Mechanisches Bezugssystem und Faserführung
Verwenden Sie ein kontrolliertes Montagebezugssystem, geeignete Befestigungsvorspannung und einen geschützten Faserausgang. Vermeiden Sie, die Faser zu zwingen, Gehäusetoleranzen oder Vibrationen aufzunehmen. Bestätigen Sie Steckverbinderzugang, Biegeradius, Zugentlastung und Serviceverfahren, bevor Sie das Gehäuse finalisieren.
Ein Qualifikationsplan rund um den Betriebspunkt
Eine effektive Quellenbewertung sollte die realen Systembedingungen reproduzieren:
| Testen | Was zu erfassen ist | Warum das wichtig ist |
|---|---|---|
| Optische Ausgangsleistung versus Wiederholungsrate | Wellenform, Pulsbreite, Spitzenleistung und Durchschnittsleistung | Bestätigt die nutzbare Betriebskarte |
| Timing über Temperatur | Trigger-zu-optische Verzögerung und Variation | Schützt die Entfernungskalibrierung |
| Wellenlängen- und Spektralstabilität | Mittenwellenlänge und Drift | Verifiziert Detektor- und Filterkompatibilität |
| Langzeit-Pulsprogramm | Ausgangsstabilität, elektrische Last und Gehäusetemperatur | Legt thermische Grenzen offen |
| Nieder- und hochreflektierende Oberflächen | Erkennungswahrscheinlichkeit, Vorspannung und Fehlrückgaben | Testet die reale Link-Margin |
| Nah- und Fernszenen | Sättigung, Erholung, Mehrdeutigkeit und verpasste Rückkehrsignale | Validiert das vollständige Entfernungsfenster |
| Sonnenbeschienene und hintergrundarme Bedingungen | Rauschboden und Detektionsschwelle | Testet die Hintergrundunterdrückung |
| Vibrations- und Routing-Konfiguration | optische Stabilität und Faserzustand | Validiert die Host-Integration |
| Punktwolken-Kalibrierungslauf | Streifenausrichtung, Wiederholbarkeit und absolute Prüfungen | Verbindet die Quellenleistung mit dem endgültigen Ergebnis |
Die Qualifizierung sollte den vorgesehenen Detektor, die Optik, das Scanner-Timing, die Navigationssensoren und die Verarbeitungskette verwenden. Eine reine Bank-Leistungsmessung kann eine Mapping-Nutzlast nicht qualifizieren.
Was in Ihre Angebotsanfrage gehört
Senden Sie diese Eingaben, um eine nützliche Erstempfehlung zu erhalten:
| Kategorie | Bereitzustellende Informationen |
|---|---|
| Anwendung | luftgestütztes, mobiles, terrestrisches, robotisches oder industrielles Scannen |
| Szene | Oberflächentypen, niedrigste erwartete Reflektivität und Umgebungsbedingungen |
| Geometrie | minimale und maximale Entfernung, Höhe oder Abstand, Sichtfeld |
| Datenziel | Punkte pro Sekunde, Punktabstand, Abdeckungsrate und Anzahl der Rückkehrsignale |
| Leistung | Entfernungspräzision, absolute Genauigkeit und Detektionswahrscheinlichkeit |
| Zeitplanung | Wiederholungsratenbereich, Trigger-Format, akzeptable Latenz und Variation |
| Empfänger | Detektortyp, Apertur, Filterbandbreite und Empfänger-Sichtfeld |
| Optische Schnittstelle | Wellenlänge, Steckverbinder, Faser- und kollimierte Strahlanforderungen |
| Host-Einschränkungen | Versorgung, Leistungsbudget, Bauraum, Massenziel und thermische Schnittstelle |
| Validierung | Temperatur, Vibration, Lebensdauer und Produktionstest-Erwartungen |
Wenn einige Eingaben unbekannt sind, geben Sie zuerst die Plattformgeschwindigkeit, die Mapping-Entfernung, den gewünschten Punktabstand und die Detektorwahl an. Diese vier Werte reichen normalerweise aus, um die risikoreichsten Annahmen zu identifizieren.
Häufig gestellte Fragen
Ist ein 1550-nm-gepulster Faserlaser automatisch besser für Langstrecken-LiDAR?
Nein. Es kann eine starke Quellenarchitektur sein, aber der nutzbare Bereich hängt von Pulsenergie, Strahldivergenz, Apertur, Oberflächenreflektivität, Atmosphäre, Detektorleistung, Hintergrundlicht und Erkennungskriterien ab. Vergleichen Sie vollständige Link-Budgets am erforderlichen Betriebspunkt.
Bedeutet eine Wiederholungsrate von 2 MHz zwei Millionen kartierte Punkte pro Sekunde?
Nicht unbedingt. Es bedeutet bis zu zwei Millionen ausgesendete Pulse pro Sekunde bei dieser Quelleinstellung. Die gültige Punktrate hängt von der Erkennung und Verarbeitung der Rückkehr ab, während die räumliche Punktdichte auch vom Scanner und der Plattformbewegung abhängt.
Kann die höchste Spitzenleistung bei der maximalen Wiederholungsrate verwendet werden?
Gehen Sie nicht davon aus. Spitzenleistung, Pulsenergie, Durchschnittsleistung und Wiederholrate sind miteinander verknüpft. Bestätigen Sie die genaue benötigte Kombination, einschließlich Pulsbreite und Temperatur, vor der Designfreigabe.
Welches Modell ist am besten für 3D-Kartierung geeignet?
Es gibt kein universell bestes Modell. Die Quelle der 1,2-kW-Klasse eignet sich für kompakte 1535-nm-Designs; die Quelle der 1,6-kW-Klasse unterstützt 1550-nm-Systeme mit einer höheren Durchschnittsleistungsklasse; und die Quelle der 3-kW-Klasse bietet zusätzliche Impulsreserve, wo ihre Pulsbreite und Betriebskarte passen. Empfänger- und Scanneranforderungen bestimmen die endgültige Wahl.
Kann ein Lumexis-Entfernungsmessermodul eine Punktwolke erzeugen?
Es kann Entfernungsmessungen an einen Host liefern, aber ein Kartierungssystem muss auch die Blickrichtung, Sensorposition, Lage und Zeit für jede Messung kennen. Dichtes Scannen beginnt in der Regel mit einer gepulsten Laserquelle sowie einem Scanner und Empfänger.
Welche Informationen werden benötigt, um eine Quelle anzupassen?
Geben Sie Wellenlänge, Wiederholratenbereich, optische Leistung am erforderlichen Betriebspunkt, Pulsbreite, Triggerverhalten, Faser- oder Freiraum-Schnittstelle, Versorgung, Gehäuse, Temperaturbereich und Validierungsbedingungen an. Lumexis kann dann optische, elektrische und mechanische Optionen bewerten.
Bauen Sie die Quelle um die Messung herum auf
Ein zuverlässiges LiDAR-Design beginnt mit der Punktwolke, arbeitet rückwärts durch Navigation, Timing und Detektion und legt erst dann den Laser-Arbeitspunkt fest. Lumexis unterstützt OEM-Teams mit kompakten gepulsten 1,5-µm-Quellen, technischer Kommunikation und Konfigurationsprüfung für zivile, industrielle und Forschungs-Mapping-Systeme.
Besprechen Sie Ihre LiDAR-Laserquellenanforderungen mit unserem Engineering-Team.
Bitte geben Sie das vorgesehene Entfernungsfenster, das Punktratenziel, das Scanner-Konzept, den Empfängertyp und die Host-Einschränkungen an.
Lumexis — Präzisionslaserquellen, entwickelt für die reale Welt.
Technische Referenzen
- NOAA National Geodetic Survey: Was ist LIDAR? — Punktwolkengenerierung aus Entfernung, Scanwinkel, Position und Lage; topografische und bathymetrische Wellenlängenunterscheidung.
- U.S. Geological Survey: Was sind Lidar-Daten? — aktive Fernerkundung und dreidimensionale Punktwolken-Grundlagen.
- U.S. Geological Survey: Lidar-Basisspezifikation 2025 Revision A — aktueller Rahmen für topografische Datenerfassung und Qualität.
- U.S. Geological Survey: Qualitätsstufen topografischer Daten — Pulsdichte und vertikale Positionsgenauigkeit als separate Qualitätskomponenten.
- Hamamatsu Photonics: InGaAs-APD für LiDAR — repräsentative spektrale Empfindlichkeit und 1,5-µm-Detektorkontext.
- Li et al., Sensors: Einfluss der Laserpulsform auf die Entfernungsgenauigkeit — Auswirkungen von Pulsform, Signal-Rausch-Verhältnis und Schätzung auf die Time-of-Flight-Entfernungsmessung.
- Lee et al., Sensors: Pulscodierung zur Vermeidung von Mehrdeutigkeiten bei der Entfernungsmessung — Pulszuordnungsmehrdeutigkeit und Codierungsansätze bei höheren Wiederholungsraten.