
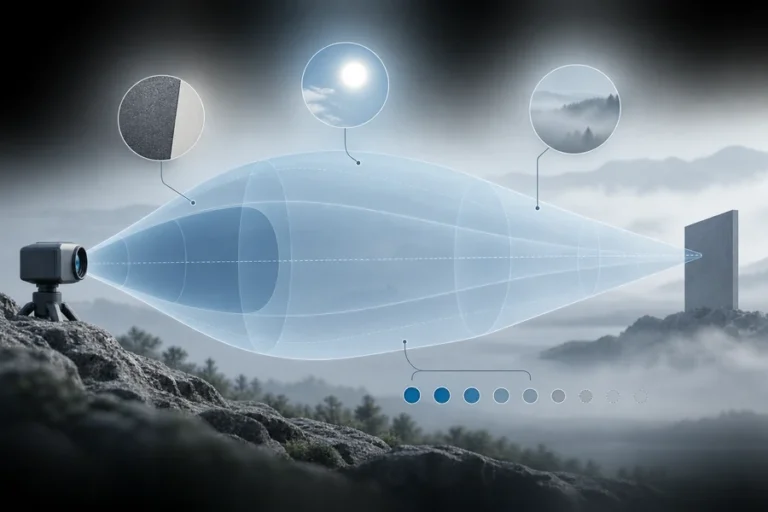
Zwei Sensoren können ähnliche Entfernungsmessphysik verwenden und dennoch unterschiedliche Probleme lösen. Wählen Sie nach den benötigten Informationen, nicht nach dem Etikett auf dem Gehäuse.
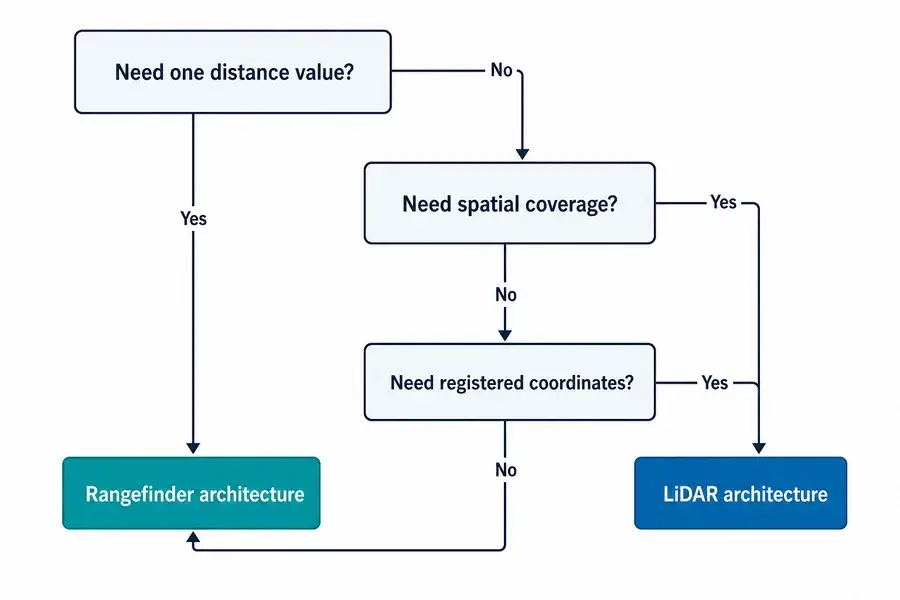
Die praktische Laser-Entfernungsmesser vs. LiDAR Entscheidung beginnt mit der benötigten Ausgabe, nicht mit dem Emitter.
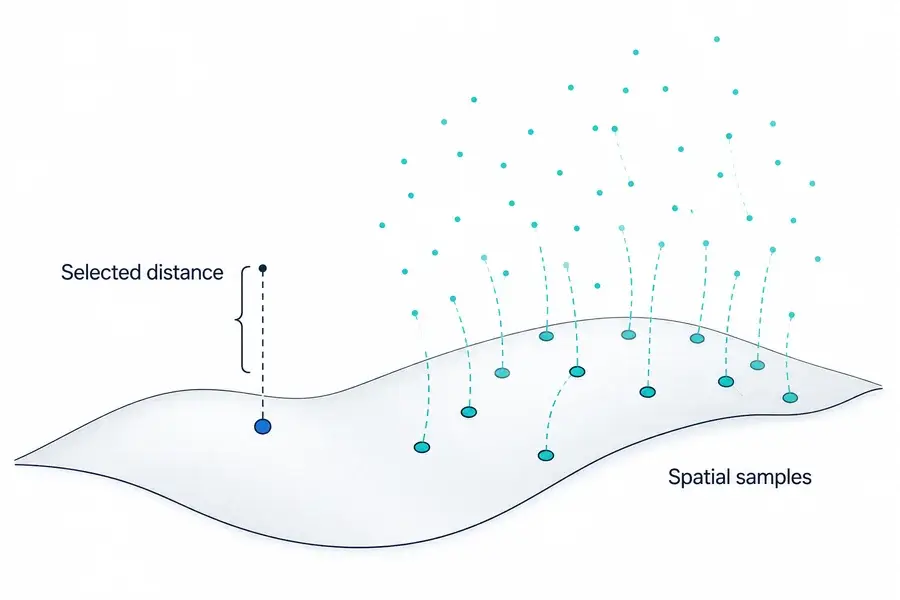
Ein Laser-Entfernungsmesser liefert normalerweise die Entfernung entlang einer ausgewählten Sichtlinie. LiDAR sammelt Entfernungsabtastwerte über ein Feld und setzt sie in Beziehung zu Richtung oder Position, wodurch ein Profil, ein Tiefenbild oder eine Punktwolke entsteht. Ein Entfernungsmesser kann ein Subsystem innerhalb von LiDAR sein, aber Strahlablenkung, räumliche Registrierung, Kalibrierung und Verarbeitung machen LiDAR zu einer größeren Sensorarchitektur.
Laser-Entfernungsmesser vs. LiDAR: Der Unterschied ist die Ausgabe
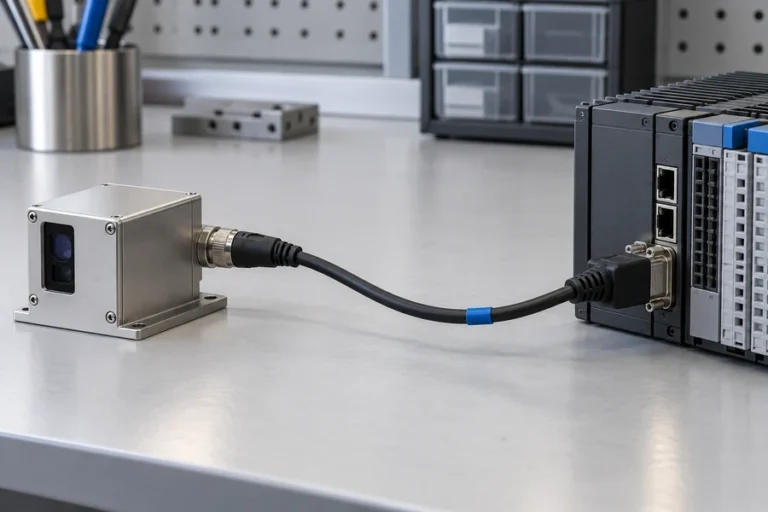
Ein Laser-Entfernungsmesser beantwortet eine fokussierte Frage: Wie weit ist das ausgewählte Ziel entlang dieser Betrachtungsachse? Die Ausgabe kann eine Messung pro Befehl oder ein kontinuierlicher Strom sein. Der Host entscheidet, was mit dieser Entfernung geschieht.
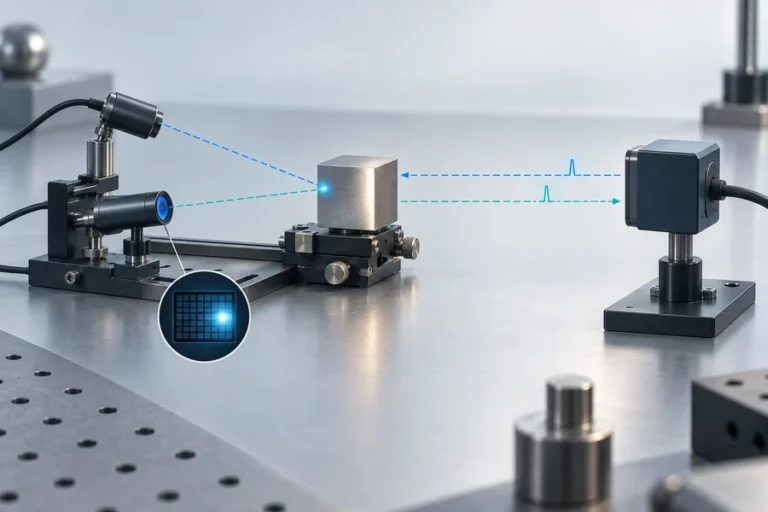
LiDAR beantwortet eine räumliche Frage. Es setzt Messungen in Beziehung zu einer Richtung, einem Pixel oder einer Plattformposition. Die Ausgabe kann ein 2D-Profil, ein Tiefenbild oder eine XYZ-Punktwolke sein.
Das macht “Einzelpunkt versus viele Punkte” zu einer nützlichen ersten Näherung, nicht zu einer universellen Definition. Einige LiDAR-Systeme lenken einen Strahl mechanisch. Andere verwenden Festkörperablenkung, Detektorarrays, Blitzbeleuchtung oder Hybridabtastung. Die dauerhafte Unterscheidung ist, ob das Instrument einen ausgewählten Entfernungsstrom oder räumlich organisierte Entfernungsdaten liefert.
Für die Definition auf Modulebene siehe was ein Laser-Entfernungsmessermodul enthält.
Sie teilen Entfernungsmessphysik, aber nicht dieselbe Systemgrenze
Beide Kategorien können Licht senden, eine Rückkehr sammeln und die Entfernung aus der Laufzeit schätzen. Einige Systeme verwenden stattdessen phasenbasierte Methoden. Die Messmethode bestimmt nicht allein, ob das fertige Instrument als Entfernungsmesser oder LiDAR bezeichnet wird.
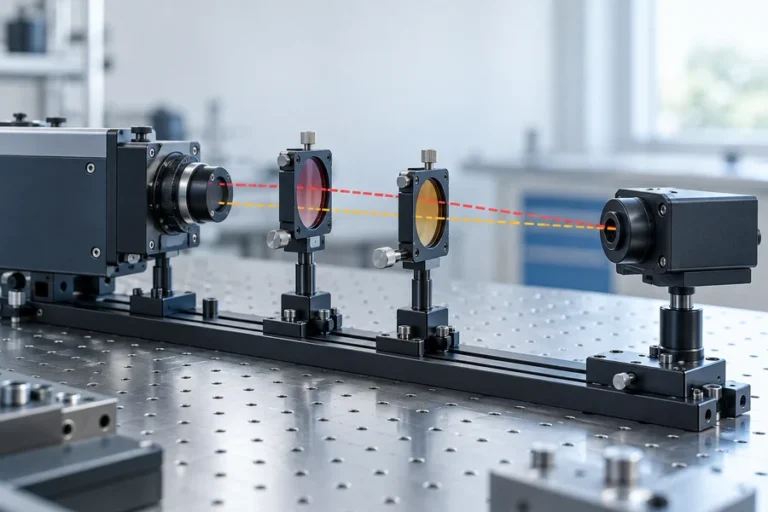
Ein typisches Entfernungsmesser-Modul kombiniert eine Quelle, Optik, Detektor und analogen Frontend, Zeit- oder Phasenelektronik, Signalverarbeitung und eine Host-Schnittstelle. Es liefert die Entfernung, ohne ein Szenenmodell zu erzeugen. Unser Leitfaden zu wie Laser-Entfernungsmessung funktioniert folgt dieser Kette.
Ein LiDAR-System fügt die Funktionen hinzu, die benötigt werden, um viele Entfernungsabtastwerte im Raum zu platzieren. Je nach Architektur können diese Strahlablenkung oder einen bildgebenden Empfänger, Scanwinkelmessung, Zeitsynchronisation, Positions- und Orientierungseingaben, geometrische Kalibrierung und Punktwolkenverarbeitung umfassen. Der LiDAR-Leitfaden der NOAA beschreibt beispielsweise die Kombination von Laufzeit, Scanwinkel und direkter Georeferenzierung zur Berechnung dreidimensionaler Koordinaten.
Deshalb kann ein Entfernungsmesser ein Subsystem innerhalb eines scannenden LiDAR-Instruments sein. Es liefert die Entfernungsmessung; der Rest des Systems bestimmt, wohin dieser Abtastwert gehört.
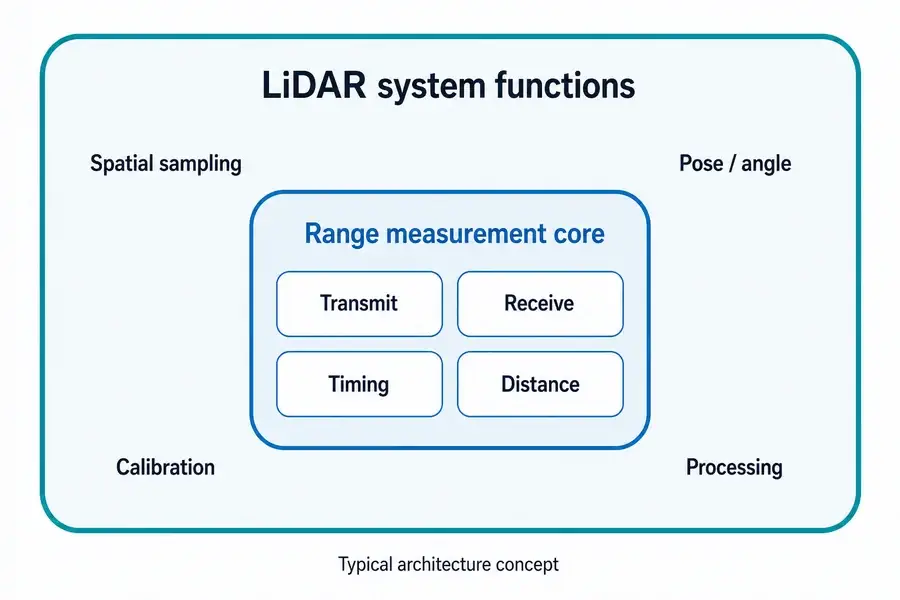
Wenn die Quelle selbst bewertet wird, deckt die Lumexis gepulste Faserlaser-Plattform für LiDAR eine andere Systemebene ab als ein vollständiger Scanner.
Vergleichen Sie die Anforderungen, die tatsächlich das Design ändern
Die richtige Architektur wird klarer, wenn die Ausgabespezifikation vor der Sensorspezifikation geschrieben wird.
| Anforderung | Laser-Entfernungsmesser | LiDAR-System | Integrationskonsequenz |
|---|---|---|---|
| Primäre Ausgabe | Entfernung zu einem ausgewählten Ziel oder einer Achse | Räumliches Profil, Tiefenbild oder Punktwolke | LiDAR benötigt ein Koordinaten- und Datenmodell |
| Abdeckung | Schmal, gezielt oder mechanisch vom Host neu positioniert | Mehrere Szenenrichtungen oder Pixel pro Erfassungszyklus | Scanmuster oder Array-Geometrie wird zur Anforderung |
| Host-Datenlast | Relativ kleine Entfernungsnachrichten | Größere räumliche Datensätze | Verarbeitung, Speicherung und Transport müssen budgetiert werden |
| Bewegungswissen | Erforderlich, wenn der Host eine bewegte Sichtlinie interpretieren muss | Oft wesentlich für die Registrierung von Abtastwerten von einer bewegten Plattform | Zeit- und Pose-Synchronisation beeinflussen die Kartengualität |
| Kalibrierung | Zielachse, Entfernungsoffset, Ziel- und Umgebungsvalidierung | Entfernung plus Winkel-, räumliche, zeitliche und oft Multi-Sensor-Kalibrierung | Kalibrierungsverantwortung muss früh definiert werden |
| Beste Passung | Bekanntes Ziel oder Kontrollachse | Szenenentdeckung, Kartierung, Oberflächenrekonstruktion | Wählen Sie anhand der Entscheidung, die der Host treffen muss |
Abdeckung ist nicht nur das Sichtfeld. Fragen Sie, wie das Feld abgetastet wird, wie oft jeder Ort erneut besucht wird und wie Regionen mit geringer Konfidenz gemeldet werden.
Das Koordinatensystem ist wichtig, sobald sich ein Sensor bewegt. Ein Entfernungswert kann gültig sein, während seine kartierte XYZ-Position falsch ist – aufgrund von Winkelfehlern, Zeitversatz, Pose-Fehlern oder mechanischer Flexibilität. Bei der Steuerung um eine feste Achse können diese zusätzlichen Fehlerquellen nicht vorhanden sein oder durch die vorhandene Geometrie der Maschine behandelt werden.
Datenrate und Latenz verändern ebenfalls die Integration. Räumliche Erfassung kann Paketdekodierung, Zeitstempel, Filterung, Registrierung, Konfidenzverwaltung und ausreichend Rechenleistung erfordern, um die Frist des Regelkreises einzuhalten.
Sehen Sie den Unterschied im Anwendungsbereich zwischen einer Laser-Entfernungsmesslösung für ausgewählte Ziele und einer LiDAR- und 3D-Kartierungslösung.
Genauigkeit, Reichweite, Leistung und Kosten haben keinen universellen Gewinner
Viele Vergleiche erklären eine Kategorie für genauer, reichweitenstärker, kleiner, günstiger oder energieärmer. Diese Aussagen sind ohne gemeinsame Bedingungen nicht vertretbar.
Die Distanzgenauigkeit eines Entfernungsmessers ist nicht direkt mit der absoluten XYZ-Genauigkeit einer LiDAR-Karte vergleichbar. Die Karte umfasst den Entfernungsmessfehler plus Winkelkalibrierung, Zeitmessung, Plattform-Pose, Registrierung und manchmal Bewegungskompensation. Umgekehrt kann ein LiDAR-Gerät Messungen in viele Richtungen wiederholen, während ein Entfernungsmesser sein optisches und verarbeitungstechnisches Budget auf einen ausgewählten Pfad konzentriert.
Die Reichweite hängt auch von Zielreflexion, Apertur, Divergenz, Empfängerempfindlichkeit, Atmosphäre, Umgebungslicht, Ausrichtung, Signalverarbeitung, Messrate und dem Akzeptanzkriterium ab. Leistung und Kosten müssen an derselben Systemgrenze verglichen werden: Ein nacktes Modul und ein vollständiger räumlicher Sensor sind keine gleichwertigen Stücklisten.
Für Architekturvarianten von Entfernungsmessern und deren Kompromisse verwenden Sie den Leitfaden zu Laser-Entfernungsmessermodultypen als Ausgangspunkt.
Wählen Sie einen Entfernungsmesser, wenn ein einzelner Distanzstrom das Regelungsproblem löst
Ein Entfernungsmesser ist in der Regel effizient, wenn das Ziel oder die Achse bekannt ist. Beispiele sind Abstand, Höhe über einer Oberfläche, Abstandsregelung, Positionierung an ausgewählten Merkmalen und Inspektionsabstand.
Formulieren Sie die Anforderung in Bezug auf das Ziel, nicht nur auf die maximale Entfernung. Definieren Sie Zielgröße und Reflexionsbereich, Winkelunsicherheit, Aktualisierungsrate, zulässige Ungültigkeitsrate, Betriebsumgebung, mechanische Hülle, elektrische Schnittstelle und wie die endgültige Installation validiert wird.
Dies hält den Sensorumfang und die Host-Schnittstelle klar, während räumliche Daten vermieden werden, die der Regler verwerfen würde.
Wählen Sie LiDAR, wenn räumliche Abdeckung das Ergebnis ist
LiDAR ist geeignet, wenn das System Oberflächen oder Objekte über ein Feld entdecken muss, anstatt eine bekannte Sichtlinie zu messen. Zivile Kartierung, Fernerkundung, Infrastrukturinspektion, Geländeprofilierung und 3D-Rekonstruktion hängen alle von räumlicher Abdeckung ab.
Das Team muss Abtastgeometrie, nutzbare Punktdichte, Wiederholungsverhalten, Zeitstempel, Koordinatensysteme, Bewegung, Kalibrierung, Konfidenzfelder, Ausgabeformat und nachgelagerte Software spezifizieren. Eine dichte Punktwolke ist erst nützlich, wenn diese Elemente kontrolliert sind.
Die Scannerauswahl folgt der Szene. Statische, bewegte, zeilenabtastende, array-basierte und luftgestützte Systeme teilen nicht dieselbe Kalibrierungslast. Behandeln Sie “LiDAR” als Beginn der Architekturdiskussion, nicht als deren Ende.
Definieren Sie die Schnittstelle, bevor Sie einen Sensor anfragen
Senden Sie vor einer Empfehlungsanfrage eine kurze Systemübersicht:
- Erforderliche Ausgabe: eine Entfernung, ein Profil, ein Tiefenbild oder eine Punktwolke.
- Ziel und Szene: Größe, Reflexionsbereich, Kanten, Hintergründe und wahrscheinliche Sichtbehinderungen.
- Geometrie: Entfernungsband, Sichtfeld, Zeigeunsicherheit und Plattformbewegung.
- Timing: Aktualisierungsrate, Latenz, Synchronisation und Zeitstempelanforderungen.
- Umgebung: Temperatur, Umgebungslicht, Atmosphäre, Vibration und Gehäusebeschränkungen.
- Schnittstellen: Stromversorgung, Kommunikation, Triggerung, Datenformat und Diagnose.
- Mechanische Hülle: Größe, Masse, Montage, Fenster, Wärmepfad und Ausrichtungszugang.
- Validierung: Ziele, Betriebsbedingungen, Bestehen/Nichtbestehen-Kennzahlen und Stichprobengröße.
LUMEXIS-Anwendungsingenieure können diese Eingaben bei Produktauswahl, Integration, Validierung und Fehlerbehebung prüfen. Unser Team entwirft und fertigt Laser-Entfernungsmessermodule und LiDAR-Laserquellen mit optischen, optomechanischen, elektronischen, Firmware-, thermischen und Schwachsignal-Entfernungsmessfähigkeiten. Technische und Anpassungsunterstützung ist für Standard-, kundenspezifische und geeignete Private-Label-Programme verfügbar; Standardprodukte können innerhalb von drei Tagen versendet werden, während die kundenspezifische Zeitplanung vom Projekt abhängt.
Häufig gestellte Fragen
Ist ein Laser-Entfernungsmesser dasselbe wie LiDAR?
Normalerweise nicht auf Produktebene. Ein Entfernungsmesser gibt typischerweise die Entfernung entlang einer ausgewählten Sichtlinie zurück. LiDAR organisiert Messungen über mehrere Richtungen oder Pixel in räumlichen Daten. Die zugrunde liegende Entfernungsmess-Engine kann ähnlich sein, und einige Anbieter verwenden die Begriffe locker – bewerten Sie daher die Ausgabe und die Systemgrenze, nicht nur den Namen.
Kann ein Laser-Entfernungsmessermodul in einem LiDAR-System verwendet werden?
Ja. In einigen Scan-Architekturen liefert ein Entfernungsmesser die Distanzmessung, während Lenkung, Winkelmessung, Zeitmessung, Position/Orientierung, Kalibrierung und Verarbeitung jede Probe in einem Profil oder einer Punktwolke platzieren. Die Kompatibilität hängt weiterhin von Aktualisierungsrate, Triggerung, Schnittstellen, optischer Geometrie und Synchronisation ab.
Kann ein Entfernungsmesser eine Punktwolke erstellen?
Nicht von sich aus. Ein Host kann einen Entfernungsmesser bewegen oder lenken und jede Entfernung mit bekanntem Winkel und Pose kombinieren, aber das resultierende System hat zusätzliche räumliche Abtastung, Kalibrierung und Verarbeitung. An dieser Grenze führt das vollständige Instrument eine LiDAR-ähnliche Scanfunktion aus, auch wenn das ursprüngliche Modul Entfernungen zurückgibt.
Ist LiDAR immer genauer als ein Laser-Entfernungsmesser?
Nein. Definieren Sie die Genauigkeit, die verglichen wird. Ein Entfernungsmesser kann einen Distanzfehler entlang einer Achse angeben, während eine LiDAR-Ausgabe Bereichs-, Winkel-, Pose-, Zeit- und Registrierungsgenauigkeit erfordern kann. Vergleichen Sie beide Systeme auf dasselbe Ziel, dieselbe Entfernung, Umgebung, Bewegungszustand, Aktualisierungsrate und endgültige Ausgabemetrik.
Verwendet jedes LiDAR einen beweglichen Scanner?
Nein. Mechanisches Scannen ist üblich, aber es gibt auch Festkörper-Steuerung, Blitz- oder Array-basierte Tiefenerfassung und hybride Ansätze. Die gemeinsame Anforderung ist räumliche Abtastung und Organisation mehrerer Messungen, nicht ein obligatorischer Steuermechanismus.
Referenzen
- NOAA Coastal Services Center, Lidar 101: Eine Einführung in Lidar-Technologie, Daten und Anwendungen.
- U.S. Geological Survey, Terrestrische Light Detection and Ranging-Technologie.
- U.S. Geological Survey, EROS spielt eine wichtige Rolle bei der Evolution der LiDAR-Technologie und ihrer Anwendungen.
- Leica Geosystems, Die Evolution von LiDAR.
Wenn Sie den Ausgabetyp, das Ziel, das Entfernungsband, das Sichtfeld, die Bewegung, die Schnittstelle, die Umgebung und die Hülle teilen, kontaktieren Sie das Lumexis-Engineering-Team. Wir können helfen festzustellen, ob ein Standard-Entfernungsmesser-Modul, eine LiDAR-Laserquelle oder eine kundenspezifische Konfiguration in die von Ihnen definierte Systemgrenze passt.