
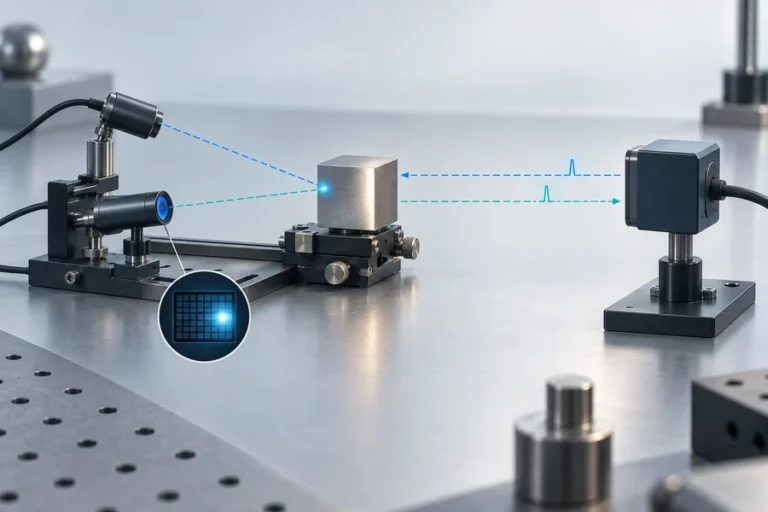
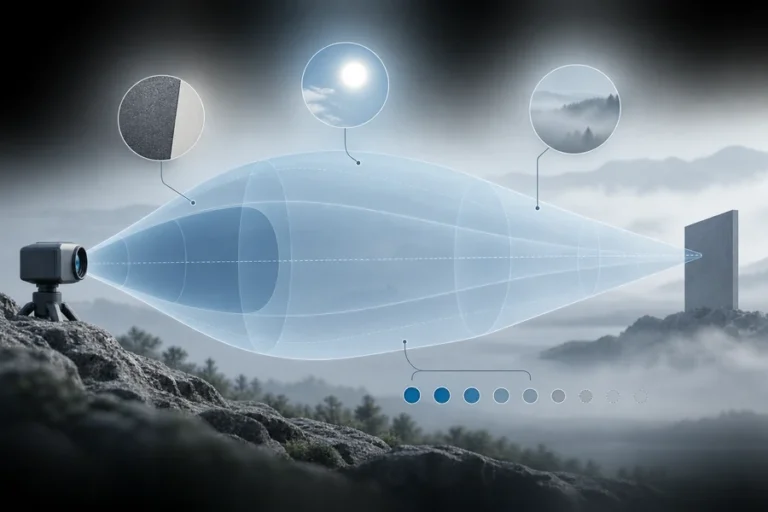
Dos sensores pueden usar física de medición de distancia similar y aun así resolver problemas diferentes. Elija según la información requerida, no la etiqueta en la carcasa.
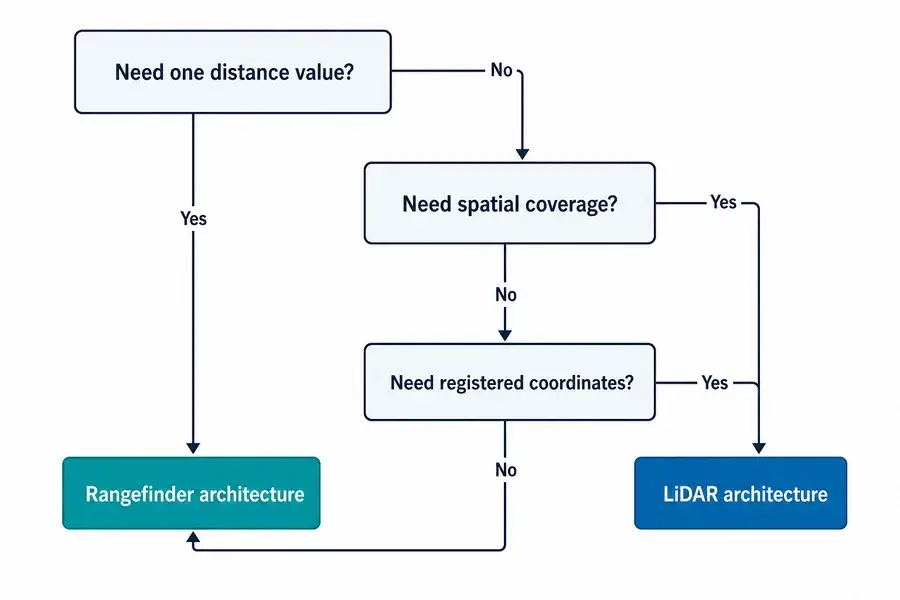
La decisión práctica telémetro láser vs LiDAR comienza con la salida requerida, no con el emisor.
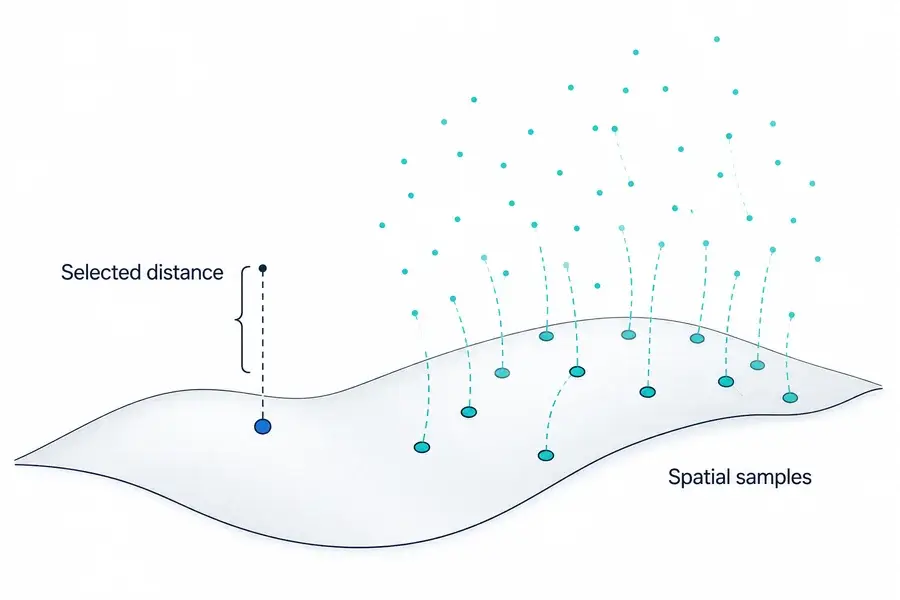
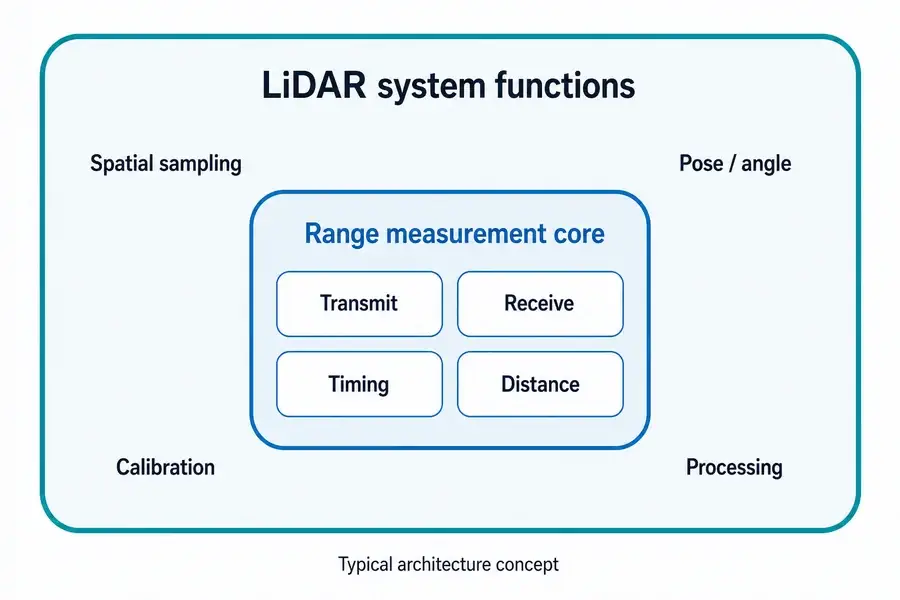
Un telémetro láser normalmente devuelve la distancia a lo largo de una línea de visión seleccionada. El LiDAR recopila muestras de distancia a través de un campo y las relaciona con la dirección o posición, produciendo un perfil, una imagen de profundidad o una nube de puntos. Un telémetro puede ser un subsistema dentro del LiDAR, pero el direccionamiento del haz, el registro espacial, la calibración y el procesamiento hacen del LiDAR una arquitectura de detección más amplia.
Telémetro láser vs LiDAR: la diferencia es la salida
Un telémetro láser responde una pregunta enfocada: ¿a qué distancia está el objetivo seleccionado a lo largo de este eje de visión? La salida puede ser una medición por comando o un flujo continuo. El anfitrión decide qué hacer con esa distancia.
El LiDAR responde una pregunta espacial. Asocia mediciones con una dirección, píxel o posición de plataforma. La salida puede ser un perfil 2D, un marco de profundidad o una nube de puntos XYZ.
Eso hace que “punto único versus muchos puntos” sea una primera aproximación útil, no una definición universal. Algunos sistemas LiDAR dirigen un haz mecánicamente. Otros usan direccionamiento de estado sólido, matrices de detectores, iluminación flash o muestreo híbrido. La distinción duradera es si el instrumento entrega un flujo de distancia seleccionado o datos de distancia organizados espacialmente.
Para la definición a nivel de módulo, consulte qué contiene un módulo de telémetro láser.
Comparten física de medición de distancia pero no el mismo límite de sistema
Ambas categorías pueden transmitir luz, recoger un retorno y estimar la distancia a partir del tiempo de ida y vuelta. Algunos sistemas usan métodos basados en fase en su lugar. El método de medición de distancia no determina por sí mismo si el instrumento terminado se llama telémetro o LiDAR.
Un módulo de telémetro típico combina una fuente, óptica, detector y front-end analógico, electrónica de temporización o fase, procesamiento de señales e interfaz de anfitrión. Devuelve la distancia sin producir un modelo de escena. Nuestra guía sobre cómo funciona la medición de distancia láser sigue esta cadena.
Un sistema LiDAR agrega las funciones necesarias para colocar muchas muestras de distancia en el espacio. Dependiendo de la arquitectura, estas pueden incluir direccionamiento de haz o receptor de imágenes, medición de ángulo de escaneo, sincronización de reloj, entradas de posición y orientación, calibración geométrica y procesamiento de nubes de puntos. La guía de LiDAR de NOAA, por ejemplo, describe la combinación de tiempo de viaje, ángulo de escaneo y georreferenciación directa para calcular coordenadas tridimensionales.
Es por esto que un telémetro puede ser un subsistema dentro de un instrumento LiDAR de escaneo. Proporciona la medición de distancia; el resto del sistema determina dónde pertenece esa muestra.
Cuando la fuente en sí está bajo evaluación, la plataforma láser de fibra pulsada Lumexis para LiDAR cubre una capa de sistema diferente de un escáner completo.
Compare los requisitos que realmente cambian el diseño
La arquitectura correcta se vuelve más clara cuando la especificación de salida se escribe antes de la especificación del sensor.
| Requisito | Telémetro láser | Sistema LiDAR | Consecuencia de integración |
|---|---|---|---|
| Salida principal | Distancia a un objetivo o eje seleccionado | Perfil espacial, marco de profundidad o nube de puntos | LiDAR necesita un modelo de coordenadas y datos |
| Cobertura | Estrecha, dirigida o reposicionada mecánicamente por el anfitrión | Múltiples direcciones de escena o píxeles por ciclo de adquisición | El patrón de escaneo o la geometría de matriz se convierte en un requisito |
| Carga de datos del anfitrión | Mensajes de distancia relativamente pequeños | Conjuntos de datos espaciales más grandes | El procesamiento, almacenamiento y transporte deben presupuestarse |
| Conocimiento de movimiento | Necesario cuando el anfitrión debe interpretar una línea de visión en movimiento | A menudo esencial para registrar muestras desde una plataforma en movimiento | La sincronización de temporización y pose afecta la calidad del mapa |
| Calibración | Línea de visión, compensación de distancia, validación de objetivo y entorno | Calibración de distancia más angular, espacial, temporización y a menudo multisensor | La propiedad de la calibración debe definirse temprano |
| Mejor ajuste | Objetivo conocido o eje de control | Descubrimiento de escenas, mapeo, reconstrucción de superficies | Elija según la decisión que el anfitrión debe tomar |
La cobertura no es solo el campo de visión. Pregunte cómo se muestrea el campo, con qué frecuencia se revisita cada ubicación y cómo se informan las regiones de baja confianza.
El marco de coordenadas importa tan pronto como un sensor se mueve. Un valor de rango puede ser válido mientras que su posición XYZ mapeada es incorrecta debido a error de ángulo, desfase temporal, error de pose o flexión mecánica. Para control de eje fijo, esas fuentes de error adicionales pueden no existir o pueden ser manejadas por la geometría existente de la máquina.
La tasa de datos y la latencia también cambian la integración. La detección espacial puede requerir decodificación de paquetes, marcas de tiempo, filtrado, registro, manejo de confianza y suficiente cómputo para cumplir con el plazo del bucle de control.
Vea la diferencia en el alcance de la aplicación entre una solución de medición láser de rango con objetivo seleccionado y una solución de LiDAR y mapeo 3D.
Precisión, Alcance, Potencia y Costo No Tienen un Ganador Universal
Muchas comparaciones declaran que una categoría es más precisa, de mayor alcance, más pequeña, más barata o de menor potencia. Esas afirmaciones no son defendibles sin condiciones compartidas.
La precisión de distancia de un telémetro no es directamente comparable con la precisión XYZ absoluta de un mapa LiDAR. El mapa incluye el error de medición más la calibración angular, el tiempo, la pose de la plataforma, el registro y, a veces, la compensación de movimiento. Por el contrario, una unidad LiDAR puede repetir mediciones en muchas direcciones mientras que un telémetro concentra su presupuesto óptico y de procesamiento en una sola trayectoria seleccionada.
El alcance también depende de la reflectancia del objetivo, la apertura, la divergencia, la sensibilidad del receptor, la atmósfera, la luz ambiental, la alineación, el procesamiento de señales, la tasa de medición y el criterio de aceptación. La potencia y el costo deben compararse en el mismo límite del sistema: un módulo desnudo y un sensor espacial completo no son listas de materiales equivalentes.
Para las variantes de arquitectura de telémetros y sus compensaciones, use la guía de tipos de módulos de telémetros láser como punto de partida.
Elija un Telémetro Cuando un Solo Flujo de Distancia Resuelve el Problema de Control
Un telémetro suele ser eficiente cuando el objetivo o el eje es conocido. Los ejemplos incluyen holgura, altitud sobre una superficie, control de separación, posicionamiento de características seleccionadas y distancia de inspección.
Escriba el requisito en términos del objetivo, no solo de la distancia máxima. Defina el tamaño del objetivo y el rango de reflectancia, la incertidumbre angular, la tasa de actualización, la tasa permitida de lecturas inválidas, el entorno operativo, el envolvente mecánico, la interfaz eléctrica y cómo se validará la instalación final.
Esto mantiene claro el alcance del sensor y la interfaz del anfitrión, evitando datos espaciales que el controlador descartaría.
Elija LiDAR Cuando la Cobertura Espacial Es el Entregable
LiDAR es apropiado cuando el sistema debe descubrir superficies u objetos a través de un campo en lugar de medir una línea de visión conocida. El mapeo civil, la teledetección, la inspección de infraestructura, el perfilado de terreno y la reconstrucción 3D dependen de la cobertura espacial.
El equipo debe especificar la geometría de muestreo, la densidad útil de puntos, el comportamiento de revisita, las marcas de tiempo, los marcos de coordenadas, el movimiento, la calibración, los campos de confianza, el formato de salida y el software posterior. Una nube de puntos densa no es útil hasta que estos elementos estén controlados.
La selección del escáner sigue a la escena. Los sistemas estáticos, móviles, de escaneo de línea, basados en matrices y aerotransportados no comparten la misma carga de calibración. Trate “LiDAR” como el inicio de la discusión de arquitectura, no el final.
Defina la Interfaz Antes de Solicitar un Sensor
Antes de solicitar una recomendación, envíe un breve resumen del sistema:
- Salida requerida: una distancia, perfil, marco de profundidad o nube de puntos.
- Objetivo y escena: tamaño, rango de reflectancia, bordes, fondos y posibles obstrucciones.
- Geometría: banda de distancia, campo de visión, incertidumbre de apuntado y movimiento de la plataforma.
- Tiempo: tasa de actualización, latencia, sincronización y requisitos de marcas de tiempo.
- Entorno: temperatura, luz ambiental, atmósfera, vibración y restricciones del envolvente.
- Interfaces: potencia, comunicaciones, disparo, formato de datos y diagnósticos.
- Envolvente mecánico: tamaño, masa, montaje, ventana, ruta térmica y acceso de alineación.
- Validación: objetivos, condiciones operativas, métricas de aprobado/fallido y tamaño de muestra.
Los ingenieros de aplicaciones de LUMEXIS pueden revisar estas entradas en selección de productos, integración, validación y resolución de problemas. Nuestro equipo diseña y fabrica módulos de telémetros láser y fuentes láser LiDAR, con capacidades ópticas, optomecánicas, electrónicas, de firmware, térmicas y de medición de señal débil. Soporte de ingeniería y personalización está disponible para programas estándar, personalizados y de marca privada adecuados; los productos estándar pueden enviarse dentro de tres días, mientras que el tiempo personalizado depende del proyecto.
Preguntas frecuentes
¿Es un telémetro láser lo mismo que LiDAR?
Generalmente no a nivel de producto. Un telémetro típicamente devuelve distancia a lo largo de una línea de visión seleccionada. LiDAR organiza mediciones a través de múltiples direcciones o píxeles en datos espaciales. El motor de medición subyacente puede ser similar, y algunos proveedores usan los términos de manera flexible, así que evalúe la salida y el límite del sistema en lugar del nombre solo.
¿Puede usarse un módulo de telémetro láser dentro de un sistema LiDAR?
Sí. En algunas arquitecturas de escaneo, un telémetro proporciona la medición de distancia mientras que la dirección, la medición de ángulo, el tiempo, la posición/orientación, la calibración y el procesamiento colocan cada muestra en un perfil o nube de puntos. La compatibilidad aún depende de la tasa de actualización, el disparo, las interfaces, la geometría óptica y la sincronización.
¿Puede un telémetro crear una nube de puntos?
No por sí solo. Un anfitrión puede mover o dirigir un telémetro y combinar cada distancia con el ángulo y la pose conocidos, pero el sistema resultante tiene muestreo espacial, calibración y procesamiento añadidos. En ese límite, el instrumento completo realiza una función de escaneo similar a LiDAR aunque el módulo original devuelva rangos.
¿Es LiDAR siempre más preciso que un telémetro láser?
No. Defina la precisión que se está comparando. Un telémetro puede especificar el error de distancia a lo largo de un eje, mientras que la salida de un LiDAR puede requerir precisión de alcance, angular, de pose, de sincronización y de registro. Compare ambos sistemas en el mismo objetivo, distancia, entorno, estado de movimiento, tasa de actualización y métrica de salida final.
¿Todo LiDAR utiliza un escáner móvil?
No. El escaneo mecánico es común, pero también existen el direccionamiento de estado sólido, la captura de profundidad por flash o por matriz, y enfoques híbridos. El requisito compartido es el muestreo espacial y la organización de múltiples mediciones, no un mecanismo de direccionamiento obligatorio.
Referencias
- Centro de Servicios Costeros de la NOAA, Lidar 101: Una Introducción a la Tecnología, los Datos y las Aplicaciones del Lidar.
- Servicio Geológico de los Estados Unidos, Tecnología de detección y medición por luz terrestre.
- Servicio Geológico de los Estados Unidos, EROS desempeña un papel importante en la evolución de la tecnología y las aplicaciones LiDAR.
- Leica Geosystems, La evolución de LiDAR.
Si comparte el tipo de salida, el objetivo, la banda de alcance, el campo de visión, el movimiento, la interfaz, el entorno y la envolvente, póngase en contacto con el equipo de ingeniería de Lumexis. Podemos ayudar a determinar si un módulo telémetro estándar, una fuente láser LiDAR o una configuración personalizada se ajusta al límite del sistema que ha definido.