
Zivile luftgestützte Entfernungsmessung
UAV-Laserentfernungsmessung: Beginnen Sie mit der Messaufgabe
Lumexis entwickelt kompakte 1535 nm Laser-Entfernungsmessermodulen für zivile luftgestützte Fernerkundung, Geländehöhenmessung, Infrastruktur-Abstandsmessung, kameragestützte Punktentfernungsmessung und wissenschaftliche Oberflächenprofilierung.
Lumexis entwickelt und fertigt kompakte 1535-nm-Laserentfernungsmesser-Module für zivile luftgestützte Messsysteme. Unsere Module geben Nutzlastingenieuren einen direkten Time-of-Flight-Distanzkanal, der Geländehöhenmessung, Infrastruktur-Abstandsmessung, kameragestützte Punktentfernungsmessung und wissenschaftliche Oberflächenprofilierung unterstützen kann.
Beginnen Sie mit der Messaufgabe, nicht mit der größten Reichweitenzahl.
Für einen schnellen Modulabgleich definieren Sie:
- ob die erforderliche Ausgabe Schrägentfernung, vertikale Höhe oder ein georeferenzierter Oberflächenpunkt ist;
- die normale und maximale Sensor-zu-Oberfläche-Distanz;
- das Oberflächenmaterial, die Neigung, die Vegetation, die Feuchtigkeit und der erwartete Einfallswinkel;
- das verfügbare Gewicht, das Gehäuse, die durchschnittliche Leistung und das Spitzenleistungsbudget;
- die erforderliche Messrate, Zeitstempelgenauigkeit und das Verhalten bei ungültigen Messwerten;
- die verfügbaren Host-Sensoren für Position, Lage, Blickrichtung und Kameraausrichtung.
Schneller Weg: Senden Sie Lumexis Ihre Höhenhülle, den Oberflächentyp, das Nutzlastbudget und die Host-Schnittstelle.
Beginnen Sie mit der luftgestützten Messaufgabe
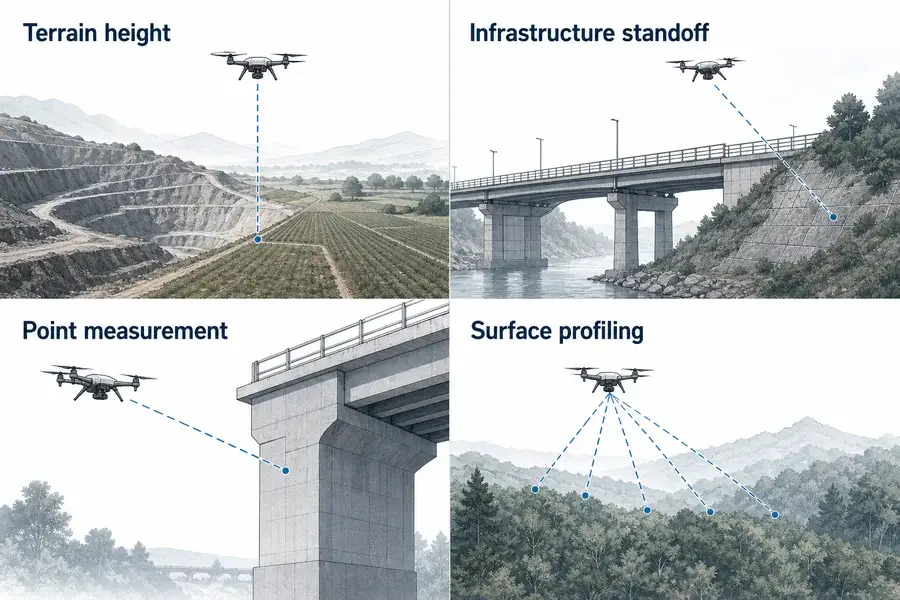
Anwendungseignung
Passen Sie die optische Quelle an die reale Messaufgabe an
Vier zivile luftgestützte Laserentfernungsmessungs-Anwendungen: Geländehöhe, Infrastruktur-Abstand, Punktmessung und Oberflächenprofilierung.
| Anwendung | Ausgabe, die der Entfernungskanal unterstützen kann | Was der Host hinzufügen muss | Starten Sie die RFQ mit |
|---|---|---|---|
| Geländehöhenmessung | Distanz zum beleuchteten Gelände oder zur Struktur | Lagekompensation für vertikale Höhe; Geländelogik bei Messung über der Oberfläche direkt unterhalb der Plattform | Höhenhülle, Oberflächentyp, Plattformneigung, Rate, Gewicht |
| Zivile Infrastrukturinspektion | Abstand zu einem Brückenelement, Hang, Turm, schienenseitiger Struktur oder großem Anlagegut | Kamera- oder Blickwinkelausrichtung; Zielauswahl; Plattformposition, wenn Koordinaten erforderlich sind | Zielgröße, Material, Winkel, maximaler Abstand, Vibration |
| Kameragestützte Punktmessung | Entfernung entlang der Kamera- oder Gimbal-Sichtlinie | Kameraintrinsische Parameter, Kamera-zu-Entfernungsmesser-Boresight, Plattformposition und -lage | Sichtfeld, Ausrichtungstoleranz, Zeitstempel, Schnittstelle |
| Wissenschaftliche Fernerkundung | Wiederholte Entfernungsabtastungen entlang einer bekannten Trajektorie | GNSS/IMU, Zeitsynchronisation, kalibrierte Montagegeometrie, Datenprotokollierung | Trajektorie, Abtastabstand, Oberflächenantwort, Koordinatensystem |
| Oberflächenprofilierung | Eine Reihe von Entfernungsrückgaben entlang befohlener Blickrichtungen | Ein Scan- oder Ausrichtungsmechanismus und eine Verarbeitung, die jedem Abtastwert einen Winkel und eine Pose zuweist | Scangeometrie, Winkelencoder, Rate, Überlappung, Kalibrierung |
Ein Einzelpunkt-Entfernungsmesser ist eine starke Wahl, wenn
- das System eine absolute Distanz entlang einer bekannten Blickrichtung benötigt;
- die Nutzlast bereits eine Kamera, einen Gimbal, einen GNSS-Empfänger, eine IMU oder einen Winkelencoder enthält;
- geringes Gewicht und geringe durchschnittliche Leistung wichtiger sind als dichte Punktwolkenausgabe;
- Messraten von 1–10 Hz den erforderlichen Aktualisierungs- und Protokollierungsworkflow erfüllen;
- das Ziel ein Geländefleck oder eine zivile Struktur ist, die groß genug ist, um den nutzbaren Strahlfußabdruck abzufangen.
Wählen Sie stattdessen ein Scan-LiDAR, wenn
- die primäre Lieferung eine dichte 2D- oder 3D-Punktwolke aus jedem Durchgang ist;
- hohe Pulsdichte und breite Winkelabdeckung grundlegende Anforderungen sind;
- Kronenstruktur oder mehrere vertikale Schichten systematisch aufgelöst werden müssen;
- zentimetergenaue Kartierungsgenauigkeit von einer vollständig integrierten Vermessungsnutzlast erforderlich ist.
Ein Laser-Entfernungsmessermodul, ein Laser-Höhenmesser und ein scannendes LiDAR messen alle die optische Flugzeit, aber sie sind keine austauschbaren Produkte. Die richtige Wahl hängt von den Ausgabedaten, der Abtastgeometrie und der Kalibrierungskette ab – nicht allein von der Wellenlänge.
Passen Sie das Lumexis-Modul an Reichweiten- und Nutzlastgrenzen an
Für zivile UAV-Nutzlasten eliminieren Masse, Bauraum, Empfangsöffnung, Leistung, Mindestreichweite und Kommunikationsschnittstelle oft ungeeignete Optionen, bevor die maximale Reichweite dies tut.
Die Reichweitenwerte unten sind Referenzziel-Werte, keine garantierten Flughöhen. Sie sind an ein 2,3 × 2,3 m großes Ziel mit einem Reflexionsgrad von mindestens 0,3 unter der in der Quellspezifikation angegebenen Sichtbarkeitsbedingung gebunden. Eine breite Geländefläche, ein dunkles Dach, eine nasse Oberfläche, Baumkronen, ein geneigter Hang, ein verschmutztes Fenster oder eine instabile Sichtlinie können eine andere nutzbare Reichweite erzeugen.
| Lumexis-Modell | Referenzziel-Reichweite | Empfangsöffnung | Strahldivergenz | Mindestreichweite | Genauigkeit | Bewertung | Maximale Abmessungen | Masse | Typische durchschnittliche Leistung bei 1 Hz |
|---|---|---|---|---|---|---|---|---|---|
| 1535-LXCJ0300 | ≥3,2 km* | Φ16 mm | ≤0,6 mrad | ≤15 m | ≤±1 m | 1–10 Hz | 48 × 21 × 31 mm | 33 ± 1 g | ≤0,8 W |
| 1535-LXCJ0500 | ≥5 km** | Φ16 mm | Durch Konfiguration bestätigen | ≤15 m | ≤±1 m | 1–10 Hz | 50 × 23 × 33,5 mm | ≤40 g | ≤1 W |
| 1535-LXCJ0600 | ≥6 km** | Φ21 mm | ≤0,3 mrad | ≤20 m | ≤±1 m | 1–10 Hz | 65 × 40 × 28 mm | ≤55 g | ≤1 W |
| 1535-LXCJ0700 | ≥7 km** | Φ25 mm | ≤0,3 mrad | ≤30 m | ≤±1 m | 1–10 Hz | 65 × 46 × 32 mm | ≤72 g | ≤1,3 W |
| 1535-LXCJ0800 | ≥8 km** | Φ25 mm | ≤0,3 mrad | ≤30 m | ≤±1 m | 1–10 Hz | 65 × 46 × 32 mm | ≤72 g | ≤1,3 W |
* Sichtbarkeit der Quellreferenz ≥12 km.
** Sichtbarkeit der Quellreferenz ≥20 km.
Lumexis-Plattformen mit größerer Reichweite sind bis zur 15-km-Referenzzielklasse verfügbar. Sie verwenden größere Empfangsöffnungen und Gehäuse, daher sollte ein Nutzlastingenieur sie nur auswählen, wenn die tatsächliche Schrägentfernungs- und Rücklaufmargenanforderung die zusätzliche Größe und Masse rechtfertigt.
Praktische Auswahllogik
Wählen Sie zuerst den 1535-LXCJ0300 wenn der verifizierte Arbeitsbereich zu seinen Ziel- und Sichtbarkeitsbedingungen passt und die niedrigste aufgeführte Masse Priorität hat.
Wechseln Sie zum 1535-LXCJ0500 oder 0600 wenn das Zielrücklaufbudget mehr Reichweitenmarge benötigt, während die Nutzlast den größeren Bauraum oder die größere Öffnung akzeptieren kann.
Ziehen Sie die Klasse 0700 oder 0800 in Betracht für längere schräge Standoff-Distanz zu großen zivilen Strukturen oder Höhenmessungen auf höherer Ebene, nach Prüfung von Masse, Ausrichtungsstabilität, Fensteröffnung und tatsächlichem Oberflächenrücklauf.
Fügen Sie keine Reichweitenmarge blind hinzu. Ein größeres Modul kann Nutzlastkapazität verbrauchen, ohne einen Fehler zu korrigieren, der durch Lage, Zeitstempelabweichung, Boresight, Zielwinkel oder eine ungeeignete Oberfläche verursacht wird.
Was das Modul misst: Schrägentfernung
Ein gepulster Laser-Entfernungsmesser sendet einen kurzen optischen Impuls und misst die Hin- und Rücklaufzeit bis zum erkannten Oberflächenrücklauf:
R = cΔt / 2
wobei:
- (R) ist die einseitige Schrägentfernung;
- (c) ist die Lichtgeschwindigkeit im Ausbreitungsmedium;
- (Δ t) ist das gemessene Hin- und Rücklaufintervall;
- der Faktor zwei berücksichtigt die ausgehenden und zurückkehrenden Pfade.
Dieses Ergebnis ist eine Distanz entlang der Messrichtung. Sie ist nicht automatisch Höhe über dem Boden, Höhe über dem Meeresspiegel oder eine Kartierungskoordinate.
Schrägentfernung ist nicht immer vertikale Höhe
Technische Darstellung
Sehen Sie, wie die Quelle zum vollständigen Instrument passt
Geometriediagramm, das Schrägentfernung, vertikale Komponente, Plattformlage und Geländeneigung zeigt.
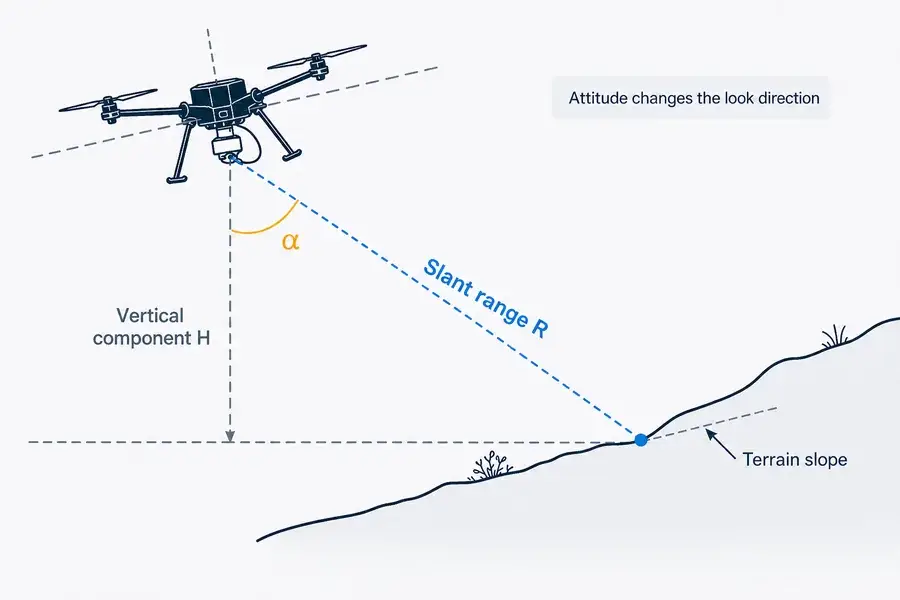
Wenn (α) der Winkel zwischen der gemessenen Blickrichtung und der lokalen Vertikalen ist, beträgt die vertikale Trennung zwischen dem Sensor und dem beleuchteten Geländepunkt:
H = R cos α
Diese einfache Beziehung ist nützlich, löst jedoch nicht das vollständige luftgestützte Messproblem.
- Wenn das Modul genau auf das lokale Nadir zeigt, nähert sich (α) null und (H) nähert sich (R).
- Wenn die Plattform rollt oder nickt, während das Modul am Flugzeugrumpf befestigt ist, ändert sich die Blickrichtung mit der Plattform.
- Wenn ein Gimbal das Modul vom Nadir weg richtet, gehört der Gimbalwinkel in die Transformation.
- Wenn der Strahl auf einen Hang trifft, der vom Punkt direkt unter der Plattform entfernt ist, ist (H) die vertikale Trennung zum beleuchteten Punkt, nicht unbedingt die Höhe der Plattform über dem Gelände direkt darunter.
- Wenn die erforderliche Ausgabe die Höhe ist, muss das System auch die Sensorposition und das Referenzdatum kennen.
Bei kleinen Winkeln mag der Unterschied zwischen Reichweite und Höhe bescheiden erscheinen, aber Winkelunsicherheit erzeugt eine horizontale Fußabdruckverschiebung und kann über geneigtem Gelände zu einem wichtigen vertikalen Fehler werden. Das Fehlerbudget muss IMU-Lagequalität, Montagewinkel zwischen Entfernungsmesser und IMU, Gimbal- oder Encoderwinkel, strukturelle Durchbiegung und Zeitabstimmung umfassen.
Von einem Reichweitenwert zu einem Oberflächenpunkt
Messprinzip
Verbinden Sie die optische Messung mit der Systemgeometrie
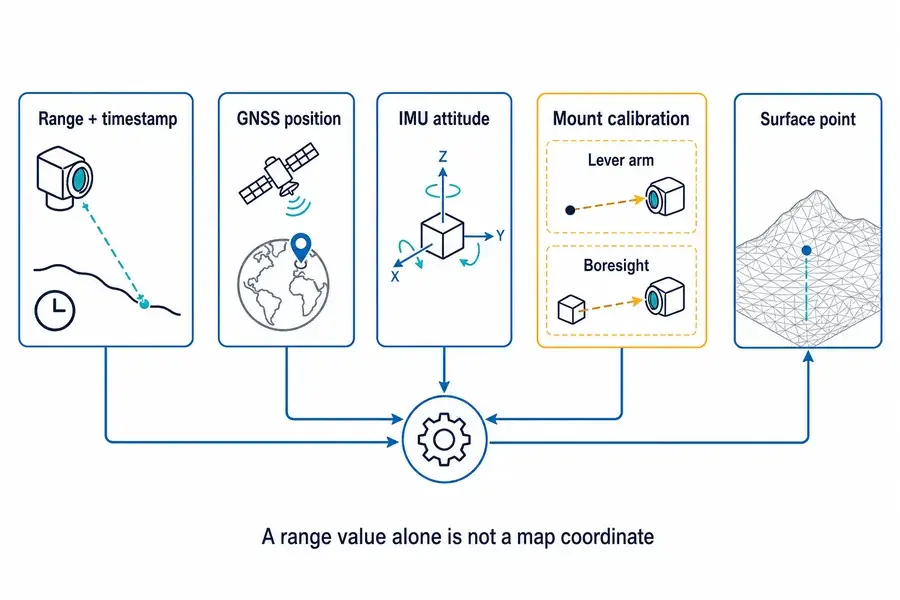
Signalflussdiagramm, das Reichweite und Zeitstempel, GNSS-Position, IMU-Lage, Hebelarm und Boresight zeigt, die zu einem Oberflächenpunkt beitragen.
In einem vereinfachten Kartierungsrahmen:
pOberfläche = pSensor + RuBlick
wobei:
- (pSensor) ist die Position des optischen Zentrums des Sensors im Kartierungsrahmen;
- (R) ist die gemessene Schrägentfernung;
- (uBlick) ist ein Einheitsvektor, der die Messrichtung im selben Bezugssystem beschreibt;
- (pZiel) ist der beleuchtete Oberflächenpunkt.
Der schwierige Begriff ist üblicherweise (uBlick). Er muss abgeleitet werden aus:
- der optischen Achse des Entfernungsmessers;
- seiner festen Boresight-Rotation relativ zum IMU- oder Nutzlast-Bezugssystem;
- jedem Gimbal- oder Scannerwinkel;
- dem Roll-, Nick- und Kurs-Winkel der Plattform zum Messzeitpunkt;
- der gewählten lokalen oder globalen Koordinatenkonvention.
Die Sensorposition erfordert ebenfalls mehr als eine GNSS-Koordinate. Der Versatz vom GNSS/IMU-Referenzpunkt zum optischen Zentrum des Entfernungsmessers—der Hebelarm—muss in einem definierten Körperbezugssystem gemessen und mit der Lage transformiert werden. NOAA-Luftdaten-Workflows und veröffentlichte UAS-LiDAR-Studien identifizieren GNSS/IMU-Verarbeitung, Hebelarm-Versätze, Boresight-Kalibrierung, überlappende Linien und Timing als Kernbestandteile der Georeferenzierung.12
Die Zeitsynchronisation ist ein geometrischer Parameter
Auf einer bewegten Plattform wird einer Entfernungsmessung mit falschem Zeitstempel die falsche Position und Orientierung zugewiesen. Eine nützliche Schnittstellenspezifikation sollte daher abdecken:
- wann der Entfernungs-Zeitstempel erstellt wird;
- ob er Trigger, Emission, Detektion oder Paketübertragung repräsentiert;
- das Verhalten der Host- und Modul-Uhr;
- die Latenz und Variation von Befehl zu Messung;
- die serielle Übertragungsverzögerung;
- die GNSS-Zeit- oder Puls-pro-Sekunde-Synchronisationsstrategie;
- wie ungültige, veraltete oder verpasste Messungen markiert werden.
Für Punktmessungen protokollieren Sie die Rohdistanz, den Gültigkeitszustand, die Modulzeit, die Host-Empfangszeit, die Plattformposition, die Plattformlage, den Gimbalwinkel und die Konfigurationsrevision. Bewahren Sie genügend Informationen auf, um Koordinaten nach einer verbesserten Kalibrierung neu zu berechnen.
Die Oberflächenrückgabe entscheidet, ob die Entfernung nutzbar ist
Messantwort
Interpretieren Sie die optische Antwort im Anwendungskontext
Vergleich von diffusem Boden, Vegetation, glattem Wasser und schrägen Oberflächenrückgabebedingungen für luftgestützte Entfernungsmessung.
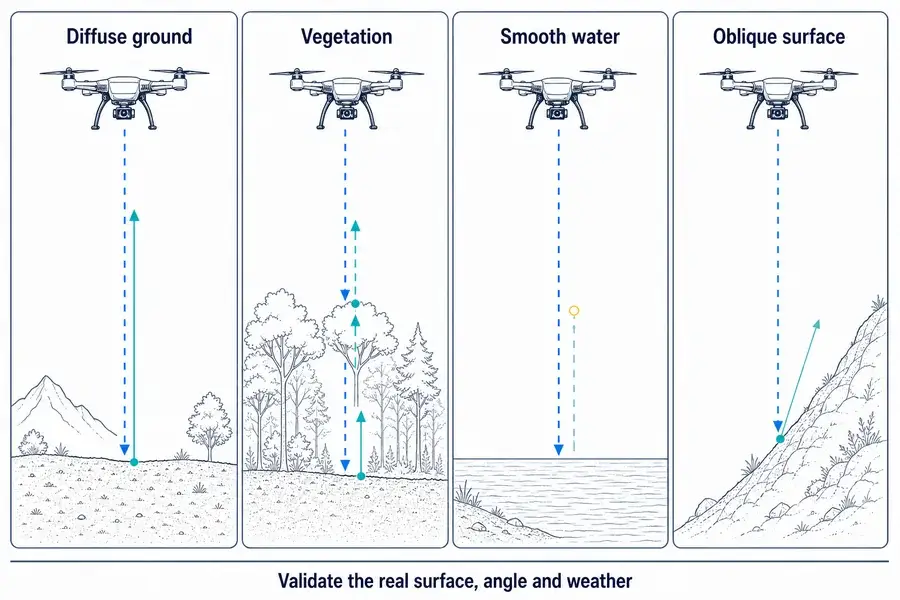
Diffuser Boden und zivile Strukturen
Trockener Boden, Gestein, Beton, lackierte Oberflächen und Dacheindeckungen können bei 1535 nm unterschiedliche Energiemengen zurückwerfen. Textur, Feuchtigkeit, Kontamination und Einfallswinkel spielen eine Rolle. Wenden Sie kein Urteil nach sichtbarer Farbe an wie “helle Oberflächen messen immer weiter” ohne wellenlängenspezifische Validierung.
Vegetation
Ein einzelner Puls kann mit einem Kronendach, Ästen, Unterwuchs und Boden interagieren. Ein Modul mit Multi-Target- oder First/Last-Return-Logik kann nützliche Optionen bieten, aber ein 1–10 Hz Einzelpunkt-Kanal ist kein Ersatz für ein wellenformauflösendes oder hochdichtes Scaninstrument, wenn die Kronenstruktur das Produkterfordernis ist. USGS-Luftforschung zeigt, warum First-Surface-, Last-Surface- und Full-Waveform-Methoden unterschiedliche Vegetationsfragen beantworten.3
Glattes Wasser und nasse Oberflächen
Nahinfrarot- und Kurzwelleninfrarot-Entfernungsmessung sollte nicht als bathymetrische Messung dargestellt werden. Wasserabsorption, Oberflächenwinkel, Wellenzustand, Trübung und spiegelnde Reflexion können schwache, intermittierende oder fehlende Rückgaben erzeugen. Grünes bathymetrisches LiDAR verwendet eine andere Wellenlängenstrategie für die Wasserdurchdringung.4
Schräge Hänge und Strukturoberflächen
Eine schräge Oberfläche kann einen Großteil der reflektierten Energie vom Empfänger weg lenken. Der projizierte Footprint erstreckt sich auch über die Oberfläche, und die Entfernung kann über diesen Footprint variieren. Validieren Sie den maximalen Einfallswinkel, der in der realen Trajektorie erwartet wird, nicht nur ein senkrechtes Panel auf der Werkbank.
Atmosphäre und externes Fenster
Nebel, Regen, Staub, Aerosole, Kondensation und Kontamination reduzieren die nutzbare Rückgabe oder erzeugen unerwünschte Nah-Rückstreuung. Verluste treten sowohl auf dem Hin- als auch auf dem Rückweg auf. Testen Sie die komplette Nutzlast mit ihrem finalen externen Fenster; ein Bare-Module-Werkbankergebnis beinhaltet keine Fenstertransmission, interne Reflexion, Kontamination oder Gehäuseausrichtung.
Die Strahldivergenz bestimmt den Boden-Footprint
Für eine Fernfeld-Schätzung unter Verwendung der Vollwinkeldivergenz:
d ≈ Rθ
wobei (d) der ungefähre Spotdurchmesser ist, (R) die Schrägentfernung und (θ) die Vollwinkeldivergenz in Radiant.
Beispiele:
- bei 500 m entspricht 0,6 mrad einem ungefähren Spot von 0,30 m;
- bei 1.000 m entspricht 0,6 mrad einem ungefähren Spot von 0,60 m;
- bei 1.000 m entspricht 0,3 mrad einem ungefähren Spot von 0,30 m.
Dies sind geometrische Schätzungen, keine Akzeptanzwerte. Anfänglicher Strahldurchmesser, Strahlprofil, Fokus, optische Aberration, Turbulenz, Vibration und Strahlwanderung sind ausgelassen.
Für die Geländehöhenmessung kann ein größerer Footprint Rückgaben von Vegetation, Felsen, Dachkanten oder geneigtem Boden mitteln oder vermischen. Für kameragestützte Punktmessung kann ein schmalerer Strahl die Zielausfüllung verbessern, erfordert aber auch eine engere Kamera-zu-Laser-Ausrichtung und stabilere Zielausrichtung.
Bei einem schrägen Einfallswinkel (β) erstreckt sich der Footprint entlang der Oberfläche. In einer idealen geometrischen Näherung nimmt die lange Dimension ungefähr um (1/cosβ) zu. Das reale Rückgabeverhalten hängt auch von Oberflächenstreuung und Empfängergeometrie ab, daher verwenden Sie dies nur als Designhinweis.
Warum 1535 nm nützlich ist—und was es nicht garantiert
Ein 1535-nm-Entfernungsmesser kombiniert üblicherweise eine Erbium-Glas gepulste Quelle mit einem für das 1,5-μm-Band ausgelegten Empfänger. Diese Architektur kann kompakte Langstreckenmessung unterstützen und bietet ein anderes Okular-Interaktionsregime als kürzere nahinfrarote Wellenlängen.
Jedoch:
- Die Wellenlänge legt nicht die Laserklasse der fertigen Nutzlast fest;
- Lasersicherheit hängt von zugänglicher Emission, Pulseigenschaften, Wiederholung, Apertur, Divergenz, Expositionsgeometrie, Schutzgehäuse und der anwendbaren Testmethode ab;
- Ein Host-Fenster kann den zugänglichen Strahl verändern;
- Eine Modulaussage darf nicht automatisch auf das integrierte Produkt übertragen werden.
Lumexis sollte eine formale Laserklassen-Angabe nur veröffentlichen, wenn die exakte Produktionskonfiguration über unterstützende Konformitätsdokumentation verfügt.
Integrations-Checkliste für eine zivile luftgestützte Nutzlast
Mechanische Montage und Boresight
- Definieren Sie die optischen Zentrum- und optischen Achsen-Bezugspunkte des Moduls.
- Montieren Sie an einer steifen, wiederholbaren Nutzlaststruktur, ohne die Optik zu verzerren.
- Messen Sie den Hebelarm vom Navigationsreferenzpunkt zum optischen Zentrum.
- Kalibrieren Sie die Boresight-Rotation zwischen dem Entfernungsmesser und dem IMU-, Kamera- oder Gimbal-Rahmen.
- Überprüfen Sie die Ausrichtung vor und nach Vibration und Temperatureinwirkung.
- Verlegen Sie Kabel so, dass sie kein sich änderndes Drehmoment auf das Modul oder die Halterung ausüben.
Vibration und Plattformbewegung
Der Messpfad muss während Emission und Empfang auf der vorgesehenen Oberfläche bleiben. Überprüfen Sie:
- rotorbezogene Vibration und strukturelle Resonanzen;
- Gimbal-Stabilisierungsbandbreite;
- Rolling-Shutter-Kamera-Timing, wenn die Entfernung mit einem Bild gekoppelt ist;
- Attitüden-Interpolation am Entfernungs-Zeitstempel;
- Bewegungsunschärfe und Merkmalsbewegung in der Kamera;
- strukturelle Flexibilität zwischen dem Navigationssensor und dem Entfernungsmesser.
Eine Vibrationsbewertung in einer Komponentenspezifikation beweist nicht die Koordinatengenauigkeit nach der Integration. Die Nutzlast muss sowohl funktionales Überleben als auch erhaltene Ausrichtung verifizieren.
Leistung
- Dimensionieren Sie die Schiene für Spitzenleistung, nicht nur für den Durchschnittswert.
- Verifizieren Sie die Spannung am Modul während der Emission, einschließlich Kabel- und Steckerverlust.
- Charakterisieren Sie Start-, Enable-, Standby- und kontinuierliche Entfernungsmesszustände.
- Prüfen Sie, ob Schaltrauschen das IMU, den GNSS-Empfänger, die Kamera oder das Funkgerät beeinflusst.
- Protokollieren Sie Versorgungsspannung und Strom während Boden- und Flugtests.
Kommunikation
Lumexis-Plattformen unterstützen RS422 oder TTL je nach Konfiguration.
- RS422 ist nützlich, wenn Kabellänge und elektrisches Rauschen differenzielle Signalübertragung rechtfertigen.
- TTL erfordert bestätigte Logikpegel, gemeinsame Masse, Kabellänge und Host-Kompatibilität.
- Bestätigen Sie die kontrollierte Protokollrevision, Baudrate, Befehlsrahmung, Timeout, Enable-Verhalten und Fehlercodes.
- Definieren Sie, was der Host nach ungültiger Entfernung, Timeout, Rückgabe außerhalb des Bereichs oder Kommunikationsverlust tut.
Optisches Fenster und Blende
Das Host-Fenster ist Teil des optischen Systems.
- Verwenden Sie Material und Beschichtung mit verifizierter Transmission um 1535 nm.
- Stellen Sie separate freie Aperturen für Sende- und Empfangspfade bereit, wenn dies vom ausgewählten Modul gefordert wird.
- Halten Sie das Fenster nahe genug, um Clipping zu vermeiden, während Sie mechanische Toleranzen respektieren.
- Neigen und blenden Sie das Fenster erst, nachdem Sie Geisterrückgaben und Achsenverschiebung bewertet haben.
- Kontrollieren Sie Kondensation, Staub, Wasserfilm, Kratzer, Kleberüberlauf und Beschichtungsschäden.
- Überprüfen Sie die maximale und minimale Reichweite mit dem endgültigen Fenster und Gehäuse erneut.
Thermische Umgebung
Luftgestützte Gehäuse erfahren Sonneneinstrahlung, Luftstrom, interne Wärme, schnelle Höhenänderungen und Kaltlagerung. Verifizieren Sie:
- Modulgehäusetemperatur, nicht nur Umgebungsluft;
- Ausrichtungsdrift zwischen dem Entfernungsmesser, IMU und Kamera;
- Startzeit nach Kaltlagerung;
- Versorgungsverhalten und Messgültigkeit über die Temperatur;
- Kondensationsrisiko während Übergängen.
Boden- und Flugvalidierungsplan
Bench-Integration
- Verifizieren Sie Stromversorgung, Enable, Befehle, Antwortrahmung und Fehlerbehandlung;
- Bestätigen Sie Zeitstempelverhalten und Messlatenz;
- Modul-zu-Nutzlast-Bezugspunkte festlegen;
- repräsentative diffuse Ziele jenseits der festgelegten Mindestreichweite testen;
- kontrollierte Verfahren für nahe oder stark reflektierende Oberflächen verwenden.
Bodentest im Freien
- das endgültige Fenster, die Blende, die Halterung, das Kabel und das Stromversorgungssystem installieren;
- bekannte Ziele mit unterschiedlichem Material, unterschiedlicher Größe, unterschiedlichem Winkel und unterschiedlicher Entfernung messen;
- Hintergrundlicht und erwartete Sichtbedingungen testen;
- Erst-, Letzt- und Mehrzielverhalten vergleichen, sofern verfügbar;
- ungültige und fehlende Rückgaben aufzeichnen, anstatt sie stillschweigend herauszufiltern.
Statische Ausrichtung und Kalibrierung
- Referenzflächen oder -ziele vermessen;
- Hebelarme im gewählten Körperkoordinatensystem messen;
- Kamera/Entfernungsmesser- und Entfernungsmesser/IMU-Boresight bestimmen;
- die Stabilität der optischen Achse nach Handhabung und thermischer Zyklierung überprüfen;
- die Koordinatendefinitionen und Vorzeichenkonventionen fixieren.
Luftgestützter Engineering-Test mit geringem Risiko
- über einem kontrollierten, offenen zivilen Testgebiet mit einfachen Oberflächen beginnen;
- Rohreichweite, Zeitstempel, GNSS, Lage, Gimbal-Winkel, Leistung und Gültigkeit protokollieren;
- Gegenrichtungs- und Querungspässe über gemeinsamen Oberflächen vergleichen;
- Reichweitenausfälle über Vegetation, Wasser, Kanten und Hängen untersuchen;
- prüfen, ob Datenlatenz oder Lageinterpolation räumliche Versätze erzeugt.
Abnahmetest
Bestehens-/Nichtbestehenskriterien definieren für:
- gültige Messrate nach Oberfläche und Entfernung;
- Reichweitenbias und Wiederholbarkeit;
- Vertikale Höhen- oder Punktkoordinatenfehler nach der vollständigen Transformation;
- Boresight-Stabilität vor und nach Umgebungseinwirkung;
- Verhalten bei ungültigen Messwerten;
- Leistungs-, Thermik- und Kommunikationsmarge.
Die Abnahmekennzahl sollte der dem Kunden zugesagten Ausgabe entsprechen. Eine Modul-Reichweitenspezifikation von ±1 m und eine Vertikal- oder Koordinatengenauigkeit des fertigen Systems sind unterschiedliche Größen.
Was an Lumexis für eine Modul-Empfehlung zu senden ist
Kopieren Sie diese Checkliste in Ihre Anfrage:
- Anwendung: Geländehöhe, Abstand zu zivilen Bauwerken, Punktmessung oder Oberflächenprofilierung;
- erforderliche Ausgabe: Schrägentfernung, vertikale Höhe, relative Freigabe oder Oberflächenkoordinate;
- normale und maximale Sensor-zu-Oberfläche-Entfernung;
- Mindestentfernung während Start, Handhabung oder Nahinspektion;
- Oberflächentypen, Reflexionsgradschätzung, Neigung, Vegetation, Feuchtigkeit und erwarteter Winkel;
- Plattformtyp und maximaler Roll-, Nick-, Winkelgeschwindigkeits- und Vibrationsumgebung;
- verfügbare Modulabmessungen, Masse, Empfangsöffnung und Montageorientierung;
- Durchschnitts- und Spitzenleistungsgrenzen und Versorgungsspannung;
- erforderliche Rate, Latenz, Zeitstempelgenauigkeit und Datenprotokollierungsformat;
- GNSS, IMU, Kamera, Gimbal, Scanner oder Encoder bereits in der Nutzlast;
- RS422- oder TTL-Präferenz und Kabellänge;
- Material, Beschichtung, Dicke, Position und freie Öffnungen des optischen Fensters;
- Betriebstemperatur, Luftfeuchtigkeit, Kontamination und Wetterhülle;
- Prototypenmenge, Jahresvolumen und Zielprogramm-Zeitplan.
CTA: Besprechen Sie eine Laserentfernungslösung für zivile UAVs mit Lumexis
Lumexis — Präzisionslaserquellen, entwickelt für die reale Welt.
Häufig gestellte Fragen
Kann ein Laser-Entfernungsmessermodul die UAV-Flughöhe messen?
Es misst die Schrägentfernung zur beleuchteten Oberfläche. Wenn die Messrichtung relativ zur lokalen Vertikalen bekannt ist, kann das System die vertikale Trennung zu diesem Oberflächenpunkt berechnen. Die Höhe über dem Gelände direkt unter der Plattform kann zusätzliche Geländegeometrie erfordern, wenn der Strahl vom Nadir abweicht.
Ist ein Laser-Entfernungsmessermodul dasselbe wie ein Laser-Höhenmesser?
Ein Laser-Höhenmesser ist ein System, das dazu konfiguriert ist, Höhe oder Geländeerhebung aus der Laserentfernung abzuleiten. Ein Entfernungsmessermodul liefert den Distanzkanal; das Host-System benötigt möglicherweise Lage, Position, Montagekalibrierung, Zeitmessung und Oberflächenlogik, um diesen Kanal in Höhenmessung umzuwandeln.
Kann ein einzelnes Lumexis-Modul eine 3D-Karte erstellen?
Nicht von selbst. Ein Einzelpunktmodul misst jeweils entlang einer Blickrichtung. Ein Host kann wiederholte Entfernungsmessungen mit bekannten Winkeln und der Plattformlage kombinieren, aber dichte Kartierung erfordert in der Regel eine scannende LiDAR-Architektur mit deutlich höherer Abtastdichte.
Welches Lumexis-Modell ist am besten für eine leichte zivile Drohne geeignet?
Beginnen Sie mit dem kleinsten Modul, dessen verifizierte Ziel- und Umgebungsbedingungen die tatsächliche Schrägentfernungs-Hüllkurve abdecken. In der aktuellen Plattformtabelle hat das 1535-LXCJ0300 die niedrigste aufgeführte Masse mit 33 ± 1 g. Die Auswahl hängt weiterhin von Oberflächenreflexion, Mindestreichweite, Ausrichtung, Leistung und Integrationsmarge ab.
Warum kann der Bereich gültig sein, während die berechnete Höhe falsch ist?
Das Modul kann die Schrägdistanz korrekt messen, während das Hostsystem die falsche Lage, den Zeitstempel, den Gimbal-Winkel, den Hebelarm, die Boresight-Ausrichtung oder die Koordinatenkonvention anwendet. Die Entfernungsgenauigkeit und die Georeferenzierungsgenauigkeit gehören zu unterschiedlichen Teilen des Fehlerbudgets.
Wie wirken sich Roll und Pitch auf die Laser-Altimetrie aus?
Sie drehen eine körperfeste Messrichtung von der lokalen Vertikalen weg. Der Host muss die Plattformlage zum Messzeitpunkt verwenden. Auf geneigtem Gelände kann ein Winkelfehler den beleuchteten Punkt auch horizontal zu einer anderen Oberflächenhöhe verschieben.
Was passiert über Vegetation?
Der Impuls kann vom Kronendach, von Ästen, dem Unterwuchs oder dem Boden zurückkehren. Erst-/Letzt- oder Multi-Ziel-Funktionen können helfen, verschiedene Rückgaben zu identifizieren, aber ein Modul mit niedriger Rate und Einzelpunkt liefert nicht dieselben Kronendachinformationen wie ein Vollwellen- oder dicht scannendes Instrument.
Wird 1535 nm durch Wasser messen?
Spezifizieren Sie kein 1535-nm-Modul als bathymetrischen Sensor. Wasserabsorption und Oberflächenreflexion können zu schwachen oder fehlenden Rückkehrsignalen führen. Wasserpenetrierendes LiDAR verwendet in der Regel eine andere Wellenlängenstrategie und Systemarchitektur.
Was sollte nach dem Hinzufügen des Payload-Fensters erneut getestet werden?
Testen Sie den Mindest- und Höchstarbeitsabstand erneut, die zielspezifische gültige Leserate, die Zielachse, das Verhalten bei Hintergrundlicht, Temperatur, Verschmutzung und Geisterrückkehr-Verhalten mit dem endgültigen Fenster, der Blende, der Halterung, dem Kabel und dem Stromversorgungssystem.
Ist 1535 nm automatisch sicher in der fertigen Nutzlast?
Nein. Die Wellenlänge ist nur eine Eingangsgröße. Die Klassifizierung des Endprodukts hängt von der zugänglichen Emission und der anwendbaren Messmethode ab. Ein formeller Anspruch erfordert Nachweise für die exakte Produktionskonfiguration.
Technische Referenzen
Externe technische und anwendungsbezogene Quellen
Zusätzlicher Anwendungskontext
- Geologischer Dienst der Vereinigten Staaten, “Was ist LiDAR?,” Time-of-Flight-Punktmessung und luftgestützter Scan-Kontext.
- Geologischer Dienst der Vereinigten Staaten, “Die Machbarkeit der Verwendung von Lidar-abgeleiteten digitalen Höhenmodellen für die Schwerefelddatenreduktion,” Laserscanner, GNSS und IMU als die wichtigsten luftgestützten Erfassungskomponenten.
- NASA Airborne Science Program, “Land-, Vegetations- und Eissensor,” Vollwellenform-Laseraltimetrie, Kameraintegration und Anwendungen zur Oberflächenstruktur.
- ASPRS, “Qualitätssicherung und Qualitätskontrolle von LiDAR-Systemen und abgeleiteten Daten,” Montageparameter, GNSS/IMU-Direktgeoreferenzierung sowie Labor-, Plattform- und In-Flight-Kalibrierung.
- NIST, “Benutzerhandbuch für Lidar-Zielsimulator,” Round-Trip-Time-of-Flight-Entfernungsgleichung.