
المدى الجوي المدني
تحديد المدى بالليزر للطائرات بدون طيار: ابدأ بمهمة القياس
لوميكسيس تطور مصدرًا مضغوطًا بطول موجة 1535 نانومتر وحدات قياس مدى الليزر للاستشعار عن بعد الجوي المدني، وقياس ارتفاع التضاريس، وقياس مسافة البنية التحتية، وتحديد المدى النقطي بمساعدة الكاميرا، وتوصيف السطح العلمي.
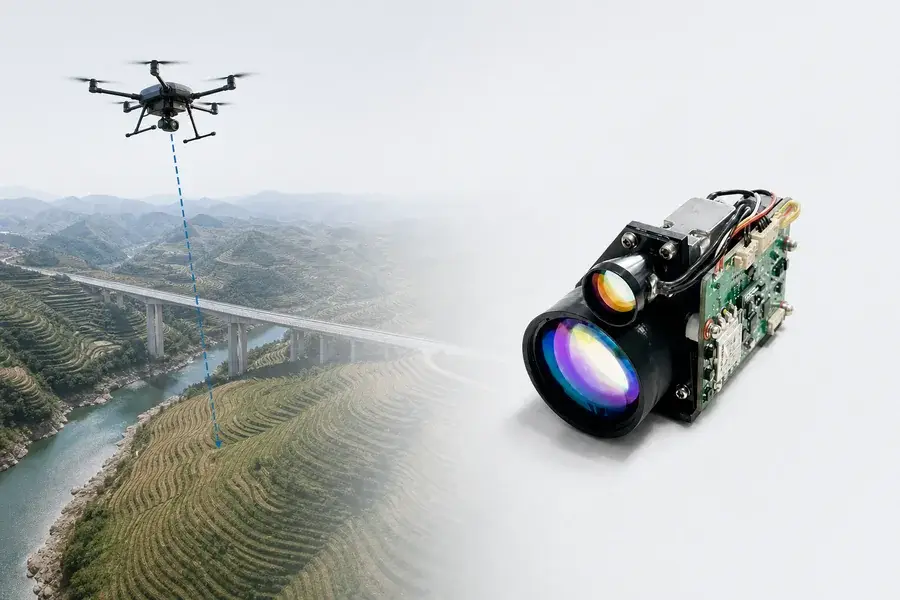
تقوم Lumexis بتطوير وتصنيع وحدات تحديد المدى بالليزر المدمجة بطول موجة 1535 نانومتر لأنظمة القياس الجوية المدنية. تمنح وحداتنا مهندسي الحمولات قناة مسافة مباشرة بزمن الطيران يمكنها دعم قياس ارتفاع التضاريس، وقياس مسافة البنية التحتية، وتحديد المدى النقطي بمساعدة الكاميرا، وتوصيف السطح العلمي.
ابدأ بمهمة القياس، وليس بأكبر رقم مدى.
لمطابقة سريعة للوحدة، حدد:
- ما إذا كان الخرج المطلوب هو المدى المائل، أو الارتفاع الرأسي، أو نقطة سطحية مُسنَدة جغرافياً;
- المسافة العادية والقصوى من المستشعر إلى السطح؛;
- مادة السطح، والانحدار، والغطاء النباتي، والرطوبة، وزاوية السقوط المتوقعة؛;
- الكتلة المتاحة، والحجم، ومتوسط القدرة، وميزانية القدرة القصوى؛;
- معدل القياس المطلوب، ودقة الطابع الزمني، وسلوك القراءة غير الصالحة؛;
- مستشعرات المضيف المتاحة للموقع، والوضعية، وزاوية التوجيه، ومحاذاة الكاميرا.
المسار السريع: أرسل إلى Lumexis غلاف الارتفاع، ونوع السطح، وميزانية الحمولة، وواجهة المضيف.
ابدأ بمهمة القياس الجوي
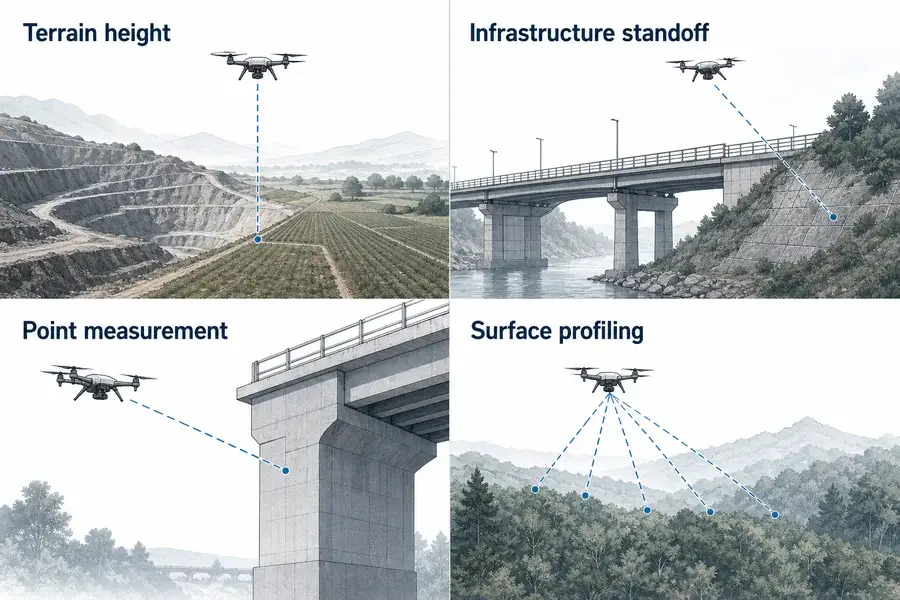
ملاءمة التطبيق
طابق المصدر البصري مع مهمة القياس الفعلية
أربعة تطبيقات لتحديد المدى بالليزر الجوي المدني: ارتفاع التضاريس، ومسافة البنية التحتية، وقياس النقاط، وتوصيف السطح.
| التطبيق | الخرج الذي يمكن لقناة المدى دعمه | ما يجب أن يضيفه المضيف | ابدأ طلب عرض الأسعار مع |
|---|---|---|---|
| قياس ارتفاع التضاريس | المسافة إلى التضاريس أو الهيكل المضاء | تعويض الوضعية للارتفاع الرأسي؛ منطق التضاريس إذا كان القياس فوق السطح مباشرة أسفل المنصة | غلاف الارتفاع، ونوع السطح، وميل المنصة، والمعدل، والكتلة |
| فحص البنية التحتية المدنية | المسافة إلى عنصر جسر، أو منحدر، أو برج، أو هيكل جانبي للسكك الحديدية، أو أصل كبير | محاذاة الكاميرا أو زاوية التوجيه؛ اختيار الهدف؛ موقع المنصة عند الحاجة إلى الإحداثيات | حجم الهدف، والمادة، والزاوية، والمسافة القصوى، والاهتزاز |
| القياس النقطي بمساعدة الكاميرا | المدى على طول خط رؤية الكاميرا أو الجيمبال | المعاملات الداخلية للكاميرا، ومحاذاة الكاميرا مع محدد المدى، وموقع المنصة ووضعيتها | مجال الرؤية، وتفاوت المحاذاة، والطابع الزمني، والواجهة |
| الاستشعار عن بعد العلمي | عينات مدى متكررة على طول مسار معروف | GNSS/IMU، ومزامنة الوقت، وهندسة تركيب معايرة، وتسجيل البيانات | المسار، والتباعد بين العينات، واستجابة السطح، وإطار الإحداثيات |
| توصيف السطح | سلسلة من عوائد المدى على طول اتجاهات النظر المأمورة | آلية مسح أو توجيه ومعالجة تُسنِد زاوية ووضعية لكل عينة | هندسة المسح، والمُشفِّر الزاوي، والمعدل، والتداخل، والمعايرة |
يكون محدد المدى أحادي النقطة مناسباً تماماً عندما
- يحتاج النظام إلى مسافة مطلقة واحدة على طول اتجاه نظر معروف؛;
- تحتوي الحمولة بالفعل على كاميرا، أو جيمبال، أو مستقبل GNSS، أو IMU، أو مُشفِّر زاوي؛;
- تكون الكتلة المنخفضة ومتوسط القدرة المنخفض أكثر أهمية من خرج سحابة النقاط الكثيفة؛;
- تناسب معدلات القياس من 1 إلى 10 هرتز سير عمل التحديث والتسجيل المطلوب؛;
- يكون الهدف رقعة تضاريس أو هيكلاً مدنياً كبيراً بما يكفي لاعتراض بصمة الشعاع المفيدة.
اختر LiDAR ماسحاً بدلاً من ذلك عندما
- يكون الناتج الأساسي سحابة نقاط كثيفة ثنائية أو ثلاثية الأبعاد من كل مرور؛;
- تكون كثافة النبضات العالية والتغطية الزاوية الواسعة متطلبات أساسية؛;
- يجب حل بنية الغطاء النباتي أو الطبقات الرأسية المتعددة بشكل منهجي؛;
- تكون دقة رسم خرائط من فئة السنتيمتر مطلوبة من حمولة مسح متكاملة بالكامل.
وحدة تحديد المدى بالليزر، ومقياس الارتفاع بالليزر، وليدار المسح الضوئي كلها تقيس زمن الطيران البصري، لكنها ليست منتجات قابلة للتبادل. يعتمد الاختيار الصحيح على بيانات الخرج، وهندسة أخذ العينات، وسلسلة المعايرة - وليس على الطول الموجي وحده.
طابق وحدة Lumexis مع حدود المدى والحمولة
بالنسبة لحمولات الطائرات بدون طيار المدنية، غالبًا ما تستبعد الكتلة، والحجم، وفتحة الاستقبال، والطاقة، والحد الأدنى للمدى، وواجهة الاتصال الخيارات غير المناسبة قبل أن يفعل ذلك الحد الأقصى للمدى.
قيم المدى أدناه هي قيم الهدف المرجعي, ، وليست ارتفاعات طيران مضمونة. وهي مرتبطة بهدف بقياس 2.3 × 2.3 م بانعكاسية لا تقل عن 0.3 تحت شرط الرؤية المذكور في مواصفات المصدر. قد تنتج بصمة تضاريس واسعة، أو سطح داكن، أو سطح مبلل، أو غطاء نباتي، أو منحدر مائل، أو نافذة ملوثة، أو خط رؤية غير مستقر مدى قابلًا للاستخدام مختلفًا.
| طراز Lumexis | مدى الهدف المرجعي | فتحة الاستقبال | تباعد الشعاع | الحد الأدنى للمدى | الدقة | المعدل | الأبعاد القصوى | الكتلة | متوسط الطاقة النموذجي عند 1 هرتز |
|---|---|---|---|---|---|---|---|---|---|
| 1535-LXCJ0300 | ≥3.2 كم* | Φ16 مم | ≤0.6 ملي راديان | ≤15 م | ≤±1 متر | 1–10 هرتز | 48 × 21 × 31 مم | 33 ± 1 جم | ≤0.8 واط |
| 1535-LXCJ0500 | ≥5 كم** | Φ16 مم | قم بالتأكيد حسب التكوين | ≤15 م | ≤±1 متر | 1–10 هرتز | 50 × 23 × 33.5 مم | ≤40 جم | ≤1 واط |
| 1535-LXCJ0600 | ≥6 كم** | Φ21 مم | ≤0.3 ملي راديان | ≤20 م | ≤±1 متر | 1–10 هرتز | 65 × 40 × 28 مم | ≤55 جم | ≤1 واط |
| 1535-LXCJ0700 | ≥7 كم** | Φ25 مم | ≤0.3 ملي راديان | ≤30 م | ≤±1 متر | 1–10 هرتز | 65 × 46 × 32 مم | ≤72 جم | ≤1.3 واط |
| 1535-LXCJ0800 | ≥8 كم** | Φ25 مم | ≤0.3 ملي راديان | ≤30 م | ≤±1 متر | 1–10 هرتز | 65 × 46 × 32 مم | ≤72 جم | ≤1.3 واط |
* رؤية المرجع المصدر ≥12 كم.
** رؤية المرجع المصدر ≥20 كم.
تتوفر منصات Lumexis طويلة المدى حتى فئة الهدف المرجعي 15 كم. وهي تستخدم فتحات استقبال وحزمًا أكبر، لذلك يجب على مهندس الحمولة اختيارها فقط عندما يبرر متطلب المدى المائل الحقيقي وهامش الإرجاع الحجم والكتلة الإضافيين.
منطق الاختيار العملي
اختر 1535-LXCJ0300 أولًا عندما يتناسب غلاف العمل الموثق مع ظروف الهدف والرؤية الخاصة به وتكون أقل كتلة مدرجة هي الأولوية.
انتقل إلى 1535-LXCJ0500 أو 0600 عندما تحتاج ميزانية إرجاع الهدف إلى هامش مدى أكبر، بينما يمكن للحمولة قبول الغلاف أو الفتحة الأكبر.
فكر في فئة 0700 أو 0800 للوقوف المائل الأطول بالنسبة للهياكل المدنية الكبيرة أو قياس السطح على ارتفاع أعلى، بعد التحقق من الكتلة، واستقرار التوجيه، وفتحة النافذة، والإرجاع الفعلي من السطح.
لا تضف هامش المدى بشكل أعمى. يمكن أن تستهلك وحدة أكبر سعة الحمولة دون تصحيح خطأ ناتج عن الوضعية، أو عدم تطابق الطابع الزمني، أو محاذاة المحور، أو زاوية الهدف، أو سطح غير مناسب.
ما تقيسه الوحدة: المدى المائل
يصدر محدد المدى بالليزر النبضي نبضة بصرية قصيرة ويقيس زمن الرحلة ذهابًا وإيابًا إلى إرجاع السطح المكتشف:
R = cΔt / 2
حيث:
- (R) هو المدى المائل في اتجاه واحد؛;
- (c) هي سرعة الضوء في وسط الانتشار؛;
- (Δ t) هو الفاصل الزمني المقاس لرحلة الذهاب والإياب؛;
- المعامل اثنان يراعي مساري الخروج والعودة.
هذه النتيجة هي مسافة على طول اتجاه القياس. وهي ليست تلقائيًا الارتفاع فوق الأرض، أو الارتفاع فوق مستوى سطح البحر، أو إحداثيًا على الخريطة.
المدى المائل ليس دائمًا الارتفاع الرأسي
عرض هندسي
شاهد كيف يتناسب المصدر مع الأداة الكاملة
رسم هندسي يوضح المدى المائل، والمكوّن الرأسي، ووضعية المنصة، وانحدار التضاريس.
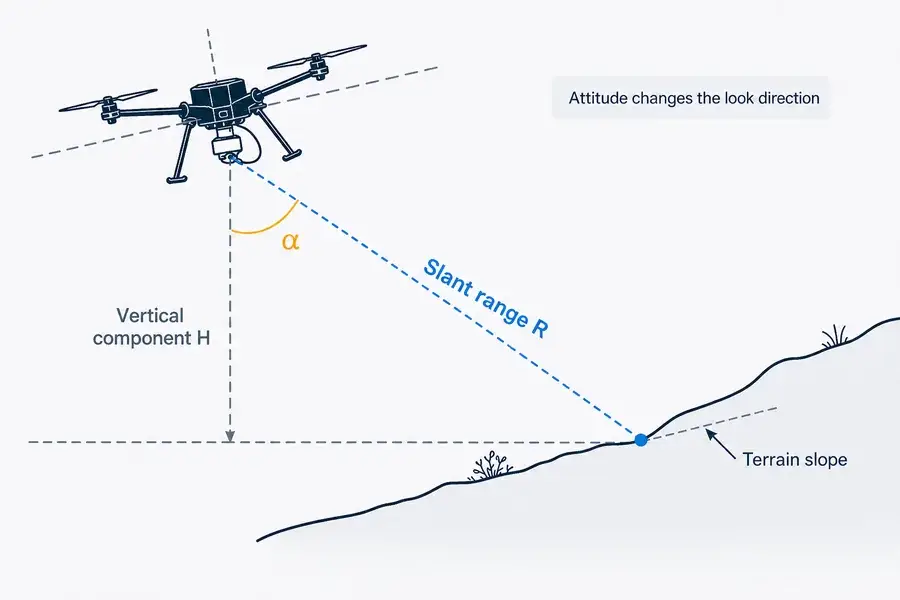
إذا كانت (α) هي الزاوية بين اتجاه النظر المقاس والرأسي المحلي، فإن الفصل الرأسي بين المستشعر ونقطة التضاريس المضاءة هو:
H = R جتا α
هذه العلاقة البسيطة مفيدة، لكنها لا تحل مشكلة القياس الجوي الكاملة.
- إذا كانت الوحدة تشير تمامًا إلى النظير المحلي، فإن (α) تقترب من الصفر و(H) تقترب من (R).
- إذا انحرفت المنصة أو مالت بينما تكون الوحدة مثبتة على الهيكل الجوي، فإن اتجاه النظر يتغير مع المنصة.
- إذا وجّهت قاعدة متحركة الوحدة بعيدًا عن النظير، فإن زاوية القاعدة المتحركة تنتمي إلى التحويل.
- إذا أصاب الشعاع منحدرًا بعيدًا عن النقطة الواقعة مباشرة أسفل المنصة، فإن (H) هو الفصل الرأسي إلى نقطة مضيئة, ، وليس بالضرورة ارتفاع المنصة فوق التضاريس الواقعة أسفلها مباشرة.
- إذا كان الناتج المطلوب هو الارتفاع، فيجب أن يعرف النظام أيضًا موضع المستشعر ومرجع الإسناد.
عند الزوايا الصغيرة، قد يبدو الفرق بين المدى والارتفاع متواضعًا، لكن عدم اليقين الزاوي يُنشئ إزاحة أفقية في البصمة وقد يصبح خطأً رأسيًا مهمًا فوق التضاريس المنحدرة. يجب أن تتضمن ميزانية الخطأ جودة وضعية وحدة القياس بالقصور الذاتي IMU، وزاوية تركيب محدد المدى بالنسبة لوحدة IMU، وزاوية الجيمبال أو المُشفِّر، والانثناء الهيكلي، ومحاذاة التوقيت.
من قيمة مدى واحدة إلى نقطة على السطح
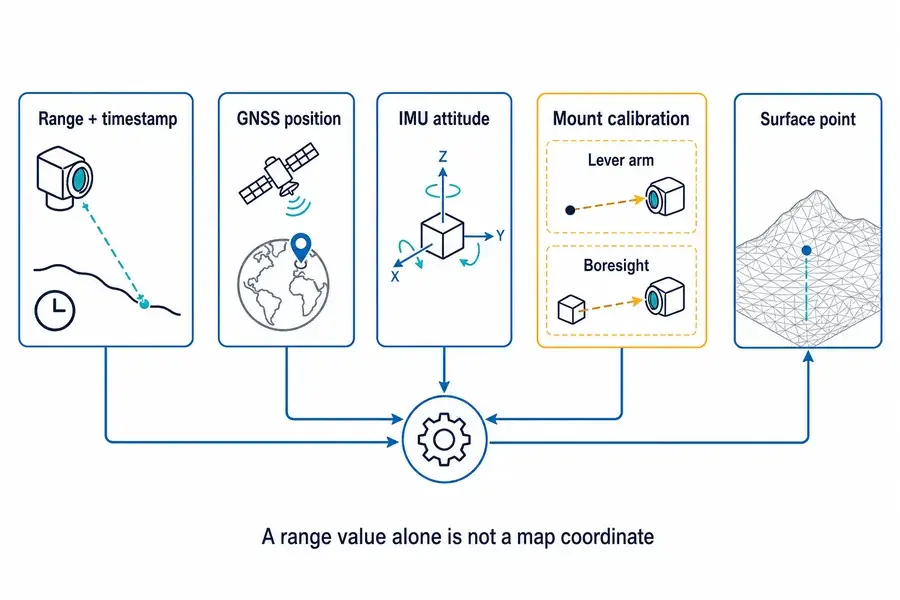
مبدأ القياس
ربط القياس البصري بهندسة النظام
مخطط تدفق الإشارة يُظهر المدى والطابع الزمني، وموضع GNSS، ووضعية IMU، وذراع الرافعة، ومحور التصويب المساهمة في نقطة على السطح.
في إطار رسم خرائط مبسّط:
pالسطح = pالمستشعر + Ruالنظر
حيث:
- (pالمستشعر) هو موضع المركز البصري للمستشعر في إطار رسم الخرائط؛;
- (R) هو المدى المائل المقاس؛;
- (uالنظر) هو متجه وحدة يصف اتجاه القياس في الإطار نفسه؛;
- (ptarget) هي نقطة السطح المضيئة.
المصطلح الصعب عادةً هو (uالنظر). يجب اشتقاقه من:
- المحور البصري لمحدد المدى؛;
- دوران محور التصويب الثابت الخاص به بالنسبة لوحدة IMU أو إطار الحمولة؛;
- أي زاوية جيمبال أو ماسح ضوئي؛;
- دوران المنصة ودرجة الميل والاتجاه في وقت القياس؛;
- اصطلاح الإحداثيات المحلي أو العالمي المختار.
يحتاج موضع المستشعر أيضًا إلى أكثر من إحداثية GNSS. الإزاحة من النقطة المرجعية لـ GNSS/IMU إلى المركز البصري لمحدد المدى—وهي ذراع الرافعة—يجب قياسها في إطار جسم محدد وتحويلها باستخدام الوضعية. تحدد سير عمل بيانات NOAA الجوية ودراسات UAS-LiDAR المنشورة أن معالجة GNSS/IMU، وإزاحات ذراع الرافعة، ومعايرة محور التصويب، والخطوط المتداخلة، والتوقيت باعتبارها أجزاء أساسية من الإسناد الجغرافي.12
مزامنة الوقت هي معامل هندسي
على منصة متحركة، تُسنَد عينة مدى ذات طابع زمني خاطئ إلى موضع واتجاه خاطئين. لذلك يجب أن تغطي مواصفات الواجهة المفيدة ما يلي:
- متى يُنشأ الطابع الزمني للمدى؛;
- ما إذا كان يمثل التشغيل، أو الانبعاث، أو الكشف، أو إرسال الحزمة؛;
- سلوك ساعة المضيف والوحدة؛;
- زمن الاستجابة من الأمر إلى القياس وتغيّره؛;
- تأخير النقل التسلسلي؛;
- استراتيجية مزامنة وقت GNSS أو النبضة في الثانية؛;
- كيفية تمييز القياسات غير الصالحة أو القديمة أو المفقودة.
لقياس النقاط، سجّل المدى الخام، وحالة الصلاحية، ووقت الوحدة، ووقت استلام المضيف، وموضع المنصة، ووضعية المنصة، وزاوية الجيمبال، ومراجعة الإعدادات. احتفظ بمعلومات كافية لإعادة حساب الإحداثيات بعد تحسّن المعايرة.
ارتداد السطح يحدد ما إذا كانت المسافة مفيدة
استجابة القياس
تفسير الاستجابة البصرية في سياق التطبيق
مقارنة ظروف الارتداد للأرض المنتشرة والغطاء النباتي والمياه الملساء والأسطح المائلة للقياس الجوي بالمدى.
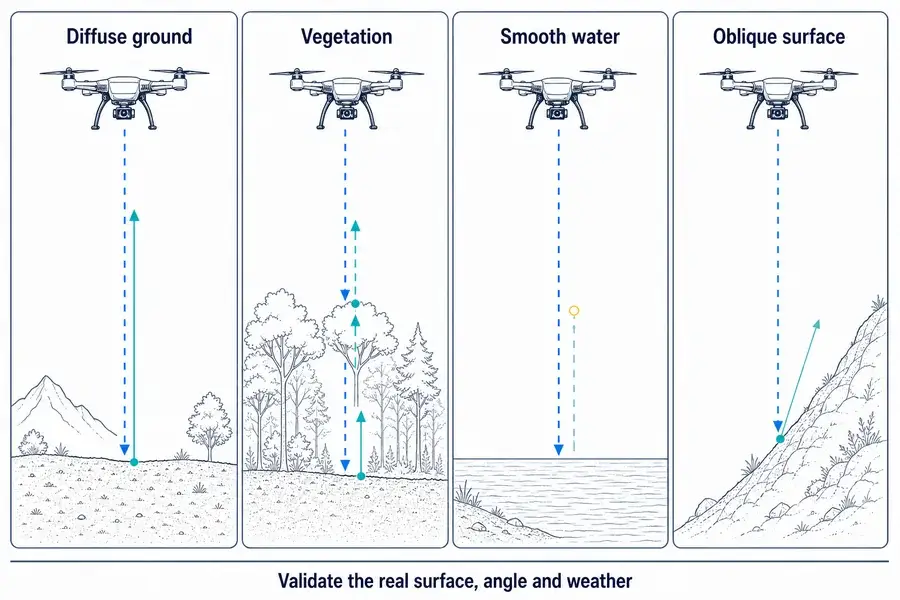
الأرض المنتشرة والمنشآت المدنية
يمكن أن تُرجع التربة الجافة والصخور والخرسانة والأسطح المطلية وأسطح التسقيف كميات مختلفة من الطاقة عند 1535 نانومتر. الملمس والرطوبة والتلوث وزاوية السقوط مهمة. لا تطبّق حكمًا بلون مرئي مثل “الأسطح الفاتحة تقيس مدى أبعد دائمًا” دون تحقق خاص بطول الموجة.
الغطاء النباتي
قد تتفاعل نبضة واحدة مع المظلة والأفرع والطبقة السفلية والأرض. يمكن أن توفر وحدة ذات منطق متعدد الأهداف أو أول/آخر ارتداد خيارات مفيدة، لكن قناة نقطة واحدة بتردد 1–10 هرتز ليست بديلاً عن أداة تحلّ شكل الموجة أو ماسح عالي الكثافة عندما يكون بنية المظلة هو متطلب المنتج. تُظهر أبحاث USGS الجوية لماذا تجيب طرق السطح الأول والسطح الأخير وشكل الموجة الكامل على أسئلة نباتية مختلفة.3
المياه الملساء والأسطح الرطبة
لا ينبغي تقديم القياس بالمدى بالأشعة تحت الحمراء القريبة وقصيرة الموجة كقياس أعماق. يمكن أن ينتج امتصاص الماء وزاوية السطح وحالة الأمواج والعكارة والانعكاس المرآوي ارتدادات ضعيفة أو متقطعة أو مفقودة. يستخدم LiDAR الأخضر لقياس الأعماق استراتيجية طول موجي مختلفة لاختراق الماء.4
المنحدرات المائلة وأوجه المنشآت
يمكن أن يعيد السطح المائل توجيه الكثير من الطاقة المنعكسة بعيدًا عن المستقبل. تمتد البصمة المسقطة أيضًا عبر السطح، ويمكن أن يتغير المدى عبر تلك البصمة. تحقق من أقصى زاوية سقوط متوقعة في المسار الحقيقي، وليس فقط من لوح عمودي على طاولة الاختبار.
الغلاف الجوي والنافذة الخارجية
يقلل الضباب والمطر والغبار والهباء الجوي والتكاثف والتلوث من الارتداد المفيد أو يُنشئ تشتتًا خلفيًا قريبًا غير مرغوب فيه. تحدث الخسارة على مساري الذهاب والعودة معًا. اختبر الحمولة الكاملة مع نافذتها الخارجية النهائية؛ فنتيجة الوحدة العارية على طاولة الاختبار لا تتضمن نفاذية النافذة، أو الانعكاس الداخلي، أو التلوث، أو محاذاة الحاوية.
تباعد الحزمة يحدد البصمة الأرضية
لتقدير المجال البعيد باستخدام التباعد بالزاوية الكاملة:
d ≈ Rθ
حيث (d) هو قطر البقعة التقريبي، و(R) هو المدى المائل، و(θ) هو تباعد الزاوية الكامل بالراديان.
أمثلة:
- عند 500 م، يقابل 0.6 ملي راديان بقعة تقريبية 0.30 م؛;
- عند 1,000 م، يقابل 0.6 ملي راديان بقعة تقريبية 0.60 م؛;
- عند 1,000 م، يقابل 0.3 ملي راديان بقعة تقريبية 0.30 م.
هذه تقديرات هندسية، وليست قيم قبول. يُغفل القطر الابتدائي للحزمة، ومقطع الحزمة، والتركيز، والزيغ البصري، والاضطراب، والاهتزاز، وانحراف الحزمة.
لقياس ارتفاع التضاريس، يمكن لبصمة أكبر أن ت متوسط أو تخلط الإرجاعات من الغطاء النباتي، الصخور، حواف الأسطح، أو الأرض المنحدرة. لقياس النقاط بمساعدة الكاميرا، يمكن لشعاع أضيق أن يحسن ملء الهدف، لكنه يتطلب أيضًا محاذاة أكثر إحكامًا بين الكاميرا والليزر وتوجيهًا أكثر استقرارًا.
عند زاوية سقوط مائلة (β)، تمتد البصمة على طول السطح. في تقريب هندسي مثالي، يزداد البعد الطويل تقريبًا بمقدار (1/cosβ). يعتمد سلوك الإرجاع الفعلي أيضًا على تشتت السطح وهندسة المستقبل، لذا استخدم هذا فقط كإشارة تصميمية.
لماذا يعتبر 1535 نانومتر مفيدًا—وما لا يضمنه
غالبًا ما يجمع محدد المدى 1535 نانومتر بين زجاج الإربيوم مصدر نابض ومستقبل مصمم لنطاق 1.5 ميكرومتر. يمكن لهذه البنية دعم قياس مدمج طويل المدى وتوفر نظام تفاعل بصري مختلف عن أطوال الموجات تحت الحمراء القريبة الأقصر.
ومع ذلك:
- لا يحدد الطول الموجي فئة الليزر للحمولة النهائية؛;
- تعتمد سلامة الليزر على الانبعاثات التي يمكن الوصول إليها، خصائص النبضة، التكرار، الفتحة، التباعد، هندسة التعرض، الحاوية الواقية، وطريقة الاختبار المعمول بها؛;
- يمكن لنافذة بصرية مضيفة أن تغير الشعاع الذي يمكن الوصول إليه؛;
- يجب عدم نقل بيان الوحدة تلقائيًا إلى المنتج المتكامل.
يجب أن تنشر Lumexis ادعاءً رسميًا بفئة الليزر فقط عندما يكون تكوين الإنتاج الدقيق مدعومًا بوثائق الامتثال.
قائمة التحقق للتكامل لحمولة جوية مدنية
التركيب الميكانيكي والمحاذاة
- حدد المراكز البصرية للوحدة ومحاور البيانات البصرية.
- قم بالتركيب على هيكل حمولة صلب وقابل للتكرار دون تشويه البصريات.
- قم بقياس ذراع الرافعة من نقطة المرجع الملاحية إلى المركز البصري.
- قم بمعايرة دوران المحاذاة بين محدد المدى و IMU، الكاميرا، أو إطار الجيمبال.
- تحقق من المحاذاة قبل وبعد التعرض للاهتزاز ودرجة الحرارة.
- قم بتوجيه الكابلات بحيث لا تطبق عزم دوران متغير على الوحدة أو الحامل.
الاهتزاز وحركة المنصة
يجب أن يبقى مسار القياس على السطح المقصود أثناء الانبعاث والاستقبال. راجع:
- الاهتزاز المتعلق بالدوار والرنين الهيكلي؛;
- عرض النطاق الترددي لتثبيت الجيمبال؛;
- توقيت كاميرا الغالق المتدحرج إذا تم إقران المدى مع صورة؛;
- استيفاء الموقف عند الطابع الزمني للمدى؛;
- ضبابية الحركة وحركة الميزات في الكاميرا؛;
- الانثناء الهيكلي بين مستشعر الملاحة ومحدد المدى.
لا يثبت تصنيف الاهتزاز في مواصفات المكون دقة الإحداثيات بعد التكامل. يجب أن تتحقق الحمولة من كل من البقاء الوظيفي والمحاذاة المحتفظ بها.
القدرة
- قم بتحجيم السكة للطاقة القصوى، وليس فقط القيمة المتوسطة.
- تحقق من الجهد عند الوحدة أثناء الانبعاث، بما في ذلك انخفاض الكابل والموصل.
- قم بتمييز حالات بدء التشغيل، التمكين، الاستعداد، والمدى المستمر.
- تحقق مما إذا كانت ضوضاء التبديل تؤثر على IMU، مستقبل GNSS، الكاميرا، أو الراديو.
- سجل جهد التغذية والتيار أثناء الاختبار الأرضي والجوي.
الاتصالات
تدعم منصات Lumexis RS422 أو TTL وفقًا للتكوين.
- RS422 مفيد عندما يبرر طول الكابل والضوضاء الكهربائية الإشارات التفاضلية.
- يتطلب TTL مستويات منطقية مؤكدة، أرضي مشترك، طول كابل، وتوافق المضيف.
- تأكد من مراجعة البروتوكول المتحكم به، معدل الباود، تأطير الأوامر، المهلة، سلوك التمكين، ورموز الخطأ.
- حدد ما يفعله المضيف بعد مدى غير صالح، مهلة، إرجاع خارج النطاق، أو فقدان الاتصال.
النافذة البصرية والحاجز
النافذة المضيفة جزء من النظام البصري.
- استخدم مادة وطلاء مع نفاذية تم التحقق منها حول 1535 نانومتر.
- وفر فتحات شفافة منفصلة لمسارات الإرسال والاستقبال عند الحاجة بواسطة الوحدة المختارة.
- حافظ على النافذة قريبة بما يكفي لتجنب القطع مع احترام التفاوت الميكانيكي.
- قم بإمالة وحجب النافذة فقط بعد تقييم الإرجاعات الشبحية وإزاحة المحور.
- تحكم في التكثف، الغبار، طبقة الماء، الخدوش، تسرب المواد اللاصقة، وتلف الطلاء.
- أعد فحص الحد الأقصى والأدنى للمدى مع النافذة والحاوية النهائية.
البيئة الحرارية
تواجه الحاويات الجوية الحمل الشمسي، تدفق الهواء، الحرارة الداخلية، التغيرات السريعة في الارتفاع، والنقع البارد. تحقق من:
- درجة حرارة علبة الوحدة، وليس فقط الهواء المحيط؛;
- alignment drift between the rangefinder, IMU, and camera;
- startup time after cold soak;
- supply behavior and measurement validity across temperature;
- condensation risk during transitions.
Ground and airborne validation plan
1. Bench integration
- verify power, enable, commands, response framing, and fault handling;
- confirm timestamp behavior and measurement latency;
- establish module-to-payload datums;
- test representative diffuse targets beyond the specified minimum range;
- use controlled procedures for close or highly reflective surfaces.
2. Outdoor ground test
- install the final window, baffle, mount, cable, and power system;
- measure known targets with different material, size, angle, and distance;
- test background light and expected visibility conditions;
- compare first, last, and multi-target behavior where available;
- record invalid and missing returns instead of filtering them silently.
3. Static pointing and calibration
- survey reference surfaces or targets;
- measure lever arms in the chosen body frame;
- determine camera/rangefinder and rangefinder/IMU boresight;
- verify optical-axis stability after handling and thermal cycling;
- lock the coordinate definitions and sign conventions.
4. Low-risk airborne engineering test
- begin over a controlled, open civil test area with simple surfaces;
- log raw range, timestamp, GNSS, attitude, gimbal angle, power, and validity;
- compare opposite-direction and crossing passes over common surfaces;
- examine range dropouts over vegetation, water, edges, and slopes;
- check whether data latency or attitude interpolation creates spatial offsets.
5. Acceptance test
Define pass/fail criteria for:
- valid-measurement rate by surface and distance;
- range bias and repeatability;
- vertical-height or point-coordinate error after the full transformation;
- boresight stability before and after environmental exposure;
- invalid-reading behavior;
- power, thermal, and communication margin.
The acceptance metric should match the output promised to the customer. A ±1 m module range specification and a finished-system vertical or coordinate accuracy are different quantities.
What to send Lumexis for a module recommendation
انسخ قائمة التحقق هذه إلى استفسارك:
- application: terrain height, civil structure standoff, point measurement, or surface profiling;
- required output: slant range, vertical height, relative clearance, or surface coordinate;
- normal and maximum sensor-to-surface distance;
- minimum distance during takeoff, handling, or close inspection;
- surface types, reflectivity estimate, slope, vegetation, moisture, and expected angle;
- platform type and maximum roll, pitch, angular rate, and vibration environment;
- available module dimensions, mass, receive aperture, and mounting orientation;
- average and peak-power limits and supply voltage;
- required rate, latency, timestamp accuracy, and data logging format;
- GNSS, IMU, camera, gimbal, scanner, or encoder already in the payload;
- RS422 or TTL preference and cable length;
- optical-window material, coating, thickness, position, and clear apertures;
- operating temperature, humidity, contamination, and weather envelope;
- prototype quantity, annual volume, and target programme timing.
CTA: Discuss a civil UAV laser ranging solution with Lumexis
Lumexis — مصادر ليزر دقيقة، مصممة للعالم الحقيقي.
الأسئلة الشائعة
هل يمكن لوحدة قياس المدى بالليزر قياس ارتفاع الطائرة بدون طيار؟
يقيس المدى المائل إلى السطح المضاء. عندما يكون اتجاه القياس معروفًا بالنسبة إلى العمودي المحلي، يمكن للنظام حساب الفصل الرأسي إلى نقطة السطح تلك. قد يتطلب الارتفاع فوق التضاريس الواقعة مباشرة أسفل المنصة هندسة تضاريس إضافية عندما يكون الشعاع بعيدًا عن النظير.
هل وحدة قياس المدى بالليزر هي نفسها مقياس الارتفاع بالليزر؟
مقياس الارتفاع بالليزر هو نظام مُصمم لاشتقاق الارتفاع أو ارتفاع السطح من مدى الليزر. توفر وحدة قياس المدى قناة المسافة؛ قد يحتاج المضيف إلى الاتجاه، والموقع، ومعايرة التركيب، والتوقيت، ومنطق السطح لتحويل تلك القناة إلى قياس ارتفاع.
هل يمكن لوحدة Lumexis واحدة إنشاء خريطة ثلاثية الأبعاد؟
ليس بمفرده. وحدة النقطة الواحدة تقيس على طول اتجاه نظر واحد في كل مرة. يمكن للمضيف دمج عينات المدى المتكررة مع الزوايا المعروفة ووضعية المنصة، لكن رسم الخرائط الكثيف يتطلب عادةً بنية ليدار مسح ضوئي بكثافة أخذ عينات أعلى بكثير.
ما هو طراز Lumexis الأفضل لطائرة مدنية خفيفة بدون طيار؟
ابدأ بأصغر وحدة تغطي أهدافها المُتحقق منها وظروفها البيئية نطاق المدى المائل الفعلي. في جدول المنصة الحالي، تتمتع 1535-LXCJ0300 بأقل كتلة مُدرجة عند 33 ± 1 جم. لا يزال الاختيار يعتمد على العائد السطحي، والمدى الأدنى، والتوجيه، والطاقة، وهامش التكامل.
لماذا يمكن أن يكون النطاق صالحًا بينما الارتفاع المحسوب خاطئ؟
قد يقيس الموديول المسافة المائلة بشكل صحيح بينما يطبق المضيف الاتجاه أو الطابع الزمني أو زاوية الجيمبال أو ذراع الرافعة أو خط النظر أو اصطلاح الإحداثيات بشكل خاطئ. دقة المدى ودقة الإسناد الجغرافي تنتميان إلى أجزاء مختلفة من ميزانية الخطأ.
كيف تؤثر اللفة والميل على قياس الارتفاع بالليزر؟
يقومون بتدوير اتجاه قياس ثابت بالنسبة للجسم بعيدًا عن الاتجاه الرأسي المحلي. يجب على المضيف استخدام اتجاه المنصة في وقت القياس. على التضاريس المنحدرة، يمكن أن يؤدي خطأ زاوي أيضًا إلى تحريك النقطة المضيئة أفقيًا إلى ارتفاع سطح مختلف.
ماذا يحدث فوق الغطاء النباتي؟
قد تعود النبضة من الظلة أو الأفرع أو الطبقة السفلى أو الأرض. يمكن لوظائف الأول/الأخير أو متعددة الأهداف أن تساعد في تحديد العوائد المختلفة، لكن وحدة أحادية النقطة منخفضة المعدل لا توفر نفس معلومات الظلة التي توفرها أداة كاملة الموجة أو مسح كثيف.
هل سيقيس 1535 nm عبر الماء؟
لا تحدد وحدة 1535 nm كجهاز استشعار لقياس الأعماق. يمكن أن يؤدي امتصاص الماء وانعكاس السطح إلى إشارات راجعة ضعيفة أو مفقودة. عادةً ما يستخدم LiDAR المخترق للماء استراتيجية طول موجي مختلفة وبنية نظام مختلفة.
ما الذي يجب إعادة اختباره بعد إضافة نافذة الحمولة؟
أعد اختبار الحد الأدنى والحد الأقصى لمسافة العمل، ومعدل القراءة الصالح الخاص بالهدف، ومحاذاة المحور البصري، وسلوك الضوء الخلفي، ودرجة الحرارة، والتلوث، وسلوك الارتداد الوهمي مع النافذة النهائية، والحاجز، والحامل، والكابل، ونظام الطاقة.
هل 1535 نانومتر آمن تلقائيًا في الحمولة النهائية؟
لا. الطول الموجي هو مدخل واحد فقط. يعتمد تصنيف المنتج النهائي على الانبعاثات المتاحة وطريقة القياس المعمول بها. يتطلب الادعاء الرسمي أدلة على تكوين الإنتاج الدقيق.
مراجع تقنية
External technical and application sources
Additional application context
- هيئة المسح الجيولوجي الأمريكية، “What Is LiDAR?,” Time-of-Flight point measurement and airborne scanning context.
- هيئة المسح الجيولوجي الأمريكية، “The Feasibility of Using Lidar-Derived Digital Elevation Models for Gravity Data Reduction,” laser scanner, GNSS, and IMU as the main airborne collection components.
- برنامج العلوم الجوية التابع لناسا، “Land, Vegetation and Ice Sensor,” full-waveform laser altimetry, camera integration, and surface-structure applications.
- ASPRS, “Quality Assurance and Quality Control of LiDAR Systems and Derived Data,” mounting parameters, GNSS/IMU direct georeferencing, and laboratory, platform, and in-flight calibration.
- NIST, “User’s Manual for Lidar Target Simulator,” round-trip Time-of-Flight range equation.