
Eine maximale Reichweite bei klarer Luft sagt nicht aus, was passiert, wenn die Sicht abnimmt. Bei Nebel, Regen oder Dunst kann ein Entfernungsmesser auf eine kürzere Distanz sperren, einen unerwartet nahen Wert zurückgeben, zwischen gültigen und ungültigen Messwerten wechseln oder gar kein Ergebnis liefern.
Diese Symptome beruhen auf unterschiedlichen Mechanismen, daher ist “schwaches Signal” keine ausreichende Diagnose.
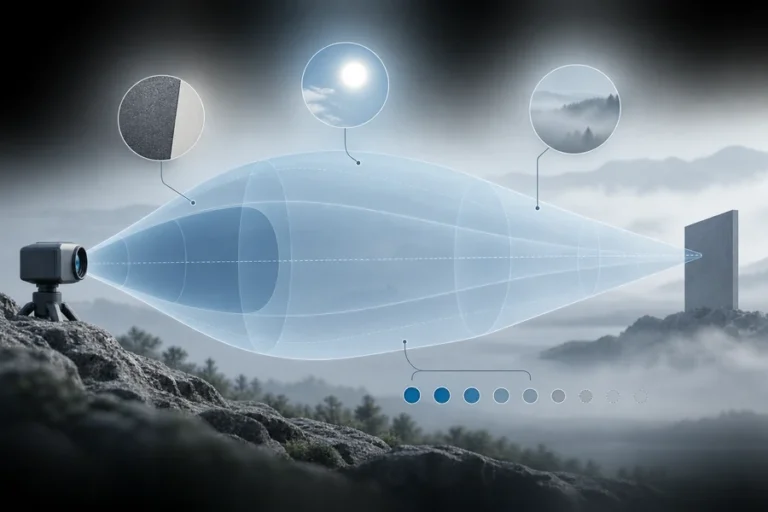
Ein Laser-Entfernungsmesser kann im Nebel bei leichten Bedingungen weiterhin gültige Entfernungen liefern, aber die nutzbare Reichweite und die Erkennungswahrscheinlichkeit nehmen normalerweise ab, da Partikel das Zwei-Wege-Zielsignal dämpfen und konkurrierende Echos erzeugen. Die Leistung muss mit Sicht, Niederschlag, Ziel, Geometrie, Zustand der optischen Fenster, Verarbeitungseinstellungen und einem Kriterium für gültige Erkennung angegeben werden.
Warum ein Laser-Entfernungsmesser im Nebel an nutzbarer Reichweite verliert
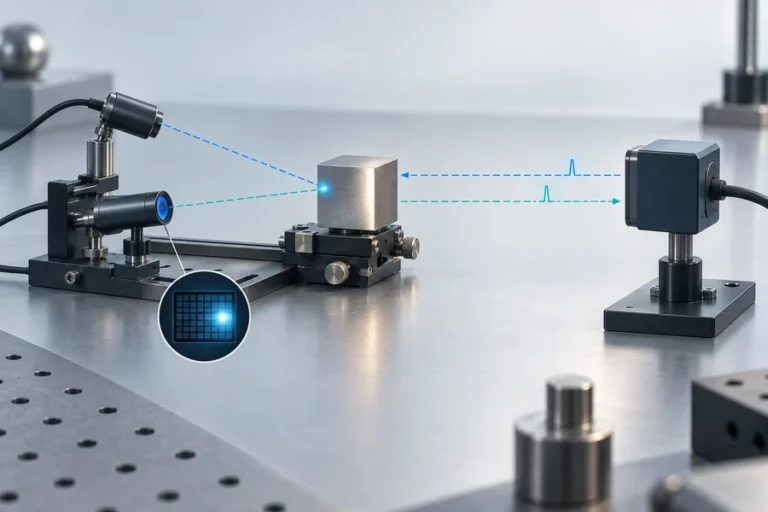
Ein gepulster Laufzeit-Entfernungsmesser sendet optische Energie zu einem Ziel und misst die Rückkehrzeit. Der Ablauf bei klarer Luft wird in unserem Leitfaden behandelt wie ein Laser-Entfernungsmesser funktioniert. Nebel fügt diesem Signalpfad zwei Probleme hinzu.
Erstens streuen und absorbieren Tröpfchen einen Teil des gesendeten Pulses, bevor er das Ziel erreicht. Das beabsichtigte Echo durchläuft dann auf dem Rückweg dasselbe trübende Volumen. Dieser Zwei-Wege-Pfadverlust verringert das Zielsignal relativ zum Empfängerrauschen und Hintergrundlicht.
Zweitens können Tröpfchen im Messpfad Energie zurücksenden, bevor der Puls das Ziel erreicht. Ein Empfänger kann diese Volumenrückkehr als nahes Störsignal oder frühes Objekt interpretieren. Kontrollierte Nebelkammer-Experimente haben beide Effekte gezeigt: Nahe Punkte sammeln sich um den Sensor, während die maximale Sichtweite sinkt, wenn Ziel-Echos im Rauschen verschwinden.
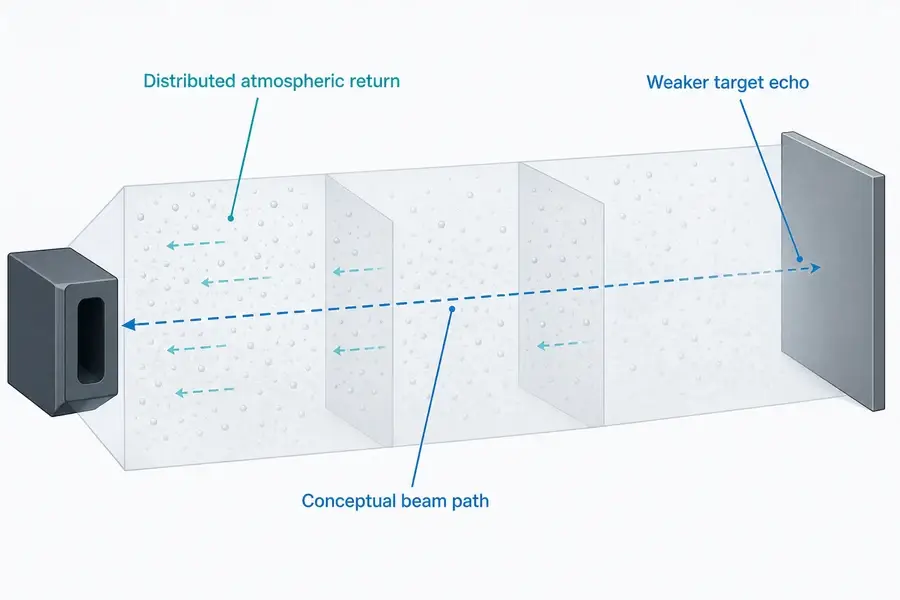
Der Rückgang ist nicht immer allmählich. Ein System kann stabil erscheinen, bis das Ziel-Echo seinen Schwellenwert überschreitet, und dann auf intermittierende oder fehlende Messwerte umschalten.
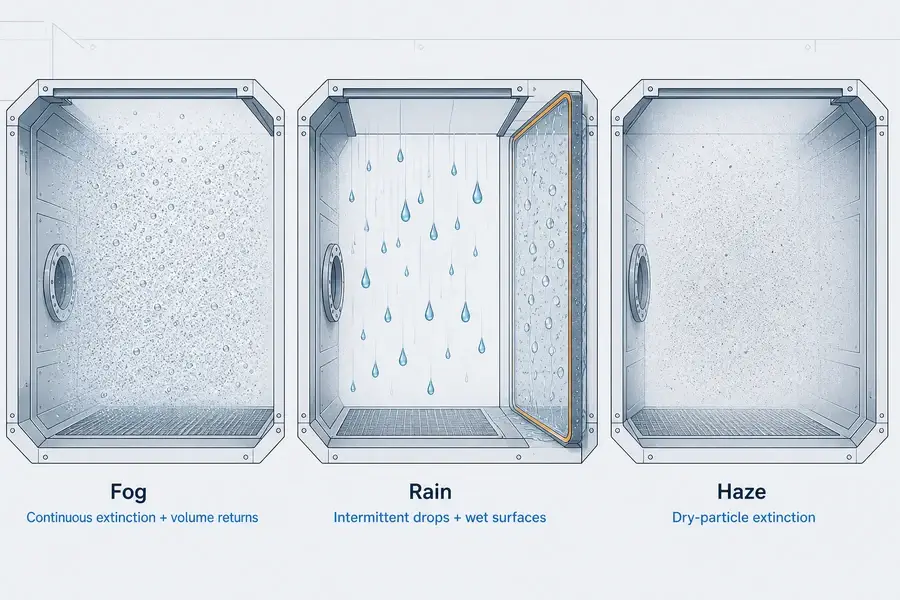
Nebel, Regen und Dunst erzeugen unterschiedliche Ausfallmuster
Alle drei Bedingungen reduzieren die Sicht, aber sie verursachen nicht dasselbe optische oder mechanische Problem.
Nebel: Kontinuierliche Extinktion und Volumenrückgaben
Die Weltorganisation für Meteorologie definiert Nebel als schwebende kleine Wassertröpfchen, die die Sicht am Boden reduzieren. Tröpfchengröße und räumliche Gleichmäßigkeit variieren, sodass Ereignisse mit derselben gemeldeten Sicht einen Sensor unterschiedlich beeinflussen können.
Nebel füllt oft den gesamten optischen Pfad. Das macht kontinuierliche Dämpfung und Volumen-Rückstreuung zu den Hauptproblemen. Er kann auch das Ziel und das Schutzfenster benetzen und so Oberflächeneffekte zum atmosphärischen Verlust hinzufügen.
Regen: Intermittierende Tropfen und nasse Oberflächen
Regentropfen sind größer und diskreter als Nebeltröpfchen. Ein Tropfen, der den Strahl kreuzt, kann ein falsches Echo erzeugen, einen Teil des Pulses blockieren oder sich mit dem Ziel-Echo mischen. Kontrollierte Experimente zeigten, dass Regen- oder Sprühbelastung die Zielerfassungswahrscheinlichkeit mehr reduzierte als den Fehler gültiger Messwerte.
Regen bringt ein zweites Problem mit sich, das Nebeldiskussionen oft übersehen: Wasser auf dem optischen Fenster. Ein versiegeltes Gehäuse kann Wassereintritt verhindern, während Tröpfchen, ein Wasserfilm oder Verunreinigungen auf der Außenfläche dennoch den ausgehenden Puls und das Empfängerfeld streuen. Nasse Ziele und Pfützen können auch die Oberflächenrichtung ändern und Mehrwege- oder Geister-Echos erzeugen.
Dunst: Trockene Partikelextinktion
Die WMO definiert Dunst als extrem kleine trockene Partikel, die in der Luft schweben. Dunst kann die optische Transmission reduzieren und gestreutes Hintergrundlicht erhöhen, aber seine Partikelzusammensetzung und -verteilung unterscheiden sich von Wasser-Tröpfchen-Nebel.
Dokumentieren Sie die Bedingung und, wenn möglich, einen gemessenen Sicht- oder Extinktionsindikator.
Das Anzeigesymptom identifiziert die Ursache nicht von selbst
Nutzen Sie das Ausgabemuster als Hinweis und prüfen Sie dann Pfad und Einstellungen.
| Symptom | Plausibler Mechanismus | Als Nächstes prüfen |
|---|---|---|
| Unerwartet kurze Reichweite | Nahes Nebel-/Tröpfchen-Echo oder verschmutztes Fenster | Roh-/Mehrfach-Echos und Fensteroberfläche inspizieren |
| Keine Rückkehr | Ziel-Echo unter Schwellenwert oder optischer Pfad blockiert | Sicht, Zielrückkehr, Apertur und Schwellenwert prüfen |
| Intermittierende gültige/ungültige Messwerte | Diskrete Tropfen, wechselnde Nebeldichte oder teilweiser Fußabdruck | Wiederholte Versuche und Wetterbedingung über die Zeit aufzeichnen |
| Stabil, aber kürzere nutzbare Reichweite | Verteilte atmosphärische Extinktion | Erkennungswahrscheinlichkeit bei klarer Luft und bei Trübung vergleichen |
| Verzerrte oder Geister-Entfernung | Gemischte Rückgaben oder Mehrwege von nassen Oberflächen | Geometrie ändern und Erst-/Stärkst-/Letzt-Echo-Verhalten inspizieren |
“Genauigkeit ±x” beschreibt normalerweise erfolgreiche Messwerte, nicht wie oft der Sensor im Nebel eine gültige, falsche oder fehlende Entfernung zurückgibt.
Die Wellenlänge allein garantiert keine bessere Nebelleistung
Die Wahl einer Wellenlänge aus einer einzigen Transmissionsaussage ignoriert Tröpfchenverteilung, Sicht, Sender-/Empfängerdesign, Divergenz, Filter, Zielreflexion und Sicherheitsbeschränkungen.
Die meteorologische optische Reichweite (MOR) ist leicht falsch anzuwenden. Die WMO definiert MOR mit sichtbarer Lichtphotometrie: Es ist die Pfadlänge, die den spezifizierten Lichtstrom auf 5% seines ursprünglichen Werts reduziert. MOR kann einen Nebeltest kennzeichnen, ist aber keine direkte Transmissionsdaten bei einer Entfernungsmesswellenlänge von 905 nm oder 1535 nm.
Eine kontrollierte SAE-Studie korrelierte einen Sichtbarkeitssensor mit einem 1,55-μm-LiDAR in einer Kammer. Das unterstützt Tests unter gemessenen Bedingungen, nicht universelle Wellenlängenüberlegenheit. Für Quellenebenen-Variablen rund um Wellenlänge, Pulsformat und Empfängerabstimmung siehe unsere Übersicht der Entfernungsmessungs-Laserquellen.
Was Nebel- und Regenfilter opfern
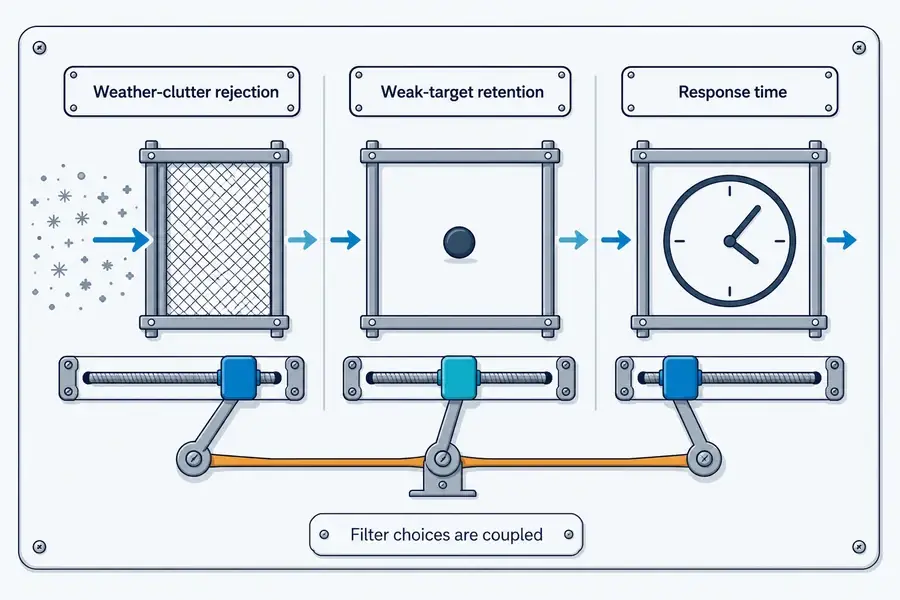
“Nebelmodus” ist kein einheitlicher Standardalgorithmus. Je nach Gerät kann er Echoauswahl, Entfernungsfenster, Signalschwellen, Persistenzregeln, Mittelung oder Integrationszeit ändern.
Echoauswahl und Entfernungsfenster
Die Auswahl eines späteren Echos kann ein nahes Tröpfchen-Echo ablehnen, wenn das gewünschte Objekt weiter entfernt ist. Sie kann auch einen Hintergrund hinter einem kleinen Ziel auswählen, wenn ein Teil des Strahlfußabdrucks das Ziel verfehlt. Erstes, stärkstes und letztes Echo sind Entscheidungen, die an die Szenengeometrie gebunden sind – nicht universelle gute, bessere und beste Einstellungen.
Schwellenwerte und zeitliche Filterung
Das Anheben eines Signalschwellenwerts kann schwache Nebelstörungen unterdrücken. Es kann auch die beabsichtigte Rückkehr von einem dunklen, dünnen, kleinen oder entfernten Ziel unterdrücken. Eine Erhöhung der Messzeit oder Mittelung kann die Stabilität schwacher Rückgaben verbessern, aber die Ausgabe aktualisiert sich langsamer und bewegte Objekte werden schwerer zu verfolgen.
Herstellerhandbücher warnen, dass Regenfilter die Empfindlichkeit für bewegte Objekte reduzieren können, Nebelfilter Ziele mit geringer Reflektivität übersehen können und die Auswahl des letzten Echos Objekte kleiner als den Strahl übersehen kann. Validieren Sie den ausgewählten Modus gegen das schwächste Ziel und die schnellste Bewegung, die die Anwendung bewältigen muss.
IP-Schutzart ist keine Spezifikation für die Reichweite bei widrigen Wetterbedingungen
Eine Schutzart für das Eindringen bezieht sich auf den Schutz des Gehäuses unter definierten Tests. Sie zeigt nicht, wie weit ein Entfernungsmesser durch Nebel oder Regen messen kann, wie er konkurrierende Echos behandelt oder was passiert, wenn Tröpfchen auf dem optischen Fenster verbleiben.
Die Integration im Freien erfordert separate optische Kontrollen: Haube, Entwässerung, Montagewinkel, Fensterheizung oder Luftspülung, Kontaminationserkennung und Zugang zur Reinigung. Testen Sie das installierte Fenster, da Beschichtung, Winkel und Kontamination den Rückweg verändern können.
Die Qualifikation gehört zur fertigen optischen und mechanischen Konfiguration, nicht zu einer Gehäuseangabe des nackten Moduls.
So testen Sie einen Laser-Entfernungsmesser in Nebel oder Regen
Beginnen Sie mit einer Baseline bei klarer Luft, ändern Sie jeweils eine Wettervariable und dokumentieren Sie die Bedingung.
- Charakterisieren Sie die Zielreflektivität bei der Betriebswellenlänge, Größe, Einfallswinkel und Fußabdruckabdeckung.
- Definieren Sie Nebel mit MOR/Sichtweite und Erzeugungsmethode; definieren Sie Regen mit Rate, Tröpfchenmethode, Richtung und Dauer.
- Trennen Sie Wetter im Pfad von einem trockenen, nassen und kontaminierten optischen Fenstertest.
- Sperren Sie Entfernung, Ausrichtung, Sensoreinstellungen, Versorgung, Aktualisierungsrate und Zielbewegung.
- Sammeln Sie genügend wiederholte Versuche, um gültige Erkennungen, falsche Rückgaben, fehlende Rückgaben und Fehler bei gültigen Messwerten zu melden.
- Wiederholen Sie dies über das schwächste Ziel, die längste Reichweite, die schnellste Bewegung und den Fensterzustand, den die Anwendung erfordert.
| Testfeld | Was zu erfassen ist |
|---|---|
| Wetterintensität | MOR/Sichtweite oder Regenrate und Erzeugungsmethode |
| Ziel | Reflektivität, Größe, Winkel, Entfernung und Bewegung |
| Optischer Pfad | Klar, Nebel, Regen, Dunst und räumliche Gleichmäßigkeit |
| Fensterzustand | Trocken, Tröpfchen, Wasserfilm, Kontamination und aktive Minderung |
| Sensorzustand | Wellenlänge, Modus, Echoauswahl, Schwellenwert/Filter und Aktualisierungsrate |
| Ergebnis | Wahrscheinlichkeit gültiger Erkennung, Fehlerfenster, Rate falscher Rückgaben und Rate fehlender Rückgaben |
DIN SAE SPEC 91571:2026-04 ist ein aktuelles Testmethoden-Framework für die LiDAR-Leistung unter widrigen Bedingungen. Verwenden Sie das vollständige anwendbare Dokument, anstatt Methoden aus seiner öffentlichen Zusammenfassung abzuleiten.
Für Reichweitenspezifikationen über Wetter hinaus verwenden Sie unseren Leitfaden zu Bedingungen für maximale Reichweite. Der Leitfaden zum Entfernungsmesser-Datenblatt hilft, Ziel-, Umgebungs-, Wahrscheinlichkeits- und optische Zustandsfelder für den Lieferantenvergleich zu organisieren.
Was Sie Lumexis zur Modulprüfung senden sollten
Teilen Sie die Entfernungen bei klarer Luft und widrigen Bedingungen, Zielreflektivität und -größe, MOR- oder Regenbedingung, Fensterdesign, Sichtfeld, Aktualisierungsrate, Gehäuse, Schnittstelle und akzeptables Verhalten bei falschen/fehlenden Rückgaben mit.
Unsere Anwendungsingenieure können helfen, ein Standard- Laser-Entfernungsmessermodul oder ein kundenspezifisches/Private-Label-Anforderung durch Auswahl, Integration, Validierung und Fehlerbehebung zu bewerten. Siehe die Laser-Entfernungsmesslösung und Engineering-Dienstleistungen -Seiten für Projektkontext. Jede Behauptung zu widrigen Wetterbedingungen benötigt weiterhin Testnachweise der endgültigen Konfiguration.
Häufig gestellte Fragen
Wird ein Laser-Entfernungsmesser bei leichtem Nebel funktionieren?
Möglicherweise, aber erwarten Sie weniger Rückgabemarge und kürzere nutzbare Reichweite als bei klarer Luft. Das Ergebnis hängt von Sichtweite, Tröpfchenverteilung, Entfernung, Zielreflektivität, Empfängereinstellungen und dem optischen Fenster ab. Überprüfen Sie die Erkennungswahrscheinlichkeit und die Rate falscher Rückgaben, anstatt zu prüfen, ob eine einzelne gültige Messung möglich ist.
Warum erzeugt Nebel manchmal eine sehr kurze Entfernungsmessung?
Nebeltröpfchen in der Nähe des Sensors können einen Teil des Pulses zurückwerfen, bevor er das beabsichtigte Ziel erreicht. Wenn dieses atmosphärische Echo den Erkennungsschwellenwert überschreitet oder die ausgewählte Echoregel gewinnt, kann das System das Nebelvolumen als nahes Objekt melden. Fensterkondensation kann ein ähnliches Symptom erzeugen.
Funktioniert 1535 nm bei Nebel immer besser als 905 nm?
Nein. Die Nebelleistung hängt von der Partikelverteilung und dem gesamten Sender-Empfänger-Design ab, nicht nur von der Wellenlänge. MOR wird mit Konventionen des sichtbaren Lichts gemessen, daher kann es zwei NIR/SWIR-Systeme nicht direkt einstufen. Vergleichen Sie bedingungsangepasste Messungen, die Ziel, Apertur, Leistung, Empfindlichkeit, Verarbeitung und Sicherheitsbeschränkungen umfassen.
Was macht ein Nebelfilter?
Er kann einen Nahbereichsschwellenwert anheben, kleine oder instabile Echos ablehnen, ein späteres Echo auswählen oder Messungen mitteln. Diese Wahlmöglichkeiten können Nebelstörungen unterdrücken, aber auch schwache, kleine, dünne oder bewegte Ziele verlieren. Das genaue Verhalten ist gerätespezifisch und sollte mit dem beabsichtigten Zielset validiert werden.
Wie sollte die Reichweite bei widrigen Wetterbedingungen spezifiziert werden?
Geben Sie die Wettermetrik, Zielreflektivität/-größe/-winkel, Entfernung, Zustand des optischen Fensters, Sensormodus, Versuchszahl, Definition gültiger Rückgaben, Erkennungswahrscheinlichkeit, Fehler bei gültigen Messwerten und Raten falscher/fehlender Rückgaben an. Eine einzelne “Nebelreichweite” ohne diese Bedingungen ist nicht über Systeme oder Standorte übertragbar.
Teilen Sie Ihr Ziel, Entfernung, MOR- oder Regenhülle, Design des optischen Fensters, Aktualisierungsrate, Schnittstelle und Bestehen/Fehlschlagen-Kriterien über die Lumexis-Kontaktseite. Wir können einen Ausgangspunkt für Standardmodule identifizieren oder definieren, was ein kundenspezifischer Validierungsplan nachweisen muss.
Referenzen
- Bijelic, M. et al. Ein Benchmark für Lidar-Sensoren im Nebel: Bricht die Erkennung zusammen?
- Ryde, J. und Hillier, N. Leistung von Laser- und Radar-Entfernungsmessgeräten unter widrigen Umweltbedingungen
- Weltorganisation für Meteorologie. Definition der meteorologischen optischen Reichweite (MOR)
- Zhan, L. und Northrop, W. Auswirkung von Nebelpartikeln auf die Leistung von 1,55 μm Automotive-LiDAR-Sensoren