
Максимальная дальность в чистом воздухе не говорит о том, что происходит при ухудшении видимости. В тумане, дожде или дымке дальномер может фиксировать цель на меньшем расстоянии, возвращать неожиданно близкое значение, чередовать допустимые и недопустимые показания или вообще не давать результата.
Эти симптомы возникают из-за разных механизмов, поэтому “слабый сигнал” не является достаточным диагнозом.
Лазерный дальномер в тумане все еще может выдавать корректные расстояния в легких условиях, но рабочая дальность и вероятность обнаружения обычно снижаются, поскольку частицы ослабляют двунаправленный сигнал цели и создают конкурирующие эхо-сигналы. Характеристики должны указываться с учетом видимости, осадков, цели, геометрии, состояния оптического окна, настроек обработки и критерия допустимого обнаружения.
Почему лазерный дальномер в тумане теряет рабочую дальность
Импульсный времяпролетный дальномер отправляет оптическую энергию к цели и замеряет время возврата. Последовательность в чистом воздухе описана в нашем руководстве как работает лазерный дальномер. Туман добавляет две проблемы к этому пути сигнала.
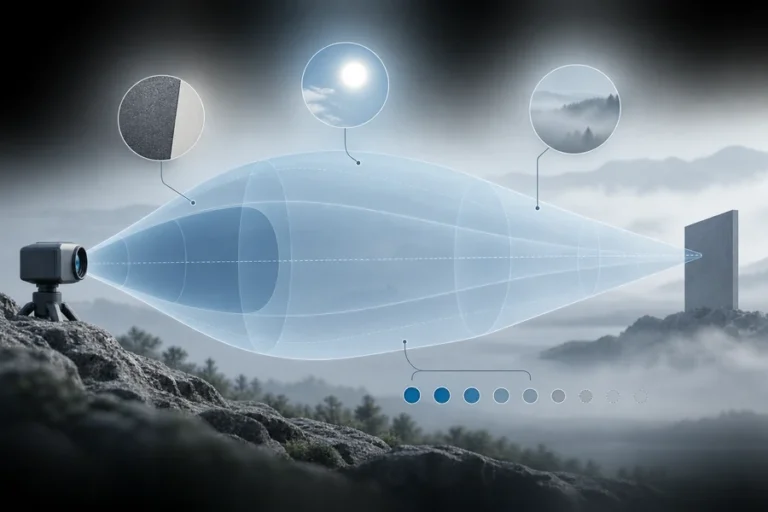
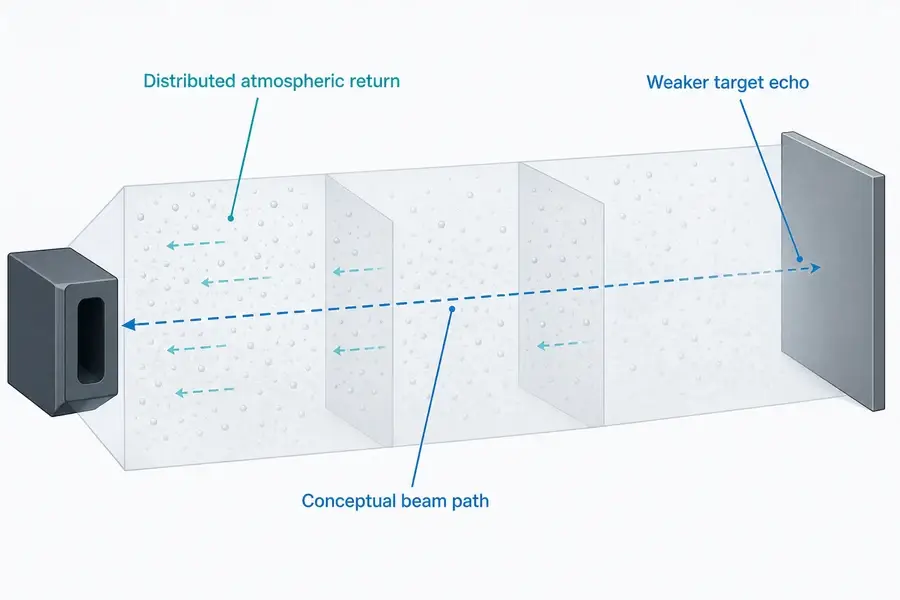
Во-первых, капли рассеивают и поглощают часть переданного импульса до того, как он достигнет цели. Предназначенное эхо затем проходит через тот же затемняющий объем на обратном пути. Эти двунаправленные потери снижают сигнал цели относительно шума приемника и фонового света.
Во-вторых, капли внутри пути измерения могут отправить энергию обратно до того, как импульс достигнет цели. Приемник может интерпретировать этот объемный возврат как близкую помеху или ранний объект. Контролируемые испытания в туманной камере показали оба эффекта: близкие точки накапливаются вокруг датчика, в то время как максимальная дальность обзора падает, когда эхо цели исчезает в шуме.
Спад не всегда постепенный. Система может казаться стабильной, пока эхо цели не пересечет порог, а затем переключиться на прерывистые или отсутствующие показания.
Туман, дождь и дымка создают разные модели отказов
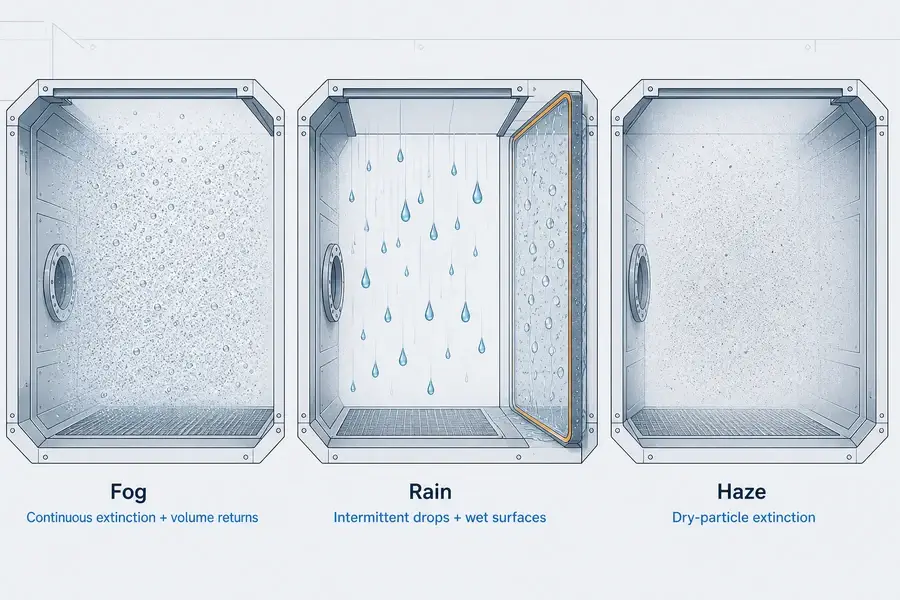
Все три условия снижают видимость, но они не создают одинаковую оптическую или механическую проблему.
Туман: непрерывное ослабление и объемные возвраты
Всемирная метеорологическая организация определяет туман как взвешенные мелкие капли воды, снижающие видимость на поверхности. Размер капель и пространственная однородность варьируются, поэтому события с одинаковой заявленной видимостью могут по-разному влиять на датчик.
Туман часто заполняет весь оптический путь. Это делает непрерывное ослабление и объемное обратное рассеяние основными проблемами. Он также может увлажнять цель и защитное окно, добавляя поверхностные эффекты к атмосферным потерям.
Дождь: прерывистые капли и мокрые поверхности
Дождевые капли крупнее и более дискретны, чем капли тумана. Капля, пересекающая луч, может создать ложный возврат, заблокировать часть импульса или смешаться с эхом цели. Контролируемые эксперименты показали, что дождевая или туманная нагрузка снижала вероятность обнаружения цели больше, чем ошибку допустимых показаний.
Дождь вводит вторую проблему, которую часто упускают в обсуждениях тумана: вода на оптическом окне. Герметичный корпус может предотвратить попадание воды, но капли, водяная пленка или загрязнение на внешней поверхности все равно рассеивают исходящий импульс и поле приемника. Мокрые цели и лужи также могут изменять направленность поверхности и создавать многолучевые или ложные возвраты.
Дымка: ослабление сухими частицами
ВМО определяет дымку как чрезвычайно мелкие сухие частицы, взвешенные в воздухе. Дымка может снижать оптическую передачу и повышать рассеянный фон, но состав и распределение частиц отличаются от тумана из водяных капель.
Записывайте условие и измеренный показатель видимости или ослабления, когда это возможно.
Симптом на дисплее сам по себе не определяет причину
Используйте характер вывода как подсказку, затем проверьте путь и настройки.
| Симптом | Правдоподобный механизм | Проверить далее |
|---|---|---|
| Неожиданно короткая дальность | Близкое эхо тумана/капель или загрязненное окно | Осмотрите сырые/множественные эхо и поверхность окна |
| Нет возврата | Эхо цели ниже порога или оптический путь заблокирован | Проверьте видимость, возврат цели, апертуру и порог |
| Прерывистые допустимые/недопустимые показания | Отдельные капли, изменяющаяся плотность тумана или частичное пятно | Записывайте повторные попытки и погодные условия с течением времени |
| Стабильная, но более короткая рабочая дальность | Распределенное атмосферное ослабление | Сравните вероятность обнаружения в чистом воздухе и при затемнении |
| Смещенное или ложное расстояние | Смешанные возвраты или многолучевость от мокрых поверхностей | Измените геометрию и проверьте поведение первого/сильнейшего/последнего эха |
“Точность ±x” обычно описывает успешные показания, а не то, как часто датчик возвращает допустимое, ложное или отсутствующее расстояние в тумане.
Длина волны сама по себе не гарантирует лучшую работу в тумане
Выбор длины волны из одного заявления о пропускании игнорирует распределение капель, видимость, конструкцию передатчика/приемника, расходимость, фильтры, отражательную способность цели и ограничения безопасности.
Метеорологическую оптическую дальность (MOR) легко использовать неправильно. ВМО определяет MOR с помощью фотометрии видимого света: это длина пути, которая снижает указанный световой поток до 5% от исходного значения. MOR может маркировать тест в тумане, но это не прямые данные о пропускании на длине волны дальномера 905 нм или 1535 нм.
Контролируемое исследование SAE коррелировало датчик видимости с одним лидаром 1,55 мкм в камере. Это поддерживает тестирование с измеренными условиями, а не универсальное превосходство длины волны. По переменным уровня источника, связанным с длиной волны, форматом импульса и согласованием приемника, см. наш обзор лазерных источников для дальномера.
Что теряют фильтры тумана и дождя
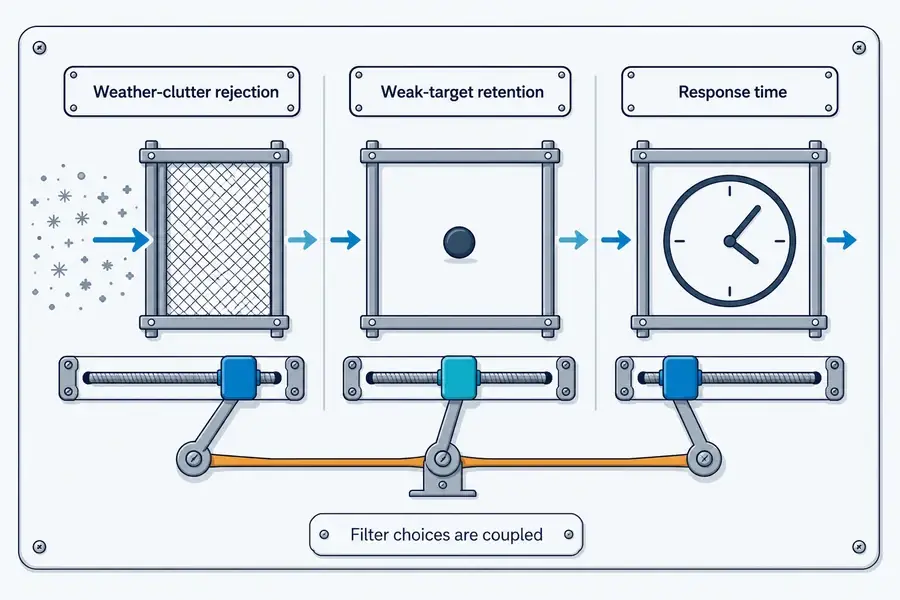
“Режим тумана” — это не один стандартный алгоритм. В зависимости от устройства он может изменять выбор эха, стробирование дальности, пороги сигнала, правила устойчивости, усреднение или время интегрирования.
Выбор эха и стробирование дальности
Выбор более позднего эха может отклонить ближний отражённый сигнал от капли, когда нужный объект находится дальше. Это также может выбрать фон за небольшой целью, если часть пятна луча не попадает в эту цель. Первое, самое сильное и последнее эхо — это варианты, привязанные к геометрии сцены, а не универсальные «хорошие», «лучшие» и «оптимальные» настройки.
Пороги и временная фильтрация
Повышение порога сигнала может подавить слабые помехи от тумана. Оно также может подавить ожидаемый сигнал от тёмной, тонкой, маленькой или удалённой цели. Увеличение времени измерения или усреднение может улучшить стабильность слабых сигналов, но выходные данные обновляются медленнее, и движущиеся объекты становится труднее отслеживать.
В руководствах производителей предупреждается, что фильтры дождя могут снижать чувствительность к движущимся объектам, фильтры тумана могут пропускать цели с низкой отражательной способностью, а выбор последнего эха может пропускать объекты меньше луча. Проверьте выбранный режим на самой слабой цели и самом быстром движении, которые должно обрабатывать приложение.
Класс IP — это не спецификация дальности в неблагоприятных погодных условиях
Класс защиты от проникновения касается защиты корпуса при определённых испытаниях. Он не показывает, на какую дальность дальномер будет измерять сквозь туман или дождь, как он обрабатывает конкурирующие эхо-сигналы или что происходит, когда капли остаются на оптическом окне.
Для наружной интеграции требуются отдельные оптические меры: козырёк, дренаж, угол монтажа, обогрев окна или продувка воздухом, контроль загрязнения и доступ для очистки. Проверьте установленное окно, потому что покрытие, угол и загрязнение могут изменить путь возвратного сигнала.
Квалификация относится к готовой оптической и механической конфигурации, а не к заявлению о голом модуле корпуса.
Как тестировать лазерный дальномер в тумане или дожде
Начните с базовых измерений в ясном воздухе, меняйте одну погодную переменную за раз и записывайте условия.
- Охарактеризуйте отражательную способность цели на рабочей длине волны, размер, угол падения и покрытие пятном луча.
- Определите туман через MOR/видимость и метод генерации; определите дождь через интенсивность, метод капель, направление и продолжительность.
- Отделите погоду на пути от испытаний с сухим, влажным и загрязнённым оптическим окном.
- Зафиксируйте расстояние, выравнивание, настройки датчика, питание, частоту обновления и движение цели.
- Соберите достаточно повторных испытаний, чтобы сообщить о действительных обнаружениях, ложных сигналах, отсутствующих сигналах и ошибке на действительных показаниях.
- Повторите для самой слабой цели, самой большой дальности, самого быстрого движения и состояния окна, которые требуются приложению.
| Поле испытаний | Что записать |
|---|---|
| Суровость погоды | MOR/видимость или интенсивность дождя и метод генерации |
| Цель | Отражательная способность, размер, угол, расстояние и движение |
| Оптический тракт | Ясно, туман, дождь, дымка и пространственная однородность |
| Состояние окна | Сухое, капли, водяная плёнка, загрязнение и активное смягчение |
| Состояние датчика | Длина волны, режим, выбор эха, порог/фильтр и частота обновления |
| Результат | Вероятность действительного обнаружения, окно ошибки, частота ложных сигналов и частота отсутствия сигналов |
DIN SAE SPEC 91571:2026-04 — это актуальная методологическая основа для испытаний характеристик LiDAR в неблагоприятных условиях. Используйте полный применимый документ, а не выводите методы из его публичного резюме.
Для спецификаций дальности помимо погоды используйте наш гид по условиям максимальной дальности. . Гид по техническим характеристикам дальномеров помогает организовать поля цели, окружающей среды, вероятности и оптических условий для сравнения поставщиков.
Что отправить в Lumexis для проверки модуля
Укажите расстояния в ясном воздухе и неблагоприятных условиях, отражательную способность и размер цели, условия MOR или дождя, конструкцию окна, поле зрения, частоту обновления, корпус, интерфейс и допустимое поведение ложных/отсутствующих сигналов.
Наши инженеры по применению могут помочь оценить стандартное лазерный дальномерный модуль или индивидуальное/частное требование через выбор, интеграцию, валидацию и устранение неполадок. См. страницы лазерных решений и инженерные услуги для контекста проекта. Любое заявление о неблагоприятных погодных условиях всё равно требует доказательств испытаний финальной конфигурации.
Часто задаваемые вопросы
Будет ли лазерный дальномер работать в лёгком тумане?
Возможно, но ожидайте меньший запас сигнала и меньшую полезную дальность, чем в ясном воздухе. Результат зависит от видимости, распределения капель, расстояния, отражательной способности цели, настроек приёмника и оптического окна. Проверяйте вероятность обнаружения и частоту ложных сигналов, а не просто наличие одного действительного показания.
Почему туман иногда даёт очень короткое показание расстояния?
Капли тумана рядом с датчиком могут вернуть часть импульса до того, как он достигнет нужной цели. Если этот атмосферный эхо-сигнал пересекает порог обнаружения или выигрывает выбранное правило эха, система может сообщить объём тумана как близкий объект. Конденсат на окне может вызывать похожий симптом.
Всегда ли 1535 нм работает лучше, чем 905 нм, в тумане?
Нет. Характеристики в тумане зависят от распределения частиц и всей конструкции передатчика и приёмника, а не только от длины волны. MOR измеряется по конвенциям видимого света, поэтому он не может напрямую ранжировать две системы NIR/SWIR. Сравнивайте измерения, согласованные по условиям, включая цель, апертуру, мощность, чувствительность, обработку и ограничения безопасности.
Что делает фильтр тумана?
Он может повысить порог ближней зоны, отклонить малые или нестабильные эхо-сигналы, выбрать более поздний сигнал или усреднить измерения. Эти варианты могут подавить помехи от тумана, но также могут потерять слабые, малые, тонкие или движущиеся цели. Точное поведение зависит от устройства и должно быть проверено на предполагаемом наборе целей.
Как следует указывать дальность в неблагоприятных погодных условиях?
Укажите метрику погоды, отражательную способность/размер/угол цели, расстояние, состояние оптического окна, режим датчика, количество испытаний, определение действительного сигнала, вероятность обнаружения, ошибку на действительных показаниях и частоты ложных/отсутствующих сигналов. Одиночная “дальность в тумане” без этих условий не переносима между системами или площадками.
Поделитесь вашей целью, дистанцией, MOR или дождевым конвертом, конструкцией оптического окна, частотой обновления, интерфейсом и критериями прохождения/непрохождения через контактную страницу Lumexis. Мы можем определить отправную точку стандартного модуля или определить, что должен доказать индивидуальный план валидации.
Ссылки
- Bijelic, M. и др. Бенчмарк для лидарных датчиков в тумане: происходит ли сбой обнаружения?
- Ryde, J. и Hillier, N. Производительность лазерных и радарных дальномерных устройств в неблагоприятных условиях окружающей среды
- Всемирная метеорологическая организация. Определение метеорологической оптической дальности (MOR)
- Zhan, L. и Northrop, W. Влияние частиц тумана на производительность автомобильного лидарного датчика на 1,55 мкм