
LiDAR y mapeo 3D
Fuentes láser LiDAR: diseñadas en torno a la nube de puntos requerida
Lumexis desarrolla fuentes láser pulsadas compactas de 1535 nm y 1550 nm para sistemas LiDAR civiles aerotransportados, móviles, terrestres e industriales. Seleccione la fuente a partir del presupuesto completo de transmisión, recepción, sincronización y mapeo, no solo de la potencia máxima.
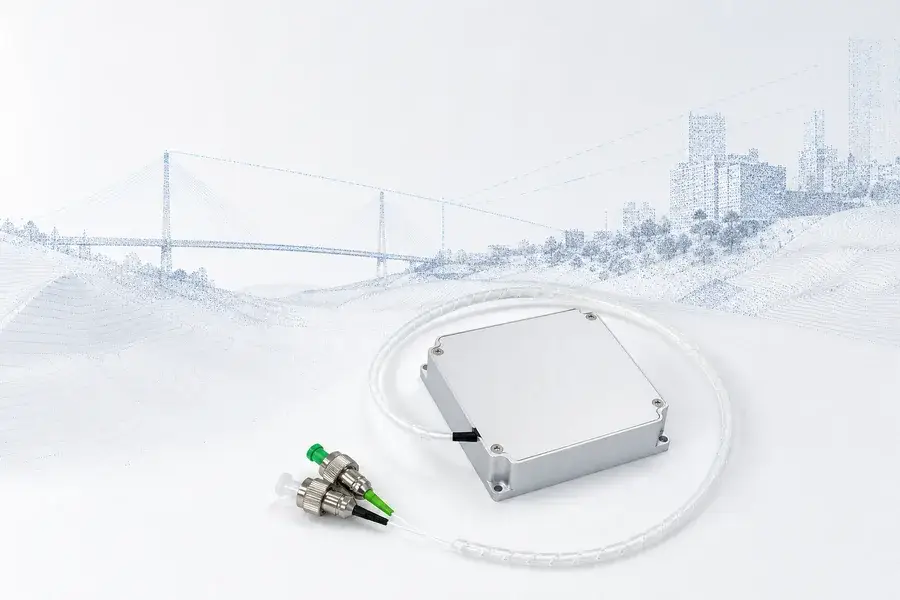
Comience con la nube de puntos requerida, no con el número de potencia máxima más grande
Lumexis desarrolla fuentes láser pulsadas compactas de 1535 nm y 1550 nm para LiDAR aerotransportado, móvil, terrestre e industrial. Nuestra plataforma combina pulsos de nanosegundos, sincronización controlada externamente, entrega por fibra y empaquetado compacto para ayudar a los equipos de sistemas a construir mediciones 3D repetibles en torno a una fuente óptica estable.
Una fuente láser LiDAR debe seleccionarse a partir del requisito de medición final hacia atrás. Antes de comparar modelos, defina:
- la superficie y el rango de reflectividad;
- la distancia de operación requerida y el margen de retorno;
- la velocidad de la plataforma, la altitud o la distancia de separación;
- el patrón de escaneo, el campo de visión y el muestreo angular;
- los puntos requeridos por segundo y el espaciado de puntos en el suelo;
- la precisión del rango y la exactitud del mapeo absoluto;
- el detector, la apertura del receptor y el ancho de banda óptico;
- las interfaces eléctricas, térmicas, mecánicas y de sincronización.
La potencia máxima, el ancho de pulso y la tasa de repetición importan, pero ninguno de ellos por sí solo especifica el rango, la densidad de puntos o la exactitud del mapeo. La fuente correcta es aquella que cierra el presupuesto completo de transmisión-recepción-sincronización mientras se adapta a la plataforma anfitriona.
Familias de fuentes Lumexis para esta solución
- Fuentes láser de fibra pulsada de 1535 nm y 1550 nm para escaneo de alta tasa y adquisición 3D densa.
- Fuentes láser de vidrio de erbio de 1535 nm para transmisores compactos de menor tasa y arquitecturas de detección seleccionadas de baja tasa.
- Módulos integrados de telémetro láser cuando el sistema necesita un canal de distancia disperso en lugar de una fuente láser cruda.
Regla de selección rápida: Comience con láseres de fibra pulsada cuando el escáner necesite decenas de miles a millones de pulsos emitidos por segundo. Considere fuentes de vidrio de erbio cuando la generación de pulsos compacta y las tasas de repetición más bajas sean más importantes que la adquisición de puntos densa. Elija un módulo de telémetro integrado cuando el anfitrión necesite datos de distancia, no un subsistema de transmisor.
Ajuste la aplicación antes de ajustar el láser
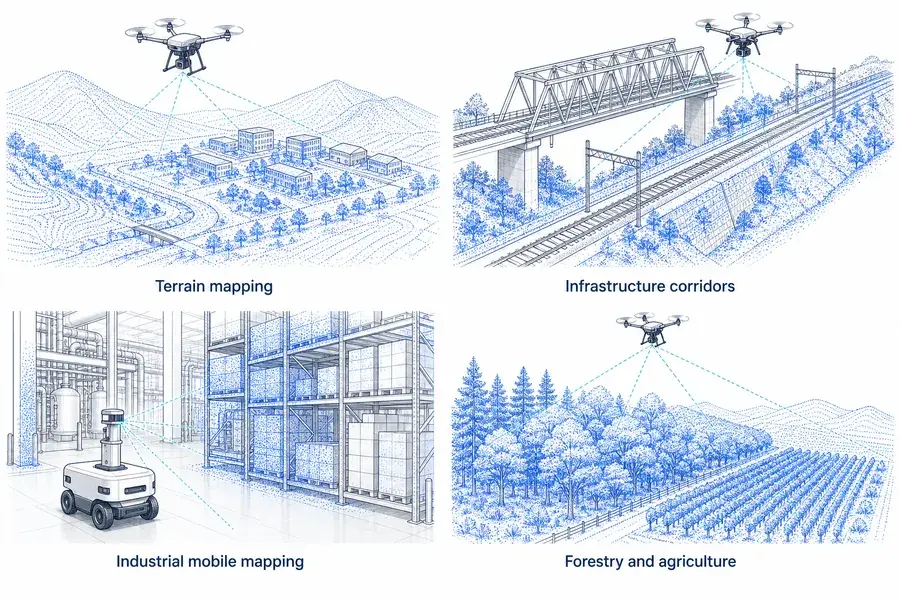
Adecuación a la aplicación
Adapte la fuente óptica a la tarea de medición real
Cuatro clases de aplicaciones LiDAR: mapeo de terreno, corredores de infraestructura, mapeo móvil industrial y silvicultura y agricultura
Mapeo de terreno y topográfico
El mapeo aerotransportado y en plataformas no tripuladas convierte las mediciones de rango en puntos de elevación georreferenciados. El láser debe soportar el muestreo deseado a lo largo de la pista y transversalmente sin crear ambigüedad excesiva, consumo de energía o carga térmica. Un láser de fibra pulsada compacto de 1,5 µm es un punto de partida sólido para el mapeo topográfico donde el receptor está diseñado en torno a la detección InGaAs.
Corredores de infraestructura
Los estudios de ferrocarriles, carreteras, puentes, líneas eléctricas y corredores de servicios públicos combinan el movimiento del vehículo con el escaneo rápido. Aquí, el comportamiento confiable de disparo, la sincronización estable de pulsos y la integración mecánica pueden ser tan importantes como la potencia máxima bruta. Tasas de pulso más altas pueden agregar muestras a lo largo de activos estrechos, pero el espaciado final de puntos aún depende de la velocidad del vehículo, el patrón de escaneo, el campo de visión y la superposición.
Medición 3D industrial y móvil
Los robots móviles, las plataformas de inspección automatizadas y los escáneres industriales a menudo trabajan a distancias más cortas pero exigen empaquetado compacto, sincronización predecible y baja sobrecarga de integración. Un láser con más potencia máxima de la que el receptor puede usar puede agregar carga térmica y eléctrica sin mejorar los datos finales.
Silvicultura, agricultura y detección ambiental
La vegetación y las superficies naturales irregulares producen retornos distribuidos y de múltiples niveles. La forma de onda del pulso, el ancho de banda del receptor y el procesamiento determinan si el sistema separa el dosel, las ramas y el suelo. Un pulso óptico corto ayuda a preservar el detalle temporal, pero la penetración de la vegetación es una propiedad completa del sistema, no una especificación de la fuente láser.
Monitoreo remoto de infraestructura
Los escáneres terrestres y de posición fija pueden medir pilas, pendientes, fachadas y cambios estructurales. Estos sistemas pueden intercambiar peso de plataforma por aperturas más grandes, control térmico más estricto o tiempo de permanencia más largo. Por lo tanto, la fuente debe elegirse para la arquitectura del instrumento en lugar de copiarse de un diseño aerotransportado.
Donde esta solución no es el punto de partida natural
Los límites claros de aplicación ahorran tiempo de ingeniería:
- Mapeo batimétrico: el LiDAR batimétrico que penetra el agua comúnmente usa longitudes de onda verdes. Una fuente de 1,5 µm está destinada a arquitecturas topográficas y de retorno de superficie, no como un sustituto directo de un transmisor batimétrico.
- Un payload de mapeo completo: una fuente láser crea un pulso óptico. No proporciona escaneo, detección de retorno, datos GNSS/INS, generación de nubes de puntos o calibración por sí misma.
- Medición de viento coherente: el LiDAR Doppler de viento tiene requisitos diferentes de ancho de línea, coherencia y receptor en comparación con el mapeo 3D directo de tiempo de vuelo.
- Certeza en todas las condiciones climáticas: la niebla, las nubes, la lluvia, el polvo y las superficies húmedas u oscuras cambian la propagación y la fuerza del retorno. La elección de la longitud de onda no puede eliminar la necesidad de validación ambiental.
Elija el límite de producto correcto
| Lo que el sistema anfitrión necesita | Punto de partida recomendado para Lumexis | Por qué |
|---|---|---|
| Un tren de pulsos ópticos de alta tasa para un LiDAR de escaneo | Láser de fibra pulsado de 1535/1550 nm | Alta tasa de repetición ajustable, pulsos de nanosegundos, disparo externo y entrega por fibra |
| Un transmisor compacto de menor tasa para instrumentos de detección seleccionados | Fuente láser de vidrio de erbio de 1535 nm | Arquitectura de fuente compacta con opciones discretas de energía de pulso |
| Valores de distancia desde un canal integrado | Módulo telémetro láser de 1535 nm | Electrónica de transmisión, recepción y medición de distancia ya combinadas |
| Una nube de puntos georreferenciada completa | Fuente láser más escáner, receptor, electrónica de temporización y sensores de navegación | El alcance debe combinarse con la dirección de mirada, posición, actitud y calibración |
Esta distinción evita un desajuste común en la adquisición. Una fuente láser pulsada no es un telémetro, y un telémetro no es una carga útil de mapeo. Lumexis puede apoyar la selección de la fuente y la coincidencia de interfaces, mientras que el integrador del sistema posee la arquitectura completa de escáner, receptor, navegación y procesamiento.
Plataforma de láser de fibra pulsada de Lumexis
La siguiente tabla es para una coincidencia inicial de primera pasada. Los valores finales e interfaces deben confirmarse para el punto de operación seleccionado y la configuración de producción.
| Modelo | Longitud de onda | Clase de potencia pico* | Rango de tasa de repetición | Ancho de pulso | Clase de potencia promedio | Alimentación | Envoltura | Temperatura de operación |
|---|---|---|---|---|---|---|---|---|
| 1535-LXMC1.2kw | 1535 nm | 2 kW | 100–2000 kHz | 5–3.5 ns | 2 W | 9–13 V | 55 × 55 × 16 mm | −40 a +75 °C |
| 1550-LXMC1.6kw | 1550 nm | 6 kW | 100–2000 kHz | 5–3.5 ns | 1 W | 9–13 V | 50 × 70 × 19 mm | −40 a +75 °C |
| 1550-LXMC3kw | 1550 nm | 3 kW | 50–2000 kHz | 3–5 ns | 2,0 W | 9–13 V | 50 × 70 × 19 mm | −40 a +75 °C |
*La potencia pico depende del punto de operación. No debe asumirse que permanece constante en todo el rango de tasa de repetición.
Una coincidencia práctica de primera pasada
- Elija 1535-LXMC1.2kw cuando el diseño prioriza una huella cuadrada de 55 mm, operación a 1535 nm y tasas de pulso de 100 kHz a 2 MHz.
- Elija 1550-LXMC1.6kw cuando el receptor está centrado a 1550 nm y el sistema se beneficia de una clase de potencia promedio más alta dentro de un paquete de 50 × 70 mm.
- Elija 1550-LXMC3kw cuando se requiere más margen de retorno por pulso y el pulso más ancho de 3–5 ns es compatible con el presupuesto de temporización y resolución espacial.
¿1535 nm o 1550 nm?
Ambas longitudes de onda se encuentran dentro del rango de sensibilidad de los receptores InGaAs comunes, pero la elección final debe hacerse a nivel de sistema. Verifique la responsividad del detector en la longitud de onda exacta, la disponibilidad de filtros de interferencia, las pérdidas de fibra y recubrimiento, las condiciones atmosféricas, la preferencia de la cadena de suministro y cualquier trabajo de cumplimiento específico de longitud de onda. Una diferencia de 15 nm no reemplaza un cálculo de presupuesto de enlace.
Cómo un pulso láser se convierte en un punto 3D georreferenciado
Arquitectura del sistema
Revise la cadena óptica y de medición completa
Cadena del sistema LiDAR desde la fuente láser pulsada a través de óptica de transmisión, escáner, retorno de superficie, detector InGaAs y electrónica de temporización hasta una nube de puntos georreferenciada
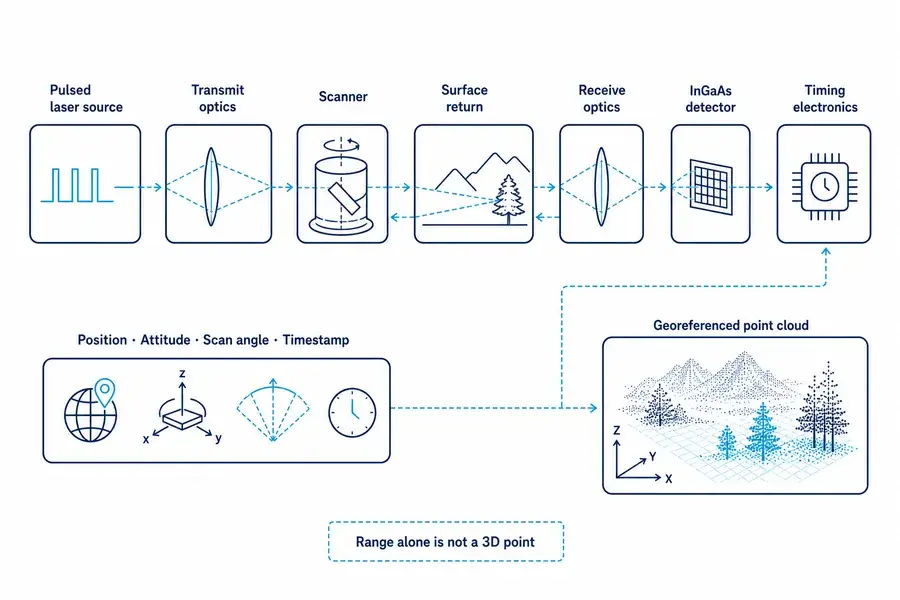
En LiDAR de tiempo de vuelo directo, el instrumento mide el retraso entre la transmisión del pulso y la detección del retorno:
R = cΔt / 2
donde (R) es el alcance, (c) es la velocidad de la luz y (Δ t) es el tiempo de ida y vuelta.
El alcance es solo una parte de un punto 3D. El sistema de mapeo también necesita la dirección de mirada del escáner, la posición del sensor, la actitud de la plataforma y una marca de tiempo común. Una transformación simplificada es:
psuperficie = psensor + Ruobservación
El cálculo de producción también incluye compensaciones de brazo de palanca, alineación de boresight, transformaciones de coordenadas, compensaciones de temporización y términos de calibración. Esta es la razón por la cual una excelente precisión de alcance de disparo único puede coexistir con una pobre precisión absoluta de nube de puntos si la cadena de navegación o alineación es débil.
Cuatro parámetros láser que deben evaluarse juntos
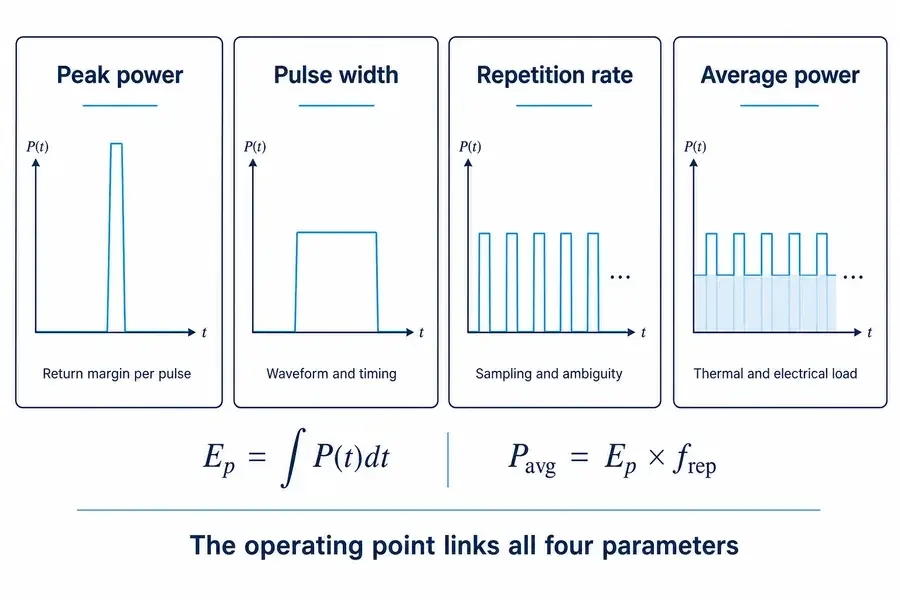
Interacción de parámetros
Evalúe parámetros acoplados en el punto de operación
Diagrama de ingeniería que explica cómo la potencia pico, el ancho de pulso, la tasa de repetición y la potencia promedio influyen en un sistema LiDAR pulsado
Potencia pico: margen de retorno por pulso
Una mayor potencia pico puede aumentar los fotones lanzados durante un pulso corto y mejorar el margen de retorno, pero solo dentro de los límites de la óptica de transmisión, el receptor, la energía de pulso disponible y el punto de operación. No es una especificación directa de alcance.
La señal recibida también depende de:
- eficiencia óptica de transmisión y divergencia del haz;
- tamaño del punto iluminado a distancia;
- reflectividad y orientación de la superficie;
- transmisión atmosférica;
- área de apertura de recepción y campo de visión;
- ancho de banda del filtro y responsividad del detector;
- ruido del detector, luz de fondo y umbral de decisión.
Por lo tanto, comparar dos fuentes solo por la potencia pico es incompleto.
Ancho de pulso: forma de onda y temporización
Un pulso más corto puede soportar una discriminación temporal más fina, pero la precisión de rango utilizable también depende del ancho de banda del detector, la relación señal-ruido, la electrónica de temporización, el comportamiento del umbral y el algoritmo de estimación. Los pulsos reales no son rectángulos perfectos, por lo que se debe especificar cómo se miden el ancho de pulso y la potencia pico.
Para un pulso rectangular ideal:
Ep ≈ Ppicoτp
Un pulso rectangular ideal de 1,2 kW y 3 ns corresponde a aproximadamente 3,6 µJ. Un pulso de 3 kW y 3 ns corresponde a aproximadamente 9 µJ. Estos son cálculos explicativos, no energías de pulso garantizadas del producto: el valor real es la integral de la forma de onda medida.
Tasa de repetición: muestreo y ambigüedad
Más pulsos emitidos pueden soportar más mediciones por segundo, pero solo si el receptor, la electrónica de temporización, el escáner y el procesador pueden aceptarlos. Una tasa de repetición más alta también acorta el tiempo antes del siguiente pulso y puede crear problemas de asociación pulso-retorno.
Para pulsos idénticos y no codificados, un límite útil de primera aproximación es:
Runamb ≈ c / (2frep)
| Tasa de repetición de pulsos | Rango no ambiguo simple de primera aproximación |
|---|---|
| 100 kHz | aproximadamente 1.499 m |
| 500 kHz | aproximadamente 300 m |
| 2 MHz | aproximadamente 75 m |
Esta tabla no es una afirmación de rango del producto. El gating, la codificación, la temporización escalonada de pulsos, el contexto de escaneo y el procesamiento de señales pueden gestionar la ambigüedad, pero deben diseñarse en el sistema.
Potencia promedio: realidad eléctrica y térmica
La potencia óptica promedio conecta la energía del pulso y la tasa de repetición:
Pavg = Epfrep
A altas tasas de pulso, la potencia promedio, la eficiencia de conversión y el modo de operación impulsan la demanda eléctrica y la generación de calor. La clase de mayor potencia pico puede no estar disponible a la tasa de repetición máxima. Solicite un mapa de puntos de operación o confirme la combinación requerida de tasa de pulso, potencia pico, ancho de pulso y temperatura antes de congelar el diseño.
La tasa de puntos no es la densidad de puntos, y ninguna de las dos es la precisión
Estos términos a menudo se comprimen en un único número de marketing, pero describen cosas diferentes:
- Tasa de repetición de pulsos es la frecuencia con la que emite la fuente.
- Tasa de medición es cuántas mediciones de rango válidas produce el receptor.
- Tasa de puntos es cuántos puntos entran en el flujo de datos después de la detección y el filtrado.
- Densidad de puntos es la distribución espacial de los puntos aceptados sobre una superficie.
- Precisión es qué tan cerca esas coordenadas de puntos representan sus posiciones verdaderas.
Para un sistema simple de retorno único, la tasa de puntos válidos no puede exceder la tasa de medición aceptada. El procesamiento de retornos múltiples puede crear varios puntos a partir de un pulso transmitido, mientras que las detecciones perdidas pueden reducir el resultado por debajo de la tasa de pulsos emitidos.
La densidad de puntos depende entonces de la tasa de puntos, la velocidad de la plataforma, la altitud o la distancia de separación, la frecuencia de escaneo, el campo de visión, el espaciado de líneas, la superposición y la visibilidad de la superficie. Duplicar la tasa de repetición del láser no necesariamente duplica la densidad uniforme del terreno.
La precisión de mapeo es una cadena de calibración completa
Cadena de precisión
Trate la precisión como un resultado de calibración completo
Cadena de precisión de mapeo LiDAR que muestra temporización de rango, ángulo del escáner, posición GNSS, actitud IMU, brazo de palanca, boresight y alineación de reloj
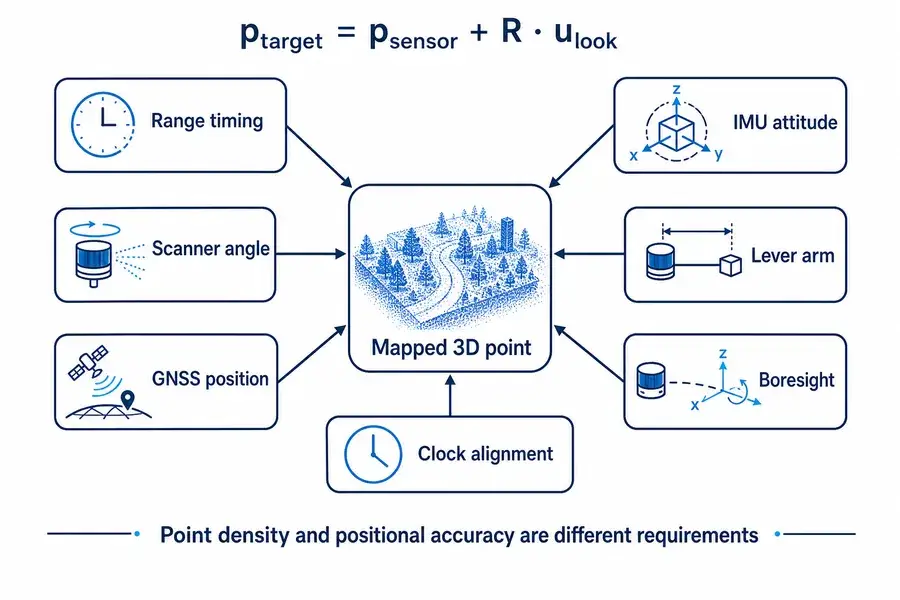
Un presupuesto de precisión de ingeniería debe separar al menos:
- Error de rango: forma de onda del pulso, ruido del detector, resolución de temporización y sesgo del estimador.
- Error angular: precisión del codificador del escáner, comportamiento del espejo y alineación óptica.
- Error de posición: calidad de la solución GNSS y ubicación de la antena.
- Error de actitud: incertidumbre de balanceo, cabeceo y rumbo del sistema inercial.
- Error de brazo de palanca: incertidumbre entre el origen de navegación y el punto de referencia óptico.
- Error de boresight: desalineación angular entre el escáner y los marcos de navegación.
- Error de alineación temporal: latencia y desfase de reloj entre la fuente, el escáner, el receptor y los sensores de navegación.
- Error de calibración y procesamiento: transformaciones de coordenadas, ajuste de franjas y clasificación.
Los errores angulares y de actitud aumentan con la distancia. Por ejemplo, un error angular de 0,01° produce aproximadamente 17 cm de desplazamiento transversal a 1 km antes de que se añadan otros errores. Por esta razón, la precisión absoluta de mapeo no puede inferirse a partir del ancho de pulso del láser.
Integración óptica y del receptor
Detector y filtro
Los detectores de InGaAs se utilizan comúnmente para sistemas de detección directa de 1,5 µm. Confirme la responsividad en la longitud de onda seleccionada, el área activa, la ganancia, el ancho de banda, el ruido en exceso, el comportamiento de saturación y la dependencia de la temperatura. El filtro óptico debe equilibrar el rechazo del fondo frente a la tolerancia de longitud de onda del láser, el desplazamiento por ángulo de incidencia y la deriva por temperatura de operación.
Entrega del haz
La salida por fibra simplifica el enrutamiento, pero el sistema aún necesita un conector definido, una especificación de campo modal o núcleo, apertura numérica, requisito de polarización y radio de curvatura mínimo. El colimador y la apertura del escáner establecen el diámetro y la divergencia del haz transmitido. Verifique la intensidad óptica máxima en cada cara extrema de la fibra, recubrimiento y superficie óptica.
Campo de visión del receptor
Un campo de visión estrecho del receptor reduce la luz de fondo pero aumenta la sensibilidad de alineación. Un campo más amplio acepta más error angular y luz dispersa. Ajústelo a la divergencia de transmisión, el error de apuntamiento del escáner, la vibración de la plataforma y la geometría de operación de cerca a lejos.
Comportamiento en campo cercano
El margen de retorno de largo alcance no garantiza el rendimiento de corto alcance. La saturación del receptor, la diafonía óptica, la recuperación del detector y el retardo mínimo de puerta pueden definir la distancia mínima utilizable. Pruebe la superficie de alta reflectividad más cercana, así como la superficie oscura más lejana.
Integración eléctrica, temporal, térmica y mecánica
Disparo externo y temporización
Defina los niveles de voltaje de disparo, la polaridad de flanco, el ancho de pulso, la impedancia de entrada, la tasa máxima, el comportamiento de habilitación y los estados de falla. Más importante aún, especifique el retardo desde la entrada de disparo hasta la emisión óptica y su variación con la temperatura, el voltaje, la tasa de repetición y la producción unidad a unidad. Una latencia estable y una baja variación reducen la carga de calibración.
Arquitectura de alimentación
El rango de alimentación listado de 9–13 V admite diseños de host compactos, pero el ingeniero de sistemas debe confirmar la corriente de arranque, la potencia en estado estable, la tolerancia de rizado, la puesta a tierra, la protección y el comportamiento transitorio para el punto de operación elegido. Dimensione los cables y convertidores para el modo de pulso real, no solo para el voltaje nominal.
Ruta térmica
La clasificación de temperatura ambiente no define la temperatura permitida de la placa base en cada carcasa. Modele el flujo de calor desde la carcasa del láser hacia el host, incluya la carga solar y la convección reducida donde sea relevante, y valide el programa de pulsos sostenidos más caliente. Una interfaz térmica estable admite una longitud de onda, temporización y salida óptica repetibles.
Datum mecánico y enrutamiento de fibra
Utilice un datum de montaje controlado, una precarga de sujetador adecuada y una salida de fibra protegida. Evite forzar la fibra a absorber la tolerancia de la carcasa o la vibración. Confirme el acceso al conector, el radio de curvatura, el alivio de tensión y el procedimiento de servicio antes de finalizar la carcasa.
Un plan de calificación construido alrededor del punto de operación
Una evaluación efectiva de la fuente debe reproducir las condiciones reales del sistema:
| Prueba | Qué registrar | Por qué es importante |
|---|---|---|
| Salida óptica versus tasa de repetición | forma de onda, ancho de pulso, potencia pico y potencia promedio | Confirma el mapa de operación utilizable |
| Temporización a lo largo de la temperatura | retardo de disparo a óptico y variación | Protege la calibración de alcance |
| Longitud de onda y estabilidad espectral | longitud de onda central y deriva | Verifica la compatibilidad del detector y el filtro |
| Programa de pulsos de larga duración | estabilidad de salida, carga eléctrica y temperatura de la carcasa | Expone los límites térmicos |
| Superficies de baja y alta reflectividad | probabilidad de detección, sesgo y retornos falsos | Prueba el margen de enlace real |
| Escenas de cerca y de lejos | saturación, recuperación, ambigüedad y retornos perdidos | Valida la ventana de rango completa |
| Condiciones de luz solar y bajo fondo | piso de ruido y umbral de detección | Prueba el rechazo de fondo |
| Vibración y configuración de enrutamiento | estabilidad óptica y condición de la fibra | Valida la integración del host |
| Ejecución de calibración de nube de puntos | alineación de franjas, repetibilidad y comprobaciones absolutas | Conecta el rendimiento de la fuente con el entregable final |
La cualificación debe utilizar el detector, la óptica, la sincronización del escáner, los sensores de navegación y la cadena de procesamiento previstos. Una medición de potencia en banco por sí sola no puede cualificar una carga útil de mapeo.
Qué incluir en tu solicitud de cotización
Envía estos datos para recibir una recomendación útil de primera aproximación:
| Categoría | Información a proporcionar |
|---|---|
| Aplicación | escaneo aéreo, móvil, terrestre, robótico o industrial |
| Escena | tipos de superficie, reflectividad mínima esperada y condiciones ambientales |
| Geometría | distancia mínima y máxima, altitud o distancia de separación, campo de visión |
| Objetivo de datos | puntos por segundo, espaciado de puntos, tasa de cobertura y número de retornos |
| Rendimiento | precisión de alcance, exactitud absoluta y probabilidad de detección |
| Sincronización | rango de frecuencia de repetición, formato de disparo, latencia aceptable y variación |
| Receptor | tipo de detector, apertura, ancho de banda del filtro y campo de visión del receptor |
| Interfaz óptica | requisitos de longitud de onda, conector, fibra y haz colimado |
| Restricciones del host | alimentación, presupuesto de potencia, envolvente, objetivo de masa e interfaz térmica |
| Validación | expectativas de temperatura, vibración, vida útil y pruebas de producción |
Cuando algunos datos sean desconocidos, proporciona primero la velocidad de la plataforma, la distancia de mapeo, el espaciado de puntos deseado y la elección del detector. Esos cuatro valores suelen ser suficientes para identificar los supuestos de mayor riesgo.
Preguntas frecuentes
¿Es un láser de fibra pulsada de 1550 nm automáticamente mejor para LiDAR de largo alcance?
No. Puede ser una arquitectura de fuente sólida, pero el rango utilizable depende de la energía del pulso, la divergencia del haz, la apertura, la reflectividad de la superficie, la atmósfera, el rendimiento del detector, la luz de fondo y los criterios de detección. Compare los presupuestos de enlace completos en el punto de operación requerido.
¿Significa una tasa de repetición de 2 MHz dos millones de puntos mapeados por segundo?
No necesariamente. Significa hasta dos millones de pulsos emitidos por segundo en esa configuración de fuente. La tasa de puntos válidos depende de la detección y el procesamiento de retornos, mientras que la densidad espacial de puntos también depende del escáner y el movimiento de la plataforma.
¿Se puede utilizar la potencia máxima de pico a la tasa de repetición máxima?
No lo asumas. La potencia pico, la energía de pulso, la potencia promedio y la tasa de repetición están vinculadas. Confirma la combinación exacta necesaria, incluyendo el ancho de pulso y la temperatura, antes de la liberación del diseño.
¿Qué modelo es mejor para el mapeo 3D?
No existe un modelo universalmente mejor. La fuente de clase 1.2 kW se adapta a diseños compactos de 1535 nm; la fuente de clase 1.6 kW soporta sistemas de 1550 nm con una clase de potencia promedio más alta; y la fuente de clase 3 kW añade margen por pulso donde su ancho de pulso y mapa de operación encajan. Los requisitos del receptor y del escáner determinan la elección final.
¿Puede un módulo de telémetro Lumexis generar una nube de puntos?
Puede suministrar mediciones de distancia a un host, pero un sistema de mapeo también debe conocer la dirección de visión, la posición del sensor, la actitud y el tiempo para cada medición. El escaneo denso generalmente comienza con una fuente láser pulsada más un escáner y receptor.
¿Qué información se necesita para personalizar una fuente?
Especifique la longitud de onda, el rango de tasa de repetición, la potencia óptica en el punto de operación requerido, el ancho de pulso, el comportamiento de disparo, la interfaz de fibra o espacio libre, el suministro, el envolvente, el rango de temperatura y las condiciones de validación. Lumexis puede entonces evaluar las opciones ópticas, eléctricas y mecánicas.
Construye la fuente en torno a la medición
Un diseño LiDAR fiable comienza con la nube de puntos, trabaja hacia atrás a través de la navegación, la sincronización y la detección, y solo entonces fija el punto de operación del láser. Lumexis apoya a equipos OEM con fuentes pulsadas compactas de 1,5 µm, comunicación de ingeniería y revisión de configuración para sistemas de mapeo civiles, industriales y de investigación.
Comenta los requisitos de tu fuente láser LiDAR con nuestro equipo de ingeniería.
Incluye la ventana de distancia prevista, el objetivo de tasa de puntos, el concepto de escáner, el tipo de receptor y las restricciones del host.
Lumexis: fuentes láser de precisión, diseñadas para el mundo real.
Referencias técnicas
- NOAA National Geodetic Survey: ¿Qué es LIDAR? — generación de nube de puntos a partir de alcance, ángulo de escaneo, posición y actitud; distinción de longitud de onda topográfica y batimétrica.
- U.S. Geological Survey: ¿Qué son los datos Lidar? — fundamentos de teledetección activa y nube de puntos tridimensional.
- Servicio Geológico de Estados Unidos: Especificación base de Lidar 2025 Revisión A — marco actual de adquisición y calidad de datos topográficos.
- Servicio Geológico de Estados Unidos: Niveles de calidad de datos topográficos — densidad de pulsos y exactitud posicional vertical como componentes de calidad separados.
- Hamamatsu Photonics: InGaAs APD para LiDAR — respuesta espectral representativa y contexto de detector de 1,5 µm.
- Li et al., Sensors: Influencia de la forma del pulso láser en la precisión de medición de distancia — efectos de la forma del pulso, la relación señal-ruido y la estimación en la medición de distancia por tiempo de vuelo.
- Lee et al., Sensors: Codificación de pulsos para la mitigación de ambigüedad de distancia — ambigüedad de asociación de pulsos y enfoques de codificación a frecuencias de repetición más altas.