
Inspección de infraestructura
Láseres de inspección de infraestructura: decisiones basadas en el activo
Lumexis desarrolla fuentes láser pulsadas de 1535 nm módulos de telémetro láser y de 1,5 µm para equipos de medición de infraestructura civil, como ferrocarriles, puentes y túneles.
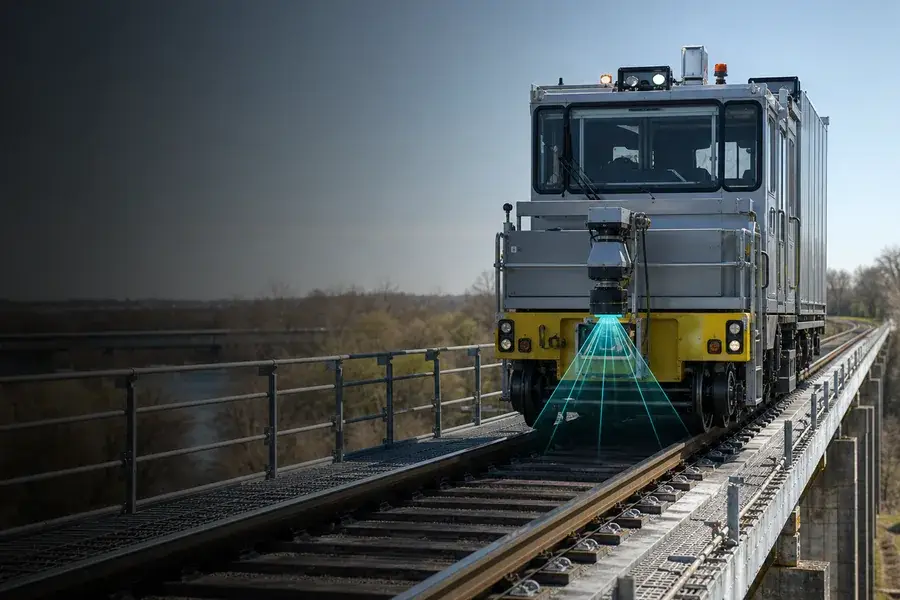
Lumexis desarrolla Módulos telémetros láser de 1535 nm y Fuentes láser pulsadas de 1,5 µm para equipos de medición de infraestructura civil. Los dos tipos de producto resuelven diferentes partes del problema: un módulo telémetro devuelve una distancia a lo largo de una línea de visión definida, mientras que una fuente pulsada puede integrarse en un LiDAR de escaneo que convierte muchas muestras de distancia en una nube de puntos.
Utilice un módulo telémetro compacto cuando el instrumento necesite una distancia absoluta, una verificación de espacio libre o un canal de distancia alineado con la cámara. Utilice una fuente pulsada cuando el OEM esté construyendo el transmisor dentro de un escáner de mayor velocidad. En ambos casos, el resultado final depende de la óptica, la geometría del objetivo, la pose de la plataforma, la calibración y el procesamiento de datos.
Comience con el entregable de medición
| Aplicación | Salida requerida | Punto de partida de Lumexis | Lo que el sistema anfitrión debe añadir |
|---|---|---|---|
| Medición de espacio libre ferroviario y de activos junto a la vía | Distancia o coordenadas 3D relativas a una referencia de vía | Módulo telémetro de 1535 nm para líneas de visión seleccionadas; fuente pulsada para escaneo denso | Escáner o mecanismo de apuntado, codificador, datos de posición/actitud, calibración y modelo de espacio libre |
| Documentación de geometría y condición de puentes | Nube de puntos registrada, dimensiones o mapa de cambios | Fuente pulsada de 1,5 µm para escaneo; telémetro para mediciones de separación seleccionadas | Óptica de escaneo, imágenes, control topográfico, registro e interpretación de ingeniería |
| Perfil de túneles y monitoreo de convergencia | Secciones transversales, sobre/Subexcavación o desplazamiento por levantamientos repetidos | Fuente pulsada para escaneo de perfiles o telémetro para puntos de referencia fijos | Red de control estable, escáner, compensación de temperatura y registro entre épocas |
| Mapeo de corredores y servidumbres de paso | Posiciones de activos georreferenciadas y envolvente de espacio libre | Fuente pulsada para LiDAR móvil | GNSS/IMU, sincronización, calibración de eje, cámaras y extracción de características |
| Alineación de construcción y posicionamiento de maquinaria | Distancia absoluta repetida a una superficie o referencia definida | Módulo telémetro compacto de 1535 nm | Apuntado, selección de objetivo, interfaz de control y lógica de aceptación específica de la aplicación |
Comparación rápida: Si su dibujo necesita un canal de distancia, comience con la familia de módulos telémetros. Si su entregable es un perfil 2D denso o una nube de puntos 3D, comience con la fuente pulsada y la arquitectura de escaneo. Un telémetro no se convierte en un escáner solo con software; el muestreo angular debe ser creado y medido por el instrumento anfitrión.
Lo que el láser mide—y lo que no
Un canal directo de tiempo de vuelo mide el intervalo entre un pulso óptico saliente y un retorno detectado:
R = cΔt / 2
El resultado es una distancia a lo largo de la línea de visión óptica. Para convertir esa distancia en una coordenada, el instrumento también necesita el origen y la dirección de la medición. En un escáner estacionario, estos provienen de los ángulos del escáner y el control topográfico. En un vehículo ferroviario en movimiento o una plataforma vial, también requieren posición sincronizada, actitud y calibración de brazo de palanca.
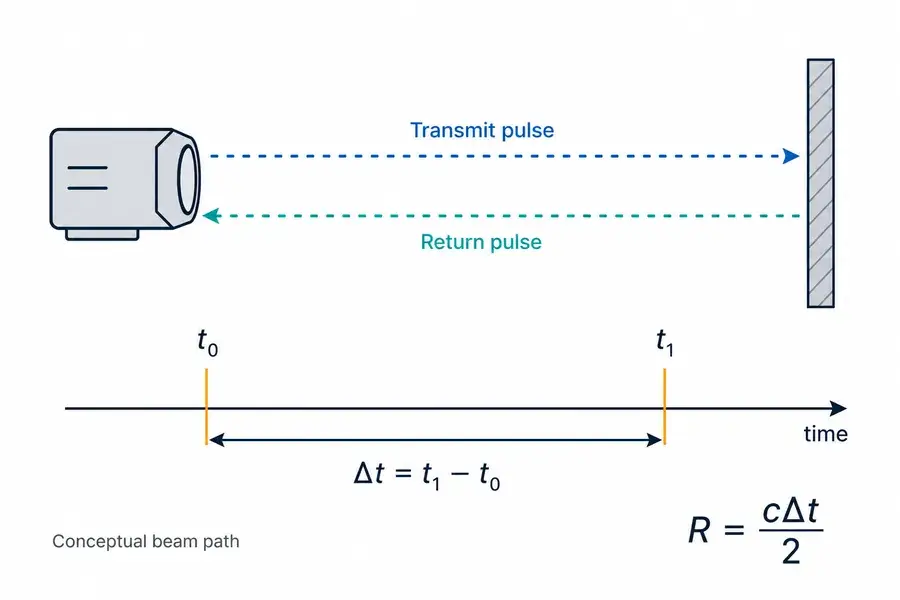
Principio de medición
Conectar la medición óptica con la geometría del sistema
Principio directo de tiempo de vuelo utilizado por un canal de distancia de infraestructura
Los datos láser pueden documentar geometría, espacio libre, movimiento y posición de superficie. No determinan de forma independiente la causa estructural o la gravedad de un defecto. Las decisiones sobre puentes y túneles siguen siendo responsabilidad de equipos calificados de inspección e ingeniería que utilizan las normas relevantes y métodos complementarios.
Ruta de producto 1: módulos telémetros de 1535 nm
El módulo telémetro combina el transmisor pulsado, la óptica de transmisión, el receptor, el detector, la sincronización y la comunicación necesarios para devolver datos de distancia. Es adecuado cuando el OEM desea un canal de distancia compacto en lugar de desarrollar una cadena completa de receptor óptico y sincronización.
Usos prácticos en infraestructura
- Distancia alineada con la cámara a un pilar, borde de cubierta, pared de túnel o activo junto a la vía;
- Medición de separación montada en vehículo para grandes superficies civiles;
- Retroalimentación de aproximación o posicionamiento para un mecanismo de inspección;
- Múltiples líneas de visión fijas utilizadas para monitorear referencias geométricas seleccionadas;
- Datos de distancia combinados con una unidad de giro/inclinación o escaneo suministrada por el OEM.
Clases de distancia para discusión inicial
| Módulo | Clase de distancia publicada para referencia objetivo | Apertura de recepción | Alcance mínimo | Posición típica en infraestructura |
|---|---|---|---|---|
| 1535-LXCJ0300 | ≥3.2 km | Φ16 mm | ≤15 m | Canal de medición compacto móvil o fijo |
| 1535-LXCJ0500 | ≥5 km | Φ16 mm | ≤15 m | Corredores más largos con una apertura compacta |
| 1535-LXCJ0600 | ≥6 km | Φ21 mm | ≤20 m | Área de recolección aumentada para objetivos más exigentes |
| 1535-LXCJ0700 | ≥7 km | Φ25 mm | ≤30 m | Plataformas de medición civil de largo alcance |
| 1535-LXCJ0800 | ≥8 km | Φ25 mm | ≤30 m | Mayor margen de alcance con una apertura de tamaño medio |
| 1535-LXCJ1000 | ≥10 km | Φ40 mm | ≤50 m | Estructuras grandes y corredores largos donde el tamaño lo permita |
| 1535-LXCJ1500 | ≥15 km | Φ52 mm | ≤70 m | Instrumentos especializados de largo alcance con un paquete óptico más grande |
Los rangos de referencia publicados están vinculados a un objetivo definido y una condición de visibilidad en la especificación de la fuente. No son rangos universales para acero ferroviario, balasto oscuro, hormigón, superficies húmedas, cables o paredes de túneles oblicuas. Seleccione la clase de rango más pequeña que cubra el objetivo real y el entorno de trabajo con margen comprobable.
Arquitectura del sistema
Revise la cadena óptica y de medición completa
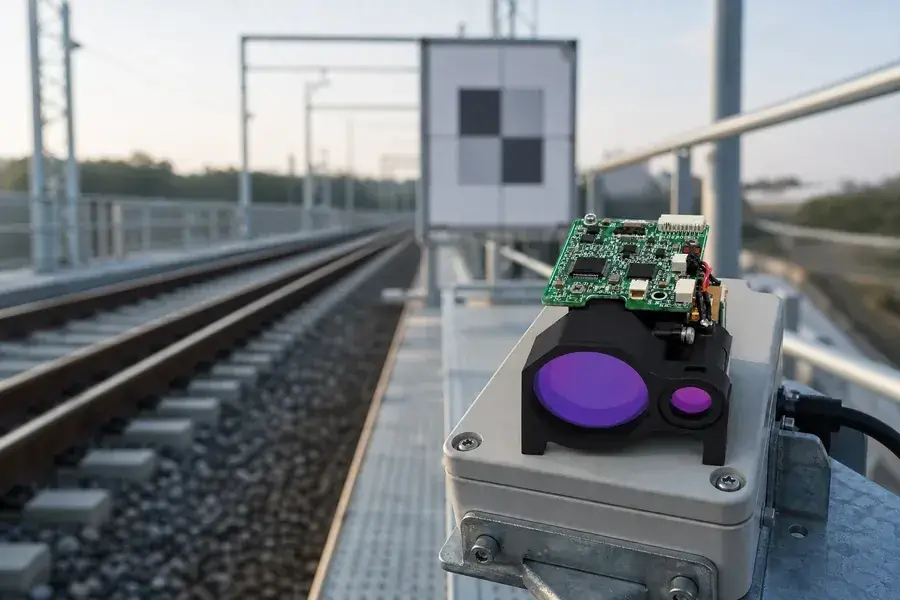
Canal de telémetro compacto instalado junto a un corredor ferroviario
Ruta de producto 2: fuentes pulsadas de 1.5 µm para LiDAR de escaneo
Cuando un OEM controla el receptor, la electrónica de temporización y el escáner, un láser de fibra pulsado de 1.5 µm puede servir como fuente transmisora. Una tasa de pulsos más alta admite más oportunidades de medición a medida que el escáner barre la escena. La tasa de puntos útil, sin embargo, es menor o igual que la tasa de pulsos porque algunos retornos serán rechazados o perdidos. Esta ruta es adecuada para:.
captura de nubes de puntos en corredores ferroviarios;
- mapeo de superficies y geometría de puentes;
- escaneo de secciones transversales de túneles;
- análisis de envolvente de espacio libre;
- levantamientos repetidos de construcción o deformación;
- sistemas de mapeo móvil que combinan LiDAR con cámaras y sensores de posición/actitud.;
- La especificación de la fuente debe incluir energía de pulso, tasa de repetición, ancho de pulso, longitud de onda, calidad del haz o divergencia de la fuente, comportamiento de temporización, interfaz de salida y condiciones térmicas. El LiDAR completado debe agregar expansión del haz de transmisión, escaneo, óptica receptora, detector, electrónica de medición de distancia, sincronización de tiempo y calibración.
Inspección ferroviaria: separe los canales de geometría de los canales de condición.
Las plataformas automatizadas de inspección ferroviaria a menudo llevan varios tipos de sensores porque diferentes defectos requieren diferentes mediciones físicas. La geometría láser o LiDAR puede respaldar el perfil del riel, la alineación de la vía, el espacio libre, la ubicación de activos y la documentación de nubes de puntos. Las cámaras pueden respaldar la imagen de superficies y componentes. Otras condiciones subterráneas o internas requieren otros métodos de detección.
Geometría conceptual de corredor ferroviario con puntos de medición láser y una estructura de espacio libre.
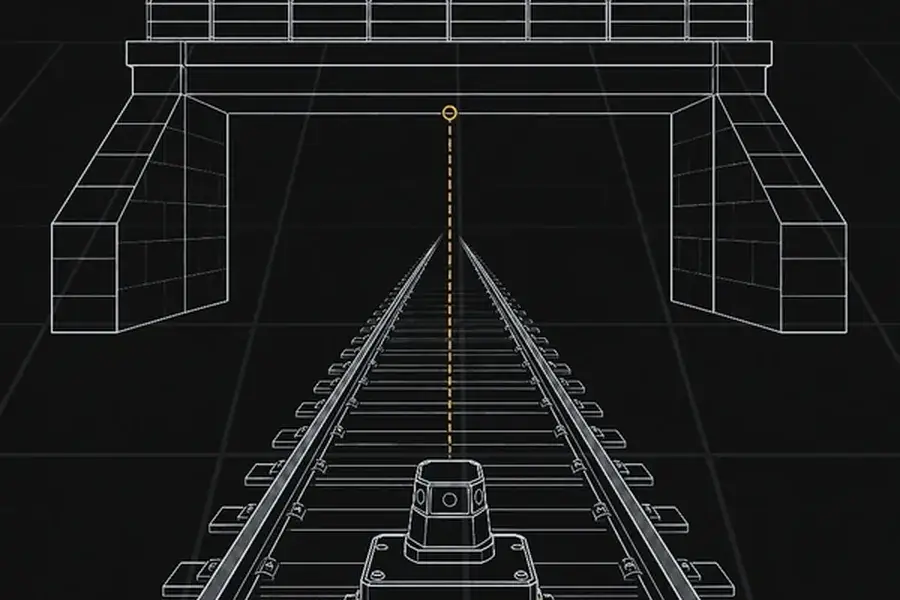
Visual de ingeniería
Vea cómo la fuente se ajusta al instrumento completo
Para un canal de medición láser, defina:
característica de riel, traviesa, balasto, catenaria o estructura a medir;
- marco de coordenadas y datum de referencia;
- velocidad del vehículo e intervalo de muestreo espacial;
- cobertura transversal y a lo largo de la vía requerida;
- reflectancia esperada del objetivo, ángulo y oclusión;
- espectro de vibración y montaje mecánico;
- secciones sin GNSS como túneles;
- verificaciones de calibración después de la instalación o mantenimiento.;
- A velocidad (v) y tasa de medición aceptada (f), el espaciado de muestreo idealizado a lo largo de la vía es:.
Esta relación es útil para el dimensionamiento inicial, pero no define la densidad de puntos por sí sola. El patrón del escáner, el ángulo de escaneo, los retornos rechazados, el movimiento del vehículo y la superposición afectan la distribución real.
Δx = v / f
Inspección de puentes: use datos láser como evidencia geométrica.
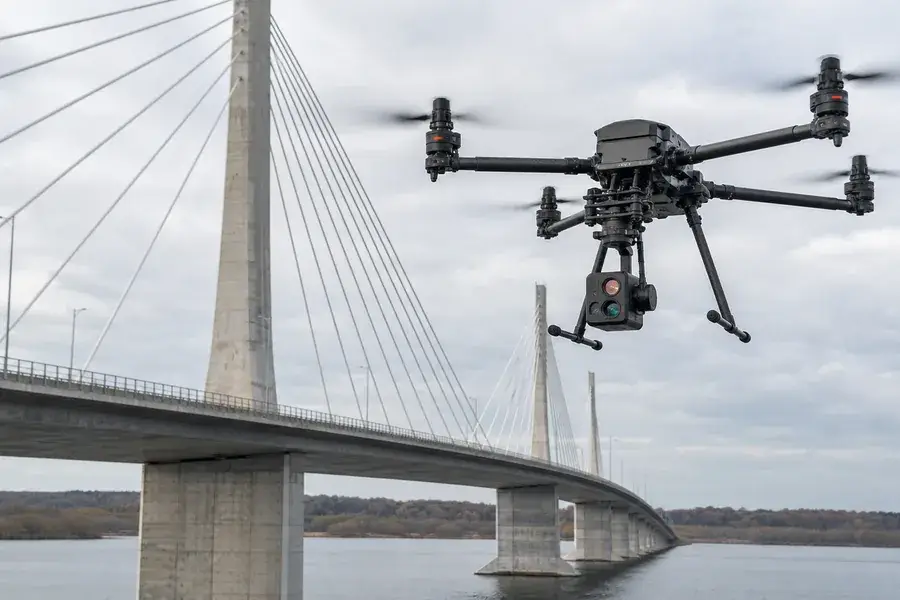
El LiDAR de puentes puede registrar superficies accesibles sin colocar un operador en cada punto de medición. Puede respaldar la documentación de construcción real, la medición de espacio libre, la ubicación de componentes y la comparación de levantamientos repetidos. Las plataformas aéreas o terrestres pueden seleccionarse según los requisitos de acceso, escala y control.
Plataforma LiDAR aérea recolectando geometría conceptual de un puente civil.
Visual de ingeniería
Vea cómo la fuente se ajusta al instrumento completo
Los equipos de ingeniería deben distinguir:
precisión de rango:
- repetibilidad de una muestra de rango individual; precisión de punto:;
- precisión de coordenadas después de errores de ángulo, pose y calibración; precisión de registro:;
- concordancia entre escaneos o épocas de levantamiento; incertidumbre del modelo de superficie:;
- efecto del espaciado de puntos, ángulo de incidencia y reconstrucción; umbral de detección de cambios:;
- Umbral de detección de cambios: el movimiento o pérdida más pequeño que puede distinguirse de la incertidumbre combinada.
Un escáner puede reportar precisión de rango a escala milimétrica mientras que la nube de puntos registrada final tiene una incertidumbre de coordenadas mayor. El control topográfico, la pose de la plataforma, el boresight y la alineación temporal deben incluirse en la prueba de aceptación.
Inspección de túneles: el rango cercano puede ser el requisito crítico.
Las paredes del túnel pueden estar a solo unos metros del sensor incluso cuando la plataforma fuente es capaz de medir rangos a escala kilométrica. El rango mínimo, la recuperación del receptor y los retornos fuertes cercanos pueden importar más que el rango máximo destacado.
Para perfiles de túnel y monitoreo de convergencia:
- confirmar la distancia a la pared más cercana y al equipo en cada ángulo de escaneo;
- controlar la oclusión de vehículos, cables y obras temporales;
- usar referencias topográficas estables para mediciones repetidas;
- considerar polvo, humedad, revestimiento oscuro y parches reflectantes húmedos;
- registrar temperatura y estado mecánico al comparar épocas de levantamiento;
- validar el registro y los umbrales de cambio con referencias conocidas.
Los canales fijos de telémetro pueden monitorear puntos seleccionados, mientras que un escáner captura una sección transversal o una superficie completa. Responden a diferentes preguntas y pueden combinarse en un mismo diseño de monitoreo.
Parámetros que determinan si el canal de rango funciona
Tamaño del objetivo y huella del haz
Para una estimación de campo lejano, el diámetro de la mancha crece aproximadamente con el rango (R) y la divergencia de ángulo completo (θ):
[
Si la mancha sobrecubre un cable estrecho, borde de riel o miembro estructural, solo parte de la energía transmitida contribuye a ese objetivo. El resto puede producir fondo o un segundo retorno. La divergencia del haz debe considerarse junto con la precisión de apuntado y el campo de visión del receptor.
Reflectancia de superficie y ángulo
Concreto seco, concreto húmedo, acero pintado, acero oxidado, balasto y vegetación devuelven diferentes niveles de señal. Las superficies oblicuas envían menos energía de vuelta hacia un receptor coaxial que una superficie que enfrenta al sensor. Pruebe el material real en el peor ángulo esperado.
Apertura de recepción y fondo
Una apertura de recepción más grande recoge más energía de retorno pero aumenta el tamaño del paquete y puede admitir más fondo dependiendo del campo de visión. El filtrado espectral, el campo de visión del receptor y la lógica de detección ayudan a controlar la luz no deseada y los retornos adyacentes.
Tasa de pulsos y velocidad de escaneo
Una alta tasa de pulsos soporta un muestreo más denso, pero la potencia promedio, la carga térmica, la recuperación del receptor y el procesamiento de datos deben permanecer dentro de los límites. Una especificación de producción debe indicar por separado la tasa de pulsos comandada, la tasa de pulsos emitida, la tasa de rangos aceptados y la tasa de puntos entregados.
Sincronización temporal y de plataforma
En una plataforma en movimiento, incluso un pequeño desfase temporal entre el evento de rango, el ángulo del escáner y el registro de posición/actitud crea error de coordenadas. Use una base de tiempo común o una ruta de sincronización caracterizada, y verifíquela dinámicamente en lugar de solo en un banco estacionario.
Ventana y contaminación
La ventana del alojamiento añade pérdida de transmisión, reflexiones y posibles retornos fantasma. Polvo, agua y residuos de limpieza pueden cambiar el resultado con el tiempo. Defina el material de la ventana, recubrimientos, ángulo, apertura y una estrategia de mantenimiento antes de la validación final del rango.
Presupuesto de precisión para un punto mapeado
Un punto objetivo georreferenciado puede resumirse conceptualmente como:
psuperficie = psensor + Ruobservación
Los errores pueden entrar a través de la posición del sensor, rango, ángulo del escáner, actitud, brazo de palanca, boresight y alineación temporal. Debido a que estos términos interactúan, la precisión de la nube de puntos no puede inferirse solo de la precisión de distancia del telémetro.
Para la adquisición, solicite valores de aceptación separados para:
- precisión y repetibilidad de distancia en objetivos definidos;
- precisión angular o calibración del escáner;
- calibración de boresight y brazo de palanca;
- rendimiento de posición y actitud de la plataforma;
- sincronización temporal;
- precisión de la nube de puntos registrada en una escena operativa representativa.
Flujo de trabajo de integración
Defina el activo y la salida
Proporcione la estructura, material, envolvente de rango, plataforma y entregable final: una distancia, sección transversal, informe de holgura, nube de puntos o mapa de cambios.
Construya casos de rango condicionados al objetivo
Enumere los objetivos requeridos más pequeños y oscuros, peores ángulos de incidencia, superficie fuerte más cercana y clima o contaminación esperados. Use estos casos en lugar de un solo número de distancia máxima.
Elija la arquitectura de módulo o fuente
Seleccione un módulo completo de telémetro para un canal de distancia autónomo. Seleccione una fuente pulsada si su equipo está construyendo el escáner y el receptor. Decida temprano porque las responsabilidades mecánicas, eléctricas y de software difieren sustancialmente.
Cierre los presupuestos de muestreo y movimiento
Relacione la velocidad del vehículo, el patrón de escaneo y la tasa de medición aceptada con la cobertura espacial requerida. Incluya vibración, distorsión por movimiento y operación sin GNSS.
Calibre el instrumento completo
Calibre el desfase de rango, ejes angulares, boresight, brazo de palanca y temporización. Use objetivos conocidos y movimiento de plataforma representativo. Documente las verificaciones después del servicio o reemplazo del sensor.
Valide la salida de decisión
Pruebe los resultados de holgura, dimensionales o de detección de cambios—no solo el rango bruto. Incluya concreto representativo, acero, balasto, vegetación, superficies húmedas y oclusión parcial donde sea relevante.
Información para enviar a Lumexis
- tipo de infraestructura y entregable de medición;
- plataforma estacionaria, vehicular, ferroviaria o aérea;
- distancia mínima, normal y máxima;
- dimensiones del objetivo, materiales y ángulos de incidencia;
- tasa de punto único o densidad de puntos deseada;
- arquitectura del escáner y del receptor, si ya está seleccionada;
- límites de apertura, encapsulado, masa y potencia;
- interfaces de comunicación, disparo y sincronización;
- condiciones de temperatura, vibración, ventana y contaminación;
- cronograma del prototipo, cantidad anual esperada y plan de validación.
Preguntas frecuentes
¿Puede un módulo de telémetro láser crear un modelo 3D de un puente?
No por sí solo. Devuelve la distancia a lo largo de una línea de visión. Un modelo 3D también necesita muestreo angular controlado o movimiento de plataforma, datos de posición y actitud, calibración, registro y procesamiento de nubes de puntos.
¿Qué producto es mejor para la medición de gálibo ferroviario?
Un módulo de telémetro se adapta a líneas de holgura seleccionadas o verificaciones de distancia alineadas con la cámara. Una fuente pulsada de alta tasa integrada en un escáner se adapta al mapeo denso de envolventes de holgura. La salida requerida determina la ruta del producto.
¿Importa el alcance máximo en un túnel?
A menudo, el alcance mínimo, la recuperación de retornos fuertes y la geometría de escaneo son más importantes. La pared o el equipo más cercano puede ubicarse dentro del límite cercano de un módulo de largo alcance, por lo que debe verificarse el envolvente angular completo.
¿Puede el LiDAR identificar daños estructurales automáticamente?
Puede suministrar geometría y evidencia de cambios a un sistema de análisis. La clasificación automatizada requiere algoritmos validados y verdad de terreno adecuada, mientras que las conclusiones estructurales requieren interpretación de ingeniería calificada y pueden necesitar métodos de inspección complementarios.
¿Por qué pueden dos levantamientos discrepar incluso cuando el sensor de alcance es estable?
Las diferencias pueden provenir de puntos de control, registro, pose de la plataforma, línea de mira, sincronización de tiempo, condición de la superficie o geometría de muestreo. Evalúe la incertidumbre completa del punto y el flujo de trabajo del levantamiento.
¿Qué debería comparar el departamento de compras entre proveedores?
Compare el alcance condicionado al objetivo, el alcance mínimo, la precisión y repetibilidad, la tasa de medición aceptada, la apertura, la divergencia, la interfaz, el paquete, los límites ambientales, el soporte de calibración y la prueba de aceptación exacta. Un solo valor de alcance principal no es suficiente.
Construya el canal de alcance en torno a la decisión del activo
Envíe la estructura, la plataforma, los casos objetivo y la salida requerida. Lumexis ayudará a determinar si un módulo telémetro de 1535 nm o una fuente pulsada de 1,5 µm es el punto de partida adecuado, y luego alineará la interfaz óptica, de sincronización y mecánica con su instrumento de inspección.
Lumexis: fuentes láser de precisión, diseñadas para el mundo real.
Referencias técnicas
- Administración Federal de Ferrocarriles: Programa de Inspección Automatizada de Vías
- Administración Federal de Ferrocarriles: Recolección de Datos LiDAR en Pasos a Nivel
- Administración Federal de Ferrocarriles: Triangulación Láser para la Detección de Cambios y Defectos en Vías
- Administración Federal de Carreteras: Tecnologías Avanzadas en Inspección de Puentes
- RIEGL: Aplicaciones de Escaneo Láser Móvil Ferroviario
- Trimble: Flujos de Trabajo de Escaneo, Topografía y Monitoreo de Túneles