Un conector CAN puede hacer que un telémetro láser parezca listo para una red de máquinas compartida. Sin embargo, el conector no define la velocidad de bits, los identificadores de trama, las unidades de carga útil, la política de actualización, la terminación, el estado de arranque ni el comportamiento de recuperación. Esas decisiones faltantes son donde muchas integraciones pierden tiempo.
A Telémetro láser con bus CAN combina un módulo de medición de distancia con un controlador CAN y un transceptor para que pueda intercambiar tramas en un bus diferencial multinodo. La integración confiable requiere la misma configuración de capa física en cada nodo, un protocolo de aplicación documentado, prioridad y temporización de mensajes planificadas, terminación correcta del backbone y lógica del host que rechace datos de distancia obsoletos o inválidos.
La integración del telémetro láser con bus CAN comienza con el límite del protocolo
CAN proporciona el comportamiento de enlace de datos utilizado para mover tramas y arbitrar el acceso a un bus compartido. No le indica a un OEM qué significa una carga útil de distancia. El proveedor del módulo aún necesita definir el contrato de aplicación: qué identificador transporta un resultado de distancia, cómo se codifica la carga útil, qué unidades se aplican, cómo se informan las mediciones inválidas y qué comandos cambian la configuración.
No asuma que CAN, CANopen y otros protocolos de capa superior son intercambiables. Un módulo puede usar tramas CAN Clásico sin procesar, CAN FD, CANopen o un protocolo específico del proveedor. Los productos que usan el mismo transceptor aún pueden tener temporización de bits, identificadores, cargas útiles o gestión de red incompatibles.
Congele estos elementos antes de que se libere el diseño del host:
- interfaz física, formato de trama y temporización de bits;
- plan de identificadores y prioridades;
- cargas útiles de comando, estado, datos de distancia y diagnóstico;
- reglas de actualización, tiempo de espera, arranque, configuración y recuperación.
Nuestras comparación de interfaces de módulos de telémetro láser ayuda a los equipos a decidir cuándo una red CAN compartida es una mejor opción que UART, RS-232 o RS-422. Esa elección de arquitectura debe hacerse a partir del arnés instalado, el número de nodos, las necesidades de temporización y el flujo de trabajo de servicio.
Planifique la prioridad de los mensajes a partir del plazo del sistema
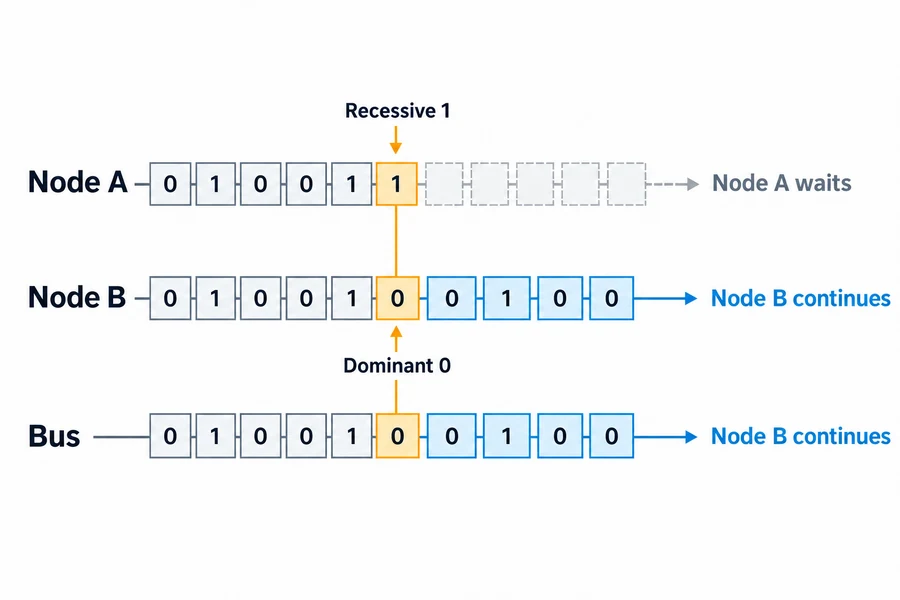
CAN utiliza arbitraje bit a bit cuando más de un nodo comienza a transmitir. Un nodo monitorea el bus mientras envía su identificador. Si transmite un bit recesivo pero lee un bit dominante, deja de competir y se convierte en receptor; la trama de mayor prioridad continúa sin ser destruida. En CAN Clásico, el campo de arbitraje numéricamente menor gana.
Ese mecanismo es útil, pero no hace que todos los mensajes sean oportunos. Una actualización de distancia aún puede retrasarse por tráfico de mayor prioridad, tramas largas, reintentos repetidos o una programación sobrecargada. Por lo tanto, el plan de identificadores debe reflejar los plazos del sistema en lugar de la propiedad departamental o una secuencia de numeración arbitraria.
Para cada mensaje de distancia, defina la antigüedad máxima aceptable en el consumidor. Presupueste la adquisición, el procesamiento, la puesta en cola, el arbitraje, la transmisión, el análisis y la respuesta de la aplicación. Mida la latencia en el peor caso en la red completa, no solo en un banco tranquilo de un solo nodo.
Evite asignar a cada mensaje importante la prioridad más alta. Eso simplemente traslada el retraso a otra función y puede dejar sin recursos al tráfico de menor prioridad. Construya un mapa de identificadores revisado con propietarios, períodos, plazos, longitudes de carga útil y carga de bus esperada. Reserve el tráfico de diagnóstico para que no pueda dominar inesperadamente los datos de medición durante una falla.
Defina el contrato de datos de distancia más allá de los ocho bytes de carga útil
Un receptor necesita saber si una distancia es reciente, válida, está dentro del rango y está asociada con el modo esperado. Un contrato práctico incluye el valor, la escala, el estado, el indicador de frescura y cualquier estado objetivo documentado que el módulo admita.
No invente un campo de calidad cuando el módulo liberado no lo proporciona. En su lugar, defina reglas del lado del host en torno a estados y temporización documentados. Un tiempo de espera, una trama de arranque, un resultado fuera de rango, una falla interna o una respuesta de configuración no deben pasarse aguas abajo como una distancia ordinaria.
Registre estos elementos del protocolo en un documento de interfaz controlado por versiones:
- identificador, formato de trama y longitud de datos;
- orden de bytes, signo, escala, desplazamiento y unidades;
- transmisión por solicitud, periódica, por eventos o mixta;
- acuses de recibo, respuestas negativas y representaciones de fallas;
- comportamiento de tiempo de espera, reinicio, tramas duplicadas y compatibilidad.
Este contrato pertenece junto a los controles ópticos, mecánicos, de potencia y térmicos en el proceso de integración del módulo de telémetro láser. Una trama de bus válida no es prueba de que la medición óptica sea válida, y una medición válida no es suficiente si el host no puede determinar cuándo se produjo.
Use un backbone terminado y controle cada derivación
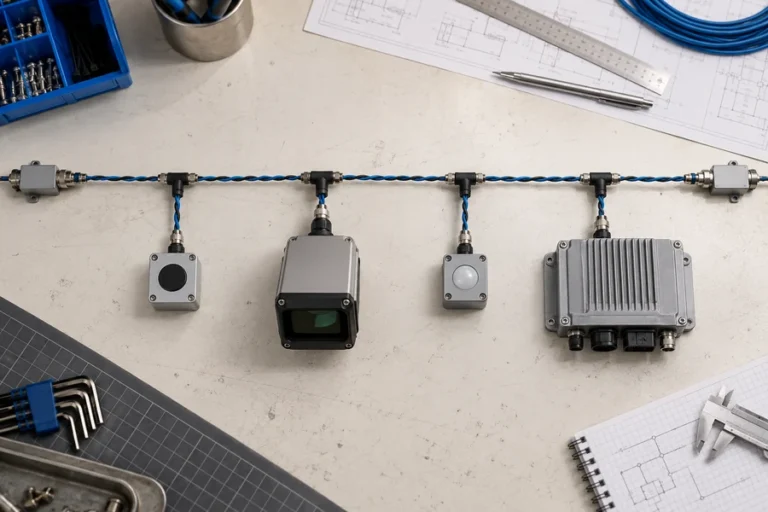
El CAN de alta velocidad normalmente se cablea como un backbone lineal con terminación en los dos extremos físicos. Microchip y NI describen la disposición común como una terminación nominal de 120 ohmios en cada extremo de un bus diferencial de 120 ohmios. Las dos resistencias aparecen como aproximadamente 60 ohmios entre CAN_H y CAN_L cuando la red no tiene alimentación, siempre que ninguna otra carga cambie la lectura.
La palabra “extremo” se refiere al cable físico, no al primer y último nodo en software. Los nodos intermedios se conectan a través de derivaciones, que añaden retardo de propagación y riesgo de reflexión. Manténgalas cortas para la velocidad de bits seleccionada y la guía del transceptor; no convierta el backbone en una estrella por conveniencia del arnés.
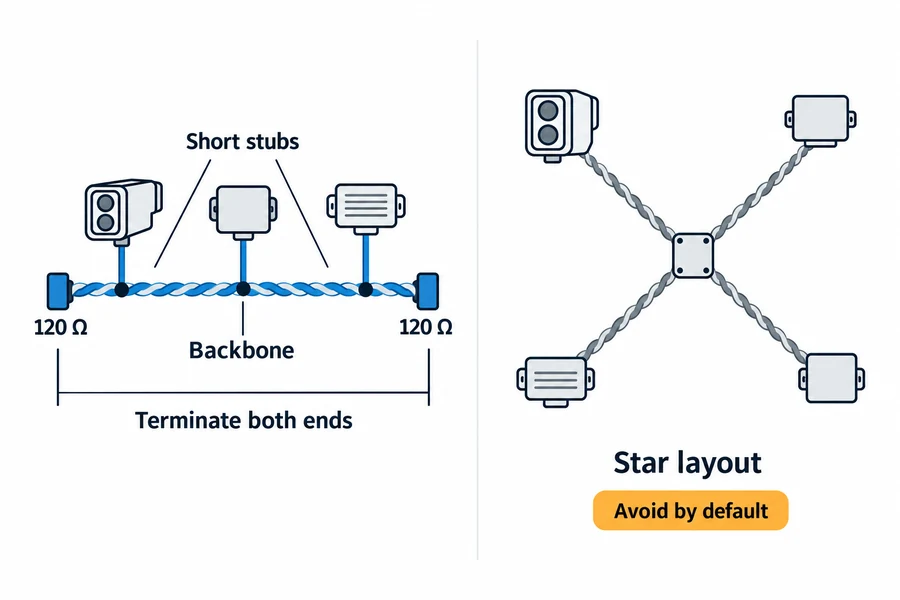
Trate la terminación incorporada como un elemento de configuración. Si un módulo incluye una resistencia conmutable, documente si está habilitada para cada posición de instalación. Una muestra en un banco de dos nodos puede funcionar con la terminación interna habilitada, y luego sobrecargar la red de producción cuando se instala como nodo intermedio.
Seleccione el cable, los conectores, la puesta a tierra, la protección y la estrategia de modo común como un sistema. Siga la hoja de datos del transceptor elegido y los requisitos eléctricos del host en lugar de copiar un circuito genérico.
Iguale la temporización de bits y la gestión de red en cada nodo
Todos los nodos deben compartir una temporización de bits compatible. Una velocidad nominal por sí sola es incompleta; la configuración del controlador también depende del reloj, los cuantos de tiempo, los segmentos de propagación y fase, el ancho de salto de sincronización y el punto de muestreo. Utilice el método del proveedor del componente y valide la población real de controladores y transceptores.
Si el módulo utiliza CANopen u otra capa superior, haga coincidir los identificadores de nodo, la configuración de mensajes, el arranque, la supervisión y las transiciones de estado. Un manual de sensor de distancia CANopen de SICK separa la velocidad de bits de la red del mapeo de datos de proceso y la temporización de eventos, lo que ilustra por qué la comunicación física y el significado de la aplicación necesitan controles separados.
Para un protocolo específico de un proveedor, solicite el mismo nivel de claridad. El entregable debe incluir una tabla de identificadores, definiciones a nivel de byte, comportamiento de estados, persistencia de configuración, respuestas de error y al menos un intercambio conocido como válido. El código fuente es útil, pero no debería ser la única especificación.
Diseñe el comportamiento ante datos obsoletos y fallos antes de la operación normal
El host debe saber qué ocurre cuando el telémetro deja de publicar, repite una trama antigua, se reinicia, reporta un fallo o abandona el bus. Defina un temporizador de antigüedad de datos en el consumidor. Cuando expire, marque la medición como no disponible y propague ese estado explícitamente. No mantenga el último rango indefinidamente como si fuera actual.
Separe tres dominios de fallo: un resultado óptico inutilizable, una violación de trama o carga útil, y un fallo de comunicación de red. Cada uno necesita un registro de diagnóstico y un responsable de recuperación diferentes.
Los controladores CAN incluyen detección de errores y comportamiento de confinamiento, pero la recuperación del sistema sigue siendo una decisión de la aplicación. Especifique si el módulo se recupera automáticamente, necesita un comando del host o requiere un ciclo de alimentación tras una condición de bus-off. Defina cómo el host distingue la recuperación de una medición nueva y con qué rapidez la máquina en general puede volver a confiar en el nodo.
Valide en la red final, no solo con un adaptador USB
Comience con una configuración controlada de dos nodos para confirmar la polaridad, la terminación, la temporización de bits, los identificadores y la decodificación de la carga útil. Luego pase a una columna vertebral representativa de producción con el cable, el número de nodos, la alimentación y la puesta a tierra finales. Agregue tráfico realista e inyección de fallos solo dentro de un plan de pruebas documentado.
Utilice evidencia eléctrica y de protocolo. Verifique la resistencia sin alimentación, inspeccione las señales diferenciales con un sondeo adecuado, registre los contadores de errores y capture tramas. Verifique la antigüedad de los datos, las unidades, los estados inválidos, las confirmaciones, el reinicio, el tiempo de espera y la persistencia de la configuración.
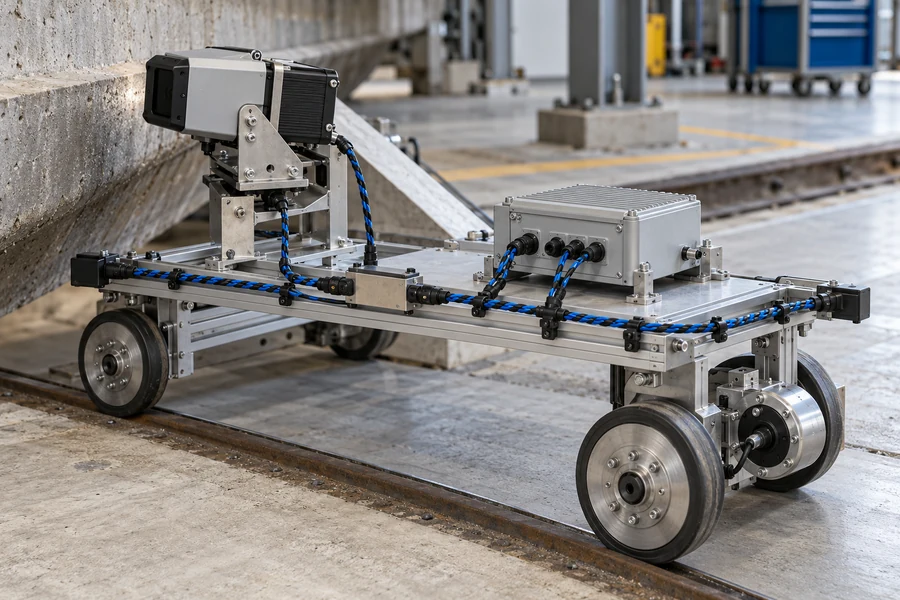
Finalmente, repita los casos críticos en las condiciones de temperatura y alimentación requeridas utilizando el firmware y el arnés liberados. La guía de pruebas del telémetro explica cómo convertir las condiciones de prueba y las reglas de aceptación en evidencia comparable en lugar de una colección de demostraciones exitosas.
Cuándo una interfaz CAN es la elección correcta
CAN es útil cuando un telémetro láser debe compartir una red diferencial robusta con varios controladores o nodos de sensado, y cuando importan la prioridad determinista de mensajes, los diagnósticos y la recuperación gestionada. Es menos atractivo para un único enlace interno corto con una sobrecarga de software mínima o cuando el host no tiene controlador CAN y el sistema en general no obtiene ningún valor al agregar uno.
Los ingenieros de aplicaciones de Lumexis brindan soporte en la selección de módulos, definición de interfaces, integración, validación y resolución de problemas. Nuestra oficina de Wuxi trabaja con la base de fabricación de Taizhou de 14,000 metros cuadrados, donde la electrónica, el firmware, el diseño optomecánico, el ensamblaje en sala limpia, el burn-in y las pruebas finales respaldan un suministro OEM repetible.
La familia de módulos de telémetro láser Lumexis proporciona un punto de partida para discusiones sobre rango, longitud de onda, envolvente, potencia e interfaz. Los productos estándar pueden enviarse dentro de tres días cuando se confirma su disponibilidad. Las configuraciones personalizadas y los proyectos de marca privada requieren un alcance y un plazo revisados por separado a través de nuestro servicio de ingeniería.
Preguntas frecuentes
¿CAN define el formato de datos del telémetro láser?
No. CAN define el transporte de tramas, el arbitraje, el manejo de errores y el comportamiento del enlace relacionado. El protocolo de aplicación del módulo define identificadores, bytes de carga útil, unidades, valores de estado, comandos y temporización. Solicite el documento de protocolo publicado para el módulo y la revisión de firmware exactos.
¿CANopen es lo mismo que CAN?
CANopen es un protocolo de capa superior construido sobre CAN. Un telémetro de CAN básico y un telémetro CANopen pueden usar transceptores similares mientras permanecen incompatibles en la capa de aplicación. Confirme el protocolo de capa superior, el perfil, el mapeo de objetos, la configuración de nodos y el comportamiento de gestión de red.
¿Dónde deben colocarse las resistencias de terminación de CAN?
Para una red CAN lineal de alta velocidad típica, la terminación corresponde a los dos extremos físicos del backbone. Los nodos intermedios no deben agregar terminación completa a menos que la topología aprobada lo requiera específicamente. Verifique la red sin alimentación y documente cualquier terminación interna conmutable.
¿Pueden varios telémetros compartir una red CAN?
Sí, si cada nodo tiene una temporización de bits compatible y un identificador o plan de nodos sin conflictos, mientras el tráfico combinado cumple con los requisitos de latencia y carga del bus. El host también debe distinguir cada fuente de medición y manejar datos faltantes o obsoletos por nodo.
¿Qué debe suceder cuando los datos de rango dejan de llegar?
El consumidor debe expirar la medición después de una antigüedad máxima definida, marcarla como no disponible y seguir la política de recuperación controlada del sistema. No debe reutilizar la última distancia válida como una nueva lectura. Registre el estado del bus, el estado del protocolo y el estado del módulo por separado.
Referencias
- CAN in Automation, Glosario de términos CAN de CiA.
- Microchip Technology, Una discusión sobre la capa física de CAN, AN228.
- NXP Semiconductors, Consejos de aplicación para transceptores CAN de alta velocidad, Rev. 01.50.
- SICK, DL100 Pro CANopen Instrucciones de funcionamiento, 2023.
Envíe nuestro equipo de ingeniería el objetivo y la envolvente de rango, el formato CAN, la temporización de bits, el mapa de identificadores, el contrato de carga útil, el número de nodos, la topología del arnés, el presupuesto de potencia, el entorno operativo y el plan de validación. Podemos recomendar un módulo estándar, confirmar el envío en tres días para una configuración estándar disponible, o revisar un requisito personalizado/de marca privada con un ingeniero de aplicaciones.