
Distanzmessung wird oft als eine einzelne Reichweitenangabe spezifiziert. Diese Zahl reicht nicht aus, um vorherzusagen, wie sich ein fertiges Instrument verhält, wenn sich das Ziel ändert, das Umgebungslicht steigt, das Gehäuse sich erwärmt oder ein Host-Controller zu einem bestimmten Zeitpunkt eine Antwort anfordert.
Für OEM-Teams ist die nützliche Frage nicht einfach, ob ein Sensor ToF verwendet. Es ist, welche ToF-Methode er verwendet, was das empfangene Signal darstellt und welche elektrischen, optischen und Testbedingungen eine akzeptable Messung definieren.
Flugzeit Distanzmessung berechnet die Reichweite aus der Laufzeit eines emittierten optischen Signals und seiner reflektierten Rückkehr. In einem direkten System misst die Elektronik die Hin- und Rücklaufverzögerung eines Pulses. In einem indirekt gemessenen System leitet sie diese Verzögerung aus der Phasenverschiebung eines modulierten Signals ab. Beide Methoden benötigen kontrollierte Optik, Timing, Signalverarbeitung und anwendungsspezifische Validierung.
Wie Flugzeit-Distanzmessung funktioniert
Die grundlegende Beziehung ist einfach: Distanz entspricht der Ausbreitungsgeschwindigkeit multipliziert mit der gemessenen Hin- und Rücklaufzeit, geteilt durch zwei. Die Division durch zwei berücksichtigt den ausgehenden und den zurückkehrenden Pfad. Für Licht im Vakuum beträgt die definierte Geschwindigkeit 299.792.458 Meter pro Sekunde, sodass kleine Timing-Fehler schnell zu bedeutenden Distanzfehlern werden können.
In einem praktischen optischen System ist die Uhr nur ein Teil des Ergebnisses. Ein Sender erzeugt ein kontrolliertes optisches Signal, Sendeoptik richtet es auf das Ziel, und Empfangsoptik sammelt einen kleinen zurückkehrenden Anteil. Ein Detektor und eine analoge Frontend wandeln diese Rückkehr in ein elektrisches Signal um, dann schätzt Timing- oder Demodulationslogik die Verzögerung, bevor Firmware Gültigkeitsregeln anwendet und eine Distanz meldet.
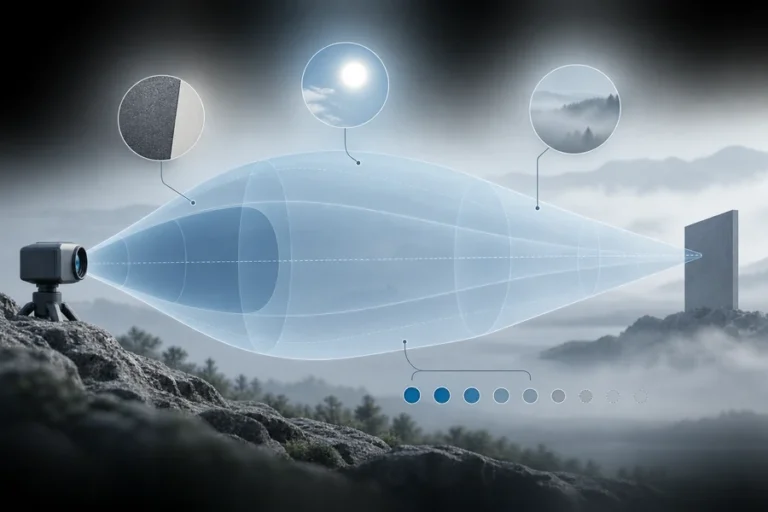
Zielreflexion, Fläche, Winkel, Bewegung, optische Ausrichtung, Divergenz, Empfängeröffnung, Hintergrundbeleuchtung, Temperatur und der Akzeptanzalgorithmus können alle das Ergebnis beeinflussen. Deshalb muss eine Flugzeit-Spezifikation mit einer Testbedingung gepaart sein und nicht als universelles Versprechen gelesen werden.
Direkte und indirekte ToF messen unterschiedliche Signale
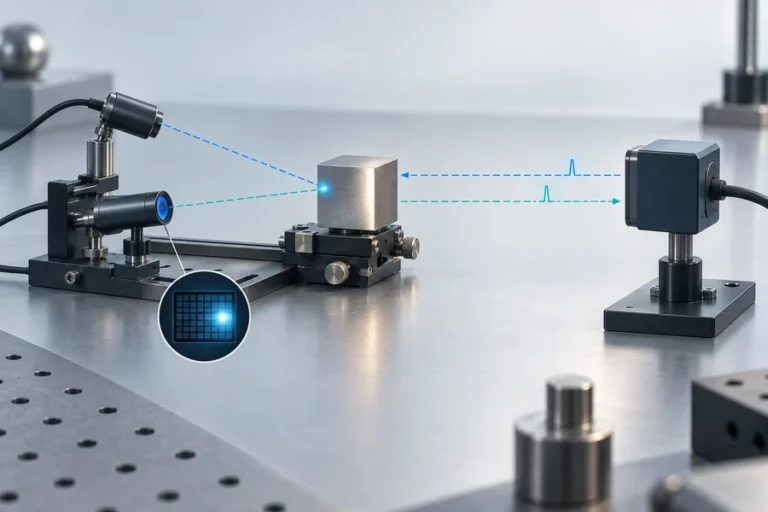
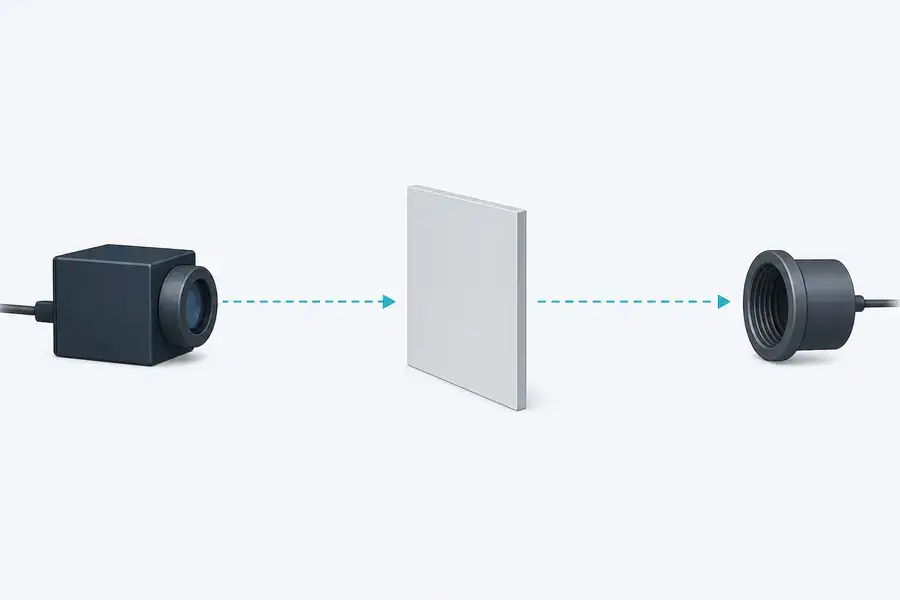
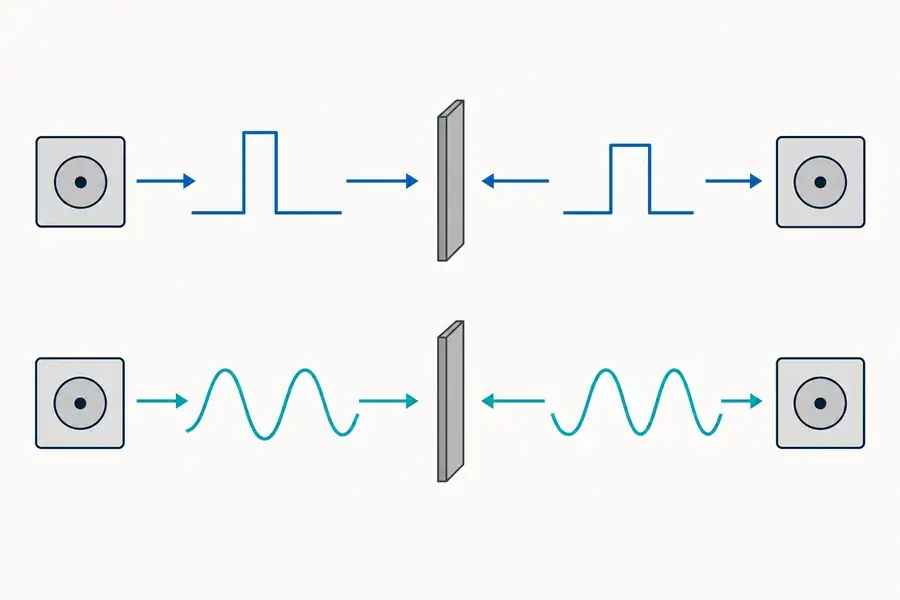
Direkte ToF misst die verstrichene Zeit zwischen einem emittierten Puls und der erkannten Rückkehr. In einem Einzelpunkt-Laserentfernungsinstrument kann das bedeuten, einen kurzen optischen Puls gegen ein Referenzereignis zu timen und zu entscheiden, ob das zurückkehrende Signal die Erkennungskriterien des Systems erfüllt. Pulsbreite, Detektorantwort, Uhrenstabilität, Schwellenverhalten und Signal-Rausch-Verhältnis beeinflussen alle die endgültige Schätzung.
Indirekte ToF verwendet ein kontinuierlich moduliertes optisches Signal. Anstatt eine Pulsflanke zu timen, misst das System die Phasenbeziehung zwischen gesendeter und empfangener Modulation. Die Phasenverzögerung entspricht der Ausbreitungszeit, aber die Interpretation hängt von Modulationsfrequenz, Demodulationsmethode, Phasenentfaltung und Kalibrierung ab. Phasenmehrdeutigkeit wird zu einer Designbeschränkung, da wiederholte Phasenzyklen mehr als eine mögliche Distanz darstellen können.
Kein Label bestimmt die Systemqualität für sich allein. Direktes Timing kann für eine breite Palette von Entfernungsarchitekturen geeignet sein, während phasenbasierte Messung nützlich sein kann, wo ihr Mehrdeutigkeitsbereich und Kalibrierungsanforderungen zur Aufgabe passen. Die richtige Wahl beginnt mit Zielbedingungen, Arbeitsdistanz, Aktualisierungsverhalten, zulässiger Unsicherheit, optischer Geometrie und der Integrationslast auf dem Host.
Wo Messfehler in die Signalkette eintritt
Die Reichweitengleichung verbirgt die eigentliche technische Arbeit. Die Rückkehr kann schwächer werden aufgrund von Zielreflexion, Winkelausrichtung, Fleckplatzierung, atmosphärischer Übertragung, einem Abdeckfenster oder Hintergrundlicht. Sie kann auch verzerrt werden durch Mehrwege-Reflexionen, Empfängersättigung, elektronisches Rauschen, Timing-Jitter, Temperaturdrift oder eine Meldeschwelle, die nicht auf das beabsichtigte Ziel abgestimmt ist.
Verwenden Sie eine vollständige Signalketten-Überprüfung, anstatt eine Komponente zu isolieren. Für den optischen Pfad spezifizieren Sie das Ziel, sein erwartetes Oberflächenverhalten, den Strahlfußabdruck, das Empfangssichtfeld und das Gehäusefenster. Für die Elektronik spezifizieren Sie Versorgungsverhalten, Triggerreferenz, Zeitbasisstabilität, Empfängerbandbreite, Host-Timing und die Art, wie ungültige oder niedrige Vertrauens-Rückgaben behandelt werden.
Kalibrierung kann kein nachträglicher Gedanke sein. Legen Sie fest, welche Distanzreferenzen, Zielmaterialien, Temperaturen und Orientierungen während Entwicklung und Produktion verwendet werden. Unterscheiden Sie dann Wiederholbarkeit bei einer kontrollierten Bedingung von Genauigkeit über die Anwendungshülle. Ein gut gestalteter Testplan macht diese Unterschiede sichtbar, bevor ein Modul auf einer Host-Plattform festgelegt wird.
Für eine breitere Sicht auf den Entfernungskern selbst, siehe unseren Leitfaden zu Laser-Entfernungsmessermodulen. Er erklärt, wo die Modulgrenze relativ zum Gehäuse, Controller und der endgültigen Produktverifizierung liegt.
OEM-Integrationsprüfungen vor dem Design-Freeze
Der schnellste Weg, ein spätes Entfernungsproblem zu erzeugen, ist, das Modul als Blackbox zu behandeln. Beginnen Sie damit, die Messaufgabe in Begriffen zu dokumentieren, die die optischen, mechanischen, elektrischen und Firmware-Teams teilen können.
| Überprüfungsbereich | Zu klärende Fragen |
|---|---|
| Zielbedingung | Welches Material, Größe, Reflexion, Winkel und Reichweitenintervall definieren eine gültige Messung? |
| Optische Integration | Wo ist die optische Achsenreferenz, und wie werden Fenster, Montage, Kontaminationskontrolle und Ausrichtungstoleranz sie beeinflussen? |
| Elektrisches Timing | Auf welche Versorgungsgrenzen, Triggerreferenz, Schnittstellen-Timing, Datenrahmen und Fehlerzustände müssen sich Modul und Host einigen? |
| Thermische und mechanische Passung | Wie wird Wärme abgeführt, welche Bezugspunkte begrenzen das Modul, und welcher Testzugang bleibt nach der Gehäusemontage? |
| Abnahmetest | Welche Ziele, Distanzen, Temperaturen, Stichprobenzahlen und Bestehenskriterien werden das fertige Instrument beweisen? |
Bei Lumexis betrachten wir Entfernungsmessung als Systemintegrationsproblem. Unsere Teams entwerfen und fertigen Laserquellen und Entfernungsmodule für zivile, industrielle und wissenschaftliche Instrumente und kombinieren optisches und optomechanisches Design, Elektronik und Firmware, Wärmemanagement, Testmethodenentwicklung und Algorithmen für Schwachsignal-Entfernungsmessung. Wareneingangsprüfung, Chiptest, Montage, Kopplung und Ausrichtung, Alterungs-Screening und finale Leistungstests unterstützen einen reproduzierbaren Produktionsablauf.
Die richtigen Nachweise von einem Lieferanten auswählen
Bei der Bewertung eines Time-of-Flight-Moduls, fragen Sie nach dem Betriebspunkt hinter jedem relevanten Ergebnis. Ein nützliches Datenpaket verknüpft die Messung mit Zielmaterial und -geometrie, Reichweite, Umgebungsbedingung, Modultemperatur, Versorgungsbedingung, Aktualisierungsmodus und der Regel, die zum Akzeptieren einer Rückkehr verwendet wird. Dies verhindert, dass ein Prüfstandsergebnis mit einem Anwendungsergebnis verwechselt wird.
Zuverlässigkeitsnachweise sind ebenfalls wichtig. Fragen Sie, wie die optische Ausrichtung durch die Montage geschützt wird, wie die Temperatureinwirkung bewertet wird, wie das Frühlebens-Screening gehandhabt wird und wie Produkt- oder Prozessänderungen kontrolliert werden. Diese Details beeinflussen Feldrisiko, Produktionsausbeute und die Kosten für die Lösung eines Problems, nachdem das Host-Design eingefroren ist.
Unsere Technologiekompetenzen beschreiben die technischen Disziplinen hinter dieser Überprüfung, während unsere Serviceteam helfen können, Ihre Ziel- und Schnittstellenbedingungen in einen umsetzbaren Bewertungsplan umzuwandeln. Für Anwendungskontext erkunden Sie die zivilen und industriellen Systeme auf unserer Anwendungsseite.
FAQ
Wie lautet die Formel für die Time-of-Flight-Entfernungsmessung?
Für ein reflektiertes optisches Signal verwendet die Time-of-Flight-Entfernungsmessung die vereinfachte Beziehung Entfernung = c × t ÷ 2, wobei c die relevante Ausbreitungsgeschwindigkeit ist und t die gemessene Hin- und Rücklaufzeit ist. In einem fertigen Instrument muss die Zeitmessschätzung auch die Messarchitektur, Kalibriermethode, den optischen Pfad und die Bedingungen berücksichtigen, die zur Validierung des Ergebnisses verwendet werden.
Was ist der Unterschied zwischen direktem und indirektem ToF?
Direkte ToF schätzt die Entfernung aus der gemessenen Verzögerung eines zurückkehrenden Lichtimpulses. Indirekte ToF schätzt die Verzögerung aus der Phasenverschiebung zwischen gesendetem und empfangenem moduliertem Licht. Sie stellen daher unterschiedliche Anforderungen an Timing, Modulation, Demodulation, Mehrdeutigkeitsbehandlung, Kalibrierung und die Bedingungen, unter denen eine Rückkehr akzeptiert wird.
Was beeinflusst die Entfernungsmessung eines Time-of-Flight-Sensors?
Das Ergebnis kann sich mit Zielreflexion, Zielwinkel und -größe, Signalstärke, Hintergrundbeleuchtung, optischer Ausrichtung, Empfängerverhalten, Temperatur, elektrischem Rauschen und der Signalverarbeitungsregel ändern. Fragen Sie nach den vollständigen Testbedingungen, damit Sie beurteilen können, ob ein berichtetes Ergebnis auf den Anwendungsfall des fertigen Instruments zutrifft.
Kann ein Time-of-Flight-Modul ohne Systemtests verwendet werden?
Nein. Das Host-Gehäuse, das optische Fenster, die Montage, der thermische Pfad, die Stromversorgung, die Datenschnittstelle und die Zielumgebung können alle die Messung verändern. Modulbasierte Nachweise sind ein wichtiger Ausgangspunkt, aber die endgültige Validierung muss am integrierten zivilen, industriellen oder wissenschaftlichen Instrument durchgeführt werden.
Wie sollte ein OEM ToF-Modullieferanten vergleichen?
Vergleichen Sie vollständige Nachweispakete anstatt nur die Reichweite in der Überschrift. Achten Sie auf nachvollziehbare Betriebsbedingungen, klare elektrische und mechanische Schnittstellen, relevante Screening- und Temperaturnachweise, transparente Akzeptanzkriterien und technische Unterstützung, die das Host-System adressieren kann, nicht nur das Modul isoliert.
Wenn Sie ein ToF-basiertes Instrument für zivile, industrielle oder wissenschaftliche Messungen definieren, kontaktieren Sie unsere Ingenieure mit der Zielbedingung, dem Entfernungsbereich, den Gehäusebeschränkungen, dem Leistungsbudget und der Host-Schnittstelle. Wir helfen, diese Eingaben in einen praktischen Modulbewertungsplan umzusetzen.
Referenzen
National Institute of Standards and Technology, “Definitionen der SI-Basiseinheiten”. Abgerufen am 2. August 2026. 2. Thomas Brand, Analog Devices, “Time-of-Flight-System für Entfernungsmessung und Objekterkennung”. Abgerufen am 2. August 2026. 3. Radu Horaud, Miles Hansard, Georgios Evangelidis und Clement Ménier, “Ein Überblick über Tiefenkameras und Bereichsscanner basierend auf Time-of-Flight-Technologien”. Abgerufen am 2. August 2026. 4. Piotr Jaworski et al., “Methoden zur präzisen Entfernungsmessung für Laser-Entfernungsmesser mit digitaler Signalerfassung”. Abgerufen am 2. August 2026.