Zwei optische Sensoren können beide Millimeter ausgeben und dennoch unterschiedliche Probleme lösen. Ein Gerät, das aus einer Genauigkeitslinie gewählt wurde, kann versagen, wenn das Ziel kippt, sich der Abstand ändert, der Rückweg ein Schutzfenster durchquert oder der Host eine Entfernung schneller erwartet, als der Empfänger sie qualifizieren kann.
Diese Diskrepanz erzeugt spät in der Integration Nacharbeit. Die nützliche Frage ist nicht, welche Technologie isoliert betrachtet besser ist, sondern welche Messgröße innerhalb Ihres Ziels, Ihrer Geometrie, Geschwindigkeit und Umgebung zuverlässig bleibt.
Bei der Entscheidung zwischen Triangulation und Time-of-Flight-Sensor wählen Sie Triangulation für kontrollierte Nahbereichs-Verschiebungs- oder Profilmessung, wenn feine Positionsänderungen wichtig sind. Wählen Sie ToF, wenn das System einen größeren Abstand oder eine breitere Entfernungsabdeckung benötigt. Validieren Sie in beiden Fällen das tatsächliche Ziel, den Winkel, das Fenster, das Umgebungslicht, die Geschwindigkeit und das Meldeverhalten vor dem Design-Freeze.
Triangulation vs. Time-of-Flight-Sensor: der entscheidende Unterschied
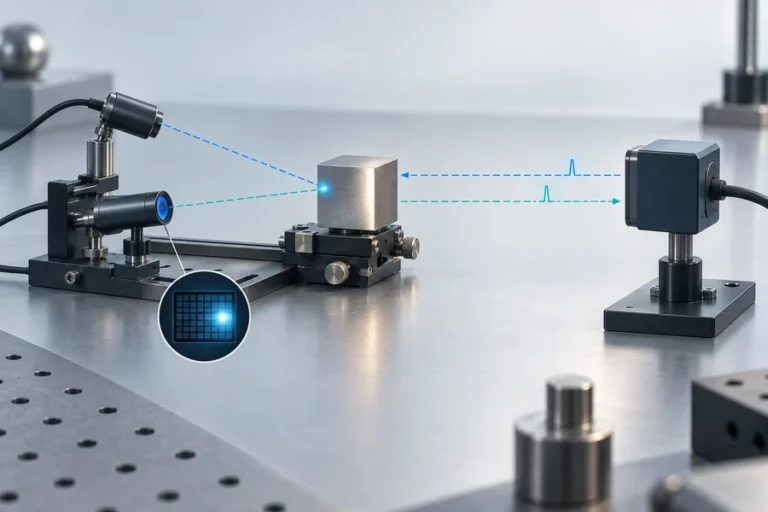
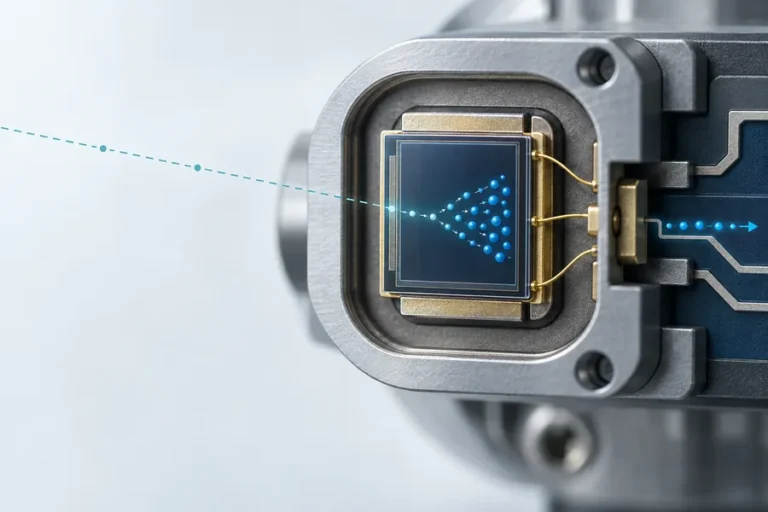
Ein Laser-Triangulationssensor projiziert einen Punkt auf das Ziel und betrachtet den reflektierten Punkt durch einen Empfänger, der vom Emitter versetzt ist. Wenn sich das Ziel bewegt, ändert sich der Rückstrahlwinkel, sodass der Punkt an einer anderen Position auf einem PSD-, CCD- oder CMOS-Empfänger landet. Die Kalibrierung wandelt diese Bildposition in Entfernung oder Verschiebung um.
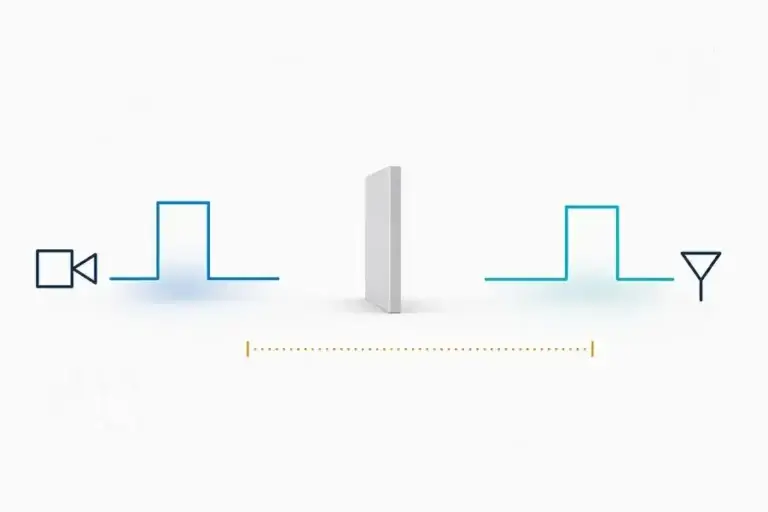
Ein Time-of-Flight-Entfernungssensor misst stattdessen eine zeitliche Größe. Bei direktem ToF identifiziert der Empfänger die Verzögerung zwischen Emission und Rückkehr; die grundlegende Beziehung ist d = cΔt / 2, wobei der Faktor zwei den Hin- und Rückweg berücksichtigt. Indirektes ToF schätzt die Entfernung aus der Phasenverschiebung eines modulierten Signals. Unser Leitfaden zu Laufzeit-Entfernungsmessung erklärt die Entfernungskette ausführlicher.
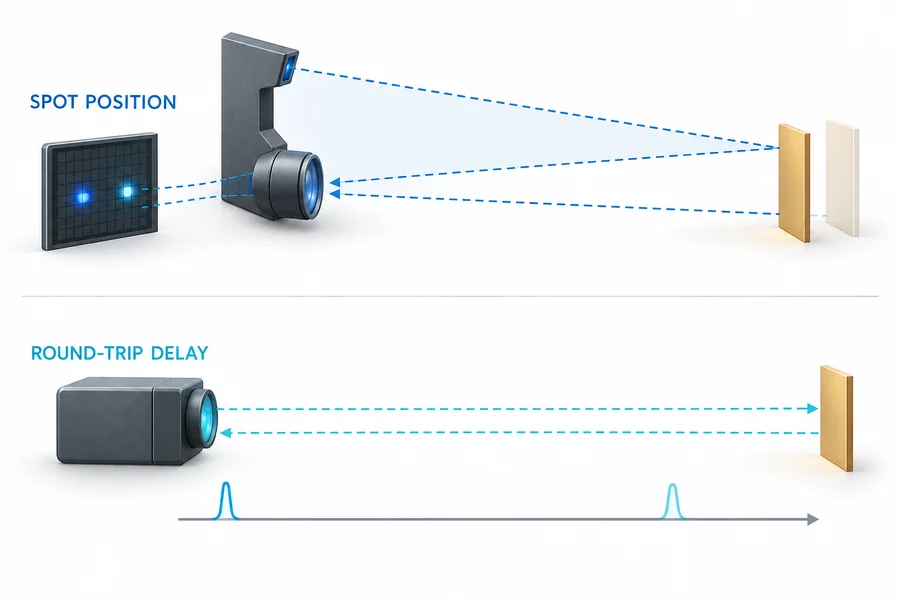
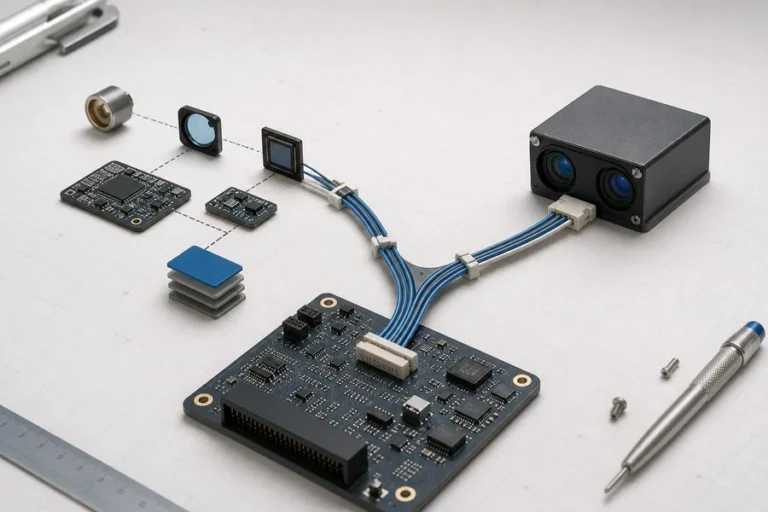
Diese Unterscheidung prägt die Hardware. Triangulation benötigt eine bekannte Emitter-zu-Empfänger-Basislinie und ausreichende Winkeländerung über ihren Messbereich. ToF benötigt einen Sender, Empfänger, Timing- oder Phasenelektronik und Signalverarbeitung, die eine gültige Rückkehr von Rauschen und konkurrierenden Pfaden trennen kann. Keine der beiden Architekturen wird allein durch den Laser definiert.
Fassen Sie nicht jedes ToF-Gerät in einer Klasse zusammen. Direkte und indirekte Implementierungen haben unterschiedliche Mehrdeutigkeits-, Timing-, Modulations- und Verarbeitungsbeschränkungen. Wir vergleichen diese Architekturen separat in direktes ToF versus indirektes ToF.
Vergleichen Sie die Spezifikationen, ohne Messbegriffe zu vermischen
Die geläufige Kurzformel besagt, dass Triangulation eine feinere Nahbereichsmessung bietet, während ToF mehr Entfernung abdeckt. Das ist ein nützlicher Ausgangspunkt, keine Kaufspezifikation. Kompakte ToF-Geräte können im Kurzbereich arbeiten, und Triangulationssysteme können für unterschiedliche Abstände gebaut werden. Das genaue Ergebnis hängt von Optik, Detektor, Kalibrierung, Ziel, Belichtung, Verarbeitung und Testmethode ab.
Halten Sie diese Begriffe getrennt:
- Messbereich ist das Intervall, über das der Lieferant angibt, dass der Sensor unter definierten Bedingungen Daten liefern kann.
- Genauigkeit vergleicht das gemeldete Ergebnis mit einer rückführbaren Referenz oder einem angegebenen wahren Wert.
- Ein konsistenter Offset von einer vertrauenswürdigen Referenz beschreibt die Streuung, wenn dieselbe Bedingung wiederholt gemessen wird.
- Wie eng wiederholte Ergebnisse unter denselben Bedingungen gruppiert sind ist die kleinste gemeldete oder erkennbare Änderung; sie beweist keine absolute Genauigkeit.
- Reaktionszeit oder Abtastrate beschreibt, wann neue Daten verfügbar werden, aber Filterung und Mittelung können die Latenz verändern.
- Spotgröße und Empfängerfeld bestimmen, welcher Teil der Szene das Ergebnis beeinflussen kann.
| Auswahlfaktor | Laser-Triangulation | Flugzeit |
|---|---|---|
| Gemessene Messgröße | Position des Rückkehrspots auf einem Bildgebungselement | Pulsverzögerung oder Modulationsphase |
| Typische Stärke | Feine Verschiebungs- oder Profiländerungen in einem kontrollierten Arbeitsbereich | Entfernungsmessung über einen breiteren Abstand oder Entfernungsbereich |
| Geometrieabhängigkeit | Erfordert eine stabile Basislinie und freie Sichtlinien von Emitter/Empfänger | Erfordert Überlappung der Sender-/Empfängerfelder und einen trennbaren Rückweg |
| Häufiges Zielrisiko | Oberflächenwinkel, spiegelnde Rückkehr, Kantenübergänge, Verdeckung, Farb- oder Texturvariation | Schwache Rückkehr, Hintergrundlicht, Mehrwegeausbreitung, Fensterreflexionen, teilweise Strahlunterbrechung |
| Datenblattprüfung | Abstand, Spannweite, Linearität, Wiederholbarkeit, Spotform, Abtastbedingungen | Bereichsbedingungen, Zieldefinition, Gültigkeitsregel für Rückkehr, Aktualisierungsmodus, Mehrdeutigkeit und Filterung |
| Beste Validierungsausgabe | Rohverschiebung plus Signal-/Qualitätsindikator | Rohentfernung plus Status, Rückkehridentität, Konfidenz oder Ungültigkeitscode, sofern verfügbar |
Wenn zwei Datenblätter unterschiedliche Ziele oder Filterungen verwenden, sind die Zahlen nicht direkt vergleichbar. Fragen Sie nach Ziel, Entfernung, Winkel, Beleuchtung, Temperatur, Belichtung oder Mittelung, Probenbedingung und Erfolgskriterium hinter jedem Wert. Reproduzieren Sie dann die relevanten Bedingungen mit einem kontrollierten Laser-Entfernungsmesser-Reichweitentest.
Geometrie und Zielverhalten entscheiden, welcher Sensor die Integration übersteht
Triangulation leitet die Empfindlichkeit aus der Geometrie ab. Die Basislinie und der Empfängerwinkel machen Zielbewegungen als Spotbewegung auf dem Array sichtbar, erzeugen aber auch ein gerichtetes Sichtfeld. Eine Stufe, eine Vertiefung oder eine Vordergrundkante kann einen Punkt beleuchten, den der Empfänger nicht sehen kann. Das Drehen des Ziels kann den größten Teil der spiegelnden Energie von der Empfängerlinse weg lenken oder einen langgestreckten Spot über den Detektor bewegen.
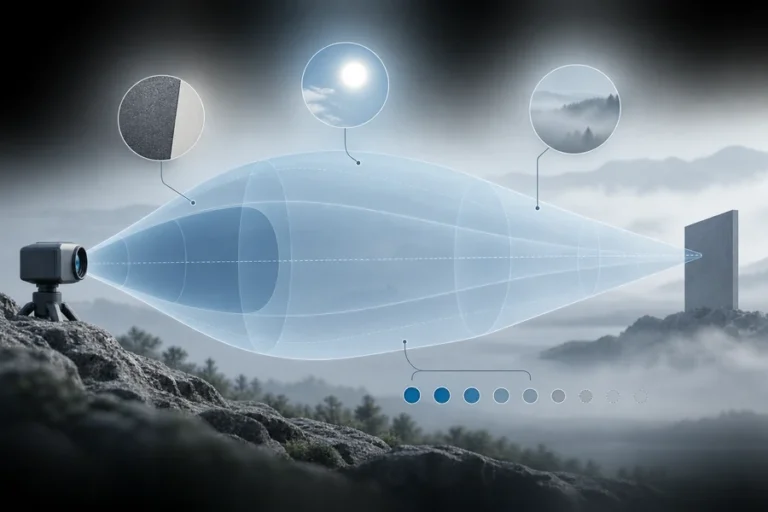
ToF wird oft mit kleinerem Abstand zwischen Sende- und Empfangsachsen angeordnet, ist aber nicht immun gegen Geometrie. Ein kleines oder schräges Ziel kann zu wenig Energie zurückwerfen. Eine Vordergrundkante kann sich mit dem beabsichtigten Ziel vermischen. Eine nahe Gehäuseoberfläche oder ein Schutzfenster kann einen frühen Pfad erzeugen, der mit der gewünschten Rückkehr konkurriert. Hintergrundlicht verbraucht Empfängermarge, obwohl die Entfernung aus dem Timing und nicht allein aus der Helligkeit berechnet wird.
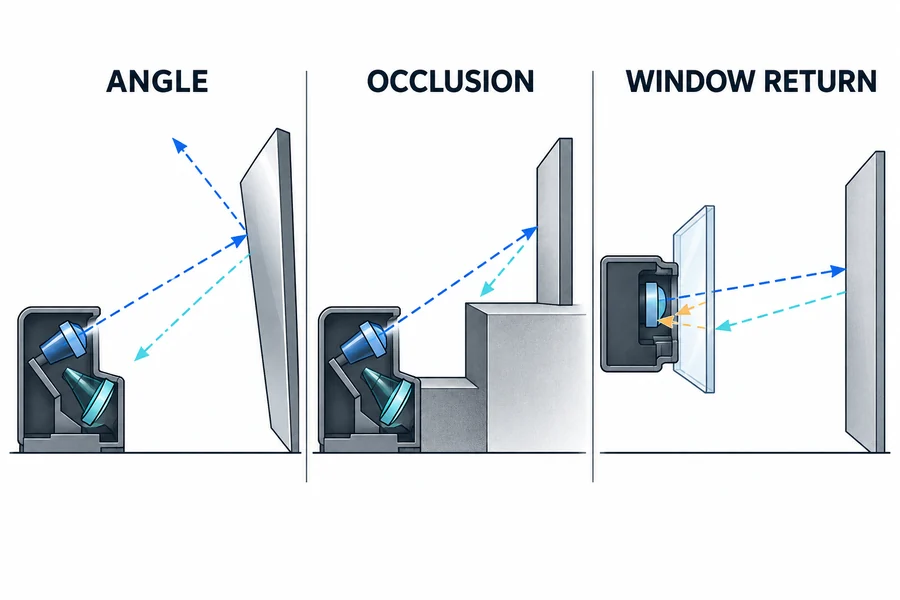
Behandeln Sie das Ziel als optische Grenze, nicht nur als Farbnamen. Erfassen Sie Material, Oberfläche, Größe, Krümmung, Winkel, Bewegung, Entfernung, Hintergrund, Kontamination und erwartete Temperatur. Unser target reflectivity guide explains why visible appearance is not a complete description of the return.
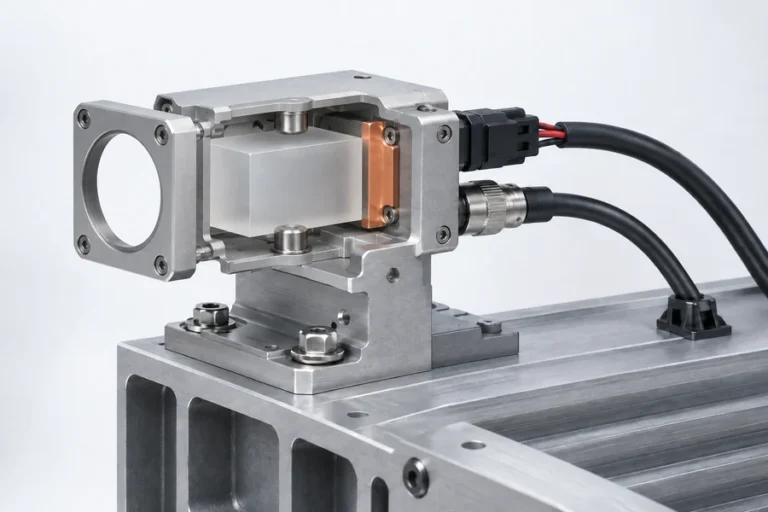
The host window deserves its own review. For triangulation, it must preserve both the projected path and the offset receiver view over the full working span. For ToF, it must control near-field reflections and keep the transmit and receive paths from coupling inside the enclosure. In both cases, verify the installed window, coating, angle, clear aperture, cleanliness, and tolerance stack.
Use the application to choose the architecture
Favor triangulation when the engineering question is a small position change inside a controlled working envelope: height, thickness, runout, edge position, step, or a scanned surface profile. It is especially useful when the sensor can be mounted rigidly, the target presentation is repeatable, and the receiver has an unobstructed view.
Favor ToF when the question is absolute distance across a larger or changing standoff: ranging to civil structures, position on a long machine axis, level or clearance measurement, or integration into a compact instrument. A laser rangefinder module can combine the transmitter, receiver, timing, processing, and host interface, but the finished system still owns the mount, window, target conditions, software, and acceptance test. The current Lumexis laser rangefinder module family provides the model-specific starting point.
An overlap zone does not mean either method will work equally well. In a triangulation vs time of flight sensor shortlist, let the target and installation break the tie when the required distance and precision fall inside both product families. A stable diffuse surface at fixed standoff may favor triangulation. A changing standoff, tight packaging around the optical axes, or a broader ranging task may favor ToF. Transparent, highly specular, very dark, or mixed-depth targets require application-specific testing for either method.
Validate the choice with a controlled comparison
Begin with one reference target and one traceable distance or displacement setup. Freeze the sensor configuration, supply, warm-up state, mount, window, target size, angle, background, ambient light, filter settings, and host logging. Define acceptable error, repeatability, invalid-return rate, latency, and recovery behavior before collecting data.
Then change one factor at a time. A useful sequence is distance, target material, target angle, edge position, motion, ambient light, window condition, temperature, and supply variation. Preserve raw values and quality or status fields; a filtered distance alone can hide dropouts, mode changes, and outliers.
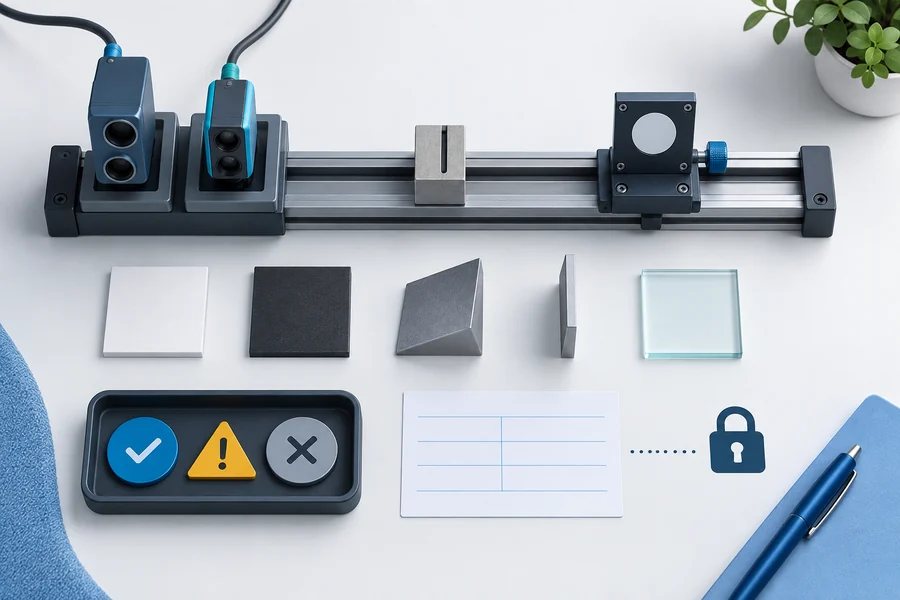
Finally, repeat the important cases in the host enclosure with final mechanics, power, cabling, and software. The supplier’s component test and the OEM’s installed-system acceptance answer different questions. LUMEXIS Engineering-Dienstleistungen can support model selection, optical and mechanical integration, interface review, validation planning, and troubleshooting across pre-sales and after-sales stages.
Our Wuxi engineering and commercial office works with a 14,000-square-meter Taizhou manufacturing base. Cleanroom assembly, controlled optical alignment, hermetic packaging where applicable, aging or burn-in screening, temperature cycling, and final performance testing help convert a validated configuration into repeatable production. These capabilities support the evidence chain; they do not replace validation in your completed instrument.
Häufig gestellte Fragen
Is ToF always less accurate than triangulation?
No. The architecture suggests typical strengths, but the result belongs to a specific device, range, target, configuration, and test method. A high-quality ToF sensor can outperform an unsuitable triangulation setup in its intended task. Compare accuracy and repeatability under matched conditions rather than using the family name as the pass criterion.
Can triangulation measure a dark or glossy target?
Sometimes, if enough usable return reaches the imaging element and the sensor can control exposure or gain without corrupting the spot estimate. Dark, glossy, textured, transparent, or strongly angled surfaces can change spot shape and intensity. Test the actual material across the required angle and distance envelope.
Does ToF ignore target reflectivity?
No. Timing determines distance, but the receiver still needs a return with adequate signal quality. Reflectivity, target size, angle, beam footprint, background light, atmosphere, receiver aperture, and processing all affect whether the correct return can be detected and qualified.
Which method handles angled surfaces better?
There is no universal winner. Triangulation is explicitly sensitive to the return angle and receiver view, while ToF still depends on enough energy returning within the receiver field. Compare the actual incidence angles, surface finish, spot size, target size, and mounting constraints in a controlled test.
Can both methods work through a protective window?
Yes, but the window becomes part of the optical system. Verify wavelength transmission, coating, wedge or tilt, thickness, clear aperture, contamination, and internal reflections. Triangulation must preserve its offset geometry; ToF must prevent near-field leakage or multipath from masking the desired return.
Referenzen
- OMRON, Displacement Sensor Technical Guide, especially the laser-triangulation principle and receiver-element discussion.
- ams OSRAM, Time-of-Flight Measurement Using Pulse Lasers, Application Note AN106.
- STMicroelectronics, Time-of-Flight Principles, Challenges, and Performance.
- KEYENCE, Position Recognition Type Laser Sensor Principles.
Choosing a measurement method for an OEM design? Senden Sie unsere Applikationsingenieure the distance envelope, required accuracy and repeatability, target materials and angles, measurement rate, optical window, ambient conditions, interface, annual volume, and fixed mechanical constraints. We can recommend a standard laser rangefinder module or review a custom or private-label requirement with its own qualification scope and lead time.