Dos sensores ópticos pueden ambos emitir milímetros y aun así resolver problemas diferentes. Un dispositivo elegido de una línea de precisión puede fallar cuando el objetivo se inclina, la distancia de trabajo cambia, el retorno cruza una ventana protectora, o el host espera una distancia más rápido de lo que el receptor puede calificarla.
Esa discrepancia crea trabajo de rediseño tarde en la integración. La pregunta útil no es qué tecnología es mejor de forma aislada, sino qué observable de medición permanece confiable dentro de tu objetivo, geometría, velocidad y entorno.
En una decisión de sensor de triangulación vs tiempo de vuelo, elige triangulación para medición de desplazamiento o perfil de corto alcance controlado cuando el cambio fino de posición importa. Elige ToF cuando el sistema necesita una mayor distancia de trabajo o un envelope de medición más amplio. En cualquier caso, valida el objetivo real, ángulo, ventana, luz ambiental, velocidad y comportamiento de reporte antes de congelar el diseño.
Triangulación vs sensor de tiempo de vuelo: la diferencia decisiva
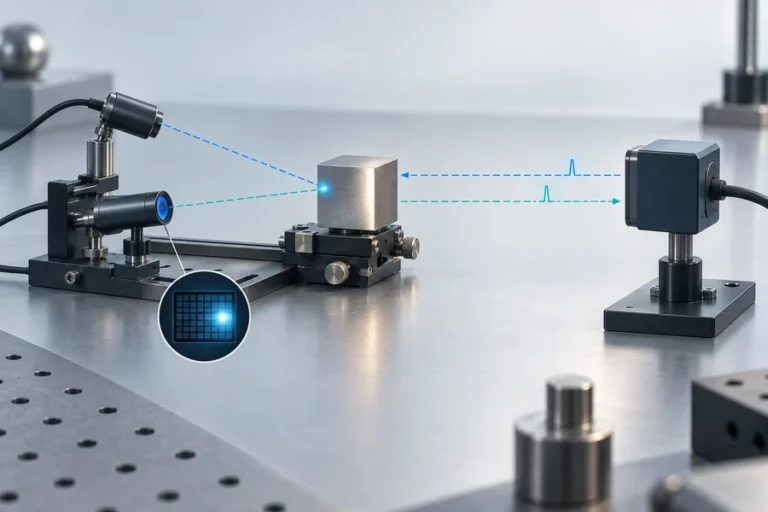
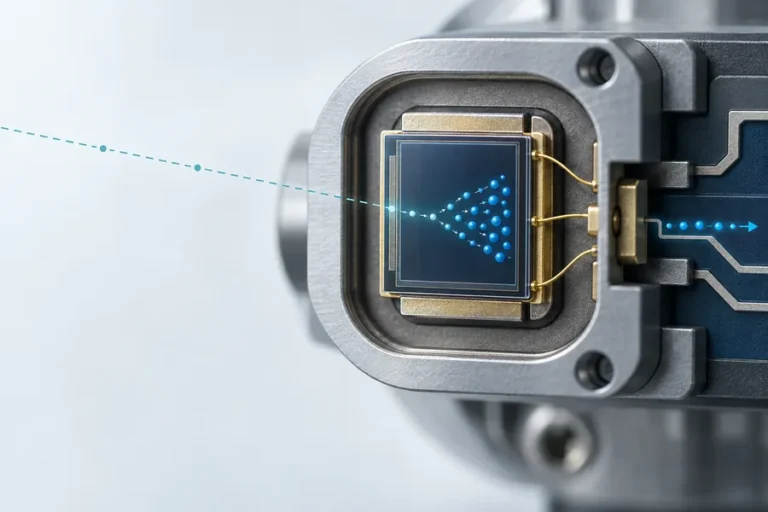
Un sensor de triangulación láser proyecta un punto sobre el objetivo y ve el punto reflejado a través de un receptor que está desplazado del emisor. A medida que el objetivo se mueve, el ángulo de retorno cambia, por lo que el punto aterriza en una posición diferente en un receptor PSD, CCD o CMOS. La calibración convierte esa posición de imagen en distancia o desplazamiento.
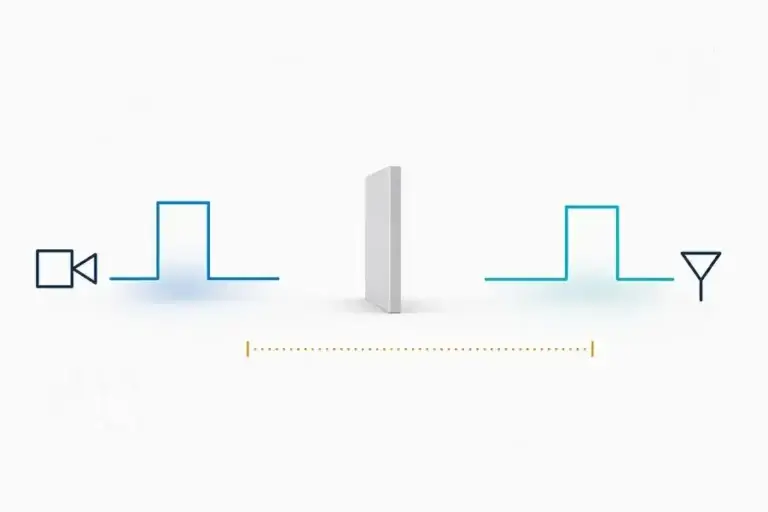
Un sensor de distancia por tiempo de vuelo mide una cantidad temporal en su lugar. En ToF directo, el receptor identifica el retardo entre emisión y retorno; la relación básica es d = cΔt / 2, donde el factor de dos da cuenta del camino de ida y vuelta. El ToF indirecto estima la distancia a partir del desplazamiento de fase de una señal modulada. Nuestra guía sobre medición de distancia por tiempo de vuelo explica la cadena de medición con más detalle.
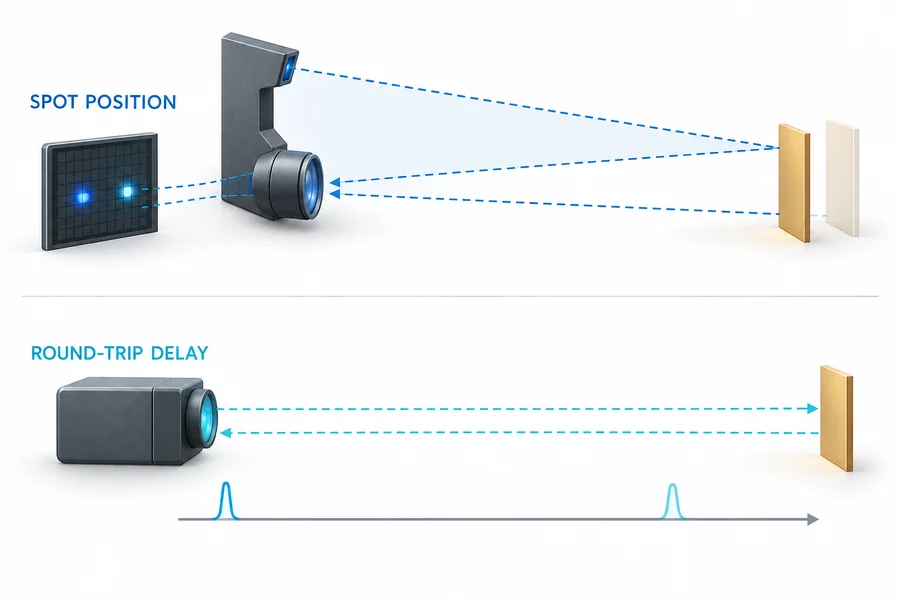
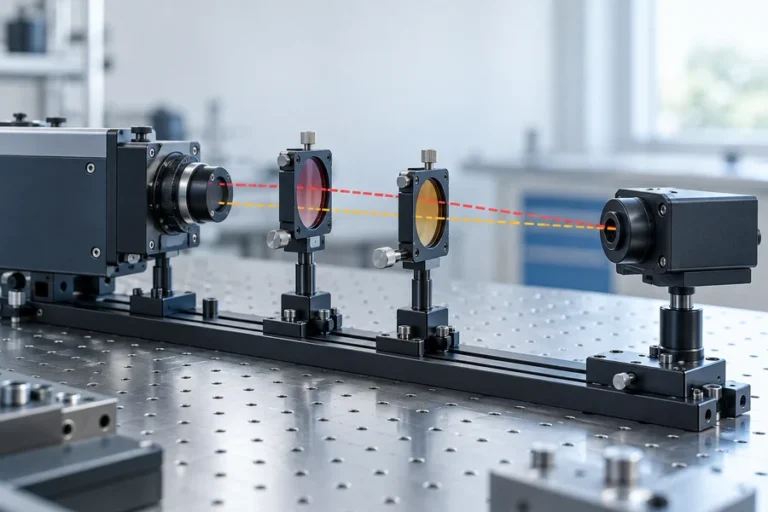
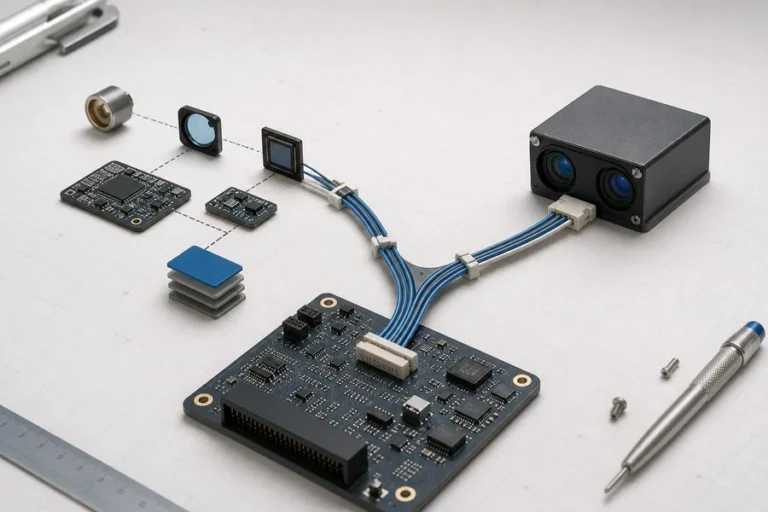
Esta distinción da forma al hardware. La triangulación necesita una línea base conocida de emisor a receptor y suficiente cambio angular a lo largo de su rango de medición. El ToF necesita un transmisor, receptor, electrónica de temporización o fase, y procesamiento de señal capaz de separar un retorno válido del ruido y caminos competidores. Ninguna arquitectura se define solo por el láser.
No colapses todo dispositivo ToF en una sola clase. Las implementaciones directas e indirectas tienen diferentes restricciones de ambigüedad, temporización, modulación y procesamiento. Comparamos esas arquitecturas por separado en ToF directo versus ToF indirecto.
Compara las especificaciones sin mezclar términos de medición
La abreviatura familiar dice que la triangulación ofrece medición de corto alcance más fina mientras que el ToF cubre más distancia. Eso es un punto de partida útil, no una especificación de compra. Los dispositivos ToF compactos pueden operar a corto alcance, y los sistemas de triangulación pueden construirse para diferentes distancias de trabajo. El resultado exacto depende de óptica, detector, calibración, objetivo, exposición, procesamiento y método de prueba.
Mantén estos términos separados:
- Rango de medición es el intervalo sobre el cual el proveedor declara que el sensor puede devolver datos bajo condiciones definidas.
- Precisión compara el resultado reportado con una referencia trazable o valor verdadero declarado.
- Repetibilidad describe la dispersión cuando la misma condición se mide repetidamente.
- Resolución es el cambio más pequeño reportado o detectable; no prueba precisión absoluta.
- Tiempo de respuesta o tasa de muestreo describe cuándo los nuevos datos están disponibles, pero el filtrado y promediado pueden cambiar la latencia.
- Tamaño de punto y campo del receptor determinan qué porción de la escena puede influir en el resultado.
| Factor de selección | Triangulación láser | Tiempo de vuelo |
|---|---|---|
| Observable medido | Posición del punto de retorno en un elemento de imagen | Retardo de pulso o fase de modulación |
| Fortaleza típica | Cambios finos de desplazamiento o perfil en un envelope de trabajo controlado | Medición de distancia a través de una distancia de trabajo o envelope de medición más amplio |
| Dependencia de geometría | Requiere una línea base estable y vistas claras de emisor/receptor | Requiere superposición de campo de transmisor/receptor y un camino de retorno separable |
| Riesgo común del objetivo | Ángulo de superficie, retorno especular, transiciones de borde, oclusión, variación de color o textura | Retorno débil, luz de fondo, multitrayecto, reflexiones de ventana, intercepción parcial del haz |
| Verificación de hoja de datos | Distancia de trabajo, span, linealidad, repetibilidad, forma del punto, condiciones de muestreo | Condiciones de rango, definición del objetivo, regla de retorno válido, modo de actualización, ambigüedad y filtrado |
| Mejor salida de validación | Desplazamiento crudo más indicador de señal/calidad | Distancia cruda más estado, identidad de retorno, confianza o código inválido donde esté disponible |
Cuando dos hojas de datos usan objetivos o filtrado diferentes, los números no son directamente comparables. Pregunta por el objetivo, distancia, ángulo, iluminación, temperatura, exposición o promediado, condición de muestra y criterio de éxito detrás de cada valor. Luego reproduce las condiciones relevantes usando una prueba controlada de prueba de rango de telémetro láser.
La geometría y el comportamiento del objetivo deciden qué sensor sobrevive la integración
La triangulación deriva la sensibilidad de la geometría. La línea base y el ángulo del receptor hacen visible el movimiento del objetivo como movimiento del punto en el array, pero también crean un campo de visión direccional. Un escalón, receso o borde en primer plano puede iluminar un punto que el receptor no puede ver. Rotar el objetivo puede enviar la mayor parte de la energía especular lejos de la lente receptora o mover un punto alargado a través del detector.
El ToF a menudo se organiza con una separación más pequeña entre los ejes de transmisión y recepción, pero no es inmune a la geometría. Un objetivo pequeño o inclinado puede devolver muy poca energía. Un borde en primer plano puede mezclarse con el objetivo previsto. Una superficie de recinto cercana o ventana protectora puede crear un camino temprano que compite con el retorno deseado. La luz de fondo consume margen del receptor aunque la distancia se calcule a partir de la temporización en lugar de solo el brillo.
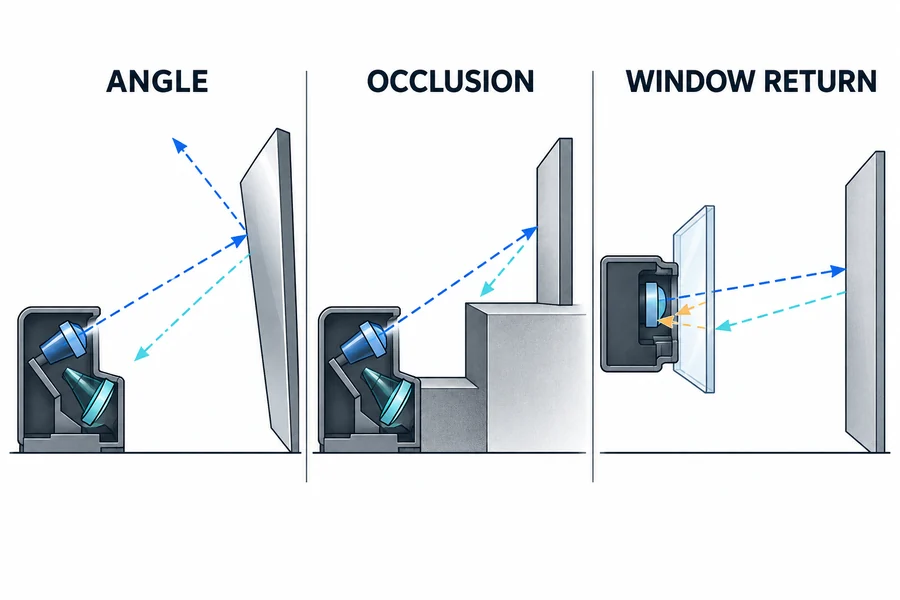
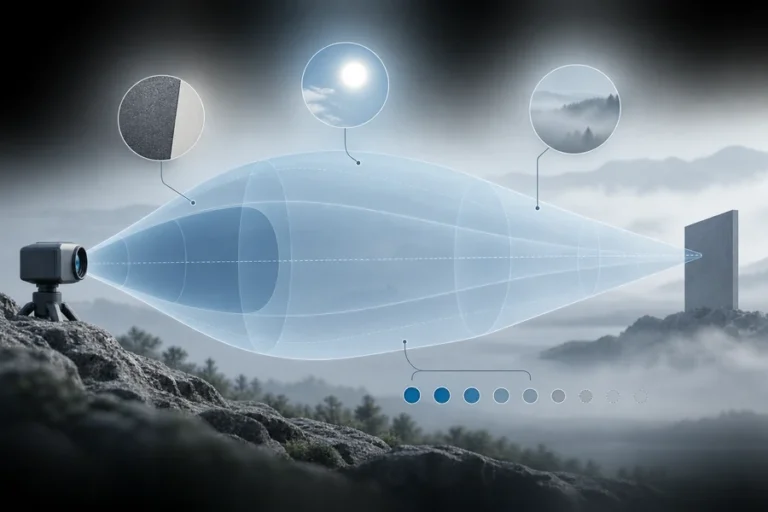
Trata el objetivo como una frontera óptica, no solo como un nombre de color. Registra material, acabado, tamaño, curvatura, ángulo, movimiento, distancia, fondo, contaminación y temperatura esperada. Nuestra guía de reflectividad del objetivo explica por qué la apariencia visible no es una descripción completa del retorno.
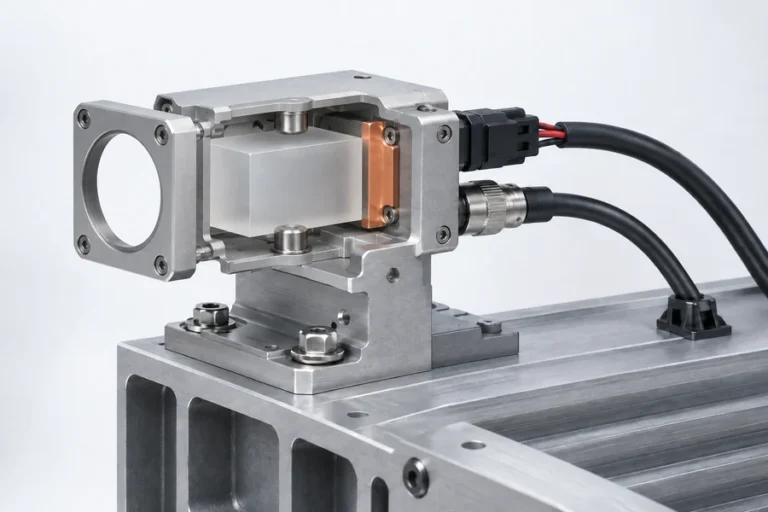
La ventana del host merece su propia revisión. Para triangulación, debe preservar tanto la trayectoria proyectada como la vista desplazada del receptor durante todo el rango de trabajo. Para ToF, debe controlar las reflexiones de campo cercano y evitar que las trayectorias de transmisión y recepción se acoplen dentro del recinto. En ambos casos, verifique la ventana instalada, el recubrimiento, el ángulo, la apertura libre, la limpieza y la pila de tolerancias.
Use la aplicación para elegir la arquitectura
Prefiera la triangulación cuando la cuestión de ingeniería sea un pequeño cambio de posición dentro de un envolvente de trabajo controlado: altura, espesor, excentricidad, posición de borde, escalón o un perfil de superficie escaneado. Es especialmente útil cuando el sensor puede montarse rígidamente, la presentación del objetivo es repetible y el receptor tiene una vista sin obstrucciones.
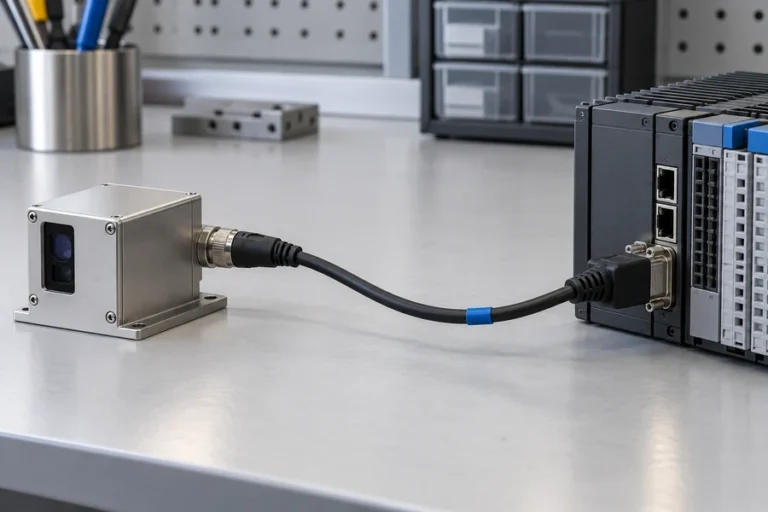
Prefiera ToF cuando la cuestión sea la distancia absoluta a través de un distanciamiento mayor o cambiante: medición de distancia a estructuras civiles, posición en un eje largo de máquina, medición de nivel o holgura, o integración en un instrumento compacto. Un módulo de telémetro láser puede combinar el transmisor, el receptor, la temporización, el procesamiento y la interfaz del host, pero el sistema terminado sigue siendo responsable del montaje, la ventana, las condiciones del objetivo, el software y la prueba de aceptación. El actual familia de módulos de telémetro láser Lumexis proporciona el punto de partida específico del modelo.
Una zona de solapamiento no significa que cualquiera de los dos métodos funcione igual de bien. En una lista corta de sensor de triangulación vs tiempo de vuelo, deje que el objetivo y la instalación rompan el empate cuando la distancia y la precisión requeridas caigan dentro de ambas familias de productos. Una superficie difusa estable a un distanciamiento fijo puede favorecer la triangulación. Un distanciamiento cambiante, un empaquetado ajustado alrededor de los ejes ópticos o una tarea de medición de distancia más amplia pueden favorecer ToF. Los objetivos transparentes, altamente especulares, muy oscuros o de profundidad mixta requieren pruebas específicas de la aplicación para cualquiera de los dos métodos.
Valide la elección con una comparación controlada
Comience con un objetivo de referencia y una configuración de distancia o desplazamiento trazable. Congele la configuración del sensor, la alimentación, el estado de calentamiento, el montaje, la ventana, el tamaño del objetivo, el ángulo, el fondo, la luz ambiental, la configuración de filtros y el registro del host. Defina el error aceptable, la repetibilidad, la tasa de retorno inválido, la latencia y el comportamiento de recuperación antes de recopilar datos.
Luego cambie un factor a la vez. Una secuencia útil es distancia, material del objetivo, ángulo del objetivo, posición del borde, movimiento, luz ambiental, condición de la ventana, temperatura y variación de alimentación. Conserve los valores brutos y los campos de calidad o estado; una distancia filtrada por sí sola puede ocultar pérdidas, cambios de modo y valores atípicos.
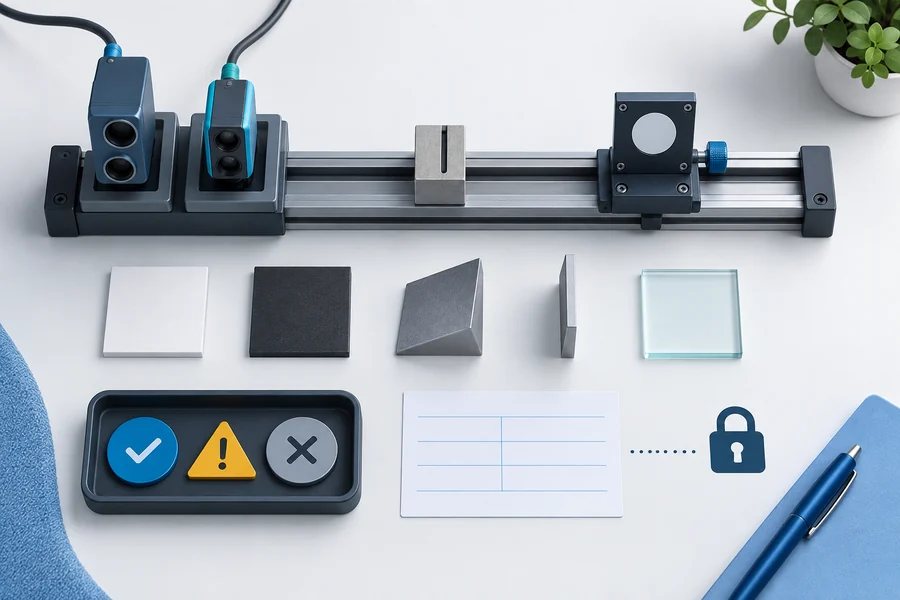
Finalmente, repita los casos importantes en el recinto del host con la mecánica, la alimentación, el cableado y el software finales. La prueba de componentes del proveedor y la aceptación del sistema instalado del OEM responden a preguntas diferentes. LUMEXIS y servicios de ingeniería puede apoyar la selección de modelo, la integración óptica y mecánica, la revisión de interfaz, la planificación de validación y la resolución de problemas en las etapas de preventa y posventa.
Nuestra oficina de ingeniería y comercial en Wuxi trabaja con una base de fabricación de 14,000 metros cuadrados en Taizhou. El ensamblaje en sala limpia, la alineación óptica controlada, el empaquetado hermético cuando corresponda, la selección por envejecimiento o burn-in, el ciclado térmico y las pruebas de rendimiento finales ayudan a convertir una configuración validada en producción repetible. Estas capacidades respaldan la cadena de evidencia; no reemplazan la validación en su instrumento terminado.
Preguntas frecuentes
¿ToF es siempre menos preciso que la triangulación?
No. La arquitectura sugiere fortalezas típicas, pero el resultado pertenece a un dispositivo, rango, objetivo, configuración y método de prueba específicos. Un sensor ToF de alta calidad puede superar a una configuración de triangulación inadecuada en su tarea prevista. Compare la precisión y la repetibilidad en condiciones equivalentes en lugar de usar el nombre de la familia como criterio de aprobación.
¿Puede la triangulación medir un objetivo oscuro o brillante?
A veces, si suficiente retorno utilizable llega al elemento de imagen y el sensor puede controlar la exposición o la ganancia sin corromper la estimación del punto. Las superficies oscuras, brillantes, texturizadas, transparentes o fuertemente anguladas pueden cambiar la forma y la intensidad del punto. Pruebe el material real en todo el envolvente de ángulo y distancia requerido.
¿ToF ignora la reflectividad del objetivo?
No. La temporización determina la distancia, pero el receptor aún necesita un retorno con calidad de señal adecuada. La reflectividad, el tamaño del objetivo, el ángulo, la huella del haz, la luz de fondo, la atmósfera, la apertura del receptor y el procesamiento afectan si el retorno correcto puede detectarse y calificarse.
¿Qué método maneja mejor las superficies anguladas?
No hay un ganador universal. La triangulación es explícitamente sensible al ángulo de retorno y a la vista del receptor, mientras que ToF aún depende de que suficiente energía regrese dentro del campo del receptor. Compare los ángulos de incidencia reales, el acabado superficial, el tamaño del punto, el tamaño del objetivo y las restricciones de montaje en una prueba controlada.
¿Pueden ambos métodos funcionar a través de una ventana protectora?
Sí, pero la ventana se convierte en parte del sistema óptico. Verifique la transmisión de longitud de onda, el recubrimiento, la cuña o inclinación, el espesor, la apertura libre, la contaminación y las reflexiones internas. La triangulación debe preservar su geometría desplazada; ToF debe evitar que la fuga de campo cercano o la multitrayectoria enmascaren el retorno deseado.
Referencias
- OMRON, Guía técnica de sensores de desplazamiento, especialmente el principio de triangulación láser y la discusión del elemento receptor.
- ams OSRAM, Medición de tiempo de vuelo usando láseres pulsados, Nota de aplicación AN106.
- STMicroelectronics, Principios, desafíos y rendimiento del tiempo de vuelo.
- KEYENCE, Principios de los sensores láser de tipo reconocimiento de posición.
¿Elegir un método de medición para un diseño OEM? Envíe a nuestros ingenieros de aplicaciones el envolvente de distancia, la precisión y repetibilidad requeridas, los materiales y ángulos del objetivo, la tasa de medición, la ventana óptica, las condiciones ambientales, la interfaz, el volumen anual y las restricciones mecánicas fijas. Podemos recomendar un módulo de telémetro láser estándar o revisar un requisito personalizado o de marca privada con su propio alcance de calificación y plazo de entrega.