
La medición de distancia a menudo se especifica como una sola cifra de alcance. Ese número no es suficiente para predecir cómo se comportará un instrumento terminado cuando el objetivo cambia, la luz ambiental aumenta, el gabinete se calienta o un controlador anfitrión solicita una respuesta en un momento particular.
Para los equipos OEM, la pregunta útil no es simplemente si un sensor utiliza ToF. Es qué método de ToF utiliza, qué representa la señal recibida y qué condiciones eléctricas, ópticas y de prueba definen una medición aceptable.
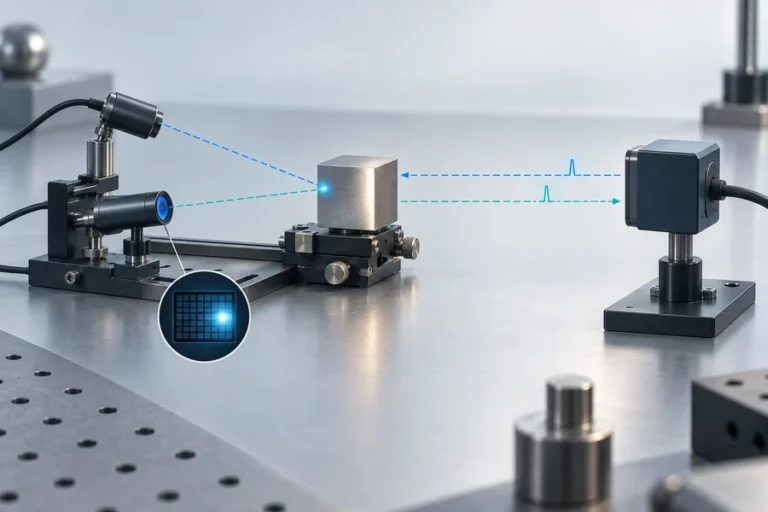
Tiempo de vuelo medición de distancia calcula el alcance a partir del tiempo de viaje de una señal óptica emitida y su retorno reflejado. En un sistema directo, la electrónica mide el retardo de ida y vuelta de un pulso. En un sistema medido indirectamente, infiere ese retardo a partir del desplazamiento de fase de una señal modulada. Ambos métodos necesitan óptica controlada, sincronización, procesamiento de señales y validación específica de la aplicación.
Cómo funciona la medición de distancia por tiempo de vuelo
La relación básica es sencilla: la distancia es igual a la velocidad de propagación multiplicada por el tiempo de ida y vuelta medido, dividido por dos. La división por dos tiene en cuenta la trayectoria de salida y retorno. Para la luz en el vacío, la velocidad definida es de 299,792,458 metros por segundo, por lo que pequeños errores de sincronización pueden convertirse rápidamente en errores de distancia significativos.
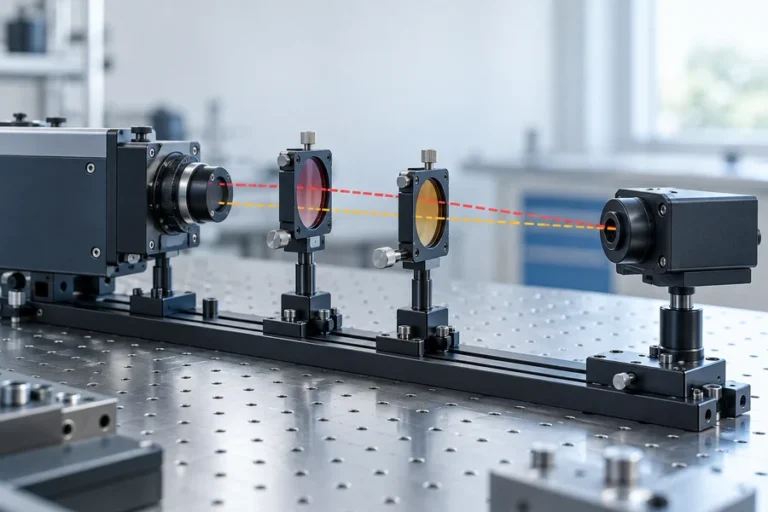
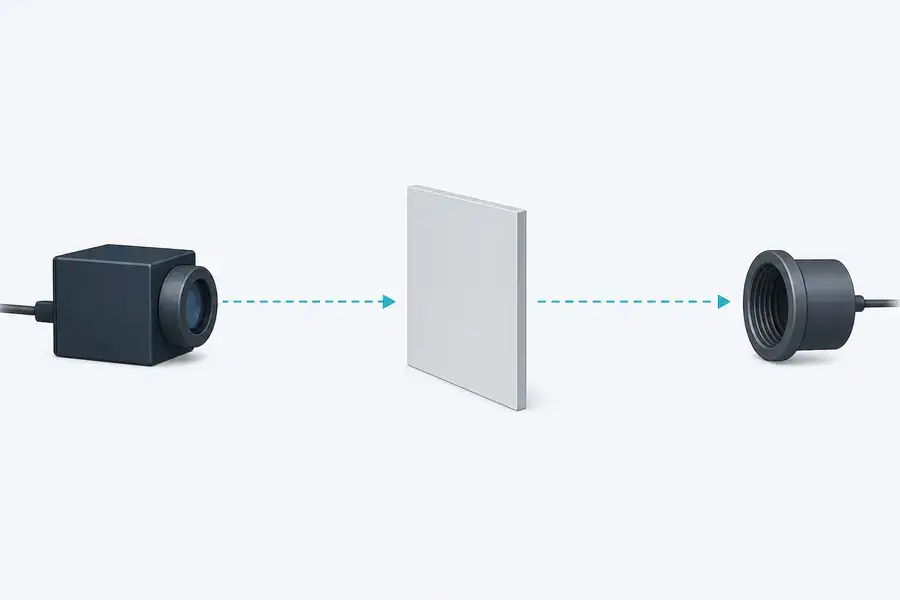
En un sistema óptico práctico, el reloj es solo una parte del resultado. Un transmisor crea una señal óptica controlada, la óptica de transmisión la dirige hacia el objetivo y la óptica de recepción recoge una pequeña fracción reflejada. Un detector y un front-end analógico convierten ese retorno en una señal eléctrica, y luego la lógica de sincronización o demodulación estima el retardo antes de que el firmware aplique reglas de validez e informe una distancia.
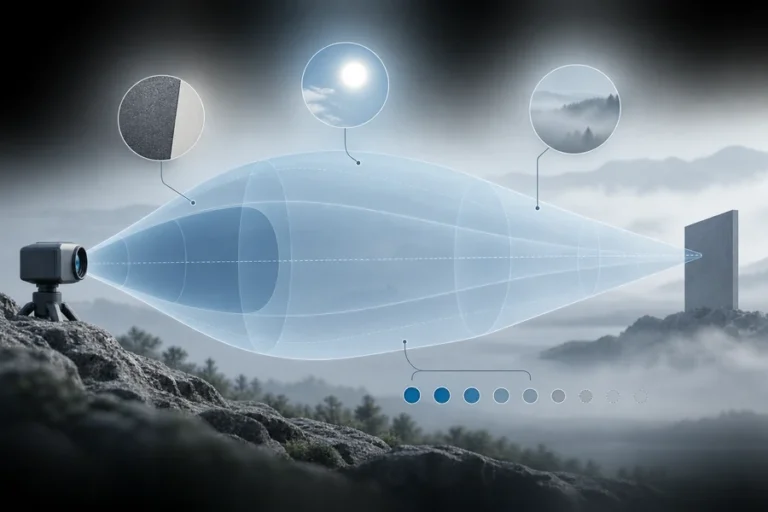
La reflectancia del objetivo, el área, el ángulo, el movimiento, la alineación óptica, la divergencia, la apertura del receptor, la iluminación de fondo, la temperatura y el algoritmo de aceptación pueden afectar el resultado. Por eso una especificación de tiempo de vuelo debe ir acompañada de una condición de prueba, no leerse como una promesa universal.
El ToF directo e indirecto miden señales diferentes
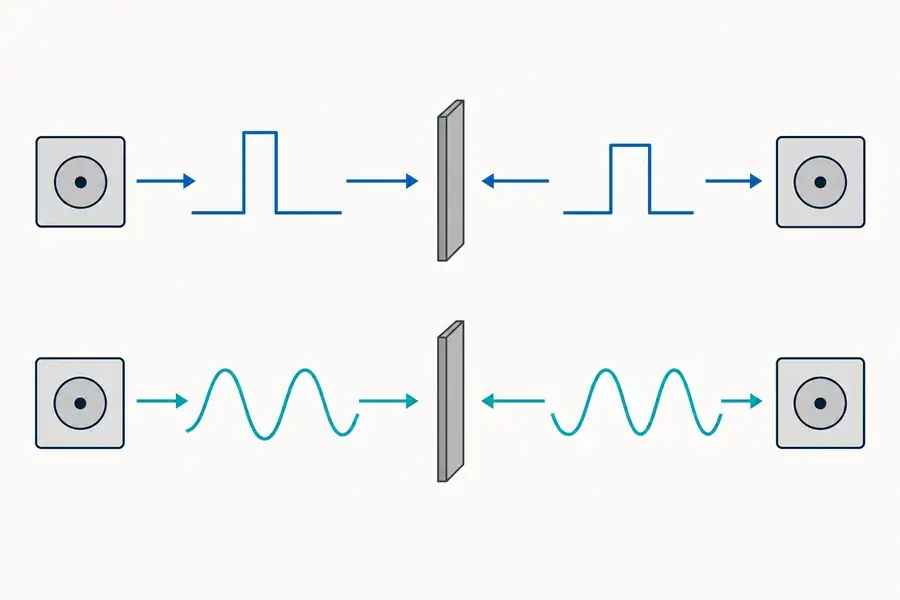
El ToF directo mide el tiempo transcurrido entre un pulso emitido y el retorno detectado. En un instrumento de medición láser de un solo punto, eso puede significar cronometrar un pulso óptico corto contra un evento de referencia y decidir si la señal devuelta cumple con los criterios de detección del sistema. El ancho del pulso, la respuesta del detector, la estabilidad del reloj, el comportamiento del umbral y la relación señal-ruido influyen en la estimación final.
El ToF indirecto utiliza una señal óptica continuamente modulada. En lugar de cronometrar un borde de pulso, el sistema mide la relación de fase entre la modulación transmitida y la recibida. El retardo de fase corresponde al tiempo de propagación, pero la interpretación depende de la frecuencia de modulación, el método de demodulación, el desenrollado de fase y la calibración. La ambigüedad de fase se convierte en una restricción de diseño porque los ciclos de fase repetidos pueden representar más de una distancia posible.
Ninguna etiqueta determina la calidad del sistema por sí sola. La sincronización directa puede adaptarse a una amplia gama de arquitecturas de medición de alcance, mientras que la medición basada en fase puede ser útil donde su rango de ambigüedad y requisitos de calibración se ajustan al trabajo. La elección correcta comienza con las condiciones del objetivo, la distancia de trabajo, el comportamiento de actualización, la incertidumbre permitida, la geometría óptica y la carga de integración en el anfitrión.
Dónde entra el error de medición en la cadena de señal
La ecuación de alcance oculta el verdadero trabajo de ingeniería. El retorno puede debilitarse debido a la reflectancia del objetivo, la orientación angular, la colocación del punto, la transmisión atmosférica, una ventana de cubierta o la luz de fondo. También puede distorsionarse por reflexiones multitrayecto, saturación del receptor, ruido electrónico, fluctuación de sincronización, deriva de temperatura o un umbral de informe que no está ajustado al objetivo previsto.
Utilice una revisión completa de la cadena de señal en lugar de aislar un componente. Para la trayectoria óptica, especifique el objetivo, su comportamiento superficial esperado, la huella del haz, el campo de visión de recepción y la ventana del gabinete. Para la electrónica, especifique el comportamiento de la fuente de alimentación, la referencia de disparo, la estabilidad de la base de tiempo, el ancho de banda del receptor, la sincronización del anfitrión y la forma en que se manejan los retornos inválidos o de baja confianza.
La calibración no puede ser una ocurrencia tardía. Establezca qué referencias de distancia, materiales de objetivo, temperaturas y orientaciones se utilizan durante el desarrollo y la producción. Luego distinga la repetibilidad en una condición controlada de la precisión en todo el rango de la aplicación. Un plan de prueba bien diseñado hace visibles esas diferencias antes de que un módulo se comprometa con una plataforma anfitriona.
Para una visión más amplia del núcleo de medición de alcance en sí, consulte nuestra guía sobre módulos de telémetro láser. Explica dónde se encuentra el límite del módulo en relación con el gabinete, el controlador y la verificación final a nivel de producto.
Verificaciones de integración OEM antes de la congelación del diseño
La forma más rápida de crear un problema de medición de alcance en etapas tardías es tratar el módulo como una caja negra. Comience documentando el trabajo de medición en términos que los equipos ópticos, mecánicos, eléctricos y de firmware puedan compartir.
| Área de revisión | Preguntas a resolver |
|---|---|
| Condición del objetivo | ¿Qué material, tamaño, reflectancia, ángulo e intervalo de alcance definen una lectura válida? |
| Integración óptica | ¿Dónde está la referencia del eje óptico y cómo afectarán la ventana, el montaje, el control de contaminación y la tolerancia de alineación? |
| Sincronización eléctrica | ¿Qué límites de suministro, referencia de disparo, sincronización de interfaz, tramas de datos y estados de error deben acordar el módulo y el anfitrión? |
| Ajuste térmico y mecánico | ¿Cómo se elimina el calor, qué puntos de referencia restringen el módulo y qué acceso de prueba queda después del ensamblaje del gabinete? |
| Prueba de aceptación | ¿Qué objetivos, distancias, temperaturas, conteos de muestras y criterios de aprobación demostrarán el instrumento terminado? |
En Lumexis, abordamos la medición de distancia como un problema de integración de sistemas. Nuestros equipos diseñan y fabrican fuentes láser y módulos de medición para instrumentos civiles, industriales y científicos, combinando diseño óptico y optomecánico, electrónica y firmware, gestión térmica, desarrollo de métodos de prueba y algoritmos de medición de señal débil. La inspección de entrada, la prueba de chips, el ensamblaje, el acoplamiento y la alineación, el cribado por envejecimiento y las pruebas de rendimiento final respaldan un flujo de producción repetible.
Elegir la evidencia correcta de un proveedor
Al evaluar un módulo de tiempo de vuelo, solicite ver el punto de operación detrás de cada resultado relevante. Un paquete de datos útil vincula la medición con el material y la geometría del objetivo, el alcance, la condición ambiental, la temperatura del módulo, la condición de alimentación, el modo de actualización y la regla utilizada para aceptar un retorno. Esto evita que un resultado de banco se confunda con un resultado de aplicación.
La evidencia de confiabilidad también importa. Pregunte cómo se protege la alineación óptica durante el ensamblaje, cómo se evalúa la exposición a la temperatura, cómo se maneja el cribado de vida temprana y cómo se controlan los cambios de producto o proceso. Estos detalles afectan el riesgo en campo, el rendimiento de producción y el costo de resolver un problema después de que el diseño del host esté congelado.
Nuestras capacidades tecnológicas describen las disciplinas de ingeniería detrás de esa revisión, mientras que nuestras equipo de servicios pueden ayudar a convertir sus condiciones de objetivo e interfaz en un plan de evaluación viable. Para contexto de aplicación, explore los sistemas civiles e industriales en nuestra página de aplicaciones.
Preguntas frecuentes
¿Cuál es la fórmula para la medición de distancia por tiempo de vuelo?
Para una señal óptica reflejada, la medición de distancia por tiempo de vuelo utiliza la relación simplificada distancia = c × t ÷ 2, donde c es la velocidad de propagación relevante y t es el tiempo de ida y vuelta medido. En un instrumento terminado, la estimación del tiempo también debe tener en cuenta la arquitectura de medición, el método de calibración, la ruta óptica y las condiciones utilizadas para validar el resultado.
¿Cuál es la diferencia entre ToF directo e indirecto?
El ToF directo estima la distancia a partir del retardo medido de un pulso de luz devuelto. El ToF indirecto estima el retardo a partir del desfase entre la luz modulada transmitida y la recibida. Por lo tanto, imponen diferentes requisitos en cuanto a sincronización, modulación, demodulación, manejo de ambigüedades, calibración y las condiciones bajo las cuales se acepta un retorno.
¿Qué afecta la lectura de distancia de un sensor de tiempo de vuelo?
El resultado puede cambiar con la reflectancia del objetivo, el ángulo y tamaño del objetivo, la intensidad de la señal, la iluminación de fondo, la alineación óptica, el comportamiento del receptor, la temperatura, el ruido eléctrico y la regla de procesamiento de señales. Solicite la condición de prueba completa para poder juzgar si un resultado informado corresponde al caso de uso del instrumento terminado.
¿Puede usarse un módulo de tiempo de vuelo sin pruebas a nivel de sistema?
No. La carcasa del host, la ventana óptica, el montaje, la ruta térmica, la alimentación, la interfaz de datos y el entorno del objetivo pueden cambiar la medición. La evidencia a nivel de módulo es un punto de partida importante, pero la validación final debe realizarse en el instrumento civil, industrial o científico integrado.
¿Cómo debe un OEM comparar a los proveedores de módulos ToF?
Compare paquetes de evidencia completos en lugar de solo el alcance principal. Busque condiciones de operación trazables, interfaces eléctricas y mecánicas claras, evidencia relevante de selección y temperatura, criterios de aceptación transparentes y soporte de ingeniería que pueda abordar el sistema host en lugar de solo el módulo de forma aislada.
Si está definiendo un instrumento basado en ToF para medición civil, industrial o científica, contacte a nuestros ingenieros con la condición del objetivo, el rango de distancia, las restricciones de la carcasa, el presupuesto de energía y la interfaz del host. Le ayudaremos a convertir esas entradas en un plan práctico de evaluación de módulos.
Referencias
Instituto Nacional de Estándares y Tecnología, “Definiciones de las Unidades Base del SI”. Accedido el 2 de agosto de 2026. 2. Thomas Brand, Analog Devices, “Sistema de Tiempo de Vuelo para Medición de Distancia y Detección de Objetos”. Accedido el 2 de agosto de 2026. 3. Radu Horaud, Miles Hansard, Georgios Evangelidis y Clement Ménier, “Una Visión General de Cámaras de Profundidad y Escáneres de Rango Basados en Tecnologías de Tiempo de Vuelo”. Accedido el 2 de agosto de 2026. 4. Piotr Jaworski et al., “Métodos de Medición Precisa de Distancias para Telémetros Láser con Adquisición Digital de Señales”. Accedido el 2 de agosto de 2026.