
Infrastrukturinspektion
Infrastruktur-Inspektionslaser: Auf die Asset-Entscheidung ausgerichtet
Lumexis entwickelt 1535 nm Laser-Entfernungsmessermodulen und 1,5 µm gepulste Laserquellen für zivile Eisenbahn-, Brücken-, Tunnel- und Infrastruktur-Messgeräte.
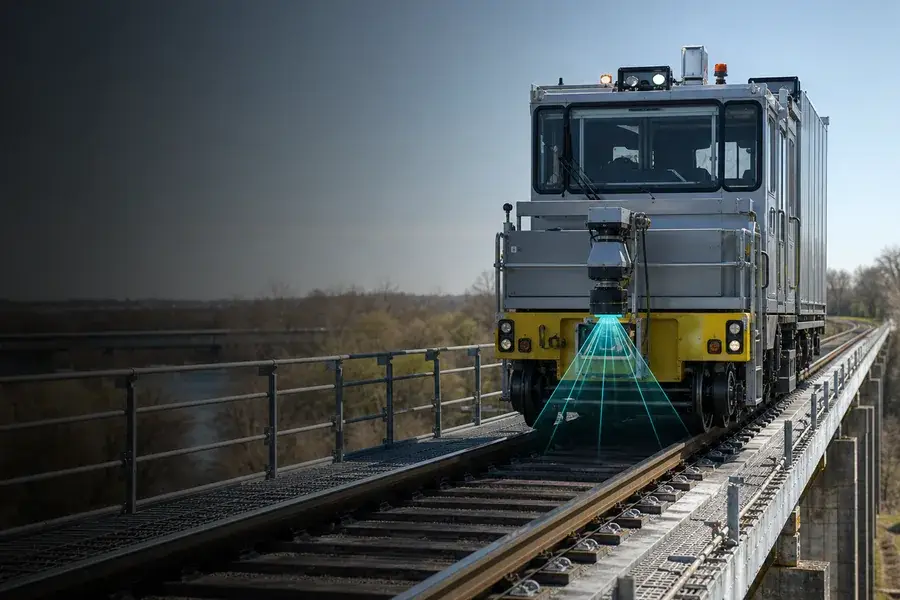
Lumexis entwickelt 1535-nm-Laserentfernungsmessermodule und 1,5-µm-gepulste Laserquellen für zivile Infrastruktur-Messgeräte. Die beiden Produkttypen lösen unterschiedliche Teile des Problems: Ein Entfernungsmessermodul liefert eine Distanz entlang einer definierten Sichtlinie, während eine gepulste Quelle in ein scannendes LiDAR integriert werden kann, das viele Entfernungsabtastungen zu einer Punktwolke aufbaut.
Verwenden Sie ein kompaktes Entfernungsmessermodul, wenn das Instrument eine absolute Distanz, eine Abstandsprüfung oder einen kamerafreundlichen Entfernungskanal benötigt. Verwenden Sie eine gepulste Quelle, wenn der OEM den Sender in einem Scanner mit höherer Rate aufbaut. In beiden Fällen hängt das Endergebnis von Optik, Zielgeometrie, Plattformpose, Kalibrierung und Datenverarbeitung ab.
Beginnen Sie mit der Messlieferung
| Anwendung | Erforderliche Ausgabe | Ausgangspunkt von Lumexis | Was das Host-System hinzufügen muss |
|---|---|---|---|
| Eisenbahnabstands- und Gleisrand-Anlagenmessung | Distanz oder 3D-Koordinaten relativ zu einer Gleisreferenz | 1535-nm-Entfernungsmessermodul für ausgewählte Sichtlinien; gepulste Quelle für dichtes Scannen | Scanner oder Schwenkmechanismus, Encoder, Positions-/Attitüdedaten, Kalibrierung und Abstandsmodell |
| Brückengeometrie- und Zustandsdokumentation | Registrierte Punktwolke, Abmessungen oder Änderungskarte | 1,5-µm-gepulste Quelle für das Scannen; Entfernungsmesser für ausgewählte Abstandsmessungen | Scanoptik, Bildgebung, Vermessungskontrolle, Registrierung und technische Interpretation |
| Tunnelprofil- und Konvergenzüberwachung | Querschnitte, Über-/Unterprofil oder Wiederholungsvermessungs-Verschiebung | Gepulste Quelle für Profilscannen oder Entfernungsmesser für feste Referenzpunkte | Stabiles Kontrollnetz, Scanner, Temperaturkompensation und Epochen-zu-Epochen-Registrierung |
| Korridor- und Wegerechtskartierung | Georeferenzierte Anlagenpositionen und Abstandshüllkurve | Gepulste Quelle für mobiles LiDAR | GNSS/IMU, Zeitmessung, Boresight-Kalibrierung, Kameras und Merkmalsextraktion |
| Bauausrichtung und Maschinenpositionierung | Wiederholte absolute Distanz zu einer definierten Oberfläche oder Referenz | Kompaktes 1535-nm-Entfernungsmessermodul | Zielausrichtung, Zielauswahl, Steuerungsschnittstelle und anwendungsspezifische Akzeptanzlogik |
Schneller Abgleich: Wenn Ihre Zeichnung einen Distanzkanal benötigt, beginnen Sie mit der Entfernungsmessermodul-Familie. Wenn Ihre Lieferung eine dichte 2D-Profil- oder 3D-Punktwolke ist, beginnen Sie mit der gepulsten Quelle und der Scanarchitektur. Ein Entfernungsmesser wird nicht allein durch Software zu einem Scanner; die Winkelerfassung muss vom Host-Instrument erzeugt und gemessen werden.
Was der Laser misst – und was nicht
Ein direkter Time-of-Flight-Kanal misst das Intervall zwischen einem ausgehenden optischen Puls und einer erkannten Rückkehr:
R = cΔt / 2
Das Ergebnis ist eine Entfernung entlang der optischen Sichtlinie. Um diese Entfernung in eine Koordinate umzuwandeln, benötigt das Instrument auch den Ursprung und die Richtung der Messung. Bei einem stationären Scanner stammen diese aus Scannerwinkeln und Vermessungskontrolle. Bei einem bewegten Schienenfahrzeug oder Straßenplattform erfordern sie zusätzlich synchronisierte Position, Attitüde und Hebelarm-Kalibrierung.
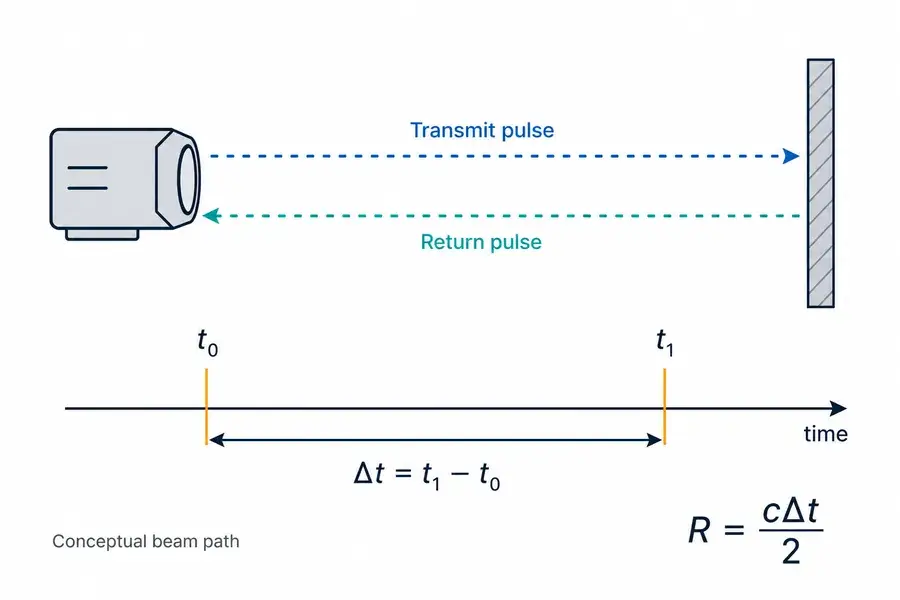
Messprinzip
Verbinden Sie die optische Messung mit der Systemgeometrie
Direktes Time-of-Flight-Prinzip, das von einem Infrastruktur-Entfernungskanal verwendet wird
Laserdaten können Geometrie, Abstände, Bewegung und Oberflächenposition dokumentieren. Sie bestimmen nicht unabhängig die strukturelle Ursache oder Schwere eines Defekts. Brücken- und Tunnelentscheidungen bleiben die Verantwortung qualifizierter Inspektions- und Ingenieurteams, die die relevanten Normen und ergänzenden Methoden verwenden.
Produktweg 1: 1535-nm-Entfernungsmessermodule
Das Entfernungsmessermodul kombiniert den gepulsten Sender, die Sendoptik, den Empfänger, den Detektor, die Zeitmessung und die Kommunikation, die zur Rückgabe von Entfernungsdaten erforderlich sind. Es ist geeignet, wenn der OEM einen kompakten Entfernungskanal wünscht, anstatt eine vollständige optische Empfänger- und Zeitmesskette zu entwickeln.
Praktische Infrastrukturanwendungen
- kamerafreundliche Distanz zu einem Pfeiler, Deckkante, Tunnelwand oder Gleisrand-Anlage;
- fahrzeugmontierte Abstandsmessung zu großen zivilen Oberflächen;
- Annäherungs- oder Positionierungsfeedback für einen Inspektionsmechanismus;
- mehrere feste Sichtlinien zur Überwachung ausgewählter geometrischer Referenzen;
- Distanzdaten kombiniert mit einer Schwenk-/Neigeeinheit oder Scan-Einheit, die vom OEM geliefert wird.
Entfernungsklassen für die erste Diskussion
| Modul | Veröffentlichte Referenzziel-Entfernungsklasse | Empfangsöffnung | Mindestreichweite | Typische Infrastrukturposition |
|---|---|---|---|---|
| 1535-LXCJ0300 | ≥3,2 km | Φ16 mm | ≤15 m | Kompaktes mobiles oder festes Messkanal |
| 1535-LXCJ0500 | ≥5 km | Φ16 mm | ≤15 m | Längere Korridore mit kompakter Apertur |
| 1535-LXCJ0600 | ≥6 km | Φ21 mm | ≤20 m | Erhöhte Sammelfläche für anspruchsvollere Ziele |
| 1535-LXCJ0700 | ≥7 km | Φ25 mm | ≤30 m | Zivile Messplattformen mit großer Standoff-Distanz |
| 1535-LXCJ0800 | ≥8 km | Φ25 mm | ≤30 m | Höhere Reichweitenreserve mit mittelgroßer Apertur |
| 1535-LXCJ1000 | ≥10 km | Φ40 mm | ≤50 m | Große Strukturen und lange Korridore, wo die Größe es zulässt |
| 1535-LXCJ1500 | ≥15 km | Φ52 mm | ≤70 m | Spezialisierte Langstreckeninstrumente mit größerer Optikbaugruppe |
Veröffentlichte Referenzreichweiten sind in der Quellspezifikation an ein definiertes Ziel und eine Sichtbarkeitsbedingung gebunden. Sie sind keine universellen Reichweiten für Schienenstahl, dunklen Schotter, Beton, nasse Oberflächen, Kabel oder schräge Tunnelwände. Wählen Sie die kleinste Reichweitenklasse, die das reale Ziel und den Arbeitsbereich mit testbarer Reserve abdeckt.
Systemarchitektur
Überprüfen Sie die vollständige optische und Messkette
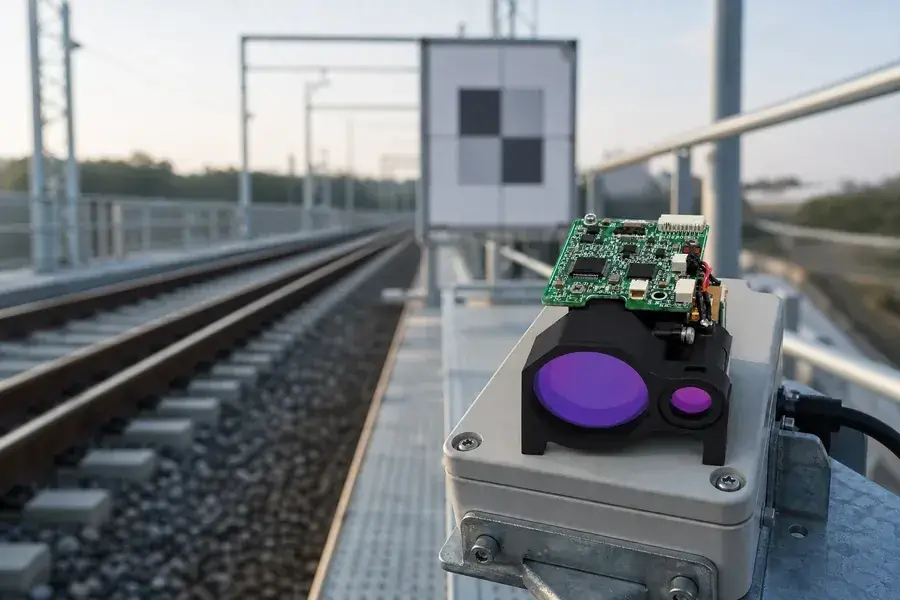
Kompakter Entfernungsmesskanal neben einem Eisenbahnkorridor installiert
Produktroute 2: 1,5-µm-Pulsquellen für scannendes LiDAR
Wenn ein OEM den Empfänger, die Zeitmessungselektronik und den Scanner steuert, kann eine 1,5-µm- für Raman-Optical-Time-Domain-Reflectometry-Systeme. Die Quellenplattform kombiniert einstellbare Nanosekunden-Pulse, niedrige mittlere optische Leistung, interne oder externe Triggerung und Faserausgang für die Integration in einen OEM-DTS-Interrogator. als Senderquelle dienen. Eine höhere Pulsrate unterstützt mehr Messmöglichkeiten, während der Scanner über die Szene streicht. Die nutzbare Punktrate ist jedoch niedriger oder gleich der Pulsrate, da einige Rückläufer verworfen oder verpasst werden.
Diese Route ist geeignet für:
- Punktwolkenerfassung von Bahnkorridoren;
- Kartierung von Brückenoberflächen und -geometrie;
- Tunnelquerschnitts-Scanning;
- Analyse der Lichtraumhülle;
- Wiederholte Bau- oder Verformungsvermessungen;
- Mobile Mapping-Systeme, die LiDAR mit Kameras und Positions-/Orientierungssensoren kombinieren.
Die Quellspezifikation sollte Pulsenergie, Wiederholrate, Pulsbreite, Wellenlänge, Strahlqualität oder Quelldivergenz, Zeitverhalten, Ausgangsschnittstelle und thermische Bedingungen umfassen. Das fertige LiDAR muss Sendestrahlaufweitung, Scanning, Empfangsoptik, Detektor, Entfernungsmessungselektronik, Zeitsynchronisation und Kalibrierung hinzufügen.
Bahninspektion: Geometriekanäle von Zustandskanälen trennen
Automatisierte Schieneninspektionsplattformen tragen oft mehrere Sensortypen, da verschiedene Defekte unterschiedliche physikalische Messungen erfordern. Laser-Geometrie oder LiDAR können Schienenprofil, Gleislage, Lichtraum, Anlagenposition und Punktwolkendokumentation unterstützen. Kameras können Oberflächen- und Komponentenbildgebung unterstützen. Andere unterirdische oder innere Zustände erfordern andere Messmethoden.
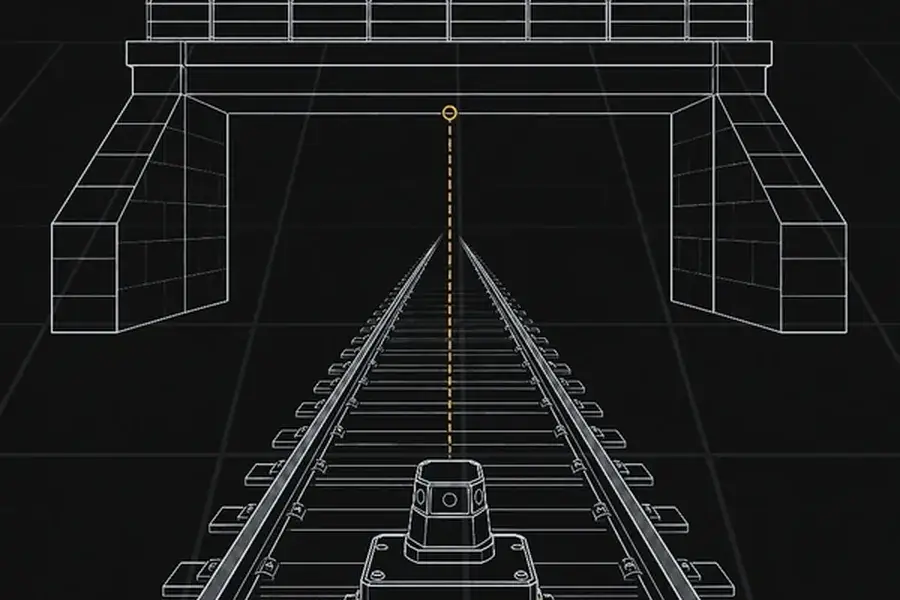
Technische Darstellung
Sehen Sie, wie die Quelle zum vollständigen Instrument passt
Konzeptionelle Bahnkorridorgeometrie mit Lasermesspunkten und einer Lichtraumstruktur
Für einen Lasermesskanal definieren Sie:
- Schiene, Schwelle, Schotter, Oberleitung oder Strukturmerkmal, das gemessen werden soll;
- Koordinatensystem und Referenzdatum;
- Fahrzeuggeschwindigkeit und räumliches Abtastintervall;
- Erforderliche Quer- und Längsabdeckung;
- Erwartete Zielreflexion, Winkel und Verdeckung;
- Vibrationsspektrum und mechanische Montage;
- GNSS-verwehrte Abschnitte wie Tunnel;
- Kalibrierungsprüfungen nach Installation oder Wartung.
Bei Geschwindigkeit (v) und akzeptierter Messrate (f) beträgt der idealisierte Längsabtastabstand:
Δx = v / f
Diese Beziehung ist für die frühe Dimensionierung nützlich, definiert jedoch nicht allein die Punktdichte. Scannermuster, Scanwinkel, verworfene Rückläufer, Fahrzeugbewegung und Überlappung beeinflussen alle die tatsächliche Verteilung.
Brückeninspektion: Laserdaten als geometrischer Nachweis verwenden
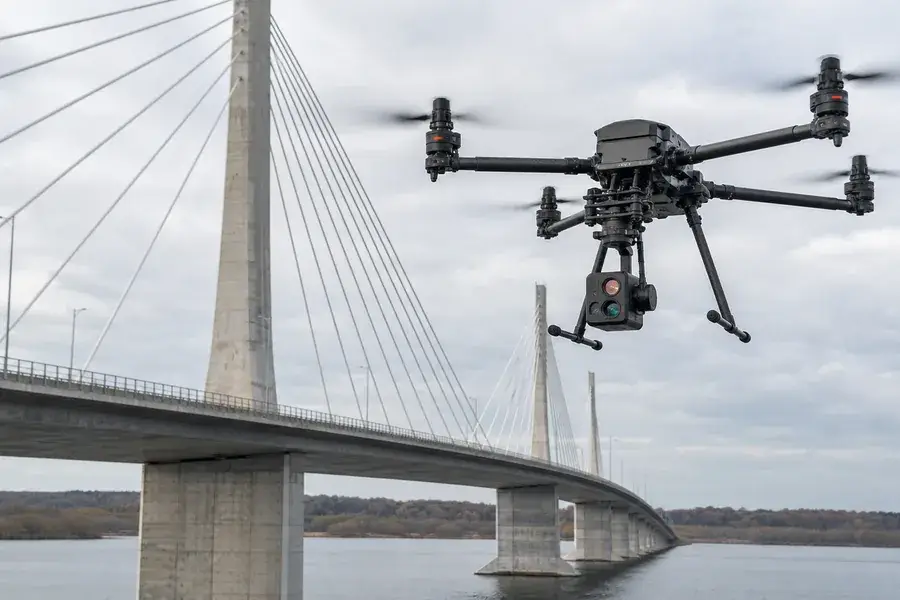
Brücken-LiDAR kann zugängliche Oberflächen erfassen, ohne dass ein Bediener an jedem Messpunkt platziert werden muss. Es kann die Dokumentation des Ist-Zustands, Lichtraummessung, Komponentenlokalisierung und Vergleich von Wiederholungsvermessungen unterstützen. Luft- oder Bodenplattformen können je nach Zugang, Maßstab und Kontrollanforderungen ausgewählt werden.
Technische Darstellung
Sehen Sie, wie die Quelle zum vollständigen Instrument passt
Luftgestützte LiDAR-Plattform, die konzeptionelle Geometrie einer Zivilbrücke erfasst
Ingenieurteams sollten unterscheiden:
- Entfernungspräzision: Wiederholbarkeit einer einzelnen Entfernungsmessung;
- Punktgenauigkeit: Koordinatengenauigkeit nach Winkel-, Pose- und Kalibrierungsfehlern;
- Registrierungsgenauigkeit: Übereinstimmung zwischen Scans oder Vermessungsepochen;
- Oberflächenmodell-Unsicherheit: Auswirkung von Punktabstand, Einfallswinkel und Rekonstruktion;
- Änderungserkennungsschwelle: Die kleinste Bewegung oder der kleinste Verlust, der von der kombinierten Unsicherheit unterschieden werden kann.
Ein Scanner kann eine Entfernungspräzision im Millimeterbereich melden, während die endgültige registrierte Punktwolke eine größere Koordinatenunsicherheit aufweist. Vermessungskontrolle, Plattformpose, Boresight und Zeitausrichtung müssen in den Abnahmetest einbezogen werden.
Tunnelinspektion: Nahbereich kann die harte Anforderung sein
Tunnelwände können nur wenige Meter vom Sensor entfernt sein, selbst wenn die Quellplattform eine Reichweite im Kilometermaßstab ermöglicht. Mindestreichweite, Empfängerwiederherstellung und starke Nahbereichsreflexionen können daher wichtiger sein als die maximale Reichweite in der Überschrift.
Für Tunnelprofile und Konvergenzüberwachung:
- Bestätigen Sie den Abstand zur nächsten Wand und Ausrüstung bei jedem Scanwinkel;
- Kontrollieren Sie Verdeckungen durch Fahrzeuge, Kabel und temporäre Bauwerke;
- Verwenden Sie stabile Vermessungsreferenzen für wiederholte Messungen;
- Berücksichtigen Sie Staub, Feuchtigkeit, dunkle Auskleidungen und nasse reflektierende Stellen;
- Erfassen Sie Temperatur und mechanischen Zustand beim Vergleich von Vermessungsepochsen;
- Validieren Sie Registrierung und Änderungsschwellen mit bekannten Referenzen.
Feste Entfernungsmesskanäle können ausgewählte Punkte überwachen, während ein Scanner einen Querschnitt oder eine vollständige Oberfläche erfasst. Sie beantworten unterschiedliche Fragen und können in einem Überwachungsdesign kombiniert werden.
Parameter, die entscheiden, ob der Entfernungskanal funktioniert
Zielgröße und Strahlfleck
Für eine Fernfeld-Schätzung wächst der Spotdurchmesser ungefähr mit der Reichweite (R) und der Vollwinkel-Divergenz (θ):
[
Wenn der Spot ein schmales Kabel, eine Schienenkante oder ein Strukturelement überfüllt, trägt nur ein Teil der übertragenen Energie zu diesem Ziel bei. Der Rest kann Hintergrund oder eine zweite Rückkehr erzeugen. Die Strahldivergenz muss zusammen mit der Zielgenauigkeit und dem Empfänger-Sichtfeld berücksichtigt werden.
Oberflächenreflexion und Winkel
Trockener Beton, nasser Beton, lackierter Stahl, rostiger Stahl, Schotter und Vegetation liefern unterschiedliche Signalpegel. Schräge Oberflächen senden weniger Energie zurück zu einem koaxialen Empfänger als eine Oberfläche, die dem Sensor zugewandt ist. Testen Sie das reale Material im schlechtesten erwarteten Winkel.
Empfängeröffnung und Hintergrund
Eine größere Empfängeröffnung sammelt mehr Rückkehrenergie, erhöht jedoch die Baugröße und kann je nach Sichtfeld mehr Hintergrund aufnehmen. Spektrale Filterung, Empfänger-Sichtfeld und Detektionslogik helfen, unerwünschtes Licht und benachbarte Rückkehrungen zu kontrollieren.
Pulswiederholrate und Scangeschwindigkeit
Eine hohe Pulswiederholrate unterstützt dichtere Abtastung, aber durchschnittliche Leistung, thermische Last, Empfängerwiederherstellung und Datenverarbeitung müssen innerhalb der Grenzen bleiben. Eine Produktionsspezifikation sollte die befohlene Pulswiederholrate, emittierte Pulswiederholrate, akzeptierte Entfernungsrate und gelieferte Punktrate getrennt angeben.
Zeitsteuerung und Plattformsynchronisation
Auf einer beweglichen Plattform erzeugt selbst ein kleiner Zeitversatz zwischen Entfernungsereignis, Scanwinkel und Positions-/Orientierungsaufzeichnung Koordinatenfehler. Verwenden Sie eine gemeinsame Zeitbasis oder einen charakterisierten Synchronisationspfad und verifizieren Sie ihn dynamisch, nicht nur auf einer stationären Bank.
Fenster und Kontamination
Das Wirtsfenster fügt Übertragungsverluste, Reflexionen und mögliche Geisterrückkehrungen hinzu. Staub, Wasser und Reinigungsrückstände können das Ergebnis im Laufe der Zeit verändern. Definieren Sie Fenstermaterial, Beschichtungen, Winkel, Öffnung und eine Wartungsstrategie vor der endgültigen Reichweitenvalidierung.
Genauigkeitsbudget für einen kartierten Punkt
Ein georeferenzierter Zielpunkt kann konzeptionell wie folgt zusammengefasst werden:
pOberfläche = pSensor + RuBlick
Fehler können durch Sensorposition, Reichweite, Scanwinkel, Orientierung, Hebelarm, Boresight und Zeitausrichtung entstehen. Da diese Begriffe interagieren, kann die Punktwolken-Genauigkeit nicht allein aus der Entfernungsgenauigkeit des Entfernungsmessers abgeleitet werden.
Fordern Sie für die Beschaffung separate Abnahmewerte an für:
- Entfernungsgenauigkeit und Wiederholbarkeit auf definierten Zielen;
- Winkelgenauigkeit oder Scannerkalibrierung;
- Boresight- und Hebelarm-Kalibrierung;
- Plattformposition und Orientierungsleistung;
- Zeitsynchronisation;
- registrierte Punktwolken-Genauigkeit in einer repräsentativen Betriebsumgebung.
Integrationsworkflow
Definieren Sie das Anlagegut und die Ausgabe
Geben Sie Struktur, Material, Reichweitenbereich, Plattform und endgültiges Ergebnis an: eine Entfernung, einen Querschnitt, einen Freiraumbericht, eine Punktwolke oder eine Änderungskarte.
Erstellen Sie zielbedingte Reichweitenfälle
Listen Sie die kleinsten und dunkelsten erforderlichen Ziele, schlechtesten Einfallswinkel, nächste starke Oberfläche und erwartete Wetter- oder Kontaminationsbedingungen auf. Verwenden Sie diese Fälle anstelle einer einzelnen maximalen Entfernungszahl.
Wählen Sie Modul- oder Quellarchitektur
Wählen Sie ein vollständiges Entfernungsmessermodul für einen eigenständigen Entfernungskanal. Wählen Sie eine gepulste Quelle, wenn Ihr Team den Scanner und Empfänger baut. Entscheiden Sie früh, da sich mechanische, elektrische und softwaretechnische Verantwortlichkeiten erheblich unterscheiden.
Schließen Sie Abtast- und Bewegungsbudgets ab
Beziehen Sie Fahrzeuggeschwindigkeit, Scanmuster und akzeptierte Messrate auf die erforderliche räumliche Abdeckung. Berücksichtigen Sie Vibration, Bewegungsverzerrung und GNSS-verweigerte Betriebsbedingungen.
Kalibrieren Sie das vollständige Instrument
Kalibrieren Sie Entfernungsoffset, Winkelachsen, Boresight, Hebelarm und Zeitsteuerung. Verwenden Sie bekannte Ziele und repräsentative Plattformbewegung. Dokumentieren Sie Überprüfungen nach Wartung oder Sensoraustausch.
Validieren Sie die Entscheidungsausgabe
Testen Sie Freiraum-, Dimensions- oder Änderungserkennungsergebnisse—nicht nur rohe Entfernung. Berücksichtigen Sie repräsentativen Beton, Stahl, Schotter, Vegetation, nasse Oberflächen und teilweise Verdeckung, wo relevant.
Informationen an Lumexis senden
- Infrastrukturtyp und Messergebnis;
- stationäre, Fahrzeug-, Schienen- oder Luftplattform;
- minimale, normale und maximale Entfernung;
- Zieldimensionen, Materialien und Einfallswinkel;
- Einzelpunktrate oder gewünschte Punktdichte;
- Scanner- und Empfängerarchitektur, falls bereits ausgewählt;
- Apertur, Gehäuse, Masse- und Leistungsgrenzen;
- Kommunikations-, Trigger- und Zeitmessungsschnittstellen;
- Temperatur-, Vibrations-, Fenster- und Kontaminationsbedingungen;
- Prototypenzeitplan, erwartete Jahresmenge und Validierungsplan.
Häufig gestellte Fragen
Kann ein Laser-Entfernungsmessermodul ein 3D-Modell einer Brücke erstellen?
Nicht von allein. Es liefert die Entfernung entlang einer Sichtlinie. Ein 3D-Modell benötigt außerdem kontrollierte Winkelerfassung oder Plattformbewegung, Positions- und Lagendaten, Kalibrierung, Registrierung und Punktwolkenverarbeitung.
Welches Produkt ist besser für die Messung des Lichtraumprofils der Eisenbahn?
Ein Entfernungsmessermodul passt zu ausgewählten Freilinien oder kamerabasierten Distanzprüfungen. Eine hochfrequente gepulste Quelle, integriert in einen Scanner, passt zur dichten Freiraumhüllen-Kartierung. Die erforderliche Ausgabe bestimmt die Produktroute.
Spielt die maximale Reichweite in einem Tunnel eine Rolle?
Oft sind Mindestreichweite, Erholung bei starken Reflexionen und Scan-Geometrie wichtiger. Die nächste Wand oder Ausrüstung kann innerhalb der Nahgrenze eines Langstreckenmoduls liegen, daher muss die vollständige Winkelabdeckung überprüft werden.
Kann LiDAR strukturelle Schäden automatisch erkennen?
Es kann Geometrie- und Änderungsnachweise an ein Analysesystem liefern. Die automatisierte Klassifizierung erfordert validierte Algorithmen und geeignete Referenzdaten (Ground Truth), während strukturelle Schlussfolgerungen eine qualifizierte ingenieurtechnische Interpretation erfordern und ergänzende Inspektionsmethoden benötigen können.
Warum können zwei Vermessungen voneinander abweichen, selbst wenn der Entfernungssensor stabil ist?
Unterschiede können von Kontrollpunkten, Registrierung, Plattformpose, Boresight, Zeitsynchronisation, Oberflächenbeschaffenheit oder Abtastgeometrie herrühren. Bewerten Sie die vollständige Punktunsicherheit und den Vermessungsarbeitsablauf.
Was sollte der Einkauf zwischen Lieferanten vergleichen?
Vergleichen Sie zielbedingte Reichweite, Mindestreichweite, Genauigkeit und Wiederholbarkeit, akzeptierte Messrate, Apertur, Divergenz, Schnittstelle, Gehäuse, Umgebungsgrenzen, Kalibrierungsunterstützung und den genauen Abnahmetest. Eine einzelne Schlagzeilen-Reichweite ist nicht ausreichend.
Bauen Sie den Entfernungskanal um die Asset-Entscheidung herum auf
Senden Sie die Struktur, Plattform, Zielkoffer und erforderliche Ausgabe. Lumexis hilft zu bestimmen, ob ein 1535-nm-Entfernungsmessermodul oder eine 1,5-µm-gepulste Quelle der richtige Ausgangspunkt ist, und richtet dann die optische, zeitliche und mechanische Schnittstelle auf Ihr Inspektionsinstrument aus.
Lumexis — Präzisionslaserquellen, entwickelt für die reale Welt.
Technische Referenzen
- Federal Railroad Administration: Automatisiertes Schieneninspektionsprogramm
- Federal Railroad Administration: LiDAR-Datenerfassung an Bahnübergängen
- Federal Railroad Administration: Lasertriangulation zur Erkennung von Schienenveränderungen und -defekten
- Federal Highway Administration: Fortschrittliche Technologien in der Brückeninspektion
- RIEGL: Mobile Laserscanning-Anwendungen für die Schiene
- Trimble: Tunnel-Scanning-, Vermessungs- und Überwachungsworkflows