
El mejor sensor es aquel que recibe un retorno confiable del objetivo previsto, sin medir accidentalmente algo cercano.
Para la mayoría sensor de distancia láser vs ultrasónico de las decisiones, comience con la huella de detección. Un telémetro láser generalmente proporciona una línea de visión estrecha y seleccionable, que se adapta a objetivos pequeños, bordes, distancias de separación más largas y medición localizada rápida. El ultrasonido cubre una región de respuesta acústica más amplia y puede ser útil cuando el color del objetivo o la reflectancia óptica son problemáticos, siempre que la superficie refleje el sonido de vuelta hacia el transductor.
Ningún principio gana en todas las aplicaciones. La geometría del objetivo, el entorno, la tasa de actualización, el comportamiento de rango cercano, el montaje y la regla de aceptación del host determinan el resultado.
La respuesta rápida: adapte el sensor a la ruta de retorno
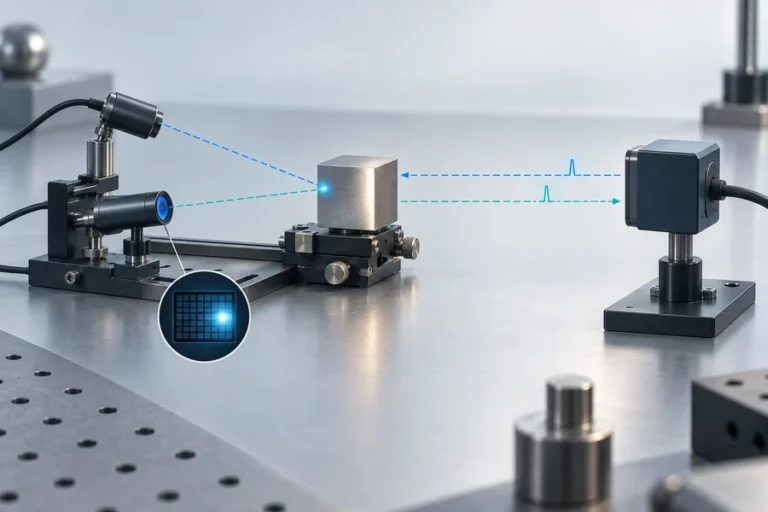
Ambas tecnologías pueden estimar la distancia a partir del tiempo de viaje de ida y vuelta. Un sistema láser transmite luz y detecta un retorno óptico. Un sensor ultrasónico emite una ráfaga de sonido y escucha un eco acústico. La misma idea de ecuación (distancia a partir del tiempo de propagación) no les otorga el mismo comportamiento de campo.
| Factor de selección | Sensor de distancia láser | Sensor de distancia ultrasónico |
|---|---|---|
| Qué interroga | Una línea de visión óptica estrecha y un punto | Una región de respuesta acústica más amplia |
| Caso de uso fuerte | Objetivos pequeños o seleccionados, bordes, distancias de separación más largas, actualizaciones localizadas rápidas | Superficies amplias donde el color o la reflectancia óptica varían |
| Sensibilidad del objetivo | Reflectancia óptica, especularidad, transparencia, ángulo y huella del haz | Reflexión acústica, absorción, ángulo, tamaño y forma de la superficie |
| Preocupaciones ambientales | Fondo óptico ambiental, obstrucciones, contaminación de la ventana, alineación | Temperatura del aire, turbulencia, precipitación intensa o polvo, interferencia de misma frecuencia |
| Rango cercano | Depende del receptor y la arquitectura de temporización | A menudo incluye una zona muerta mientras el transductor deja de sonar |
| Mejor comparación | Mismo objetivo, distancia, ángulo, tasa, entorno y regla de lectura válida | Las mismas condiciones compartidas, no un número aislado de la hoja de datos |
Para la cadena de medición óptica, consulte cómo funciona un telémetro láser.
Punto óptico estrecho vs región de respuesta acústica amplia
La diferencia más importante a menudo no es la precisión nominal. Es qué superficie física contribuye al retorno.
Un telémetro láser puede diseñarse con un punto relativamente pequeño en el objetivo. Eso ayuda a seleccionar una característica estrecha, evitar un fondo cercano, medir cerca de un borde o seguir una línea de visión definida. La huella útil aún se expande con la divergencia y puede verse afectada por la incertidumbre de apuntado y el movimiento. El guía de hoja de datos del módulo de telémetro láser explica por qué el tamaño del punto y sus condiciones declaradas deben incluirse en la revisión del sistema.
Un sensor ultrasónico responde a través de un campo de sonido que se ensancha con la distancia. Las curvas de respuesta del fabricante son más útiles que tratarlo como un cono geométrico perfecto: el tamaño del objetivo, la posición lateral, la configuración de sensibilidad y los lóbulos laterales pueden cambiar qué produce el primer eco aceptable o el más fuerte.
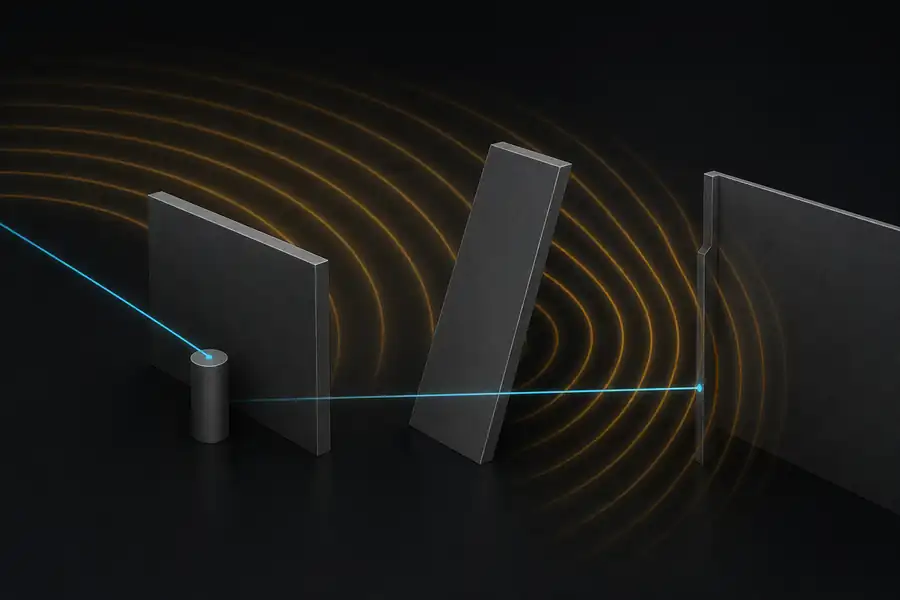
Esta diferencia importa alrededor de bordes de rieles, agujeros, tuberías, placas inclinadas, relleno irregular y estructuras de máquinas adyacentes. Un láser puede seleccionar la característica pequeña prevista mientras que el ultrasonido informa una superficie vecina más grande. En otra escena, una ruta óptica estrecha puede perder un objetivo amplio cambiante que permanece dentro de una región de respuesta ultrasónica.
Especifique el tamaño mínimo del objetivo, el error de apuntado permitido, la separación de bordes y las estructuras cercanas. “Rango al objeto” no está completo hasta que se definan el objeto y la región de retorno aceptada.
Propiedades del objetivo: la reflectancia no es la reflexión acústica
“El ultrasonido es independiente del color” es útil pero incompleto. El color del objetivo y la reflectancia óptica no son lo mismo que la reflectividad acústica.
Cuando un retorno óptico se vuelve difícil
Las superficies oscuras o de baja reflectancia pueden reducir la señal óptica recibida. Las superficies altamente especulares pueden dirigir la luz lejos del receptor, mientras que los materiales transparentes o parcialmente transmisivos pueden generar retornos débiles, desplazados o múltiples. Un fondo óptico ambiental fuerte y una ventana contaminada pueden reducir aún más el margen de señal.
Estos efectos dependen de la longitud de onda, el material y acabado del objetivo, el ángulo, el tamaño del punto, la apertura y filtrado del receptor, la tasa de medición y el procesamiento de señales. La reflectividad del objetivo en la medición por láser describe por qué una afirmación genérica de “objetivo oscuro” no es suficiente.
Cuando un eco acústico se vuelve difícil
El ultrasonido no se preocupa por el color visible, pero aún necesita energía acústica que regrese al transductor. Los objetivos suaves, porosos o que absorben sonido, como algunas espumas y telas, pueden debilitar el eco. Una superficie lisa inclinada puede desviar el sonido. Los objetos pequeños pueden no interceptar suficiente de la región de respuesta, y las superficies rugosas o cambiantes pueden producir ecos variables.
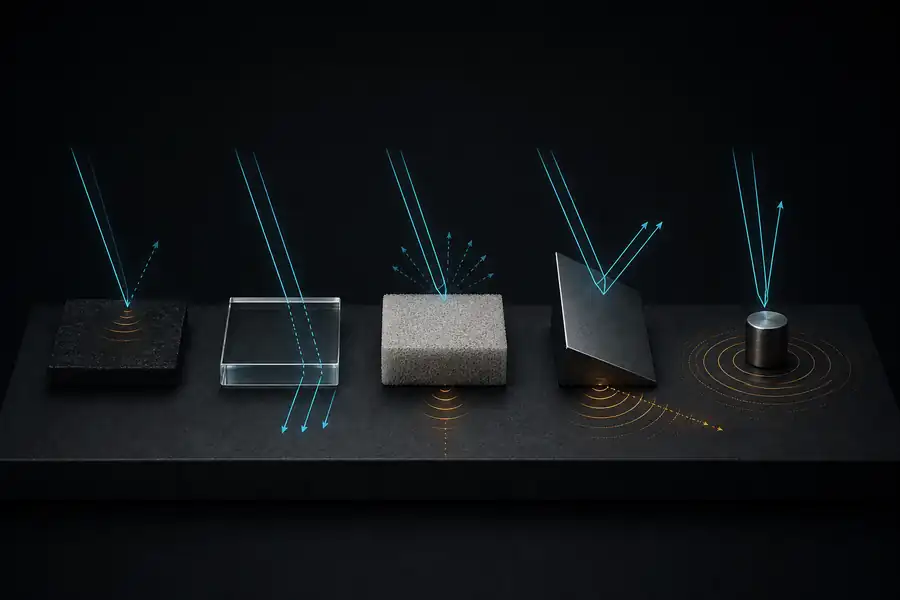
Las botellas transparentes o superficies líquidas no son, por lo tanto, una victoria automática para el ultrasonido. El ultrasonido puede ser efectivo cuando la geometría proporciona un eco estable, pero la espuma, la turbulencia, el ángulo del objetivo, los internos del recipiente y el montaje del transductor aún requieren pruebas. Del mismo modo, una solución láser puede funcionar bien cuando la ruta óptica y el receptor están diseñados para el material real en lugar de una etiqueta de objetivo genérica.
El entorno y la temporización cambian el resultado
El láser y el ultrasonido responden a diferentes partes del entorno.
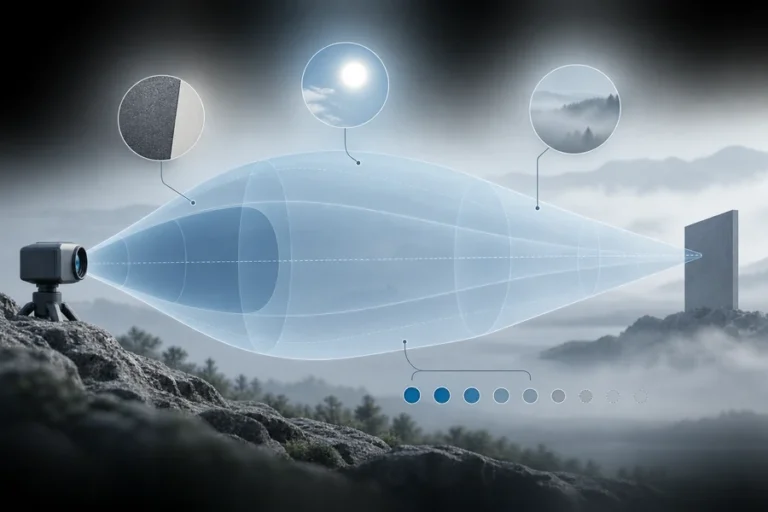
Para la medición por láser, revise el fondo óptico ambiental, la niebla o las partículas en suspensión, la lluvia, la contaminación de la ventana, la deriva de alineación y el retorno del objetivo. Los agentes de oscurecimiento pueden atenuar o dispersar tanto la luz emitida como la de retorno; su efecto depende de la longitud de la trayectoria, la distribución de partículas, la longitud de onda, el diseño del receptor y la lógica de decisión. Consulte la discusión calificada de telémetros láser en niebla.
Para ultrasonidos, el aire forma parte de la trayectoria de medición. La velocidad del sonido cambia con la temperatura, por lo que la compensación y la estabilización térmica son importantes. La turbulencia fuerte o los chorros de aire pueden perturbar la propagación. El polvo pesado, la lluvia o la nieve pueden reducir la energía acústica o el alcance útil, aunque la niebla ligera o los depósitos pequeños pueden ser tolerados por sensores industriales específicos.
Los sistemas ultrasónicos también tienen restricciones de sincronización que son fáciles de pasar por alto:
- El transductor puede seguir vibrando después de la transmisión, creando una zona muerta de corto alcance antes de que pueda escuchar de manera confiable.
- Múltiples sensores ultrasónicos que operan cerca pueden interferir entre sí a menos que se controle el montaje, la sincronización o la multiplexación.
- El ruido cerca de la frecuencia de operación y el equipo neumático pueden interrumpir la trayectoria de retorno.
- La propagación del sonido y el tiempo de espera del eco pueden limitar la velocidad de actualización, especialmente a distancias más largas.
No convierta estas tendencias en clasificaciones universales. Un sensor ultrasónico compensado específico puede manejar bien su entorno nominal; un sistema óptico específico puede rechazar la luz ambiental de manera efectiva. Compare configuraciones completas instaladas.
Compare el rendimiento instalado, no las especificaciones de titulares
La precisión, el alcance máximo, la velocidad, la potencia y el costo solo se vuelven comparables después de que las condiciones estén alineadas.
Use el mismo conjunto de objetivos, banda de distancia, distribución de ángulos, tasa de actualización, condición ambiental, tolerancia de montaje, regla de lectura inválida y filtro de salida. Incluya la ventana o cara protectora prevista. Si varios sensores operan juntos, pruebe la interferencia. Si la plataforma se mueve, incluya la incertidumbre de apuntado y el movimiento.
Para la medición por láser, la distancia máxima es un problema de presupuesto de enlace y detección, más que un número único del emisor. La apertura, la divergencia, el retorno del objetivo, la atmósfera, la sensibilidad del receptor, el procesamiento y los criterios de aceptación contribuyen. La guía de alcance máximo del telémetro láser proporciona el contexto a nivel de sistema.
Defina la métrica que el host realmente utiliza. La repetibilidad en una placa estable es diferente de la distancia absoluta a un objetivo móvil, inclinado y variable. Un valor de bajo ruido que pertenece a la superficie incorrecta sigue siendo una medición fallida.
Un flujo de trabajo práctico de selección
Use este breve resumen de siete partes antes de elegir un sensor:
- Salida: valor de distancia, umbral de presencia, nivel, perfil u otra decisión derivada.
- Objetivo: tamaño mínimo, material, acabado, transparencia, suavidad, ángulo, movimiento y variación esperada.
- Geometría: banda de distancia, incertidumbre de línea de visión, espacio libre en bordes, estructuras cercanas y acceso de montaje.
- Entorno: temperatura y gradientes, flujo de aire, luz ambiental, polvo, niebla, precipitación, contaminación, vibración y limpieza.
- Sincronización: tasa de actualización, latencia, velocidad del objetivo, comportamiento de inicio, filtrado y mediciones inválidas permitidas.
- Integración: alimentación, disparo, comunicaciones, diagnóstico, carcasa, ventana, trayectoria térmica y responsabilidad de calibración.
- Validación: objetivos representativos y combinaciones de peor caso, con límites explícitos de aprobado/fallido.
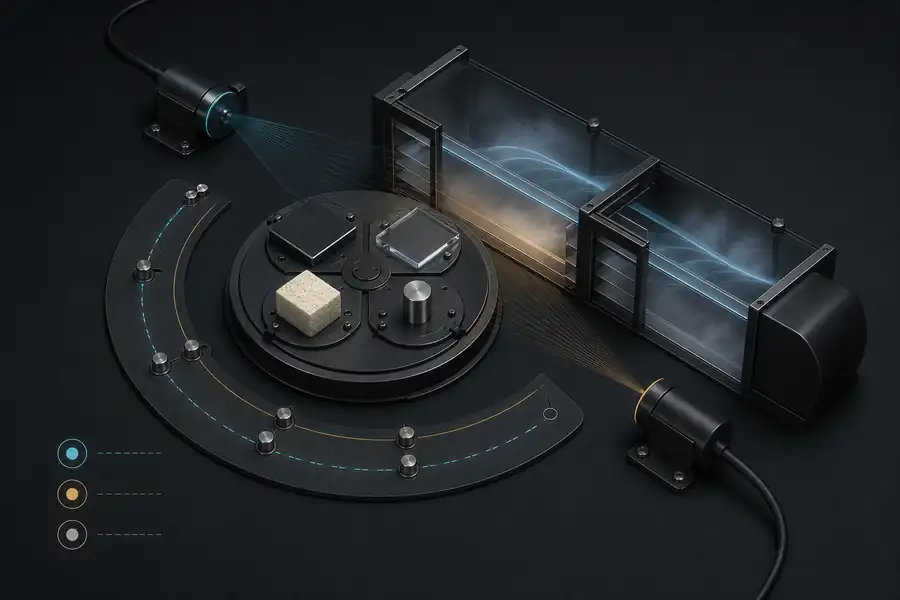
Un objetivo seleccionado estrecho, una escena rica en bordes, una distancia de separación larga o una medición localizada rápida a menudo apuntan hacia la medición por láser. Una superficie amplia con color visible cambiante o retorno óptico variable puede favorecer el ultrasonido cuando se controlan la reflexión acústica, el ángulo, la zona muerta y el flujo de aire. Si las condiciones mezclan ambos conjuntos de riesgos, una comparación controlada—o detección complementaria con manejo de fallas definido—es más defendible que elegir de una tabla genérica.
LUMEXIS diseña y fabrica módulos de telémetro láser y fuentes láser relacionadas. La descripción general del módulo del telémetro define el límite típico del módulo. Soporte de ingeniería y personalización puede revisar las restricciones de objetivo, ópticas, mecánicas, electrónicas, de firmware, térmicas y de señal débil para una implementación de medición por láser.
Preguntas frecuentes
¿Cuál es más preciso: un sensor de distancia láser o ultrasónico?
No hay un ganador universal. La medición por láser a menudo ofrece una huella seleccionable más pequeña y puede admitir una medición localizada precisa. El ultrasonido puede ser estable en objetivos amplios que reflejan el sonido, pero se ve afectado por el ángulo del objetivo, la respuesta acústica, la temperatura del aire, la turbulencia, la zona muerta y el tiempo de actualización. Compare dispositivos especificados bajo las mismas condiciones de objetivo y aceptación.
¿Funciona un sensor ultrasónico en objetos transparentes?
Puede funcionar, porque la transparencia visible no impide un eco acústico. El rendimiento aún depende del tamaño del objetivo, el grosor, la orientación, la forma de la superficie y el montaje. Las películas delgadas, los contenedores inclinados, la espuma y las estructuras cercanas pueden cambiar el eco, por lo que es necesario realizar pruebas de aplicación.
¿Pueden funcionar los sensores de distancia láser en polvo o niebla?
A veces, pero el rendimiento depende de la densidad del agente de oscurecimiento, la longitud de la trayectoria, la longitud de onda, la apertura, el filtrado del receptor, el procesamiento de señales y el retorno del objetivo. El polvo o la niebla pueden atenuar y dispersar la luz, por lo que el alcance y la tasa de lecturas válidas deben verificarse en condiciones representativas.
¿Por qué los sensores ultrasónicos tienen una zona ciega o muerta?
Después de emitir una ráfaga de sonido, el transductor continúa vibrando brevemente. No puede distinguir de manera confiable un retorno inmediato hasta que esa resonancia se desvanezca y la trayectoria de recepción esté lista. El límite de corto alcance resultante es específico del dispositivo y debe verificarse en la hoja de datos y en la instalación.
¿Se pueden usar juntos sensores láser y ultrasónicos?
Sí, cuando sus diferentes modos de falla proporcionan una verificación cruzada o cobertura útil. El host aún necesita reglas para desacuerdos, datos obsoletos, lecturas inválidas, sincronización y respaldo seguro. Dos sensores no crean automáticamente un resultado confiable.
Referencias
- Pepperl+Fuchs, Guía de tecnología de sensores ultrasónicos.
- Pepperl+Fuchs, Preguntas frecuentes sobre sensores ultrasónicos: influencias externas.
- Banner Engineering, Sensores ultrasónicos 101.
- ifm, Descripción general de la tecnología ultrasónica.
Si comparte el conjunto de objetivos, la banda de distancia, el ángulo, el entorno, la frecuencia de actualización, la interfaz y la envolvente, póngase en contacto con el equipo de ingeniería de Lumexis para una revisión de idoneidad de alcance láser.