Un telémetro láser puede enviar mediciones válidas en un banco de pruebas y, sin embargo, permanecer invisible para un piloto automático. Coincidir los conectores es solo el primer paso: el controlador también debe comprender el formato de datos del módulo y utilizar cada medición en la dirección prevista.
Para la integración de un telémetro láser con Pixhawk, confirme primero la interfaz eléctrica exacta del módulo y el controlador de ArduPilot o la ruta de datos compatible. Luego configure el puerto y los ajustes del telémetro adecuados, verifique las lecturas de distancia en tierra y pruebe la instalación completa en condiciones representativas de levantamiento civil. UART por sí solo no garantiza la compatibilidad.
Comience con la medición que necesita
Para una aeronave de mapeo o inspección, defina si la medición está destinada a respaldar una función de altitud orientada hacia abajo o una medición de carga útil separada. Esos usos pueden requerir diferentes direcciones de montaje, consumidores de datos, tasas de actualización y manejo de retornos perdidos. La documentación de configuración del telémetro de ArduPilot describe la orientación como una opción de configuración separada; una distancia válida por sí sola no prueba que el software interprete su dirección correctamente.
Registre las distancias útiles cercanas y lejanas frente a la superficie esperada, el ángulo de visión y las condiciones ambientales. Un alcance máximo largo citado para un objetivo ideal no sustituye las lecturas confiables sobre el terreno real. Nuestra descripción general de alcance y altimetría de UAV civiles explica cómo se relaciona la medición con la aplicación.
También verifique la distancia mínima de detección del módulo. Si la altura de operación prevista o el espacio libre sobre el suelo caen dentro de una zona ciega, un módulo que parece atractivo por su alcance máximo puede ser el sensor equivocado para el trabajo.
¿Es su telémetro láser compatible con Pixhawk?
Verifique la compatibilidad en tres capas: la conexión eléctrica, el protocolo de datos del sensor y la capacidad del firmware seleccionado para consumir ese protocolo. Pixhawk describe una familia de hardware de controlador; ArduPilot es el firmware que puede ejecutarse en placas compatibles. Un módulo que se comunica por UART no es automáticamente compatible con todas las placas Pixhawk ni con todas las versiones de ArduPilot.
| Capa | Confirme antes de comprar o cablear | Falla común |
|---|---|---|
| Hardware | Modelo de placa, puerto libre, asignación de pines del conector y límites de voltaje | Una interfaz por lo demás adecuada se conecta a los pines o al dominio de voltaje incorrectos |
| Protocolo del sensor | Velocidad en baudios, formato de trama, comandos, unidades y comportamiento ante lecturas inválidas | Los bytes llegan, pero el software no puede decodificar una distancia |
| Ruta del firmware | Versión exacta de ArduPilot, controlador habilitado y tipo de sensor | Se selecciona un controlador para un dispositivo diferente porque utiliza el mismo UART |
| Aplicación | Orientación, rango de distancia útil, comportamiento de actualización y consumidor previsto | Las lecturas aparecen pero no se ajustan a la función elegida |
ArduPilot publica páginas de configuración específicas para cada dispositivo, así como una descripción general de telémetros. Utilice la página que coincida con el sensor y el firmware reales; los ajustes de un sensor de un fabricante no establecen compatibilidad con otro. Confirme la compatibilidad para la combinación exacta de módulo Lumexis y firmware con nuestro equipo antes de especificar una integración directa.
¿Controlador nativo o puente de integración?
Un controlador de sensor nativo es la ruta directa cuando el firmware seleccionado realmente admite el formato de datos exacto. Consulte la documentación del dispositivo y las opciones disponibles del firmware instalado, luego utilice las descripciones de parámetros de esa versión. Un nombre de controlador o un conector similar no es evidencia suficiente de que los bytes y los modos de operación coincidan.
Si no hay un controlador nativo, un equipo de integración puede necesitar un dispositivo intermedio o una ruta de software que decodifique el sensor y proporcione una entrada compatible. ArduPilot documenta los datos de telémetro enviados a través de MAVLink en su material de integración de sensores de distancia. Esta es una tarea de ingeniería específica del proyecto, no una afirmación de que todos los productos Lumexis ya proporcionan salida MAVLink ni de que cualquier puente funcionará sin validación.
Un puente robusto necesita un plan explícito para unidades, sincronización, orientación, validez de la medición y pérdida de comunicación. La definición de MAVLink DISTANCE_SENSOR proporciona campos para la distancia e información relacionada con el sensor; verifique cómo la versión de ArduPilot de destino consume el mensaje antes de confiar en cualquier campo o comportamiento de falla.
Verifique la interfaz eléctrica antes de encender
Obtenga la asignación de pines tanto para el puerto exacto del controlador como para el módulo exacto. Identifique las señales de alimentación, retorno, transmisión y recepción por sus funciones documentadas, no por el color del cable. Confirme el rango de alimentación, la corriente disponible y los límites de voltaje de señal del controlador con los fabricantes respectivos. Una interfaz de datos UART por sí sola no define el voltaje de alimentación ni la asignación de pines del conector.
Para una conexión serie bidireccional convencional, el extremo transmisor se conecta al receptor del otro extremo, con una referencia común adecuada. Si se necesitan ambas direcciones de señal depende del módulo y del controlador específicos. No conecte directamente una interfaz eléctrica RS-232 o RS-422 a un UART de nivel lógico sin el hardware de interfaz correcto.
Mantenga las preguntas de alimentación y datos separadas durante la resolución de problemas. Un módulo puede iluminar un indicador y aún así sufrir un nivel de señal incompatible, un margen de alimentación insuficiente o un formato de trama no compatible. Nuestro guía de integración UART cubre el límite serie con más detalle.
Configure ArduPilot para el sensor y el puerto exactos
La secuencia práctica es identificar el puerto serie lógico del firmware, seleccionar la función de puerto y la velocidad en baudios adecuadas, y configurar la instancia del telémetro para un sensor o ruta de entrada compatible. Las páginas de dispositivos de ArduPilot muestran parámetros en las familias SERIALx y RNGFNDx pero los valores correctos dependen de la placa, la versión del firmware, la interfaz y el controlador del sensor.
No copie un tipo de dispositivo numérico, una velocidad en baudios ni una distancia máxima del tutorial de otro sensor. Introduzca los valores documentados para su configuración y siga las instrucciones del firmware sobre el reinicio después de un cambio de tipo de sensor. Si falta una opción, primero verifique si la compilación y la versión instaladas incluyen el soporte correspondiente.
Configure la orientación para que coincida con la instalación real. Configure las distancias mínima y máxima utilizables según los límites documentados del sensor y las condiciones de funcionamiento previstas, y luego verifique esas opciones mediante pruebas. Compruebe cualquier ajuste de distancia al suelo con la geometría instalada en lugar de suponer que el módulo se encuentra en el punto más bajo de la aeronave.
Valide las lecturas en el suelo
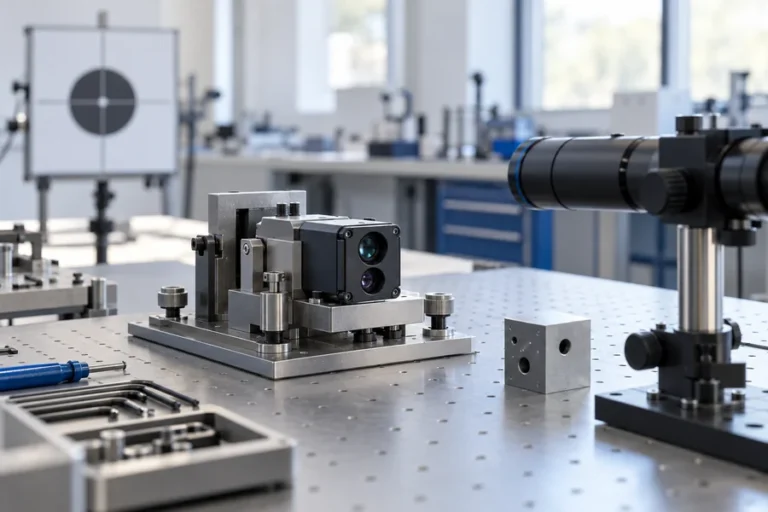
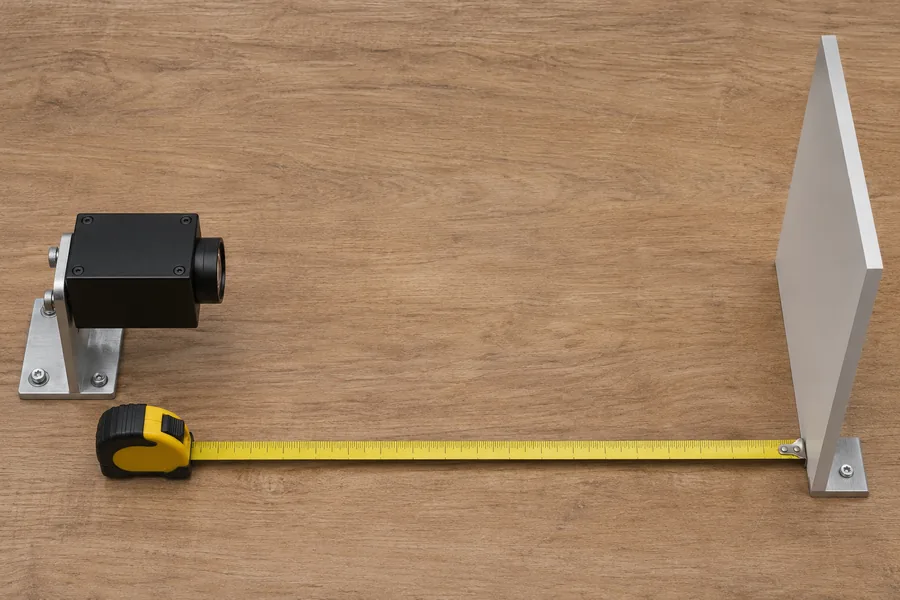
Asegure el sistema y siga las instrucciones de funcionamiento de los fabricantes de la aeronave y del equipo láser. Comience con el sensor y el host en reposo, utilizando objetivos dentro del rango utilizable documentado. Compare el valor reportado con una distancia medida de forma independiente y repita en varias posiciones en lugar de aceptar un único número plausible.
Observe los datos del telémetro en vivo en el software de control en tierra y, cuando esté disponible, registre tanto la salida sin procesar del sensor como la lectura interpretada por el piloto automático. Compruebe las siguientes condiciones:
- Mueva el objetivo más cerca y más lejos; la medición reportada debe cambiar en la dirección y unidades esperadas.
- Pruebe el límite cercano documentado y el rango de trabajo previsto sin suponer que un retorno fuera de rango es válido.
- Interrumpa la ruta de datos del sensor en condiciones controladas y observe cómo el sistema reporta la pérdida de datos; restáurela y verifique la recuperación.
- Verifique las lecturas después del montaje final, la instalación del recinto y el enrutamiento de cables, donde la vibración o la obstrucción óptica pueden cambiar los resultados.
- Registre la versión de firmware, la configuración, la superficie de prueba y las condiciones relevantes para que el equipo pueda repetir la prueba después de un cambio.
Un registro serial limpio no prueba el comportamiento en vuelo, y una lectura visible en el control de tierra no prueba que un estimador o un modo particular la use según lo previsto. Valide la aeronave completa por etapas bajo un plan de pruebas civiles apropiado. Nuestra lista de verificación de integración del telémetro proporciona comprobaciones ópticas, mecánicas y eléctricas adicionales.
Solución de problemas de un telémetro que no se detecta
Sin datos del módulo: verifique la alimentación en el módulo bajo condiciones de funcionamiento, la orientación del conector y el cableado documentado. Compruebe el módulo de forma independiente antes de cambiar los parámetros del controlador de vuelo.
Bytes en el puerto pero ningún sensor reconocido: confirme la velocidad en baudios y el formato de paquete, luego verifique si el firmware instalado realmente incluye un controlador compatible. Una forma de onda UART válida no puede reparar una incompatibilidad de protocolo.
Aparece una lectura pero es implausible: verifique las unidades de distancia, los ajustes mínimo y máximo, la orientación y si el objetivo es adecuado para la medición. Si se utiliza un puente, verifique cómo convierte las unidades y marca las lecturas inválidas o desactualizadas.
Las lecturas desaparecen después del montaje: inspeccione la abertura óptica, la carcasa, la tensión del cable y el suministro eléctrico. Utilice una prueba de suelo repetible para aislar si el cambio sigue al módulo, al cable, a la posición de montaje o a la configuración del software. Nuestra guía sobre protocolos de comunicación de telémetros explica las comprobaciones a nivel de trama.
Elección de un módulo para un proyecto de UAV civil
Comience con el caso de uso medido, no solo con la distancia anunciada más larga. Defina el envolvente de carga útil, el entorno operativo, la masa aceptable, el espacio libre óptico, el presupuesto de energía, la interfaz y el comportamiento de medición requerido. Solicite al proveedor la documentación de protocolo e interfaz específica del producto, y acuerde cómo se demostrará la compatibilidad con el controlador y el firmware seleccionados.
LUMEXIS desarrolla módulos de telémetro láser para proyectos de medición e integración. Nuestro equipo de aplicaciones puede revisar una interfaz propuesta, discutir una configuración estándar o personalizada adecuada, y apoyar la integración y validación. Confirme el soporte del controlador y cualquier alcance de desarrollo personalizado antes de comprometer el diseño a producción.
Preguntas frecuentes
¿Puede cualquier telémetro láser UART funcionar con Pixhawk?
No. Una interfaz eléctrica UART compatible es solo un requisito. El firmware del controlador también debe entender el protocolo del sensor, o la integración debe proporcionar una ruta de traducción probada. Verifique la placa exacta, el módulo, la versión de firmware, el controlador, los niveles de voltaje y el modo de funcionamiento antes de comprar o cablear el equipo.
¿Garantiza un controlador Pixhawk la compatibilidad con ArduPilot?
No. Pixhawk es una familia de hardware y ArduPilot es firmware. El controlador preciso, la versión de firmware instalada, las opciones de compilación y el controlador del sensor son importantes. Consulte la documentación del puerto de la placa y la documentación de ArduPilot para la versión instalada, luego verifique el comportamiento real del sensor en el banco de pruebas.
¿Qué sucede si el sensor no tiene un controlador nativo?
Puede ser posible una ruta intermedia compatible, pero requiere trabajo de ingeniería para decodificar la salida del módulo y proporcionar mediciones en un formato que el firmware de destino acepte. Confirme la sincronización, las unidades de distancia, la orientación del sensor, las lecturas inválidas y el comportamiento ante pérdida de comunicación. No asuma que el mismo puente o configuración se aplica a todos los módulos.
¿Por qué la estación de tierra no muestra ninguna lectura del telémetro?
Comience con la alimentación del módulo y el cableado documentado, luego verifique el puerto serial lógico, la velocidad en baudios, el tipo de sensor configurado y el soporte del firmware. Si los datos sin procesar del módulo están presentes pero no aparece ninguna distancia, el protocolo o el controlador pueden no coincidir. Pruebe una capa a la vez y conserve la configuración exacta utilizada.
¿Es el alcance máximo de la hoja de datos el máximo correcto de ArduPilot?
No automáticamente. El valor debe reflejar los límites utilizables documentados del sensor y las condiciones en las que debe operar el sistema instalado. Las propiedades del objetivo, la orientación, el clima y la instalación pueden cambiar la fiabilidad de los retornos. Valide los límites de trabajo seleccionados contra la aplicación real y las definiciones de parámetros del firmware.
Comparta el modelo de su controlador, la versión de firmware, la dirección de medición deseada, las distancias de trabajo y los requisitos de interfaz con nuestro equipo de aplicaciones. Podemos ayudar a revisar la selección del módulo e identificar la información de integración que su proyecto necesita.
Referencias
- ArduPilot, Descripción general de la configuración de telémetros, consultado el 12 de noviembre de 2026.
- ArduPilot, Lidar LightWare SF10 y SF11, ejemplo de configuración serial específico del dispositivo, consultado el 12 de noviembre de 2026.
- ArduPilot, Uso del sensor de distancia ROS, consultado el 12 de noviembre de 2026.
- MAVLink, definición del mensaje DISTANCE_SENSOR, consultado el 12 de noviembre de 2026.